跳转到主要内容
ToolPotion

Orocos KDL框架

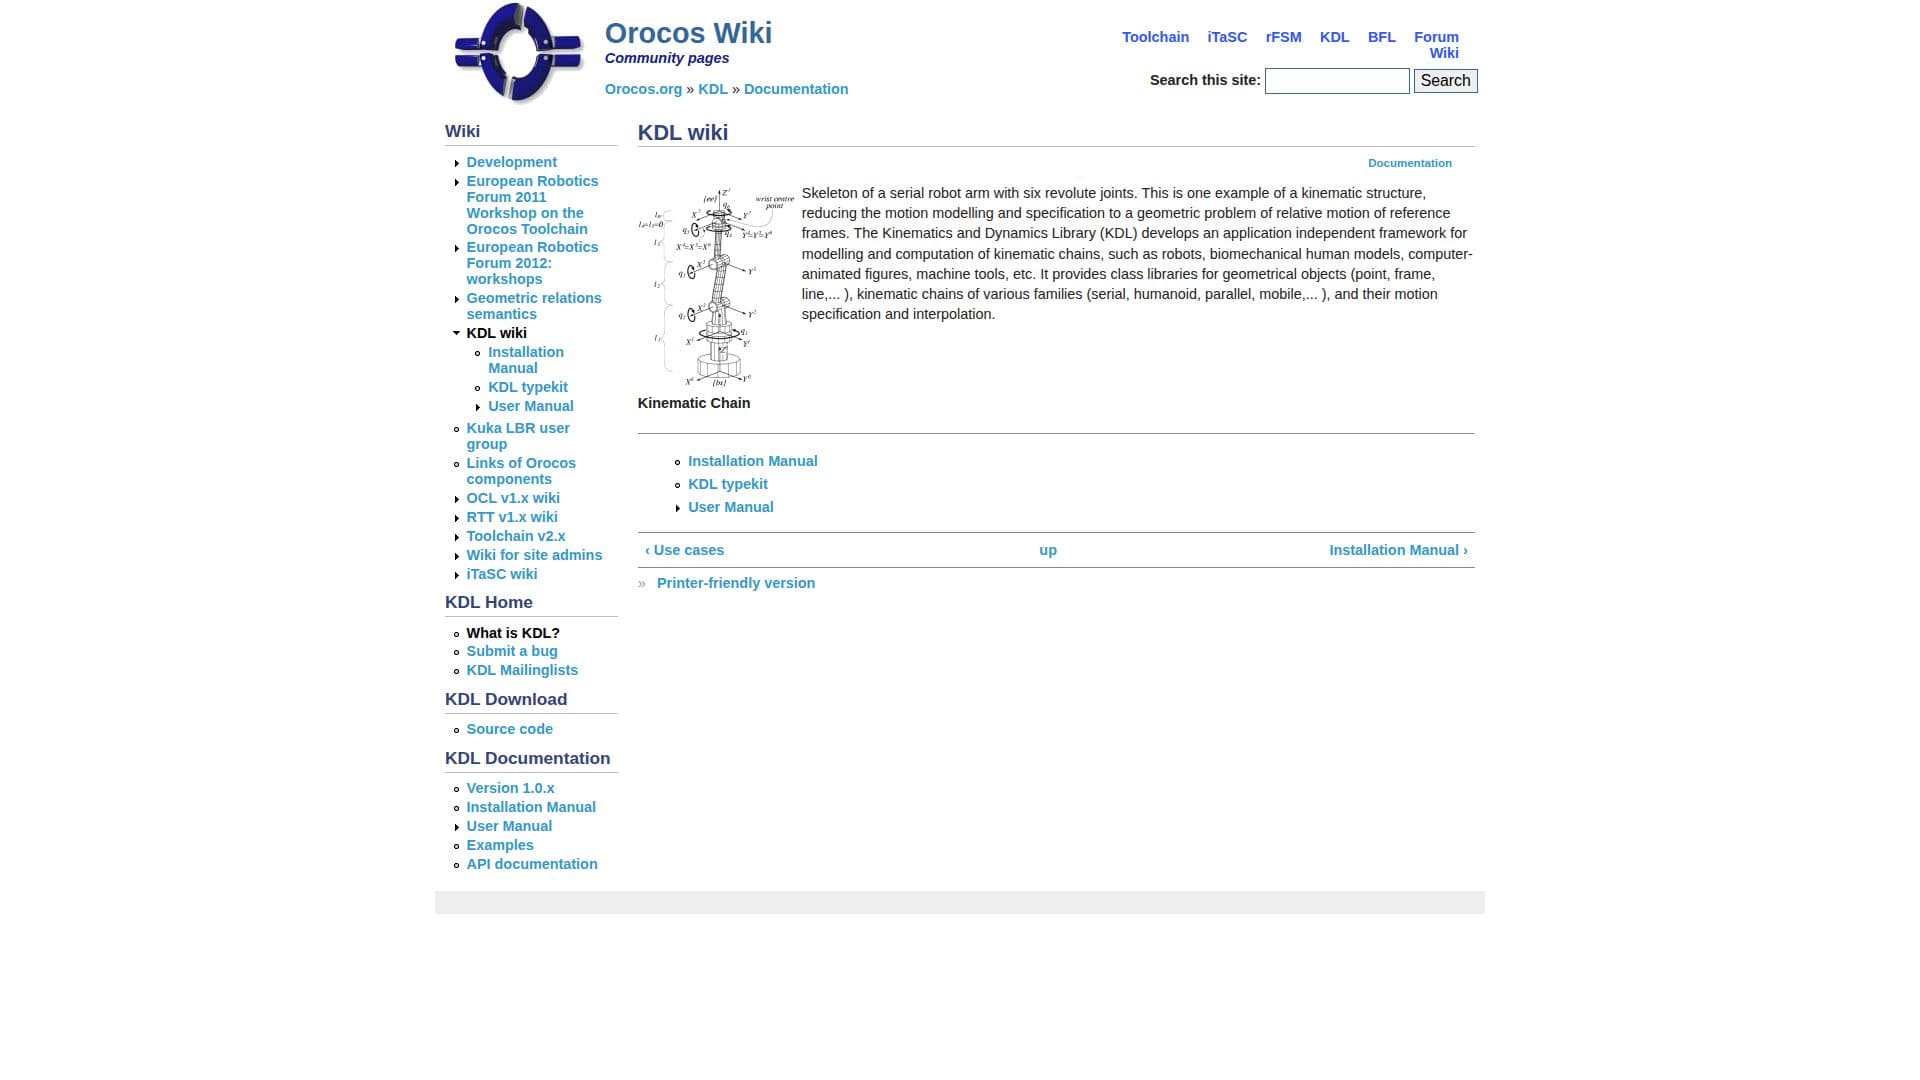
Orocos KDL是一个多功能框架,用于建模和计算运动链,适用于机器人、生物力学模型等。它提供几何对象和各种运动链系列的类库。

访问URL
分享
Orocos KDL框架 screenshot

描述

Orocos KDL是Orocos项目的一部分,是一个全面的框架,旨在建模和计算运动链。它与应用无关,适用于包括机器人、生物力学人类模型、计算机动画人物和机床在内的广泛用途。该库提供几何对象的类库,如点、框架和线,以及包括串联、类人、并联和移动等各种系列的运动链。

该框架通过将运动建模和规范过程简化为参考框架的相对运动的几何问题,从而简化了运动建模的过程。这在机器人和自动化领域尤其有用,在这些领域,精确的控制和运动至关重要。Orocos KDL支持在这些领域开发更智能的控制系统。

用户可以访问文档和示例,以更好地理解框架的功能和应用。鼓励社区通过添加自己的示例来贡献,促进学习和发展的协作环境。

虽然该框架功能强大,但用户应意识到,充分利用其能力需要对运动学和动力学有扎实的理解。Orocos项目提供资源和社区支持,以帮助用户克服这些挑战。

Orocos KDL框架的核心功能

  • 与应用无关的框架

  • 运动链建模

  • 几何对象的类库

  • 支持各种运动链系列

  • 几何问题求解

  • 提供文档和示例

  • 鼓励社区贡献

  • 在机器人和自动化中实现更智能的控制

如何使用 Orocos KDL框架?

  1. 配置:设置运动链

  2. 使用:在机器人或动画中实现

  3. 优化:增强控制系统

  4. 贡献:向社区添加示例

Orocos KDL框架的使用案例

  • 机器人控制
  • 生物力学建模
  • 动画
  • 机床
  • 运动学研究

Orocos KDL框架的常见问题

Orocos KDL框架 评价

加载中...

与 Orocos KDL框架 类似的热门AI工具

NVIDIA 艾萨克是一个开放的机器人开发平台,提供库、框架和 AI 模型,以加速自主移动机器人 (AMRs)、机器人手臂、操纵器和类人机器人开发。

机器人与 AI 硬件制造与工业

AI 应用

RoboDK 是一款强大的软件,用于离线模拟和编程机器人手臂。它使用户能够自动化各种制造应用,从机械加工到拾取和放置,具有直观的界面,无需编程技能。

机器人与 AI 硬件制造与工业

MoveIt Pro 是一个生产级的物理人工智能平台,用于机器人操作,能够快速开发和部署先进的机器人臂应用,适用于各个行业。它提供了强大的运行时引擎、仿真工具和人工智能集成,能够实现高效和可定制的解决方案。

机器人与 AI 硬件制造与工业

eTaSL是一个开源框架,用于使用基于约束的方法进行机器人任务规范。它通过数学约束实现灵活、适应性的机器人运动,支持实时传感器控制和多机器人系统。

机器人与 AI 硬件

AI 应用

念力 SDK 是一个统一的 Python 技能库,旨在构建生产级计算机视觉、机器人技术和物理 AI 应用程序。它使开发人员能够使用自然语言提示创建复杂的机器人管道,并将其转换为可执行代码。

机器人与 AI 硬件制造与工业

Yahboom DOFBOT是一个多功能的机器人臂套件,旨在用于人工智能和机器人教育。它提供了逆向运动学、视觉识别和多机同步等先进功能,非常适合开发者和研究人员。

机器人与 AI 硬件教育与在线学习

RLWRLD 开发以灵巧性为首的基础模型,使机器人能够以人类般的灵巧性观察、思考、学习和操控物体。他们的技术专注于利用真实世界数据解决行业灵巧性挑战。

机器人与 AI 硬件制造与工业

TurtleBot 是一个低成本的个人机器人套件,配备开源软件,旨在构建能够导航、进行 3D 视觉并支持各种激动人心应用的机器人。由 Willow Garage 创建,为机器人爱好者提供了一个多功能平台。

机器人与 AI 硬件教育与在线学习