描述
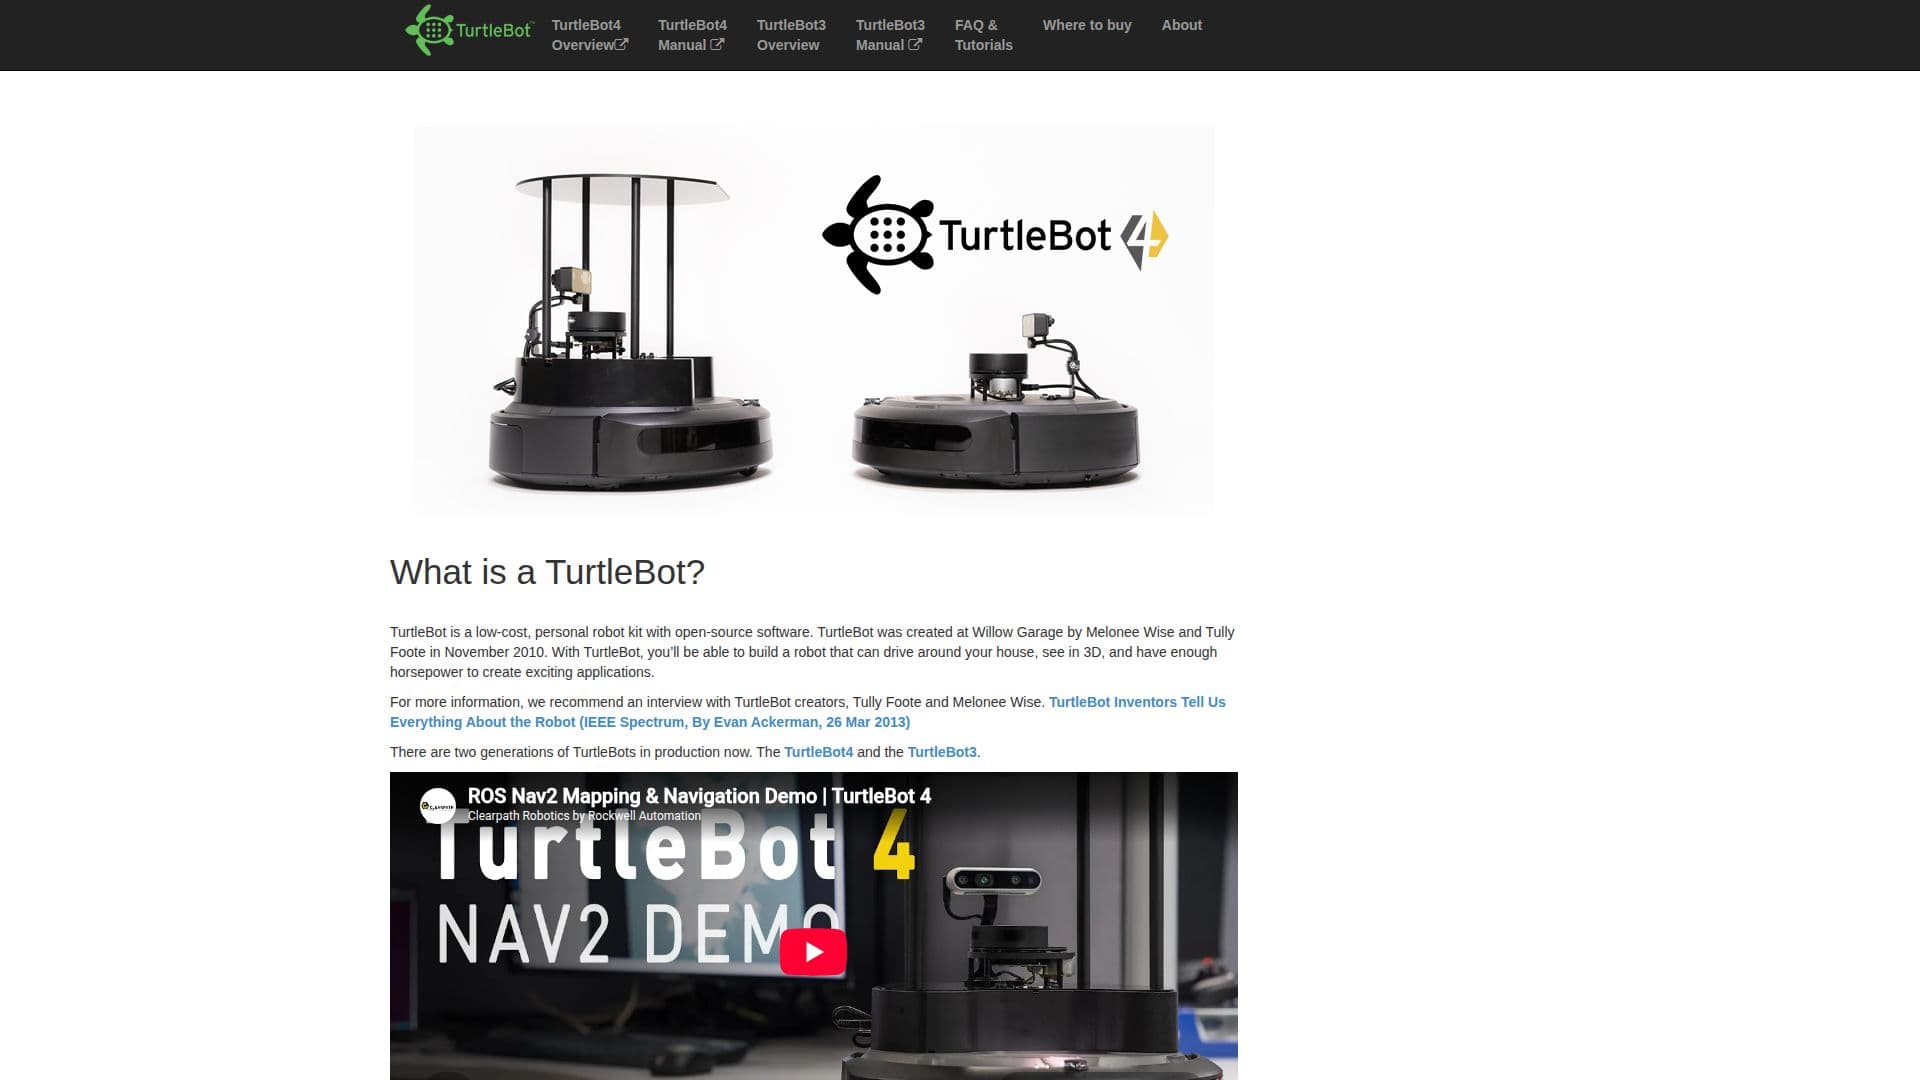
TurtleBot 是一个个人机器人套件,结合了经济实惠与先进的机器人能力。由 Willow Garage 开发,于 2010 年 11 月由 Melonee Wise 和 Tully Foote 推出。该套件包括一个移动底盘、2D/3D 距离传感器、笔记本电脑或单板计算机以及安装硬件。TurtleBot 旨在使用现成组件轻松组装,使其对爱好者和研究人员都易于获取。
TurtleBot 家族多年来不断发展,最新型号为 TurtleBot3 和 TurtleBot4。TurtleBot3 以其模块化设计而闻名,允许用户自定义其形状和功能。它配备了底盘、Dynamixel 电机、360 度 LIDAR 和摄像头,适用于教育、研究和原型制作等多种应用。
TurtleBot 的核心技术包括 SLAM(同时定位与地图构建)和导航,使其能够自主构建地图并导航环境。它可以通过笔记本电脑、游戏手柄或 Android 智能手机远程控制。此外,TurtleBot 支持与 OpenMANIPULATOR 等操控器的集成,增强了其作为移动操控器的能力。
TurtleBot 的软件完全开源,主要根据 Apache License 2.0 许可。这种开放性鼓励用户修改和扩展平台,促进了社区驱动的机器人开发方法。TurtleBot 还与机器人操作系统(ROS)兼容,为开发机器人应用提供了强大的框架。
TurtleBot 非常适合对机器人感兴趣的人士,从学生和教育工作者到专业研究人员。其开源特性和模块化设计使其成为探索机器人概念和开发创新应用的多功能工具。
TurtleBot 机器人套件的核心功能
开源软件
模块化设计
SLAM 和导航能力
通过笔记本电脑或智能手机远程控制
与 OpenMANIPULATOR 集成
与 ROS 兼容
可定制硬件
360 度 LIDAR 传感器
如何使用 TurtleBot 机器人套件?
组装:按照文档构建您的 TurtleBot
安装:从 ROS wiki 设置 TurtleBot 软件
配置:自定义硬件和软件设置
操作:远程或自主控制 TurtleBot
TurtleBot 机器人套件的使用案例
- 教育机器人
- 研究与开发
- 家庭自动化
- 原型制作
- 爱好项目