描述
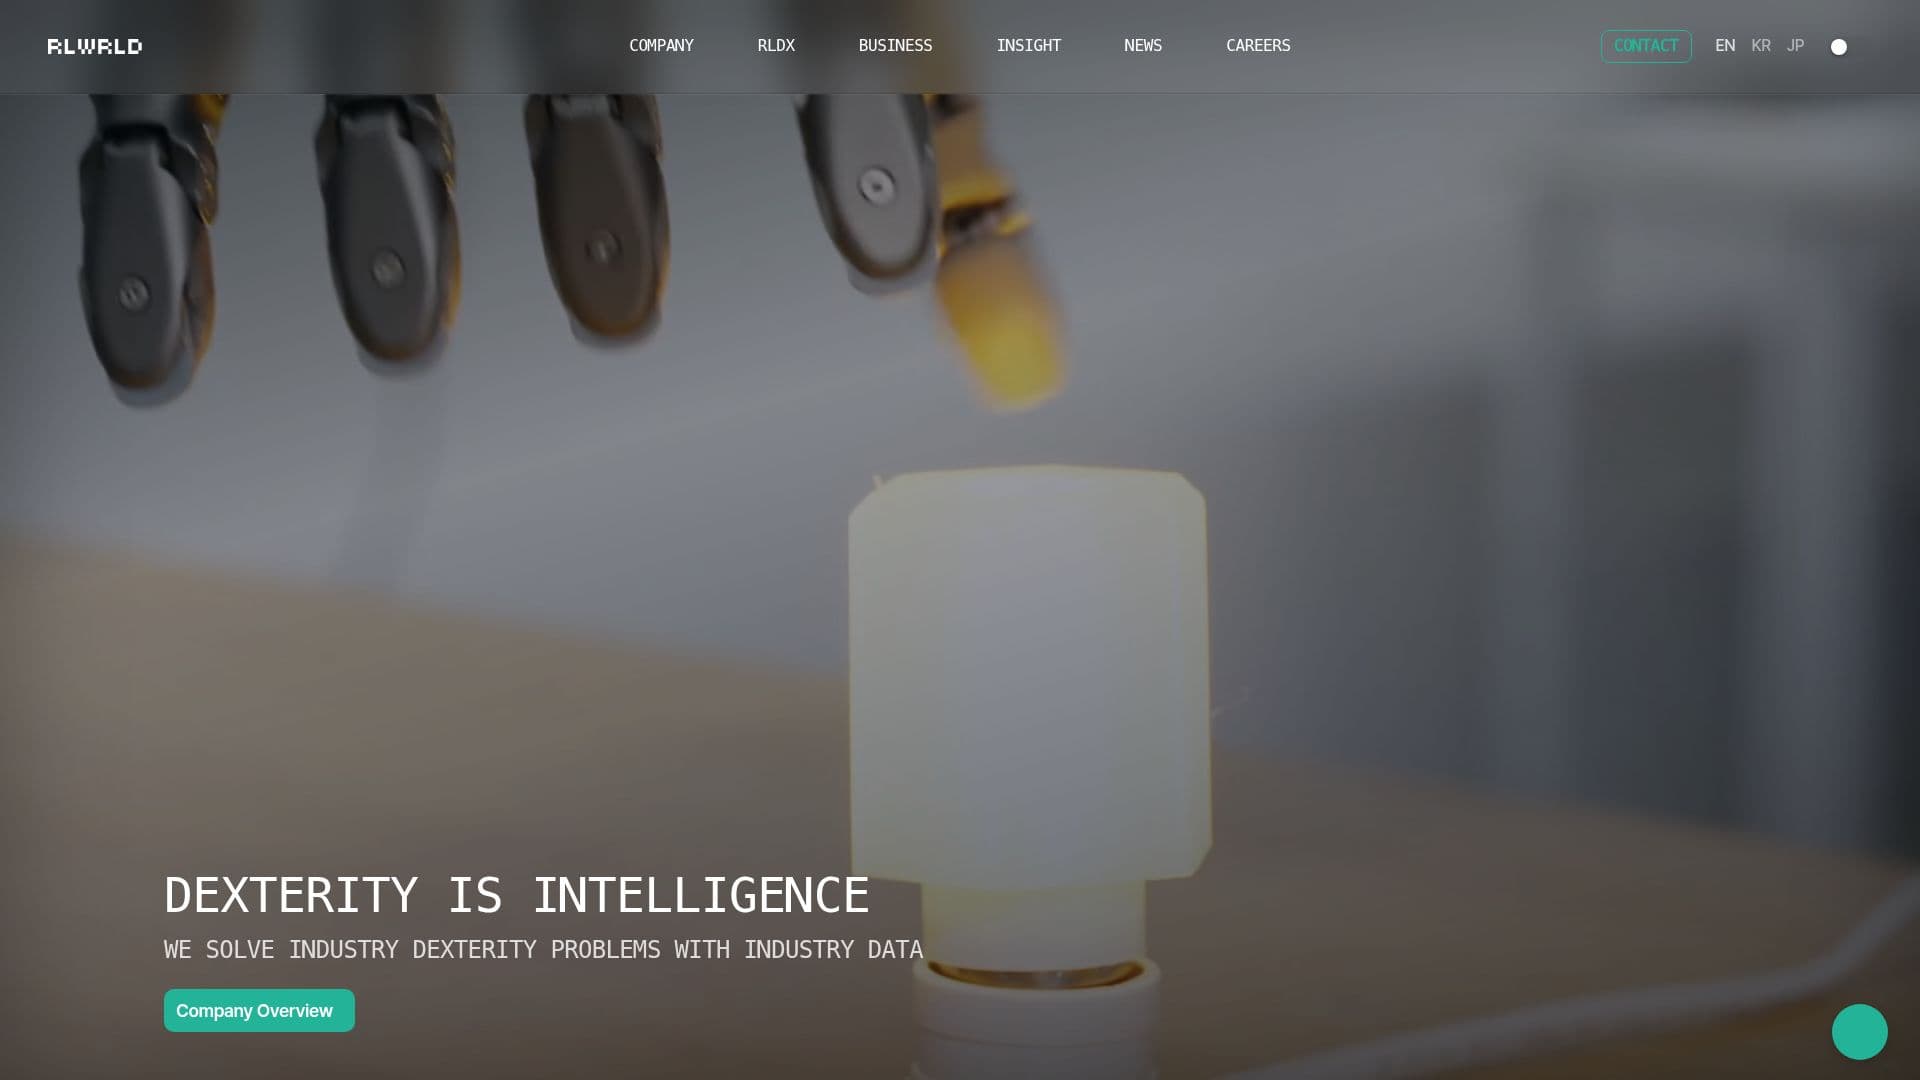
RLWRLD 是一家专注于为灵巧和适应性强的机器人构建真实世界智能的机器人人工智能公司。他们解决机器人领域中最棘手的问题:灵巧性。RLWRLD 训练机器人使用专有的 4D+ 动作捕捉数据和为物理世界构建的前沿基础模型来执行精确的手部任务。尽管经过数十年的进展,先进制造业中仍有相当一部分人力资源在执行需要精细运动技能的任务。RLWRLD 旨在通过使机器人克服灵巧性来缩小这一差距。
他们的机器人基础模型 RLDX-1 为工业任务带来了真正的五指操控,使机器人能够执行以前不可能完成的复杂手部动作。RLWRLD 的方法是硬件无关的,这意味着他们的模型可以通过微调训练任何机器人形态,从灵巧的手到完整的人形机器人。这使得 RLWRLD 成为机器人领域的智能层。
RLWRLD 强调与日本和韩国企业客户建立长期合作伙伴关系,创造数据、模型和更强合作伙伴关系的复合飞轮。他们的物理人工智能全栈价值链将数据提供者、计算平台、硬件合作伙伴和企业客户连接成一个统一的生态系统。
该公司利用直接从工厂车间收集的真实世界技能数据,而不是模拟数据,作为其模型的基础。这些行业数据作为护城河,确保他们的模型扎根于实际的、真实世界的应用中。RLWRLD 以灵巧性为首、以泛化为次的关注点使他们与追求全身运动的其他公司区别开来。
RLWRLD的核心功能
以灵巧性为首的基础模型
专有的 4D+ 动作捕捉数据
五指操控
硬件无关的智能
长期合作伙伴关系
真实世界技能数据
行业灵巧性问题解决
物理人工智能的全栈价值链
如何使用 RLWRLD?
配置:设置灵巧性模型
训练:使用真实世界数据进行模型训练
部署:在机器人系统中实施模型
优化:针对特定任务进行微调
RLWRLD的使用案例
- 工业自动化
- 精确手部任务
- 灵巧操控
- 硬件无关的训练
- 数据驱动的模型改进