

メインコンテンツへスキップ
ToolPotion
AI アドバイザー
送信(無料)

Solarian

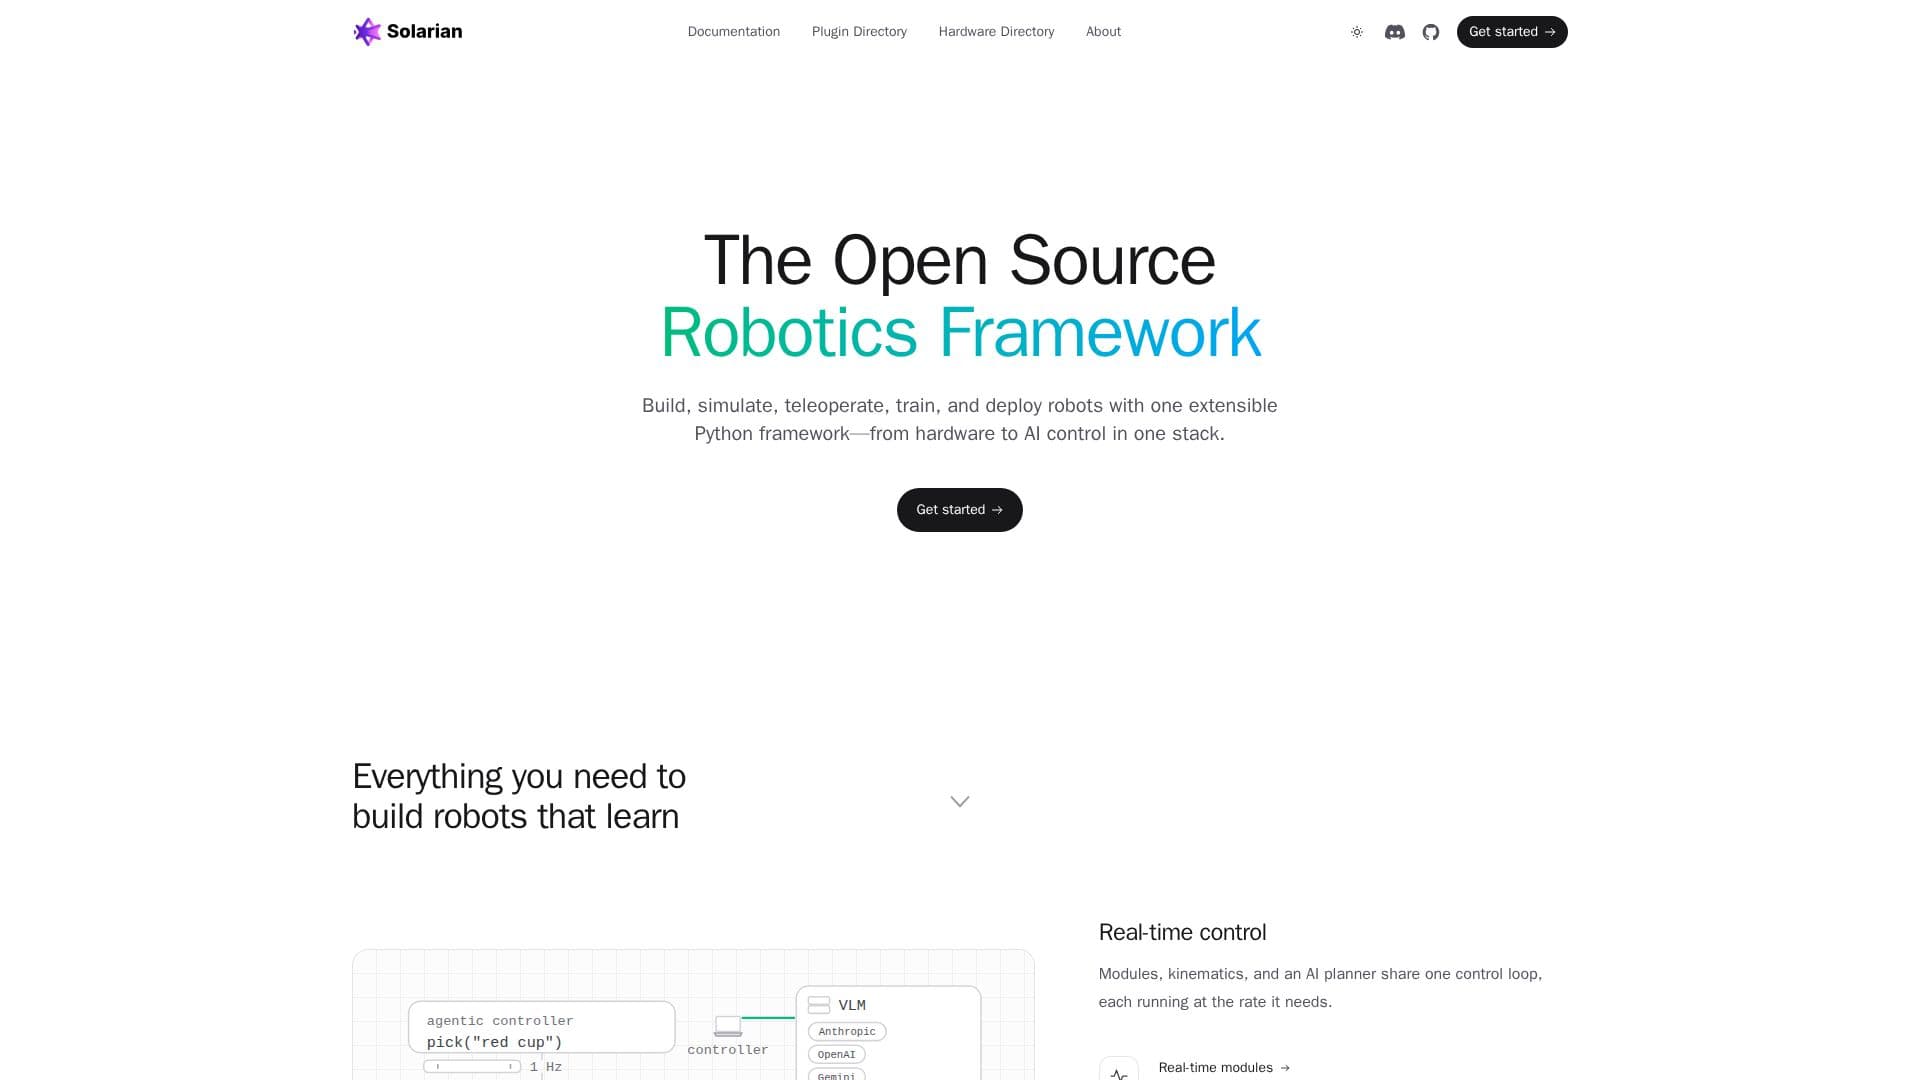
Solarianは、ロボットの構築、制御、遠隔操作、トレーニングのためのオープンソースのPythonフレームワークです。リアルタイムのマルチプロセスモジュール、ロボット↔サーバー↔コントローラーアーキテクチャ、プラグアンドプレイのハードウェアおよびスキルモジュールを特徴としています。AIエージェントコントローラーは、任意の視覚言語モデルを使用してチャットからロボットを操作できるようにし、すべては拡張性のためにHydraで構成されています。

URLを訪問
共有
Solarian のスクリーンショット
Solarian のスクリーンショット

Solarianは、ロボットの包括的な開発、制御、遠隔操作、トレーニングのために設計されたオープンソースのPythonフレームワークです。ハードウェア統合から高度なAI制御まで、ロボティクスプロジェクトのための統一スタックを提供し、開発者がロボットを効率的に構築、シミュレーション、展開できるようにします。このフレームワークは、ロボット、サーバー、コントローラーの3つのノードアーキテクチャを中心に構築されており、それぞれが異なるマシン上で別々のプロセスとして実行できます。

続きを読む

Solarianの設計の鍵は、リアルタイムのマルチプロセスモジュール性です。アーム、グリッパー、カメラなどの各ハードウェアモジュールは、設定可能なレートで独自のOSプロセスで動作し、共有メモリリングバッファを介してロボットループと通信します。これにより、高頻度のコンポーネントが遅いコンポーネントによってボトルネックされることがなく、正確で応答性の高い制御が可能になります。このフレームワークには、組み込みの運動学も含まれており、逆運動学の自動解決と前方運動学を通じたライブポーズ報告により、エンドエフェクターのコマンドを可能にします。

Solarianは、ハードウェアとスキルのプラグアンドプレイシステムを通じて再利用性と拡張性を強調しています。開発者は、サーボドライバー、アーム、グリッパー、カメラをプラグインとしてインストールし、構成を完了できます。同様に、動作計画から学習したポリシーまでのスキルは、互換性のあるアクションを公開する異なるロボット間でインストールおよび再利用できます。このフレームワークは、シミュレーションを標準でサポートしており、同じロボットの宣言と構成を使用して、フラグを設定するだけでMuJoCoの世界または物理ハードウェアを駆動できます。

際立った機能はAIエージェントコントローラーであり、これにより任意のSolarianコントローラーがAIエージェントに変換されます。このラッパーは、視覚言語モデル(Anthropic、OpenAI、または互換性のあるサーバーなど)を取り囲み、ユーザーがチャットを介して高レベルのタスクを指示できるようにします。エージェントはタスクを計画し、ロボットの物理的スキルをツールとして呼び出すことによってそれを実行します。高速モニターモデルは、カメラを通じて実行中のスキルを継続的に観察し、リアルタイムのフィードバックを提供し、動的な調整や介入を可能にします。このコントローラーは非常に構成可能で、すべてのモジュールとコマンドにわたって構成されたYAMLを利用するためにHydraを使用します。

学習と開発のために、Solarianは堅牢な録画およびトレーニング機能を提供します。カメラフィードとセンサー信号のセッション録画をそのネイティブレートで行うことができ、データ品質が失われることはありません。データセット管理ツールは、エピソードのミラーリング、分割、トリミング、マージを容易にします。このフレームワークは、拡散やACTなどのさまざまなポリシーのトレーニングをサポートし、ローカルまたはクラウドGPUで実行でき、これらのトレーニングされたポリシーをスキルに展開するためのサービスを提供します。開発者ユーティリティには、型付きの観察とアクション(Pydanticスキーマを使用)やキャリブレーションツールが含まれており、概念から機能するロボットへの移行を容易にします。

  • カテゴリーロボティクスと AI ハードウェア
  • 料金モデルオープンソース
  • デプロイOn-premise, Cloud (Solarian Base GPUs)
  • プラットフォームWeb

  • ロボティクスのためのオープンソースPythonフレームワーク

  • ハードウェア用のリアルタイムマルチプロセスモジュール

  • ロボット↔サーバー↔コントローラーアーキテクチャ

  • プラグアンドプレイのハードウェアおよびスキルプラグイン

  • チャット駆動のロボットタスクのためのAIエージェントコントローラー

  • 任意の視覚言語モデル(Anthropic、OpenAI、vLLM)との統合

  • エンドエフェクター制御のための組み込み運動学

  • MuJoCoによるシミュレーションサポート

  • セッション録画およびデータセット管理

  • ポリシートレーニングおよび提供機能

  • Hydra駆動のYAML構成

  • Pydanticによる型付きの観察とアクション

  • キャリブレーションツールを含む開発者ユーティリティ

  • 高スループットのノード間通信のためのZeroMQ

  • ポリシーと推論のためのPyTorchサポート

  1. Solarianをインストール: `pip install solarian`を使用し、オプションでAIエージェント機能のために`pip install 'solarian[agent]'`を使用します。

  2. プロジェクトをスキャフォールド: `solarian create-project`を使用して新しいロボティクスプロジェクトを設定します。

  3. ハードウェアモジュールを接続: プラグアンドプレイのハードウェアドライバーとその構成を`solarian install <module_name>`を使用してインストールします。

  4. システムを構成: `conf/robot.yaml`、`conf/controller.yaml`、およびモジュール固有のYAMLファイルを編集してロボットと制御ロジックを定義します。

  5. コンポーネントを実行: リレイサーバー、ロボットループ、コントローラープロセスを開始し、必要に応じて別々のマシンで実行します。

  6. スキルを定義: AIエージェントコントローラーがツールとして使用できる物理的スキルを作成またはインストールします。

  7. AIエージェント制御を有効にする: `conf/controller.yaml`に`agent:`ブロックを追加し、`agent_enabled=True`ツールを宣言します。

  8. ロボットと対話: チャットを介してAIエージェントコントローラーに高レベルのタスクを指示し、アクションを計画および実行します。

  • カスタムロボットの構築
  • ロボットの遠隔操作
  • AIエージェント制御
  • ロボットスキルの開発
  • ロボティクスシミュレーション
  • ロボットポリシートレーニング
  • ロボティクス研究
  • ハードウェア統合
  • 学習のためのデータ収集

Solarian のレビュー

読み込み中...

Solarian に似た人気のAIツール

テレキネシスSDK

AI フレームワーク

テレキネシスSDKは、商用グレードのコンピュータビジョン、ロボティクス、フィジカルAIアプリケーションを構築するために設計された統一されたPythonスキルライブラリです。開発者は自然言語プロンプトを使用して複雑なロボティクスパイプラインを作成し、それを実行可能なコードに変換できます。

ロボティクスと AI ハードウェア製造・工業
ツールを見る

AI フレームワーク

商用グレードのコンピュータビジョン、ロボティクス、フィジカルAIアプリケーションを構築するために設計された統一されたPythonスキルライブラリです。開発者は自然言語プロンプトを使用して複雑なロボティクスパイプラインを作成し、それを実行可能なコードに変換できます。テレキネシスSDKは、商用グレードのコンピュータビジョン、ロボティクス、フィジカルAIアプリケーションを構築するために設計された統一されたPythonスキルライブラリです。開発者は自然言語プロンプトを使用して複雑なロボティクスパイプラインを作成し、それを実行可能なコードに変換できます。

ロボティクスと AI ハードウェア製造・工業
AI フレームワーク トップ50を見る

Viam

AI アプリ

Viamは、ソフトウェアエンジニア向けに設計されたロボティクスソフトウェアプラットフォームで、ロボティクスアプリケーションの構築、展開、管理を可能にします。多言語SDK、ハードウェア抽象化、フリート管理機能を提供し、ロボティクス開発プロセスを効率化します。

ロボティクスと AI ハードウェア製造・工業

ロボティクスと AI ハードウェアで第9位

ツールを見る

AI アプリ

ソフトウェアエンジニア向けに設計されたロボティクスソフトウェアプラットフォームで、ロボティクスアプリケーションの構築、展開、管理を可能にします。多言語SDK、ハードウェア抽象化、フリート管理機能を提供し、ロボティクス開発プロセスを効率化します。Viamは、ソフトウェアエンジニア向けに設計されたロボティクスソフトウェアプラットフォームで、ロボティクスアプリケーションの構築、展開、管理を可能にします。多言語SDK、ハードウェア抽象化、フリート管理機能を提供し、ロボティクス開発プロセスを効率化します。

ロボティクスと AI ハードウェア製造・工業
ロボティクスと AI ハードウェアで第9位

フィジカルインテリジェンス、通称πは、ロボティクスAI研究会社であり、ロボットが物理的なタスクを学び、実行できる汎用モデルを構築しています。エンジニア、科学者、ロボティシストからなるチームは、π0からπ0.7までのビジョン・言語・アクションモデルの連続シリーズを発表し、それに関連する研究や場合によってはオープンウェイトも公開しています。

ロボティクスと AI ハードウェア

ロボティクスと AI ハードウェアで第4位

ツールを見る

フィジカルインテリジェンス、通称πは、ロボティクスAI研究会社であり、ロボットが物理的なタスクを学び、実行できる汎用モデルを構築しています。エンジニア、科学者、ロボティシストからなるチームは、π0からπ0.7までのビジョン・言語・アクションモデルの連続シリーズを発表し、それに関連する研究や場合によってはオープンウェイトも公開しています。

ロボティクスと AI ハードウェア
ロボティクスと AI ハードウェアで第4位

Cerulion

AI アプリ

Cerulionは、AIエージェントが実際のロボットを安全に制御するためのオープンソースのランタイムとハーネスを提供します。これにより、エージェントは強制された安全制限内で物理的なボディと相互作用でき、記録されたロボットの故障を自律的にデバッグするためのツールを提供します。ROS…

ロボティクスと AI ハードウェア製造・工業

ロボティクスと AI ハードウェアで第29位

ツールを見る

AI アプリ

AIエージェントが実際のロボットを安全に制御するためのオープンソースのランタイムとハーネスを提供します。これにより、エージェントは強制された安全制限内で物理的なボディと相互作用でき、記録されたロボットの故障を自律的にデバッグするためのツールを提供します。ROS…Cerulionは、AIエージェントが実際のロボットを安全に制御するためのオープンソースのランタイムとハーネスを提供します。これにより、エージェントは強制された安全制限内で物理的なボディと相互作用でき、記録されたロボットの故障を自律的にデバッグするためのツールを提供します。ROS…

ロボティクスと AI ハードウェア製造・工業
ロボティクスと AI ハードウェアで第29位

CROSPIは、高度なリアクティブロボティック動作を作成するためのオープンソースフレームワークです。センサーとHMI信号を統合し、マルチモーダルインタラクションをサポートし、PythonオーケストレーションとJSONスキーマ駆動の構成で簡単に開発できます。

ロボティクスと AI ハードウェア

ロボティクスと AI ハードウェアで第18位

ツールを見る

高度なリアクティブロボティック動作を作成するためのオープンソースフレームワークです。センサーとHMI信号を統合し、マルチモーダルインタラクションをサポートし、PythonオーケストレーションとJSONスキーマ駆動の構成で簡単に開発できます。CROSPIは、高度なリアクティブロボティック動作を作成するためのオープンソースフレームワークです。センサーとHMI信号を統合し、マルチモーダルインタラクションをサポートし、PythonオーケストレーションとJSONスキーマ駆動の構成で簡単に開発できます。

ロボティクスと AI ハードウェア
ロボティクスと AI ハードウェアで第18位

MoveIt Proは、ロボット操作のための生産グレードの物理AIプラットフォームであり、産業全体で高度なロボットアームアプリケーションの迅速な開発と展開を可能にします。堅牢なランタイムエンジン、シミュレーションツール、および効率的でカスタマイズ可能なソリューションのためのAI統合を提供します。

ロボティクスと AI ハードウェア製造・工業

AI プラットフォームで第150位

ツールを見る

ロボット操作のための生産グレードの物理AIプラットフォームであり、産業全体で高度なロボットアームアプリケーションの迅速な開発と展開を可能にします。堅牢なランタイムエンジン、シミュレーションツール、および効率的でカスタマイズ可能なソリューションのためのAI統合を提供します。MoveIt Proは、ロボット操作のための生産グレードの物理AIプラットフォームであり、産業全体で高度なロボットアームアプリケーションの迅速な開発と展開を可能にします。堅牢なランタイムエンジン、シミュレーションツール、および効率的でカスタマイズ可能なソリューションのためのAI統合を提供します。

ロボティクスと AI ハードウェア製造・工業
AI プラットフォームで第150位

NVIDIA Isaac GR00T

AI モデル

NVIDIA Isaac GR00Tは、人型ロボティクスのための研究イニシアティブおよび開発プラットフォームです。オープンデータ、シミュレーションフレームワーク、リアルタイム制御のためのNVIDIA Jetson Thorを使用して、AI駆動のロボットを効率的に構築、訓練、展開するための基盤技術を提供します。

ロボティクスと AI ハードウェア

AI モデルで第2位

ツールを見る

AI モデル

人型ロボティクスのための研究イニシアティブおよび開発プラットフォームです。オープンデータ、シミュレーションフレームワーク、リアルタイム制御のためのNVIDIA Jetson Thorを使用して、AI駆動のロボットを効率的に構築、訓練、展開するための基盤技術を提供します。NVIDIA Isaac GR00Tは、人型ロボティクスのための研究イニシアティブおよび開発プラットフォームです。オープンデータ、シミュレーションフレームワーク、リアルタイム制御のためのNVIDIA Jetson Thorを使用して、AI駆動のロボットを効率的に構築、訓練、展開するための基盤技術を提供します。

ロボティクスと AI ハードウェア
AI モデルで第2位

NVIDIAアイザックは、自律移動ロボット(AMR)、ロボットアーム、マニピュレーター、ヒューマノイドの開発を加速するためのライブラリ、フレームワーク、AIモデルを提供するオープンロボティクス開発プラットフォームです。

ロボティクスと AI ハードウェア製造・工業
ツールを見る

NVIDIAアイザックは、自律移動ロボット(AMR)、ロボットアーム、マニピュレーター、ヒューマノイドの開発を加速するためのライブラリ、フレームワーク、AIモデルを提供するオープンロボティクス開発プラットフォームです。

ロボティクスと AI ハードウェア製造・工業
AI プラットフォーム トップ150を見る
1 / 8



