

説明
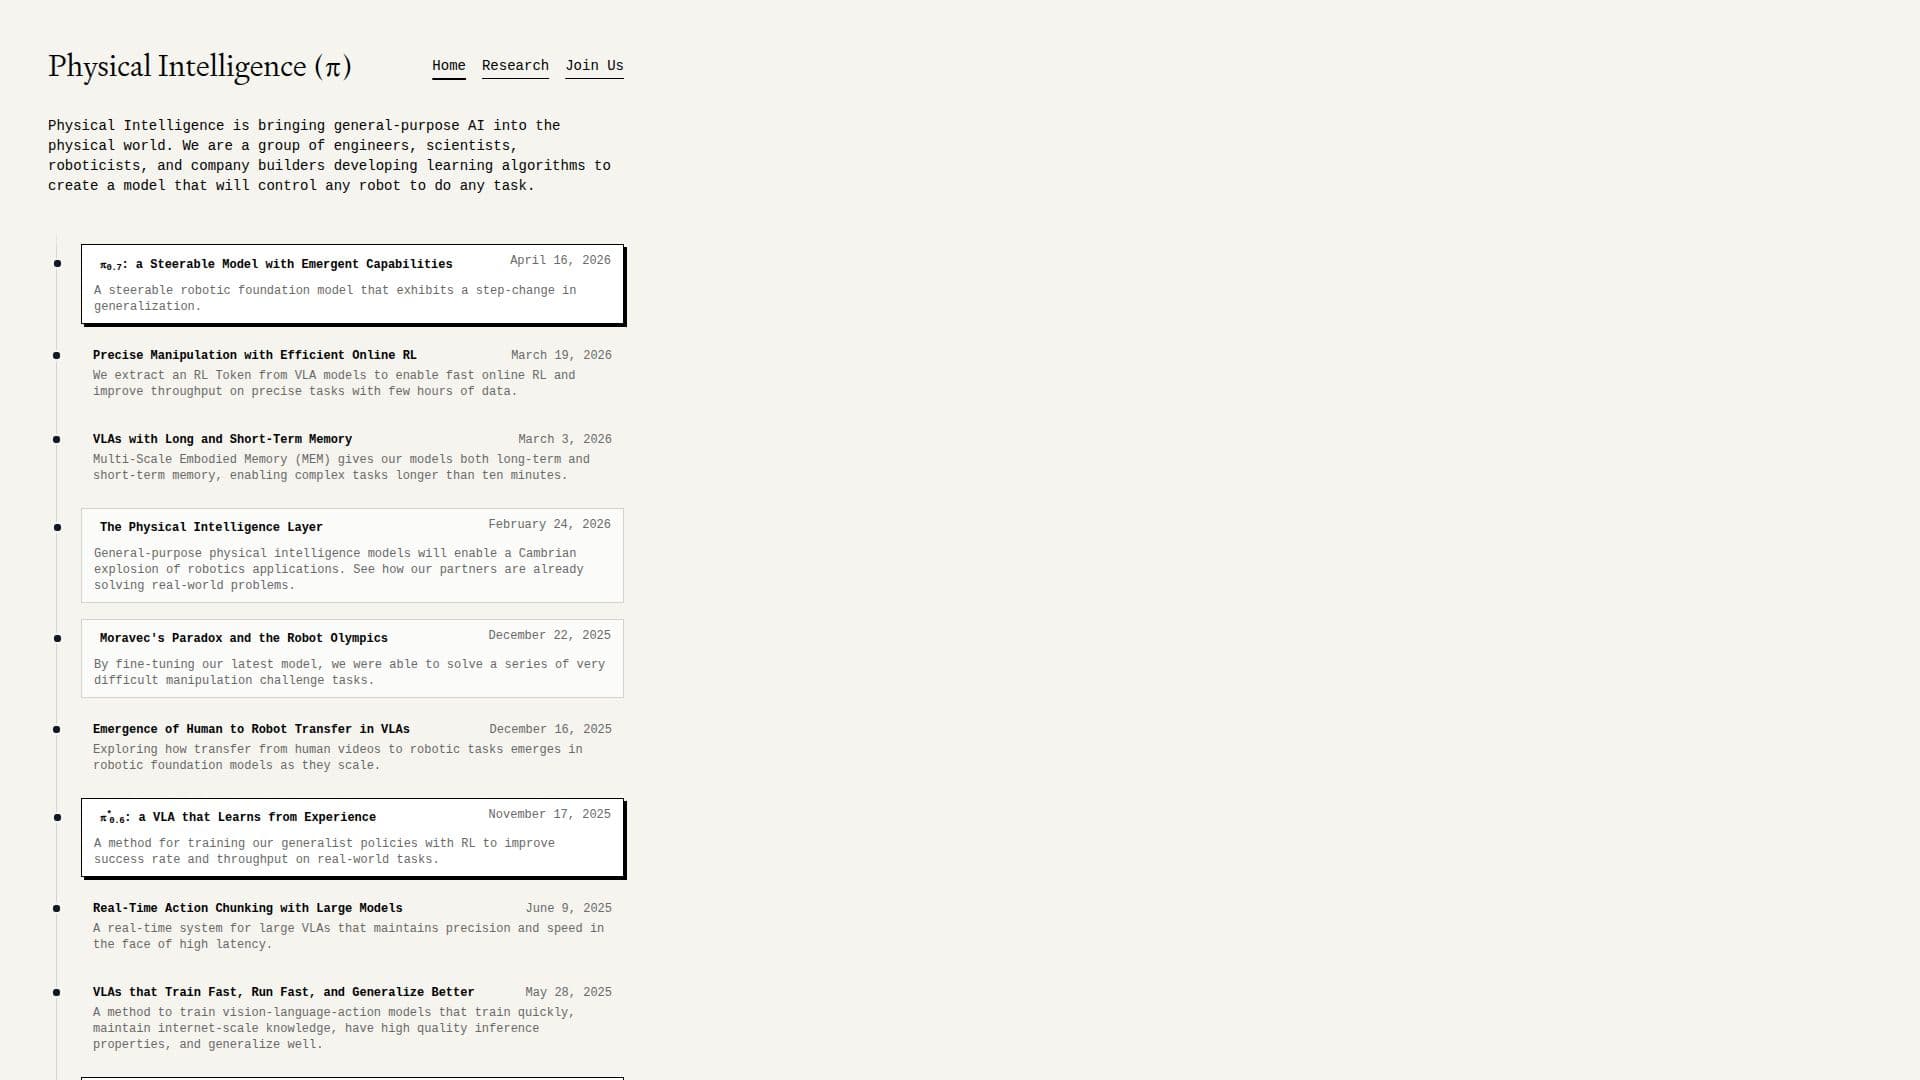
フィジカルインテリジェンス、スタイル名πは、ロボティクスAIの研究およびエンジニアリング会社であり、ロボットを制御して物理的なタスクを実行させる汎用モデルに取り組んでいます。自社サイトではエンジニア、科学者、ロボティシスト、企業ビルダーとして説明されるチームは、各ロボットや仕事ごとに別々のモデルを訓練するのではなく、さまざまなタスクにわたって多くの異なる種類のロボットを制御できる単一のモデルを構築しようとしています。
続きを読む
同社は、πファミリーのビジョン・言語・アクション(VLA)モデルに関する研究投稿の連続シリーズとしてその成果を発表しています。2024年10月にリリースされたπ0は、同社の最初の汎用ポリシーであり、大規模なマルチタスクおよびマルチロボットデータと新しいネットワークアーキテクチャを組み合わせたものです。フィジカルインテリジェンスは後にそのウェイトとコードをオープンソース化し、同社が言うには、従来のアプローチよりも約5倍速く汎用ポリシーを訓練するπ0-FASTというアクショントークナイザーも公開しました。2025年4月に発表されたπ0.5は、見知らぬキッチンや寝室を整理するためにモバイルマニピュレーターを制御するなど、オープンワールドの一般化を拡張しました。後の投稿では、実世界のタスクにおける成功率とスループットを改善するために強化学習で訓練されたπ*0.6や、出現能力を持つステアリング可能なモデルとして説明されるπ0.7について説明しています。別の研究ラインであるマルチスケール具現化メモリ(MEM)は、モデルに長期および短期のメモリを与え、10分を超えるタスクを実行できるようにし、他の投稿では大規模モデルのリアルタイムアクションチャンク化や、人間のビデオからロボットに学んだスキルを移転する技術についても取り上げています。
フィジカルインテリジェンスは、すでにパートナーによって実世界のロボティクスの問題を解決するためにそのモデルが使用されていると述べていますが、同社のサイトではそのパートナーの名前を挙げておらず、公開製品、価格ページ、アカウント登録も提供していません。オープンソース化されたπ0リリースを超えるモデルへのアクセスは、自己サービスツールではなく、直接のパートナーシップを通じて行われるようです。同社は、ボンド、ジェフ・ベゾス、コスラ・ベンチャーズ、ラックス・キャピタル、オープンAI、レッドポイント・ベンチャーズ、セコイア・キャピタル、キャピタルG、スライブ・キャピタルなどの投資家から支援を受けています。モデルの技術的詳細を知りたい読者は、同社の研究ページで完全な記事や、π0の場合はダウンロード可能なウェイトとコードを見つけることができます。
- カテゴリーロボティクスと AI ハードウェア
- 料金モデル未指定
- デプロイクラウド
- プラットフォームロボット
フィジカルインテリジェンス (π)の主要機能
汎用ロボット制御のためのπファミリーのビジョン・言語・アクション(VLA)モデル
リリースされたウェイトとコードを持つ、同社の最初のオープンソース汎用ロボットポリシーであるπ0
見知らぬキッチンなどの新しい環境へのオープンワールド一般化を拡張したπ0.5
実世界のタスクの成功率と速度を改善するために強化学習で訓練されたπ*0.6
出現能力を持つステアリング可能なモデルとして説明されるπ0.7
10分を超えるタスクメモリのためのマルチスケール具現化メモリ(MEM)
より速い汎用ポリシー訓練のためのπ0-FASTアクショントークナイザー
大規模なビジョン・言語・アクションモデルのためのリアルタイムアクションチャンク化
すべてのモデルリリースに関する公開研究記事
フィジカルインテリジェンス (π)の使い方は?
研究を読む: フィジカルインテリジェンスの研究ページを閲覧し、各πモデルリリースに関する記事を確認してください。
オープンウェイトを取得: リリースされたπ0のウェイトとコードをダウンロードして、自分でモデルを実行またはファインチューニングしてください。
新しいリリースをフォロー: 研究フィードや同社のXアカウントをチェックして、新しいπモデルの投稿を確認してください。
パートナーシップを探る: オープンソースモデルを超えるアクセスについて話し合うために、同社のサイトを通じて直接連絡してください。公開登録はありません。
フィジカルインテリジェンス (π)の使用例
- オープンソースロボットポリシー
- 長期タスクメモリ
- ロボット基盤モデル研究







