説明
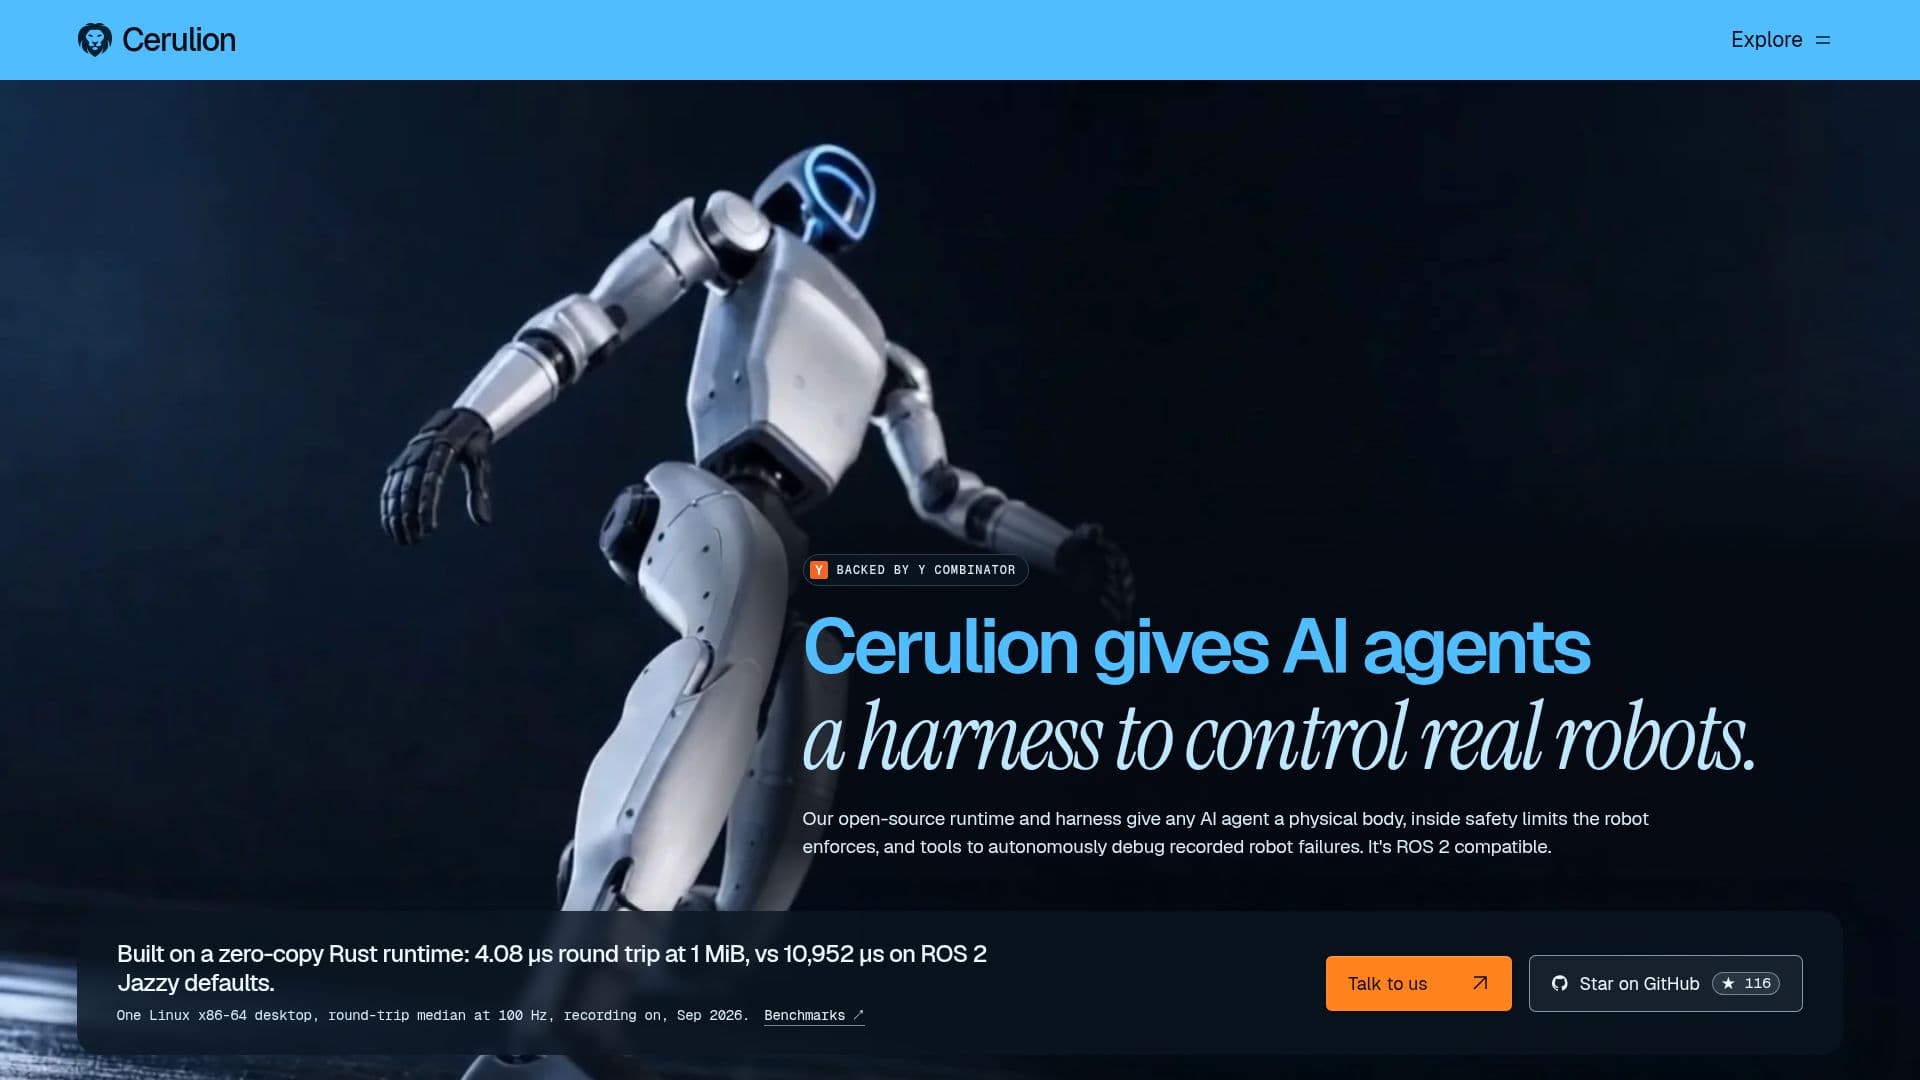
Cerulionは、物理的なAIのために設計されたオープンソースのオペレーティングシステムであり、AIエージェントが安全性とデバッグ機能を強化して実際のロボットを制御できるようにします。そのコア機能には、AIエージェントに物理的なボディを提供し、ロボット自体によって強制される安全制限内で動作するオープンソースのランタイムとハーネスが含まれています。このシステムはROS 2と完全に互換性があり、既存のロボティクスエコシステムにアクセス可能です。
続きを読む
ゼロコピーのRustランタイムに基づいて構築されたCerulionは、ROS 2 Jazzyのデフォルトと比較して、往復時間が大幅に短縮され、1 MiBで4.08 μsを達成し、10,952 μsと比較して優れたパフォーマンスを誇ります。このパフォーマンスにより、ロボットシステムに対する効率的で応答性の高い制御が保証されます。`cerulion-rcpd`コンポーネントはロボット上でMCPサーバーとして機能し、エージェントは`rcp.yaml`で明示的に宣言されたツールのみを呼び出すことができます。ロボットは、すべての呼び出しに対して引数の制限、安全クラス、およびe-stopラッチを厳密にチェックし、責任と安全性のために詳細なレシートを維持します。
重要な機能の一つはFlashbackで、ユーザーがロボットの故障に関する瞬間を保持できるようにします。Flashbackは、ランタイムの障害時または要求に応じて、最近のロボットの履歴をMCAPファイルとして自動的に保存し、事故後の分析に必要なデータを提供します。これに加えて、Hindsight(早期アクセス)とStudioがあり、故障の正確な瞬間を特定し、記録されたテレメトリから関連するフレームを視覚化するのに役立ちます。
Cerulionは、記録された故障のデバッグとネイティブ出力の比較もサポートしています。ユーザーは、新しいコードと同じ入力でサポートされているネイティブ録音を再実行でき、システムは変更されたトピックを特定します。この機能はCIワークフローに統合されており、設定された許容範囲に対してロボットの実行を自動的に検証できます。また、プラットフォームはAIエージェントを使用してロボットの録音をデバッグすることも可能で、HindsightをClaude Code、Codex、Cursorなどのモデルに接続して、MCAP録音がなぜ失敗したのかを尋ね、特定のトピックとタイムスタンプに引用された回答を受け取ることができます。この包括的なツールセットにより、CerulionはAI制御ロボットシステムの開発、展開、および維持のための堅牢なソリューションとなります。
- カテゴリーロボティクスと AI ハードウェア
- 料金モデルオープンソース
- デプロイOn-robot server (cerulion-rcpd)
- プラットフォームLinux, macOS
Cerulionの主要機能
AIエージェントのためのオープンソースのランタイムとハーネス
AIエージェントが実際のロボットを制御できるようにする
ロボットの動作に対する安全制限を強制する
ロボットの故障を自律的にデバッグするためのツールを提供する
ROS 2と互換性のあるオペレーティングシステム
高性能のゼロコピーRustランタイム(1 MiBで4.08 μsの往復時間)
制御されたエージェント-ロボット相互作用のためのMCPサーバー(`cerulion-rcpd`)
ロボットは引数の制限、安全クラス、およびe-stopラッチをチェックする
Flashbackは、故障時または要求に応じて最近のロボットの履歴をMCAPとして保存する
故障分析のためのHindsight(早期アクセス)とStudio
新しいコードと同じ入力でサポートされているネイティブ録音を再実行する
CIで設定された許容範囲内でネイティブ出力を比較する
AIエージェントを使用してロボットの録音をデバッグする(例:Claude Code、Codex、Cursor)
デバッグのためにトピックとタイムスタンプに引用された回答を提供する
開発のためのエルゴノミックノードAPI
Cerulionの使い方は?
Cerulionをインストールする:LinuxまたはmacOSにオープンソースのランタイムをセットアップします。
エージェントを統合する:AIエージェントをCerulionハーネスに接続して物理ロボットを制御します。
ツールを定義する:ロボットとの相互作用のために、エージェントが呼び出すことができる特定のツールを`rcp.yaml`で宣言します。
操作を監視する:`cerulion-rcpd`を利用して、ロボットの動作が安全制限と引数チェックに従っていることを確認します。
履歴を記録する:Flashbackを使用して、操作中または要求に応じてロボットの履歴をMCAPファイルとして自動的に保存します。
故障をデバッグする:HindsightとStudioを使用して、記録されたMCAPファイルを分析し、故障ポイントを特定します。
再生と検証:CIでネイティブCerulion録音を再生して出力を比較し、コードの変更を検証します。
AI支援デバッグ:HindsightをAIエージェント(例:Claude Code)に接続して、録音がなぜ失敗したのかについて引用された回答を得ます。
Cerulionの使用例
- AIエージェントロボット制御
- ロボット故障デバッグ
- ロボティクス開発とテスト
- ロボティクスのための継続的インテグレーション
- ROS 2システムの強化
- 物理AIオペレーティングシステム
- 安全クリティカルなロボット操作