

跳转到主要内容
ToolPotion
AI 顾问
提交(免费)

物理智能 (π)

AI 应用机器人与 AI 硬件#4未指定 · 机器人

物理智能,简称π,是一家机器人人工智能研究公司,致力于构建通用模型,使机器人能够学习和执行物理任务。其工程师、科学家和机器人专家发布了一系列视觉-语言-动作模型,从π0到π0.7,并在某些情况下公开了相关研究和权重。

访问URL
分享
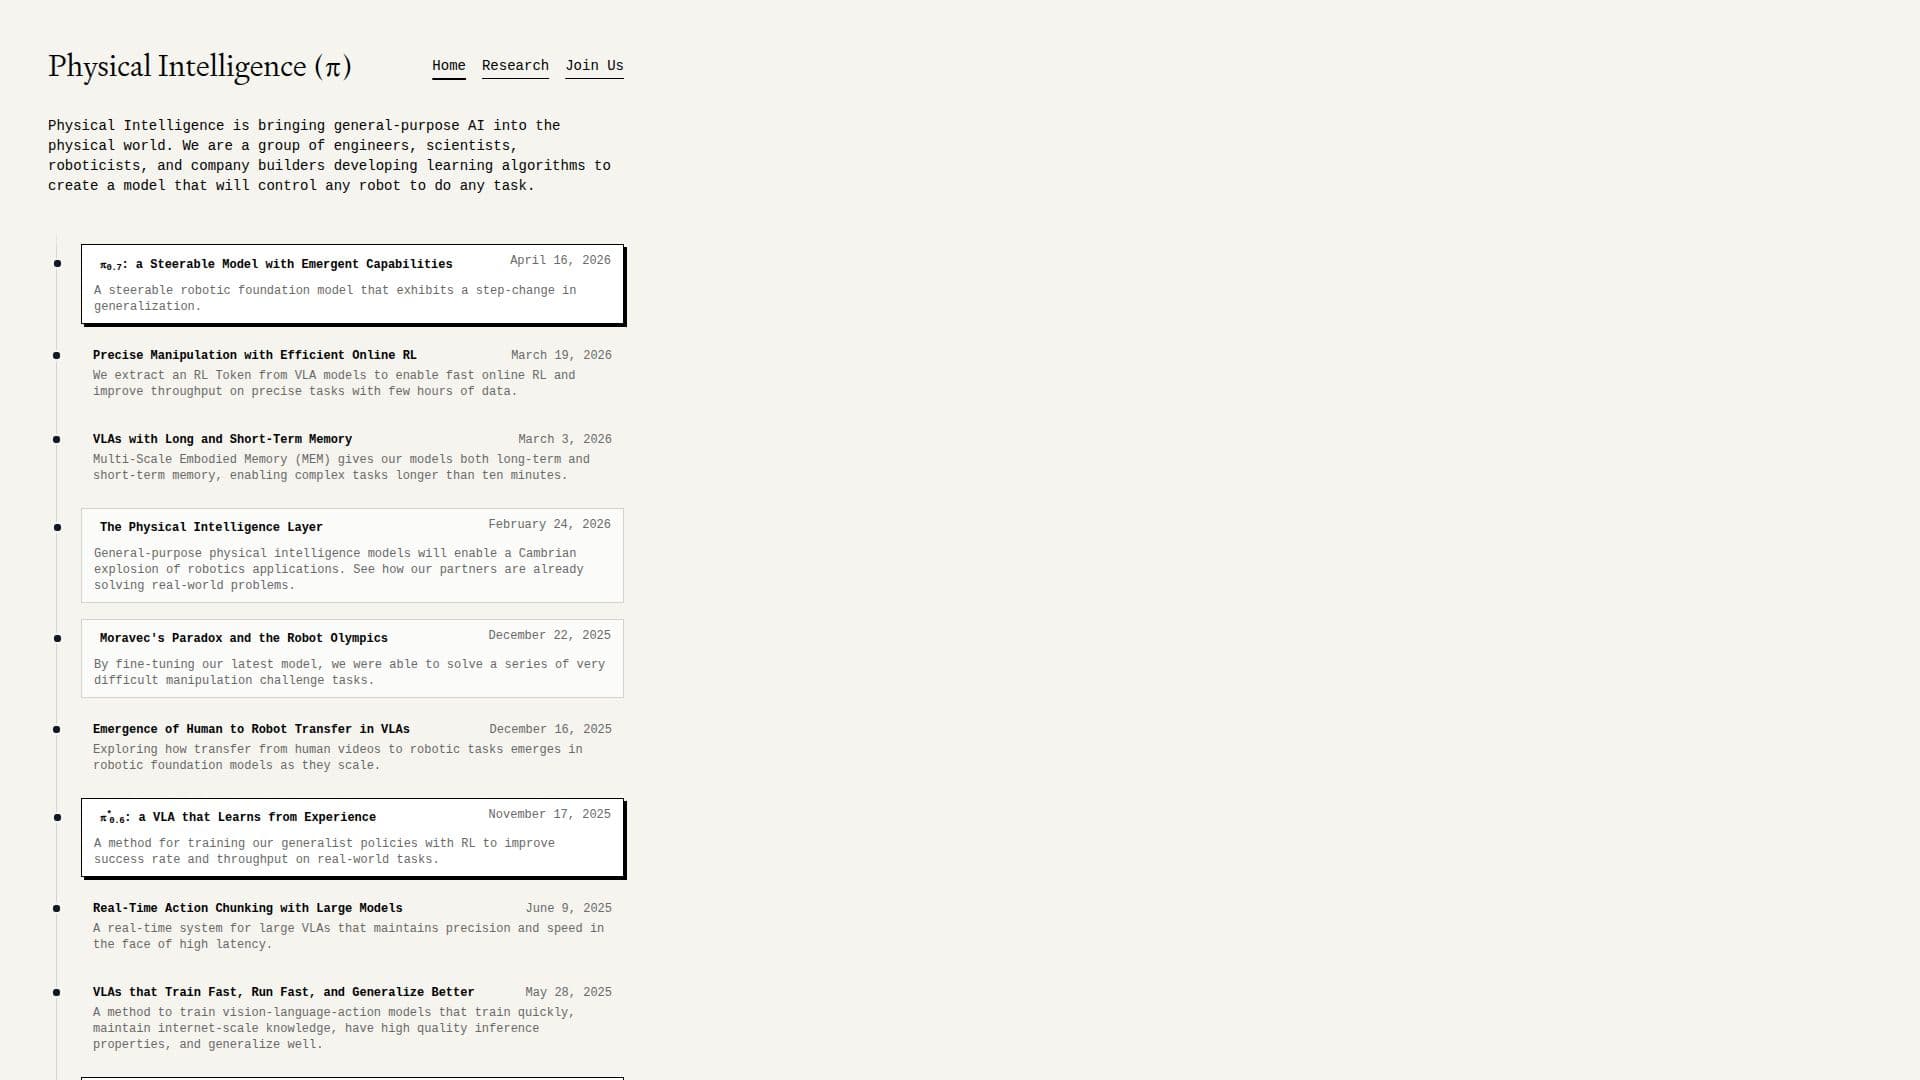
物理智能 (π) 截图
物理智能 (π) 截图

物理智能,简称π,是一家机器人人工智能研究和工程公司,致力于开发控制机器人执行物理任务的通用模型。其团队在自己的网站上被描述为工程师、科学家、机器人专家和公司建设者,旨在构建一个能够控制多种不同类型机器人执行多种不同任务的单一模型,而不是为每个机器人或工作训练一个单独的模型。

阅读更多

该公司以一系列关于其π系列视觉-语言-动作(VLA)模型的研究文章发布其工作。π0于2024年10月发布,是该公司的第一个通用策略,结合了大规模的多任务和多机器人数据以及新的网络架构;物理智能随后开源了其权重和代码,并发布了一个名为π0-FAST的配套动作标记器,该公司表示其训练通用策略的速度比早期方法快约五倍。π0.5于2025年4月发布,扩展了对开放世界的泛化,包括控制移动操纵器整理不熟悉的厨房或卧室。后续文章描述了π*0.6,该模型通过强化学习训练以提高在现实任务中的成功率和吞吐量,以及π0.7,被描述为具有新兴能力的可操控模型。另一个研究方向,多尺度具身记忆(MEM),为模型提供了长短期记忆,使其能够执行超过十分钟的任务,其他文章则涵盖了大型模型的实时动作分块和将从人类视频中学习的技能转移到机器人的技术。

物理智能表示,其模型已被合作伙伴用于解决现实世界的机器人问题,尽管其网站未列出这些合作伙伴,也未提供公共产品、定价页面或账户注册;访问开放源代码的π0发布之外的模型似乎是通过直接合作伙伴关系而非自助工具进行的。该公司得到了包括Bond、Jeff Bezos、Khosla Ventures、Lux Capital、OpenAI、Redpoint Ventures、Sequoia Capital、CapitalG和Thrive Capital在内的投资者的支持。希望获取其模型背后技术细节的读者可以在公司的研究页面找到完整的文章,以及在π0的情况下可下载的权重和代码。

  • 类别机器人与 AI 硬件
  • 定价模式未指定
  • 部署云端
  • 平台机器人

  • π系列视觉-语言-动作(VLA)模型,用于通用机器人控制

  • π0,公司第一个开源的通用机器人策略,已发布权重和代码

  • π0.5,扩展开放世界泛化到不熟悉的环境,如陌生厨房

  • π*0.6,通过强化学习训练以提高现实任务的成功率和速度

  • π0.7,被描述为具有新兴能力的可操控模型

  • 多尺度具身记忆(MEM),用于超过十分钟的长短期任务记忆

  • π0-FAST动作标记器,用于更快的通用策略训练

  • 大型视觉-语言-动作模型的实时动作分块

  • 每个模型发布的研究文章

  1. 阅读研究:浏览物理智能研究页面,查看每个π模型发布的文章。

  2. 获取开放权重:下载发布的π0权重和代码,以便自己运行或微调模型。

  3. 关注新发布:查看研究动态或公司的X账户,获取新的π模型文章。

  4. 探索合作关系:通过其网站直接联系公司,讨论访问开放源代码模型之外的内容,因为没有公共注册。

  • 开源机器人策略
  • 长时间任务记忆
  • 机器人基础模型研究

物理智能 (π) 评价

加载中...

与 物理智能 (π) 类似的热门AI工具

念力 SDK

AI 框架

念力 SDK 是一个统一的 Python 技能库,旨在构建生产级计算机视觉、机器人技术和物理 AI 应用程序。它使开发人员能够使用自然语言提示创建复杂的机器人管道,并将其转换为可执行代码。

机器人与 AI 硬件制造与工业
查看工具

AI 框架

统一的 Python 技能库,旨在构建生产级计算机视觉、机器人技术和物理 AI 应用程序。它使开发人员能够使用自然语言提示创建复杂的机器人管道,并将其转换为可执行代码。念力 SDK 是一个统一的 Python 技能库,旨在构建生产级计算机视觉、机器人技术和物理 AI 应用程序。它使开发人员能够使用自然语言提示创建复杂的机器人管道,并将其转换为可执行代码。

机器人与 AI 硬件制造与工业
查看 AI 框架 Top 50

Skild AI 开发通用机器人智能,使机器人能够在物理世界中执行各种任务。他们的技术旨在自动化物理任务,通过提高现实应用中的效率和安全性提供显著回报。

机器人与 AI 硬件制造与工业

机器人与 AI 硬件 排名第 6 位

查看工具

MoveIt Pro 是一个生产级的物理人工智能平台,用于机器人操作,能够快速开发和部署先进的机器人臂应用,适用于各个行业。它提供了强大的运行时引擎、仿真工具和人工智能集成,能够实现高效和可定制的解决方案。

机器人与 AI 硬件制造与工业

AI 平台 排名第 145 位

查看工具

生产级的物理人工智能平台,用于机器人操作,能够快速开发和部署先进的机器人臂应用,适用于各个行业。它提供了强大的运行时引擎、仿真工具和人工智能集成,能够实现高效和可定制的解决方案。MoveIt Pro 是一个生产级的物理人工智能平台,用于机器人操作,能够快速开发和部署先进的机器人臂应用,适用于各个行业。它提供了强大的运行时引擎、仿真工具和人工智能集成,能够实现高效和可定制的解决方案。

机器人与 AI 硬件制造与工业
AI 平台 排名第 145 位

Viam

AI 应用

Viam 是一个为软件工程师设计的机器人软件平台,使构建、部署和管理机器人应用程序成为可能。它提供多语言 SDK、硬件抽象和车队管理功能,简化了机器人开发过程。

机器人与 AI 硬件制造与工业

机器人与 AI 硬件 排名第 8 位

查看工具

AI 应用

为软件工程师设计的机器人软件平台,使构建、部署和管理机器人应用程序成为可能。它提供多语言 SDK、硬件抽象和车队管理功能,简化了机器人开发过程。Viam 是一个为软件工程师设计的机器人软件平台,使构建、部署和管理机器人应用程序成为可能。它提供多语言 SDK、硬件抽象和车队管理功能,简化了机器人开发过程。

机器人与 AI 硬件制造与工业
机器人与 AI 硬件 排名第 8 位

Octo 是一款开源的通用机器人策略,专为机器人操作的广泛应用而设计。这款基于 Transformer 的扩散策略在大型数据集上进行了预训练,支持灵活的任务定义和高效的微调以适应新的观察和动作空间,使其能够适应各种机器人应用。

机器人与 AI 硬件
查看工具

开源的通用机器人策略,专为机器人操作的广泛应用而设计。这款基于 Transformer 的扩散策略在大型数据集上进行了预训练,支持灵活的任务定义和高效的微调以适应新的观察和动作空间,使其能够适应各种机器人应用。Octo 是一款开源的通用机器人策略,专为机器人操作的广泛应用而设计。这款基于 Transformer 的扩散策略在大型数据集上进行了预训练,支持灵活的任务定义和高效的微调以适应新的观察和动作空间,使其能够适应各种机器人应用。

机器人与 AI 硬件
查看 AI 模型 Top 5

NVIDIA Isaac GR00T N1.7 是一个开放的基础模型,旨在用于类人机器人推理和技能。它处理多模态输入以执行操作任务,使开发人员能够针对不同环境中的特定应用进行后训练。

机器人与 AI 硬件
查看工具

NVIDIA Isaac GR00T N1.7 是一个开放的基础模型,旨在用于类人机器人推理和技能。它处理多模态输入以执行操作任务,使开发人员能够针对不同环境中的特定应用进行后训练。

精选机器人与 AI 硬件
查看 AI 模型 Top 5

RoboCat

AI 模型

RoboCat 是一种可自我改进的机器人 AI 代理,可学习在不同机器人手臂上执行各种任务。它只需 100 次演示即可适应新任务,并生成自己的训练数据以提高性能,从而加速机器人研究。

机器人与 AI 硬件
查看工具

AI 模型

可自我改进的机器人 AI 代理,可学习在不同机器人手臂上执行各种任务。它只需 100 次演示即可适应新任务,并生成自己的训练数据以提高性能,从而加速机器人研究。RoboCat 是一种可自我改进的机器人 AI 代理,可学习在不同机器人手臂上执行各种任务。它只需 100 次演示即可适应新任务,并生成自己的训练数据以提高性能,从而加速机器人研究。

机器人与 AI 硬件
查看 AI 模型 Top 5

Archetype AI 提供由 Newton 基础模型驱动的物理 AI 平台。它支持创建和部署物理智能体,融合传感器数据、自动化决策并提供对现实世界的感知。这些智能体专为制造业和建筑业等行业设计,提供提高效率和安全性的解决方案。

机器人与 AI 硬件制造与工业

机器人与 AI 硬件 排名第 23 位

查看工具

Archetype AI 提供由 Newton 基础模型驱动的物理 AI 平台。它支持创建和部署物理智能体,融合传感器数据、自动化决策并提供对现实世界的感知。这些智能体专为制造业和建筑业等行业设计,提供提高效率和安全性的解决方案。

机器人与 AI 硬件制造与工业
机器人与 AI 硬件 排名第 23 位
1/8



