

跳转到主要内容
ToolPotion
AI 顾问
提交(免费)

CROSPI - 反应式机器人框架

CROSPI是一个开源框架,用于创建先进的反应式机器人行为。它集成了传感器和人机界面信号,支持多模态交互,并通过Python编排和基于JSON Schema的配置简化开发过程。

访问URL
分享
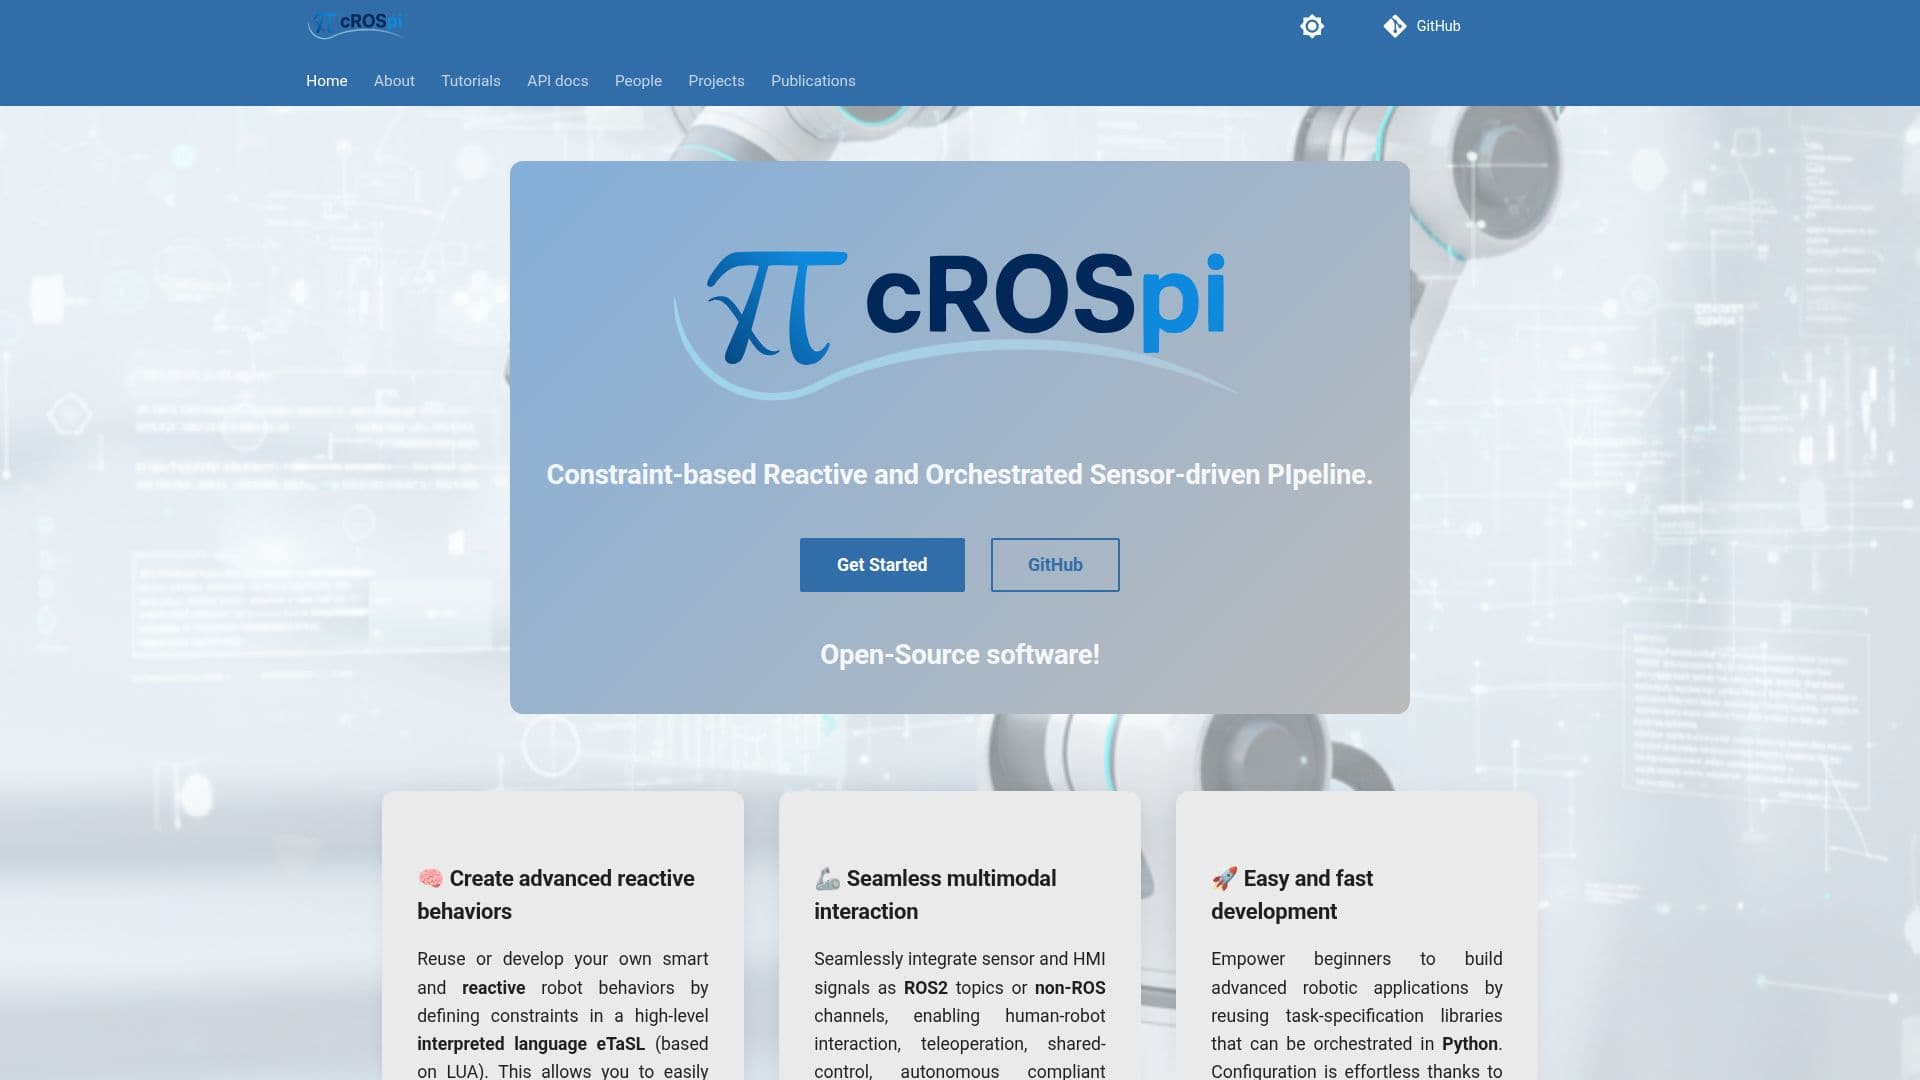
CROSPI - 反应式机器人框架 截图

CROSPI是一个开源软件框架,旨在创建先进的反应式机器人行为。由鲁汶大学机器人研究团队开发,它允许用户在一种称为eTaSL的高级解释语言中定义约束,该语言基于LUA。这使得使用多传感器输入开发智能和反应式机器人行为成为可能。

阅读更多

该框架通过将传感器和人机界面信号集成为ROS2主题或非ROS通道,支持无缝的多模态交互。这一能力使得人机交互、远程操作、共享控制和自主合规行为等多种应用成为可能。CROSPI旨在通过重用可以在Python中编排的任务规范库,赋能初学者构建先进的机器人应用。配置过程通过基于JSON Schema的自我文档化和智能参数自动补全得以简化。

CROSPI是ROS2原生的,允许用户通过其他ROS2包和工具(如RViz、PlotJuggler、URDF和ChArUco检测)增强他们的应用。其完全可扩展的架构支持使用现有或自定义的C++插件来添加新的模拟器、I/O处理程序、求解器或低延迟机器人驱动程序。这种可扩展性确保在安装后,插件会被自动检测并在用户的设置中完全可配置。

该框架支持对各种机器人配置的实时控制,包括单臂、双臂、移动操纵器和并联机器人。CROSPI的分层架构将机器人应用开发的关注点分为四个模块,最小化了对所提供库使用知识的要求。

CROSPI的强大之处在于它能够实现强大和反应式的机器人行为,同时降低不同利益相关者所需的专业知识。它通过系统地定义角色和开发,促进了协作,使利益相关者更容易理解彼此的输入。该框架已在多个案例研究中成功使用,展示了其在实际应用中的多功能性和有效性。

  • 类别机器人与 AI 硬件
  • 定价模式开源
  • 部署本地部署
  • 平台ROS2

  • 开源软件

  • 高级解释语言eTaSL

  • 无缝多模态交互

  • ROS2原生集成

  • 完全可扩展的架构

  • 各种机器人的实时控制

  • 基于JSON Schema的配置

  • Python编排

  1. 配置:在JSON中定义机器人和求解器设置

  2. 编排:将技能组合成行为树

  3. 启动:使用ROS2启动文件启动节点

  4. 运行:在模拟或真实硬件上执行机器人任务

  • 移动操纵
  • 中小企业自动化
  • 质量控制
  • 奶酪去壳
  • 机器人组装

CROSPI 评价

加载中...

与 CROSPI 类似的热门AI工具

eTaSL

AI 框架

eTaSL是一个开源框架,用于使用基于约束的方法进行机器人任务规范。它通过数学约束实现灵活、适应性的机器人运动,支持实时传感器控制和多机器人系统。

机器人与 AI 硬件制造与工业
查看工具

AI 框架

开源框架,用于使用基于约束的方法进行机器人任务规范。它通过数学约束实现灵活、适应性的机器人运动,支持实时传感器控制和多机器人系统。eTaSL是一个开源框架,用于使用基于约束的方法进行机器人任务规范。它通过数学约束实现灵活、适应性的机器人运动,支持实时传感器控制和多机器人系统。

机器人与 AI 硬件制造与工业
查看 AI 框架 Top 50

Viam

AI 应用

Viam 是一个为软件工程师设计的机器人软件平台,使构建、部署和管理机器人应用程序成为可能。它提供多语言 SDK、硬件抽象和车队管理功能,简化了机器人开发过程。

机器人与 AI 硬件制造与工业

机器人与 AI 硬件 排名第 8 位

查看工具

AI 应用

为软件工程师设计的机器人软件平台,使构建、部署和管理机器人应用程序成为可能。它提供多语言 SDK、硬件抽象和车队管理功能,简化了机器人开发过程。Viam 是一个为软件工程师设计的机器人软件平台,使构建、部署和管理机器人应用程序成为可能。它提供多语言 SDK、硬件抽象和车队管理功能,简化了机器人开发过程。

机器人与 AI 硬件制造与工业
机器人与 AI 硬件 排名第 8 位

MoveIt Pro 是一个生产级的物理人工智能平台,用于机器人操作,能够快速开发和部署先进的机器人臂应用,适用于各个行业。它提供了强大的运行时引擎、仿真工具和人工智能集成,能够实现高效和可定制的解决方案。

机器人与 AI 硬件制造与工业

AI 平台 排名第 146 位

查看工具

生产级的物理人工智能平台,用于机器人操作,能够快速开发和部署先进的机器人臂应用,适用于各个行业。它提供了强大的运行时引擎、仿真工具和人工智能集成,能够实现高效和可定制的解决方案。MoveIt Pro 是一个生产级的物理人工智能平台,用于机器人操作,能够快速开发和部署先进的机器人臂应用,适用于各个行业。它提供了强大的运行时引擎、仿真工具和人工智能集成,能够实现高效和可定制的解决方案。

机器人与 AI 硬件制造与工业
AI 平台 排名第 146 位

ROS

AI 框架

ROS(机器人操作系统)是一个灵活的机器人软件编写框架。它提供了构建复杂机器人应用程序的库和工具,支持广泛的硬件和软件集成。ROS 通过其庞大的软件包索引和社区支持,促进了机器人开发。

机器人与 AI 硬件
查看工具

AI 框架

ROS(机器人操作系统)是一个灵活的机器人软件编写框架。它提供了构建复杂机器人应用程序的库和工具,支持广泛的硬件和软件集成。ROS 通过其庞大的软件包索引和社区支持,促进了机器人开发。

精选机器人与 AI 硬件
查看 AI 框架 Top 50

Gymnasium-Robotics 提供了一套针对强化学习的机器人仿真环境。利用 Gymnasium API 和 MuJoCo 物理引擎,它为在机器人环境中开发和测试 RL 算法提供了一个强大的平台。

机器人与 AI 硬件
查看工具

提供了一套针对强化学习的机器人仿真环境。利用 Gymnasium API 和 MuJoCo 物理引擎,它为在机器人环境中开发和测试 RL 算法提供了一个强大的平台。Gymnasium-Robotics 提供了一套针对强化学习的机器人仿真环境。利用 Gymnasium API 和 MuJoCo 物理引擎,它为在机器人环境中开发和测试 RL 算法提供了一个强大的平台。

机器人与 AI 硬件
查看 AI 应用 Top 250

念力 SDK

AI 框架

念力 SDK 是一个统一的 Python 技能库,旨在构建生产级计算机视觉、机器人技术和物理 AI 应用程序。它使开发人员能够使用自然语言提示创建复杂的机器人管道,并将其转换为可执行代码。

机器人与 AI 硬件制造与工业
查看工具

AI 框架

统一的 Python 技能库,旨在构建生产级计算机视觉、机器人技术和物理 AI 应用程序。它使开发人员能够使用自然语言提示创建复杂的机器人管道,并将其转换为可执行代码。念力 SDK 是一个统一的 Python 技能库,旨在构建生产级计算机视觉、机器人技术和物理 AI 应用程序。它使开发人员能够使用自然语言提示创建复杂的机器人管道,并将其转换为可执行代码。

机器人与 AI 硬件制造与工业
查看 AI 框架 Top 50

Skild AI 开发通用机器人智能,使机器人能够在物理世界中执行各种任务。他们的技术旨在自动化物理任务,通过提高现实应用中的效率和安全性提供显著回报。

机器人与 AI 硬件制造与工业

机器人与 AI 硬件 排名第 6 位

查看工具

物理智能,简称π,是一家机器人人工智能研究公司,致力于构建通用模型,使机器人能够学习和执行物理任务。其工程师、科学家和机器人专家发布了一系列视觉-语言-动作模型,从π0到π0.7,并在某些情况下公开了相关研究和权重。

机器人与 AI 硬件

机器人与 AI 硬件 排名第 4 位

查看工具

物理智能,简称π,是一家机器人人工智能研究公司,致力于构建通用模型,使机器人能够学习和执行物理任务。其工程师、科学家和机器人专家发布了一系列视觉-语言-动作模型,从π0到π0.7,并在某些情况下公开了相关研究和权重。

机器人与 AI 硬件
机器人与 AI 硬件 排名第 4 位
1/8


