描述
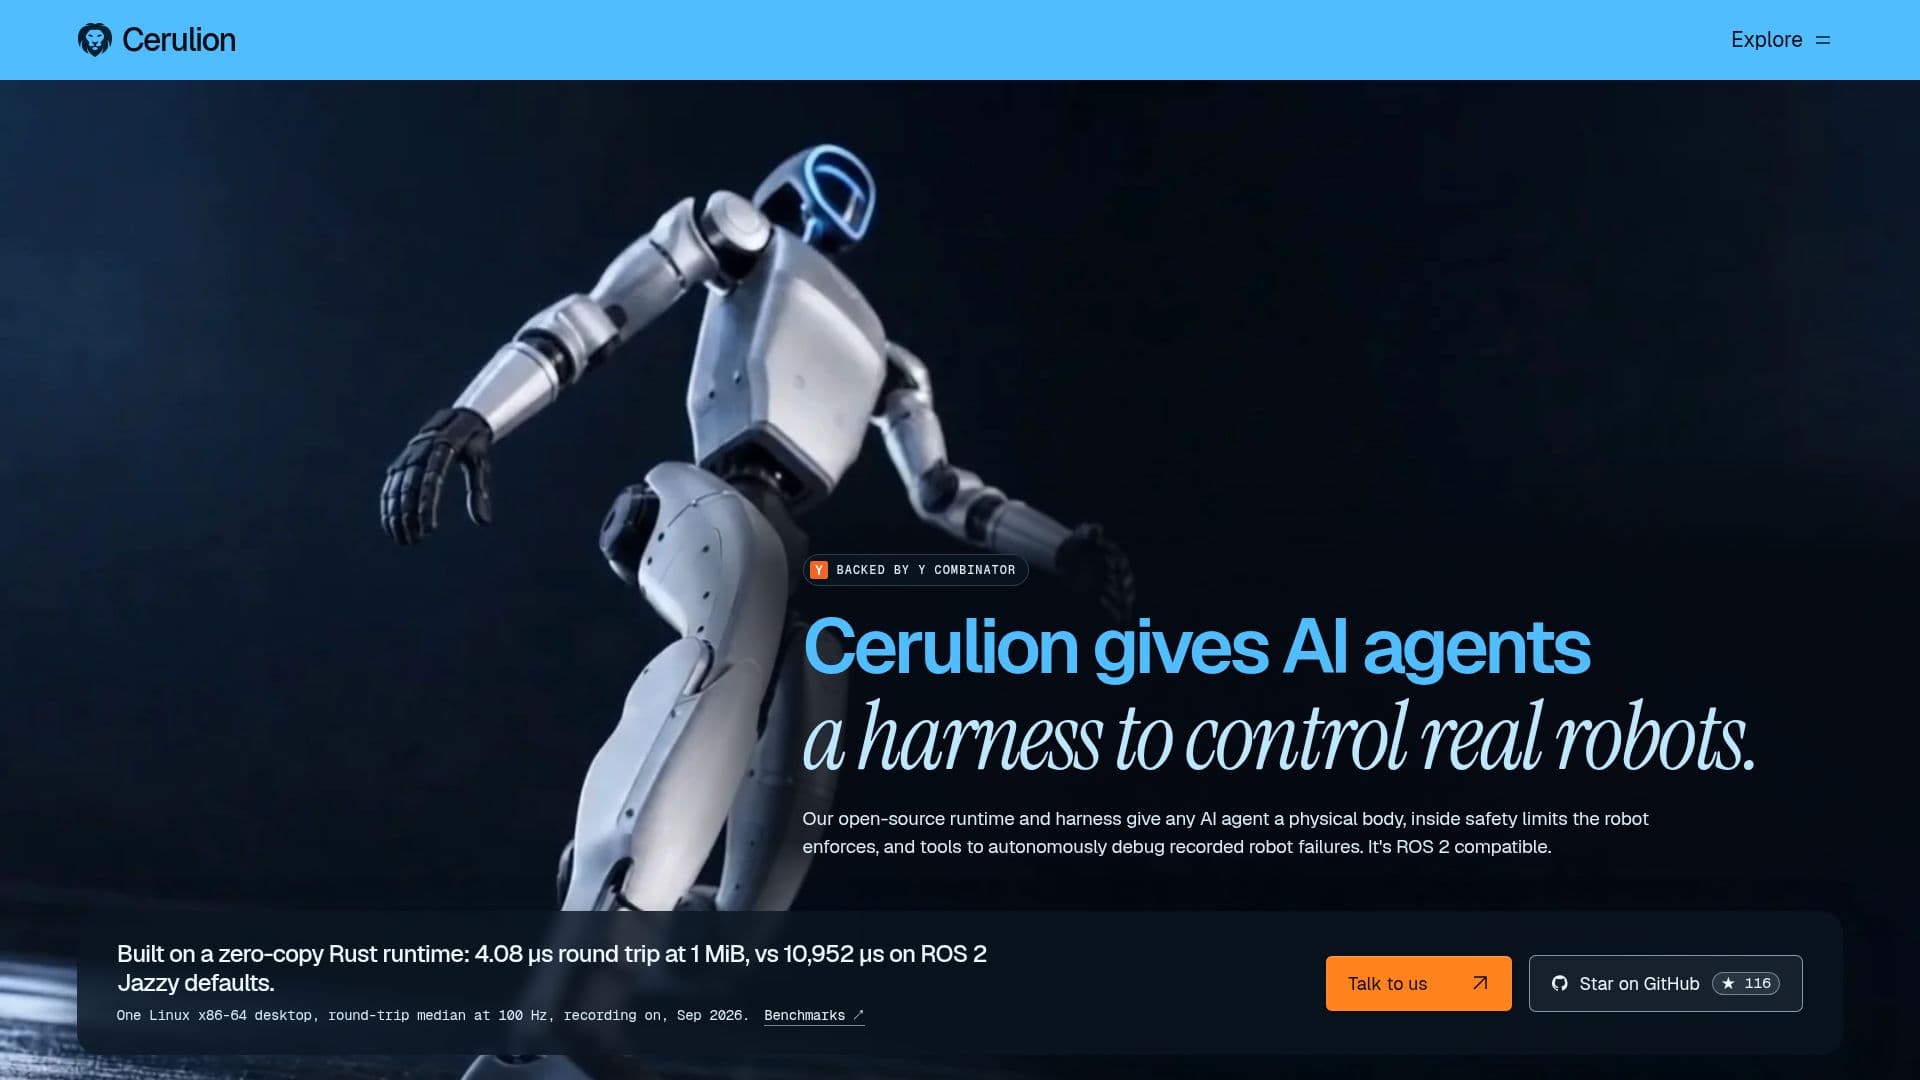
Cerulion 是一个为物理 AI 设计的开源操作系统,使 AI 代理能够以增强的安全性和调试能力控制真实机器人。其核心产品包括一个开源运行时和工具,为任何 AI 代理提供物理实体,操作在机器人自身强制的安全限制内。该系统与 ROS 2 完全兼容,使其可用于现有的机器人生态系统。
阅读更多
基于零拷贝 Rust 运行时,Cerulion 的往返时间显著快于 ROS 2 Jazzy 默认值,在 1 MiB 时达到 4.08 μs,而 ROS 2 Jazzy 为 10,952 μs。这种性能确保了对机器人系统的高效和快速控制。`cerulion-rcpd` 组件作为机器人上的 MCP 服务器,代理只能调用在 `rcp.yaml` 中明确声明的工具。机器人严格检查每个调用的参数限制、安全类别和紧急停止锁,以保持详细的收据以确保问责和安全。
一个关键特性是 Flashback,它允许用户保留机器人故障周围的时刻。Flashback 会在运行时故障或按需时自动保存最近的机器人历史为 MCAP 文件,为事后分析提供关键数据。这一功能得到了 Hindsight(早期访问)和 Studio 的补充,帮助确定故障的确切时刻并可视化记录的遥测中的相关帧。
Cerulion 还支持调试记录的故障并比较本地输出。用户可以使用新代码和相同输入重新运行支持的本地记录,系统会识别已更改的主题。此功能集成到 CI 工作流程中,允许自动验证机器人运行是否符合设定的容差。该平台还通过 AI 代理调试机器人记录,将 Hindsight 连接到 Claude Code、Codex 或 Cursor 等模型,以询问 MCAP 记录为何出错,并获得引用特定主题和时间戳的答案。这套全面的工具使 Cerulion 成为开发、部署和维护 AI 控制的机器人系统的强大解决方案。
- 类别机器人与 AI 硬件
- 定价模式开源
- 部署On-robot server (cerulion-rcpd)
- 平台Linux, macOS
Cerulion的核心功能
开源运行时和工具供 AI 代理使用
使 AI 代理能够控制真实机器人
对机器人行为强制执行安全限制
提供工具以自主调试机器人故障
与 ROS 2 兼容的操作系统
高性能的零拷贝 Rust 运行时(在 1 MiB 时往返时间为 4.08 μs)
MCP 服务器(`cerulion-rcpd`)用于控制的代理-机器人交互
机器人检查参数限制、安全类别和紧急停止锁
Flashback 在故障或按需时将最近的机器人历史保存为 MCAP
Hindsight(早期访问)和 Studio 用于故障分析
使用新代码和相同输入重新运行支持的本地记录
在 CI 中比较本地输出与设定的容差
与 AI 代理调试机器人记录(例如,Claude Code、Codex、Cursor)
引用特定主题和时间戳的答案用于调试
用于开发的人体工程学节点 API
如何使用 Cerulion?
安装 Cerulion:在 Linux 或 macOS 上设置开源运行时。
集成代理:将您的 AI 代理连接到 Cerulion 工具,以控制物理机器人。
定义工具:在 `rcp.yaml` 中声明您的代理可以调用的特定工具以进行机器人交互。
监控操作:利用 `cerulion-rcpd` 确保机器人行为遵循安全限制和参数检查。
记录历史:使用 Flashback 在操作期间或按需自动保存机器人历史为 MCAP 文件。
调试故障:使用 Hindsight 和 Studio 分析记录的 MCAP 文件并识别故障点。
重放和验证:在 CI 中重放本地 Cerulion 记录以比较输出并验证代码更改。
AI 辅助调试:将 Hindsight 连接到 AI 代理(例如,Claude Code)以获取关于记录为何出错的引用答案。
Cerulion的使用案例
- AI 代理机器人控制
- 机器人故障调试
- 机器人开发与测试
- 机器人持续集成
- ROS 2 系统增强
- 物理 AI 操作系统
- 安全关键的机器人操作