

본문으로 건너뛰기
ToolPotion
AI 어드바이저
제출 (무료)

Solarian

Solarian은 로봇을 구축하고 제어하며 원격 조작하고 훈련하기 위한 오픈 소스 Python 프레임워크입니다. 실시간 다중 프로세스 모듈, 로봇 ↔ 서버 ↔ 컨트롤러 아키텍처, 플러그 앤 플레이 하드웨어 및 기술 모듈을 특징으로 합니다. AI 에이전틱 컨트롤러는 비전-언어 모델을 사용하여 채팅으로 로봇을 조종할 수 있게 해주며, 모든 구성은 확장성을 위해 Hydra로 설정됩니다.

URL 방문
공유
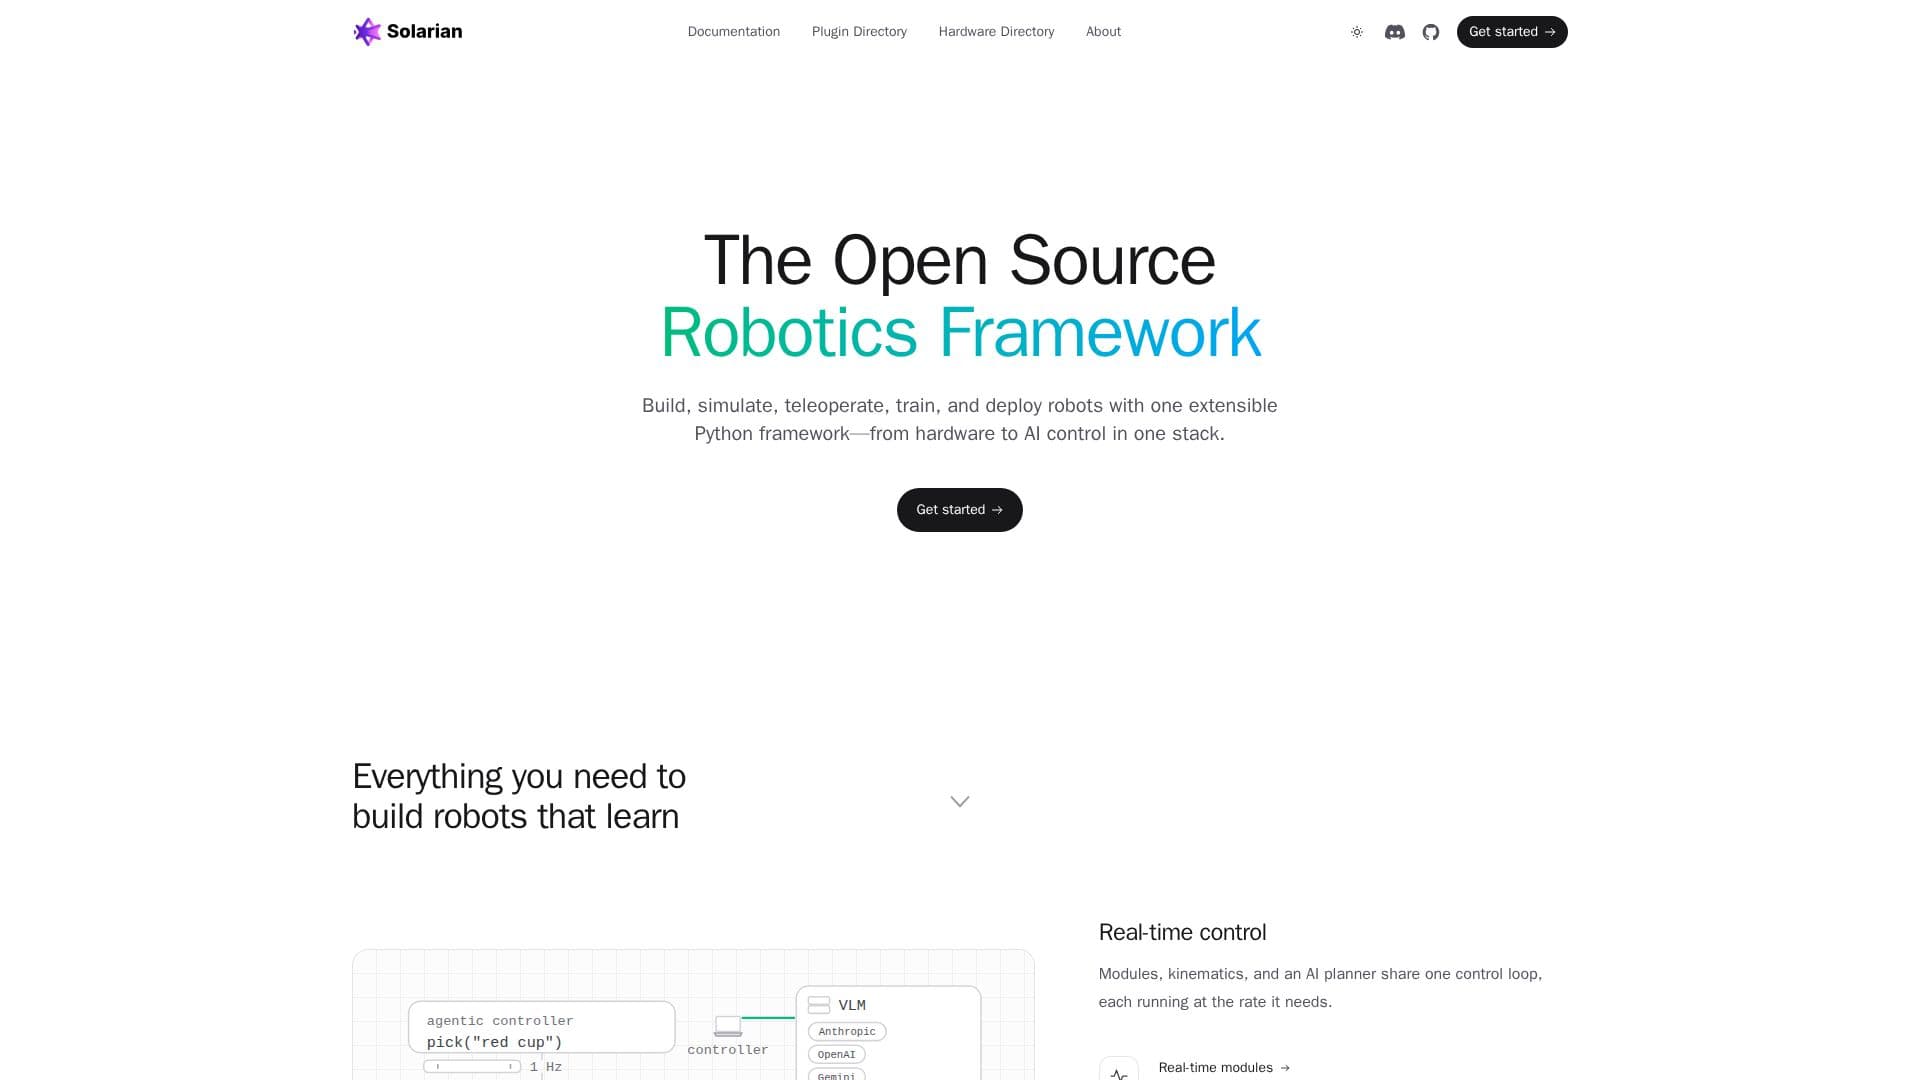
Solarian 스크린샷
Solarian 스크린샷

Solarian은 로봇의 종합적인 개발, 제어, 원격 조작 및 훈련을 위해 설계된 오픈 소스 Python 프레임워크입니다. 하드웨어 통합부터 고급 AI 제어까지 로봇 프로젝트를 위한 통합 스택을 제공하여 개발자가 로봇을 효율적으로 구축, 시뮬레이션 및 배포할 수 있도록 합니다. 이 프레임워크는 로봇, 서버 및 컨트롤러라는 세 개의 노드 아키텍처를 중심으로 구축되어 있으며, 각 노드는 서로 다른 머신에서 별도의 프로세스로 실행될 수 있습니다.

더 읽기

Solarian의 설계에서 핵심은 실시간 다중 프로세스 모듈성입니다. 팔, 그리퍼 또는 카메라와 같은 각 하드웨어 모듈은 구성 가능한 속도로 자체 OS 프로세스에서 작동하며, 공유 메모리 링 버퍼를 통해 로봇 루프와 통신합니다. 이를 통해 고주파수 구성 요소가 느린 구성 요소에 의해 병목 현상이 발생하지 않도록 하여 정밀하고 반응성이 뛰어난 제어를 가능하게 합니다. 이 프레임워크는 내장된 운동학을 통합하여 자동 역운동학 해결 및 전방 운동학을 통한 실시간 포즈 보고를 통해 최종 효과기를 제어할 수 있게 합니다.

Solarian은 하드웨어 및 기술을 위한 플러그 앤 플레이 시스템을 통해 재사용성과 확장성을 강조합니다. 개발자는 서보 드라이버, 팔, 그리퍼 및 카메라를 플러그인으로 설치할 수 있으며, 구성도 함께 제공됩니다. 마찬가지로, 모션 계획에서 학습된 정책에 이르기까지 다양한 기술을 설치하고 호환 가능한 동작을 노출하는 다양한 로봇에서 재사용할 수 있습니다. 이 프레임워크는 기본적으로 시뮬레이션을 지원하여 동일한 로봇 선언 및 구성이 플래그를 설정하는 것만으로 MuJoCo 세계 또는 물리적 하드웨어를 구동할 수 있게 합니다.

눈에 띄는 기능은 AI 에이전틱 컨트롤러로, 이는 모든 Solarian 컨트롤러를 AI 에이전트로 변환합니다. 이 래퍼는 비전-언어 모델(예: Anthropic, OpenAI 또는 호환 서버) 주위에 감싸져 있어 사용자가 채팅을 통해 고수준 작업을 지시할 수 있게 해줍니다. 에이전트는 작업을 계획하고 로봇의 물리적 기술을 도구로 호출하여 이를 실행합니다. 빠른 모니터 모델은 카메라를 통해 실행 중인 기술을 지속적으로 관찰하여 실시간 피드백을 제공하고 동적 조정이나 개입을 가능하게 합니다. 이 컨트롤러는 매우 구성 가능하며, 모든 모듈 및 명령에 대해 구성된 YAML 파일을 위해 Hydra를 활용합니다.

학습 및 개발을 위해 Solarian은 강력한 기록 및 훈련 기능을 제공합니다. 카메라 피드 및 센서 신호를 원래 속도로 세션 기록할 수 있어 데이터 품질이 손실되지 않도록 합니다. 데이터셋 관리 도구는 에피소드를 미러링, 분할, 자르기 및 병합할 수 있도록 합니다. 이 프레임워크는 확산 및 ACT를 포함한 다양한 정책 훈련을 지원하며, 로컬 또는 클라우드 GPU에서 훈련된 정책을 기술에 배포하는 서비스를 제공합니다. Pydantic 스키마를 사용하는 유형화된 관찰 및 행동과 같은 개발자 유틸리티 및 보정 도구는 개발 경험을 더욱 향상시켜 개념에서 기능적 로봇으로의 전환을 용이하게 합니다.

  • 카테고리로보틱스 및 AI 하드웨어
  • 요금제오픈 소스
  • 배포On-premise, Cloud (Solarian Base GPUs)
  • 플랫폼웹

  • 로봇 공학을 위한 오픈 소스 Python 프레임워크

  • 하드웨어를 위한 실시간 다중 프로세스 모듈

  • 로봇 ↔ 서버 ↔ 컨트롤러 아키텍처

  • 플러그 앤 플레이 하드웨어 및 기술 플러그인

  • 채팅 기반 로봇 작업을 위한 AI 에이전틱 컨트롤러

  • 모든 비전-언어 모델(Anthropic, OpenAI, vLLM)과의 통합

  • 최종 효과기 제어를 위한 내장 운동학

  • MuJoCo와의 시뮬레이션 지원

  • 세션 기록 및 데이터셋 관리

  • 정책 훈련 및 제공 기능

  • Hydra 기반 YAML 구성

  • Pydantic을 통한 유형화된 관찰 및 행동

  • 보정 도구를 포함한 개발자 유틸리티

  • 고속 노드 간 통신을 위한 ZeroMQ

  • 정책 및 추론을 위한 PyTorch 지원

  1. Solarian 설치: `pip install solarian`을 사용하고 AI 에이전트 기능을 위해 선택적으로 `pip install 'solarian[agent]'`를 사용합니다.

  2. 프로젝트 스캐폴딩: `solarian create-project`를 사용하여 새로운 로봇 프로젝트를 설정합니다.

  3. 하드웨어 모듈 연결: `solarian install <module_name>`을 사용하여 플러그 앤 플레이 하드웨어 드라이버 및 그 구성 요소를 설치합니다.

  4. 시스템 구성: `conf/robot.yaml`, `conf/controller.yaml` 및 모듈별 YAML 파일을 편집하여 로봇 및 제어 논리를 정의합니다.

  5. 구성 요소 실행: 릴레이 서버, 로봇 루프 및 컨트롤러 프로세스를 시작하며, 필요에 따라 별도의 머신에서 실행할 수 있습니다.

  6. 기술 정의: AI 에이전틱 컨트롤러가 도구로 사용할 수 있는 물리적 기술을 생성하거나 설치합니다.

  7. AI 에이전틱 제어 활성화: `conf/controller.yaml`에 `agent:` 블록을 추가하고 `agent_enabled=True` 도구를 선언합니다.

  8. 로봇과 상호작용: 채팅을 통해 AI 에이전틱 컨트롤러에 고수준 작업을 지시하여 작업을 계획하고 실행합니다.

  • 맞춤형 로봇 구축
  • 로봇 원격 조작
  • AI 에이전틱 제어
  • 로봇 기술 개발
  • 로봇 공학 시뮬레이션
  • 로봇 정책 훈련
  • 로봇 공학 연구
  • 하드웨어 통합
  • 학습을 위한 데이터 수집

Solarian 리뷰

로딩 중...

Solarian와(과) 비슷한 인기 AI 도구

텔레키네시스 SDK

AI 프레임워크

텔레키네시스 SDK는 생산 품질의 컴퓨터 비전, 로봇 공학 및 물리적 AI 애플리케이션을 구축하기 위해 설계된 통합 파이썬 기술 라이브러리입니다. 개발자는 자연어 프롬프트를 사용하여 복잡한 로봇 파이프라인을 생성하고 이를 실행 가능한 코드로 변환할 수 있습니다.

로보틱스 및 AI 하드웨어제조 및 산업
도구 보기

AI 프레임워크

생산 품질의 컴퓨터 비전, 로봇 공학 및 물리적 AI 애플리케이션을 구축하기 위해 설계된 통합 파이썬 기술 라이브러리입니다. 개발자는 자연어 프롬프트를 사용하여 복잡한 로봇 파이프라인을 생성하고 이를 실행 가능한 코드로 변환할 수 있습니다.텔레키네시스 SDK는 생산 품질의 컴퓨터 비전, 로봇 공학 및 물리적 AI 애플리케이션을 구축하기 위해 설계된 통합 파이썬 기술 라이브러리입니다. 개발자는 자연어 프롬프트를 사용하여 복잡한 로봇 파이프라인을 생성하고 이를 실행 가능한 코드로 변환할 수 있습니다.

로보틱스 및 AI 하드웨어제조 및 산업
AI 프레임워크 TOP 50 보기

Viam

AI 앱

Viam은 소프트웨어 엔지니어를 위해 설계된 로봇 소프트웨어 플랫폼으로, 로봇 애플리케이션의 구축, 배포 및 관리를 가능하게 합니다. 다국어 SDK, 하드웨어 추상화 및 플릿 관리 기능을 제공하여 로봇 개발 프로세스를 간소화합니다.

로보틱스 및 AI 하드웨어제조 및 산업

로보틱스 및 AI 하드웨어 9위

도구 보기

AI 앱

소프트웨어 엔지니어를 위해 설계된 로봇 소프트웨어 플랫폼으로, 로봇 애플리케이션의 구축, 배포 및 관리를 가능하게 합니다. 다국어 SDK, 하드웨어 추상화 및 플릿 관리 기능을 제공하여 로봇 개발 프로세스를 간소화합니다.Viam은 소프트웨어 엔지니어를 위해 설계된 로봇 소프트웨어 플랫폼으로, 로봇 애플리케이션의 구축, 배포 및 관리를 가능하게 합니다. 다국어 SDK, 하드웨어 추상화 및 플릿 관리 기능을 제공하여 로봇 개발 프로세스를 간소화합니다.

로보틱스 및 AI 하드웨어제조 및 산업
로보틱스 및 AI 하드웨어 9위

물리적 지능, 즉 π는 로봇이 물리적 작업을 학습하고 수행할 수 있도록 하는 범용 모델을 구축하는 로봇 AI 연구 회사입니다. 엔지니어, 과학자 및 로봇 공학자들이 π0부터 π0.7까지의 비전-언어-행동 모델에 대한 연구와 경우에 따라 공개 가중치를 발표합니다.

로보틱스 및 AI 하드웨어

로보틱스 및 AI 하드웨어 4위

도구 보기

즉 π는 로봇이 물리적 작업을 학습하고 수행할 수 있도록 하는 범용 모델을 구축하는 로봇 AI 연구 회사입니다. 엔지니어, 과학자 및 로봇 공학자들이 π0부터 π0.7까지의 비전-언어-행동 모델에 대한 연구와 경우에 따라 공개 가중치를 발표합니다.물리적 지능, 즉 π는 로봇이 물리적 작업을 학습하고 수행할 수 있도록 하는 범용 모델을 구축하는 로봇 AI 연구 회사입니다. 엔지니어, 과학자 및 로봇 공학자들이 π0부터 π0.7까지의 비전-언어-행동 모델에 대한 연구와 경우에 따라 공개 가중치를 발표합니다.

로보틱스 및 AI 하드웨어
로보틱스 및 AI 하드웨어 4위

Cerulion

AI 앱

Cerulion은 AI 에이전트가 실제 로봇을 안전하게 제어할 수 있도록 하는 오픈 소스 런타임과 하네스를 제공합니다. 이는 에이전트가 물리적 몸체와 상호작용할 수 있도록 하며, 안전 한계를 준수하고 기록된 로봇 실패를 자율적으로 디버깅할 수 있는 도구를 제공합니다. ROS 2와 호환되는 Cerulion은 고성능…

로보틱스 및 AI 하드웨어제조 및 산업

로보틱스 및 AI 하드웨어 29위

도구 보기

AI 앱

AI 에이전트가 실제 로봇을 안전하게 제어할 수 있도록 하는 오픈 소스 런타임과 하네스를 제공합니다. 이는 에이전트가 물리적 몸체와 상호작용할 수 있도록 하며, 안전 한계를 준수하고 기록된 로봇 실패를 자율적으로 디버깅할 수 있는 도구를 제공합니다. ROS 2와 호환되는 Cerulion은 고성능…Cerulion은 AI 에이전트가 실제 로봇을 안전하게 제어할 수 있도록 하는 오픈 소스 런타임과 하네스를 제공합니다. 이는 에이전트가 물리적 몸체와 상호작용할 수 있도록 하며, 안전 한계를 준수하고 기록된 로봇 실패를 자율적으로 디버깅할 수 있는 도구를 제공합니다. ROS 2와 호환되는 Cerulion은 고성능…

로보틱스 및 AI 하드웨어제조 및 산업
로보틱스 및 AI 하드웨어 29위

CROSPI는 고급 반응형 로봇 행동을 생성하기 위한 오픈 소스 프레임워크입니다. 센서 및 HMI 신호를 통합하고, 다중 모드 상호작용을 지원하며, Python 오케스트레이션 및 JSON 스키마 기반 구성을 통해 손쉬운 개발을 촉진합니다.

로보틱스 및 AI 하드웨어

로보틱스 및 AI 하드웨어 18위

도구 보기

고급 반응형 로봇 행동을 생성하기 위한 오픈 소스 프레임워크입니다. 센서 및 HMI 신호를 통합하고, 다중 모드 상호작용을 지원하며, Python 오케스트레이션 및 JSON 스키마 기반 구성을 통해 손쉬운 개발을 촉진합니다.CROSPI는 고급 반응형 로봇 행동을 생성하기 위한 오픈 소스 프레임워크입니다. 센서 및 HMI 신호를 통합하고, 다중 모드 상호작용을 지원하며, Python 오케스트레이션 및 JSON 스키마 기반 구성을 통해 손쉬운 개발을 촉진합니다.

로보틱스 및 AI 하드웨어
로보틱스 및 AI 하드웨어 18위

MoveIt Pro는 로봇 조작을 위한 생산 등급의 물리적 AI 플랫폼으로, 산업 전반에 걸쳐 고급 로봇 팔 애플리케이션의 신속한 개발 및 배포를 가능하게 합니다. 강력한 런타임 엔진, 시뮬레이션 도구 및 AI 통합을 제공하여 효율적이고 맞춤형 솔루션을 제공합니다.

로보틱스 및 AI 하드웨어제조 및 산업

AI 플랫폼 150위

도구 보기

로봇 조작을 위한 생산 등급의 물리적 AI 플랫폼으로, 산업 전반에 걸쳐 고급 로봇 팔 애플리케이션의 신속한 개발 및 배포를 가능하게 합니다. 강력한 런타임 엔진, 시뮬레이션 도구 및 AI 통합을 제공하여 효율적이고 맞춤형 솔루션을 제공합니다.MoveIt Pro는 로봇 조작을 위한 생산 등급의 물리적 AI 플랫폼으로, 산업 전반에 걸쳐 고급 로봇 팔 애플리케이션의 신속한 개발 및 배포를 가능하게 합니다. 강력한 런타임 엔진, 시뮬레이션 도구 및 AI 통합을 제공하여 효율적이고 맞춤형 솔루션을 제공합니다.

로보틱스 및 AI 하드웨어제조 및 산업
AI 플랫폼 150위

NVIDIA Isaac GR00T는 휴머노이드 로봇을 위한 연구 이니셔티브 및 개발 플랫폼입니다. 이는 AI 기반 로봇을 효율적으로 구축, 훈련 및 배포하기 위한 기초 기술을 제공하며, 개방형 데이터, 시뮬레이션 프레임워크 및 실시간 제어를 위한 NVIDIA Jetson Thor를 사용합니다.

로보틱스 및 AI 하드웨어

AI 모델 2위

도구 보기

휴머노이드 로봇을 위한 연구 이니셔티브 및 개발 플랫폼입니다. 이는 AI 기반 로봇을 효율적으로 구축, 훈련 및 배포하기 위한 기초 기술을 제공하며, 개방형 데이터, 시뮬레이션 프레임워크 및 실시간 제어를 위한 NVIDIA Jetson Thor를 사용합니다.NVIDIA Isaac GR00T는 휴머노이드 로봇을 위한 연구 이니셔티브 및 개발 플랫폼입니다. 이는 AI 기반 로봇을 효율적으로 구축, 훈련 및 배포하기 위한 기초 기술을 제공하며, 개방형 데이터, 시뮬레이션 프레임워크 및 실시간 제어를 위한 NVIDIA Jetson Thor를 사용합니다.

로보틱스 및 AI 하드웨어
AI 모델 2위

NVIDIA 아이작은 자율 이동 로봇(AMR), 로봇 팔, 조작기 및 휴머노이드의 개발을 가속화하기 위해 라이브러리, 프레임워크 및 AI 모델을 제공하는 개방형 로봇 개발 플랫폼입니다.

로보틱스 및 AI 하드웨어제조 및 산업
도구 보기

NVIDIA 아이작은 자율 이동 로봇(AMR), 로봇 팔, 조작기 및 휴머노이드의 개발을 가속화하기 위해 라이브러리, 프레임워크 및 AI 모델을 제공하는 개방형 로봇 개발 플랫폼입니다.

로보틱스 및 AI 하드웨어제조 및 산업
AI 플랫폼 TOP 150 보기
1/8



