설명
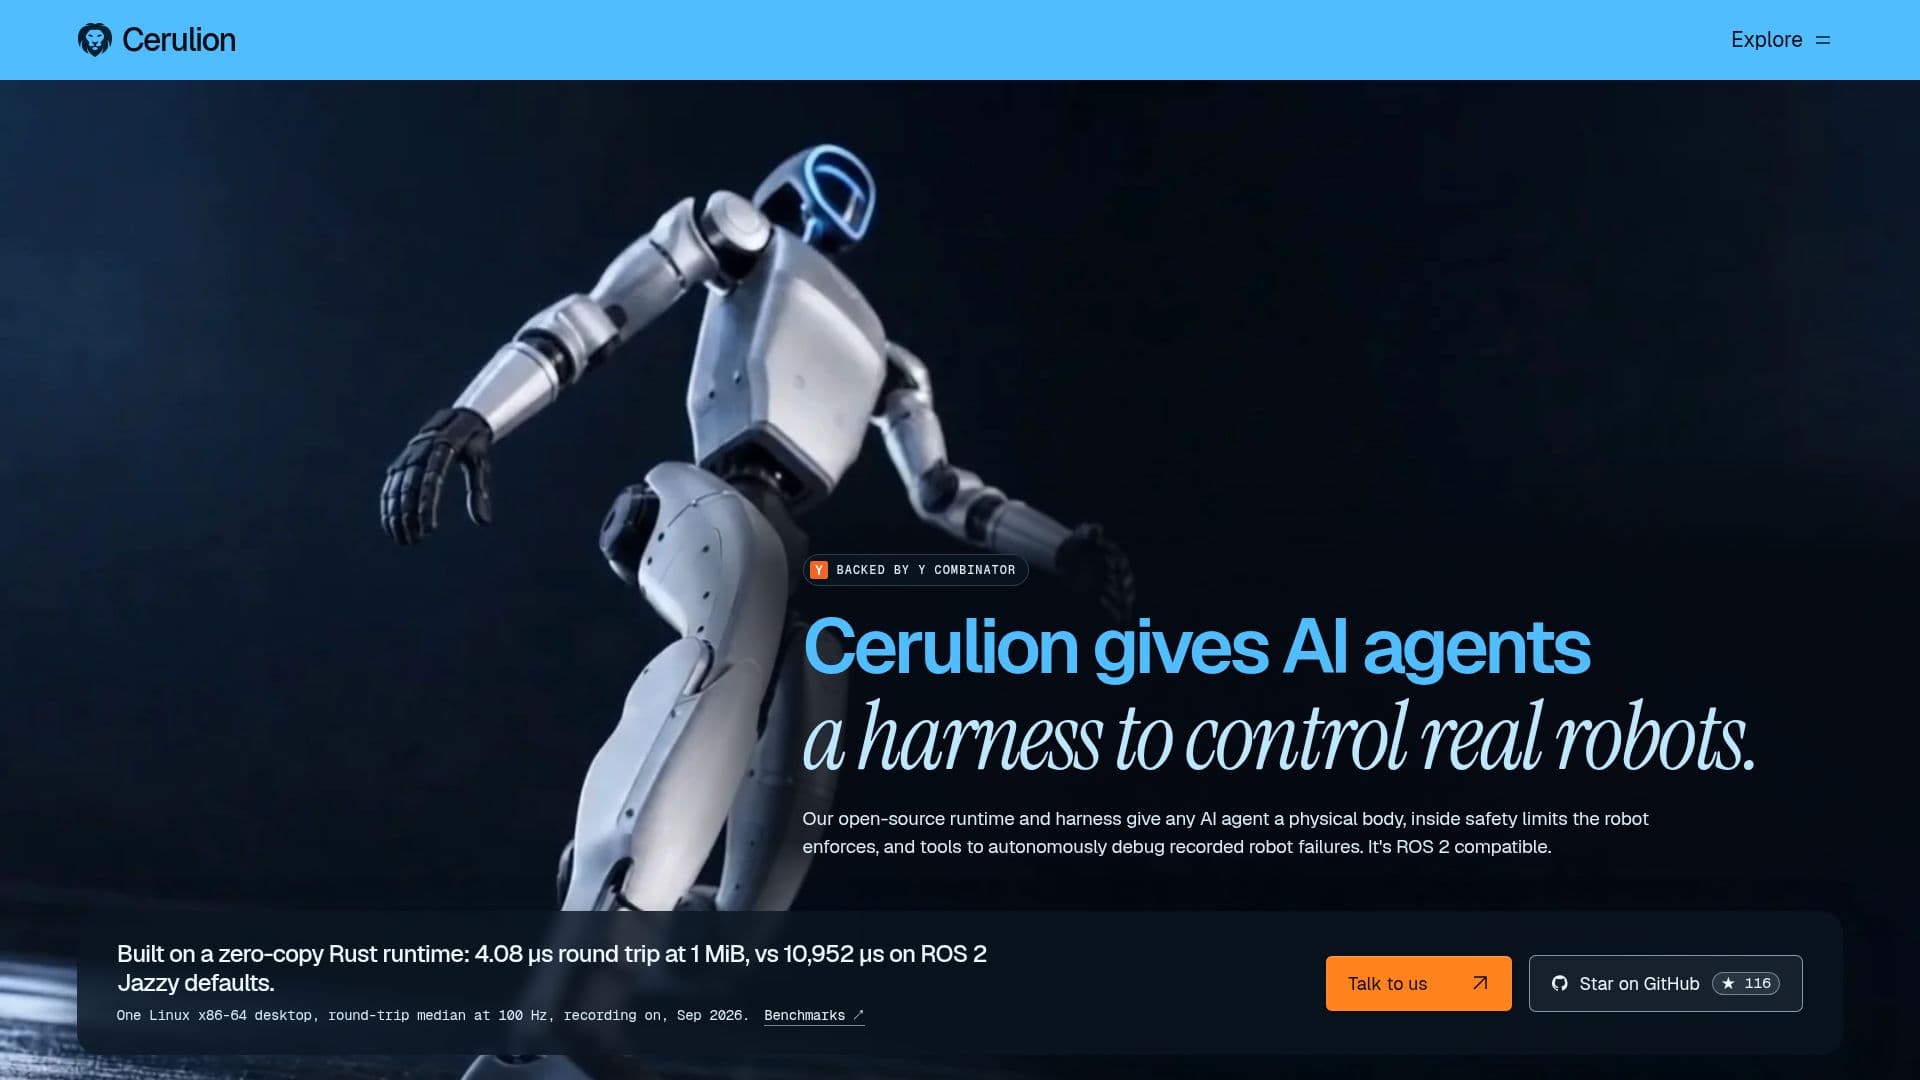
Cerulion은 물리적 AI를 위해 설계된 오픈 소스 운영 체제로, AI 에이전트가 향상된 안전성과 디버깅 기능을 갖춘 실제 로봇을 제어할 수 있도록 합니다. 이 시스템의 핵심 제공 사항은 모든 AI 에이전트에 물리적 몸체를 제공하는 오픈 소스 런타임과 하네스이며, 로봇 자체가 시행하는 안전 한계 내에서 작동합니다. 이 시스템은 ROS 2와 완벽하게 호환되어 기존 로봇 생태계에서 접근할 수 있습니다.
더 읽기
제로 복사 Rust 런타임을 기반으로 구축된 Cerulion은 ROS 2 Jazzy 기본값에 비해 훨씬 빠른 왕복 시간을 자랑하며, 1 MiB에서 4.08 μs를 달성하고 10,952 μs와 비교됩니다. 이 성능은 로봇 시스템에 대한 효율적이고 반응적인 제어를 보장합니다. `cerulion-rcpd` 구성 요소는 로봇에서 MCP 서버 역할을 하며, 에이전트는 `rcp.yaml`에 명시적으로 선언된 도구만 호출할 수 있습니다. 로봇은 모든 호출에 대해 인수 한계, 안전 클래스 및 비상 정지 래치를 엄격하게 확인하여 책임과 안전을 위한 상세한 영수증을 유지합니다.
주요 기능 중 하나는 Flashback으로, 사용자가 로봇 실패 주변의 순간을 기록할 수 있게 해줍니다. Flashback은 런타임 오류 또는 요청 시 최근 로봇 기록을 MCAP 파일로 자동 저장하여 사건 후 분석에 중요한 데이터를 제공합니다. 이는 Hindsight(조기 접근) 및 Studio와 함께 제공되어 실패의 정확한 순간을 파악하고 기록된 원거리에서 관련 프레임을 시각화하는 데 도움을 줍니다.
Cerulion은 또한 기록된 실패를 디버깅하고 기본 출력을 비교하는 것을 지원합니다. 사용자는 새로운 코드와 동일한 입력으로 지원되는 기본 기록을 다시 실행할 수 있으며, 시스템은 변경된 주제를 식별합니다. 이 기능은 CI 워크플로에 통합되어 로봇 실행을 설정된 허용 오차에 대해 자동으로 검증할 수 있습니다. 이 플랫폼은 AI 에이전트와 함께 로봇 기록을 디버깅할 수 있도록 하여 Hindsight를 Claude Code, Codex 또는 Cursor와 같은 모델에 연결하여 MCAP 기록이 잘못된 이유를 묻고 특정 주제와 타임스탬프에 인용된 답변을 받을 수 있습니다. 이 포괄적인 도구 모음은 Cerulion을 AI 제어 로봇 시스템을 개발, 배포 및 유지하는 데 강력한 솔루션으로 만듭니다.
- 카테고리로보틱스 및 AI 하드웨어
- 요금제오픈 소스
- 배포On-robot server (cerulion-rcpd)
- 플랫폼Linux, macOS
Cerulion의 핵심 기능
AI 에이전트를 위한 오픈 소스 런타임과 하네스
AI 에이전트가 실제 로봇을 제어할 수 있도록 지원
로봇 행동에 대한 안전 한계 시행
로봇 실패의 자율적 디버깅 도구 제공
ROS 2 호환 운영 체제
고성능을 위한 제로 복사 Rust 런타임 (1 MiB에서 4.08 μs 왕복 시간)
제어된 에이전트-로봇 상호작용을 위한 MCP 서버(`cerulion-rcpd`)
로봇이 인수 한계, 안전 클래스 및 비상 정지 래치를 확인
Flashback은 오류 발생 시 또는 요청 시 최근 로봇 기록을 MCAP으로 저장
실패 분석을 위한 Hindsight(조기 접근) 및 Studio
새 코드와 동일한 입력으로 지원되는 기본 기록을 다시 실행
설정된 허용 오차로 CI에서 기본 출력을 비교
AI 에이전트와 함께 로봇 기록 디버깅 (예: Claude Code, Codex, Cursor)
디버깅을 위한 주제 및 타임스탬프에 인용된 답변
개발을 위한 인체공학적 노드 API
Cerulion 사용 방법은?
Cerulion 설치: Linux 또는 macOS에서 오픈 소스 런타임을 설정합니다.
에이전트 통합: 물리적 로봇을 제어하기 위해 AI 에이전트를 Cerulion 하네스에 연결합니다.
도구 정의: 로봇 상호작용을 위해 `rcp.yaml`에 에이전트가 호출할 수 있는 특정 도구를 선언합니다.
작업 모니터링: `cerulion-rcpd`를 활용하여 로봇 행동이 안전 한계 및 인수 검사를 준수하는지 확인합니다.
기록된 역사: Flashback을 사용하여 운영 중 또는 요청 시 로봇 기록을 MCAP 파일로 자동 저장합니다.
실패 디버깅: Hindsight 및 Studio를 사용하여 기록된 MCAP 파일을 분석하고 실패 지점을 식별합니다.
재생 및 검증: CI에서 기본 Cerulion 기록을 재생하여 출력을 비교하고 코드 변경을 검증합니다.
AI 지원 디버깅: Hindsight를 AI 에이전트(예: Claude Code)에 연결하여 기록이 잘못된 이유에 대한 인용된 답변을 받습니다.
Cerulion의 사용 사례
- AI 에이전트 로봇 제어
- 로봇 실패 디버깅
- 로봇 개발 및 테스트
- 로봇을 위한 지속적 통합
- ROS 2 시스템 개선
- 물리적 AI 운영 체제
- 안전-critical 로봇 운영