描述
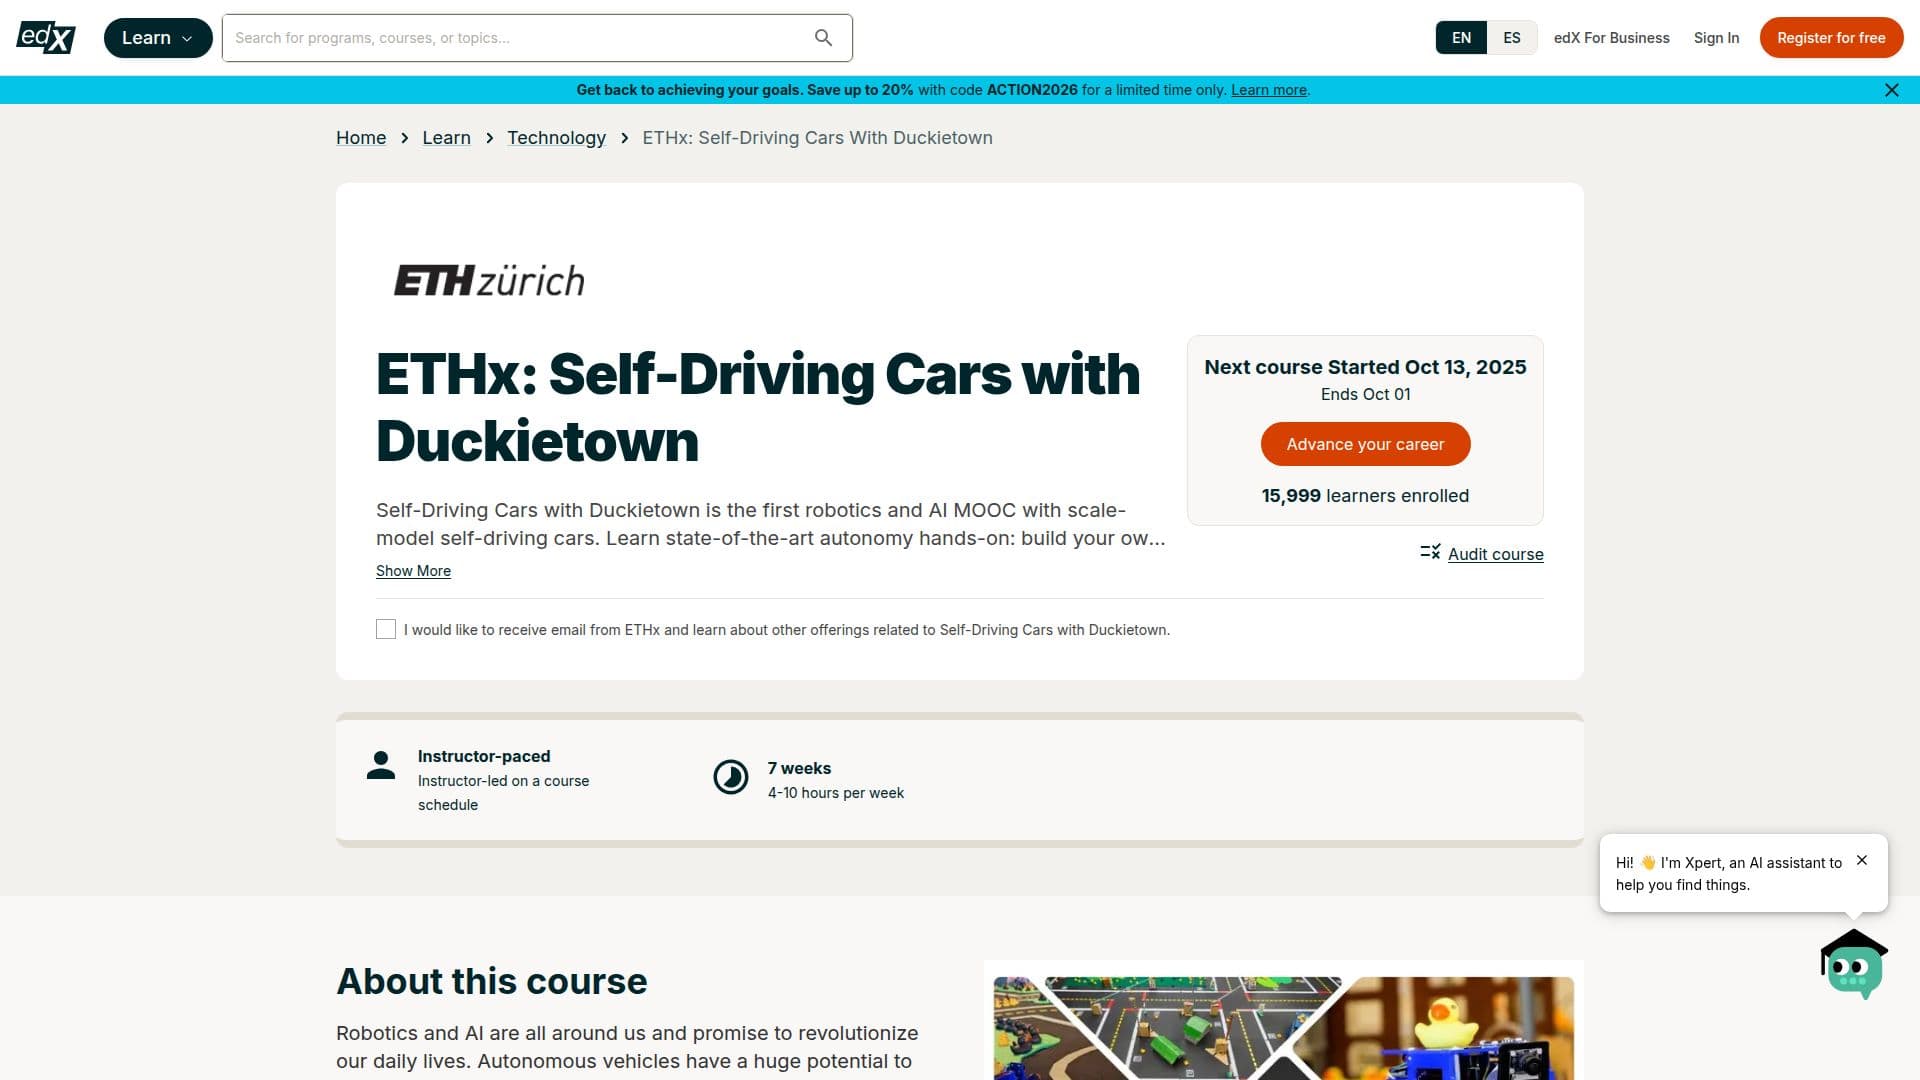
Duckietown 自驾车是 edX 提供的一门创新课程,通过构建和编程一个缩尺模型的自驾车,为机器人和人工智能提供了实用的介绍。该课程旨在帮助学习者理解自主车辆的工作原理。参与者从一箱零件开始,逐步创建一个能够在被称为 Duckietown 的缩小城市环境中自主导航的 Duckiebot。
阅读更多
该课程使用最先进的方法、软件工具和真实硬件,提供了一个引人入胜的实践学习体验。它探讨了自主性挑战的现实解决方案,将理论概念转化为算法,并在模拟和硬件上进行部署。课程采用使用 Python、机器人操作系统(ROS)和 Docker 构建的现代软件架构,突出了经典架构和现代基于机器学习的方法的优势。
课程由对机器人和可及教育充满热情的教授和科学家讲授,利用 Duckietown 机器人生态系统,这是一个在麻省理工学院创建的开源平台,全球超过 200 所大学使用。学习者可以选择模拟轨道或硬件轨道,后者涉及组装 Duckiebot 并在 Duckietown 城市轨道上进行部署。
该课程得到了苏黎世联邦理工学院、蒙特利尔大学和芝加哥丰田技术学院的支持。它涵盖了机器人子系统、基于计算机视觉的导航、强化学习以及为机器人设置高效软件环境等基本主题。该课程面向具备基本 Linux、Python 和 Git 知识的学习者,并要求使用具有原生 Ubuntu 安装的计算机。
参与者将获得编程 Duckiebots 以在模型城市道路车道中导航、识别和避开障碍物,以及使用传统和现代方法做出自主驾驶决策的技能。该课程还提供了将机器人代理提交到公共挑战的机会,以测试与同龄人的技能。
- 类别企业培训与在线学习
- 定价模式免费
Duckietown 自驾车的核心功能
实践性的机器人和人工智能学习
构建和编程一个缩尺模型的自驾车
使用最先进的自主技术
在模拟和硬件中部署解决方案
使用 Python、ROS 和 Docker 学习
探索经典和现代人工智能方法
得到苏黎世联邦理工学院和其他机构的支持
开源的 Duckietown 机器人生态系统
如何使用 Duckietown 自驾车?
组装:从零件构建你的 Duckiebot
编程:使用 Python 和 ROS 编写自主代码
部署:在模拟和现实环境中测试
挑战:提交并参与公共挑战
Duckietown 自驾车的使用案例
- 自主车辆开发
- 机器人中的人工智能
- 实践学习
- 模拟和硬件部署
- 计算机视觉应用