跳转到主要内容
ToolPotion

Ouster数字激光雷达传感器

Ouster提供先进的数字激光雷达传感器,增强车辆、机器人和智能城市的自主性。他们的技术提供高分辨率、低延迟的3D视觉,能够精确检测物体并提高各种应用的安全性。

访问URL
分享
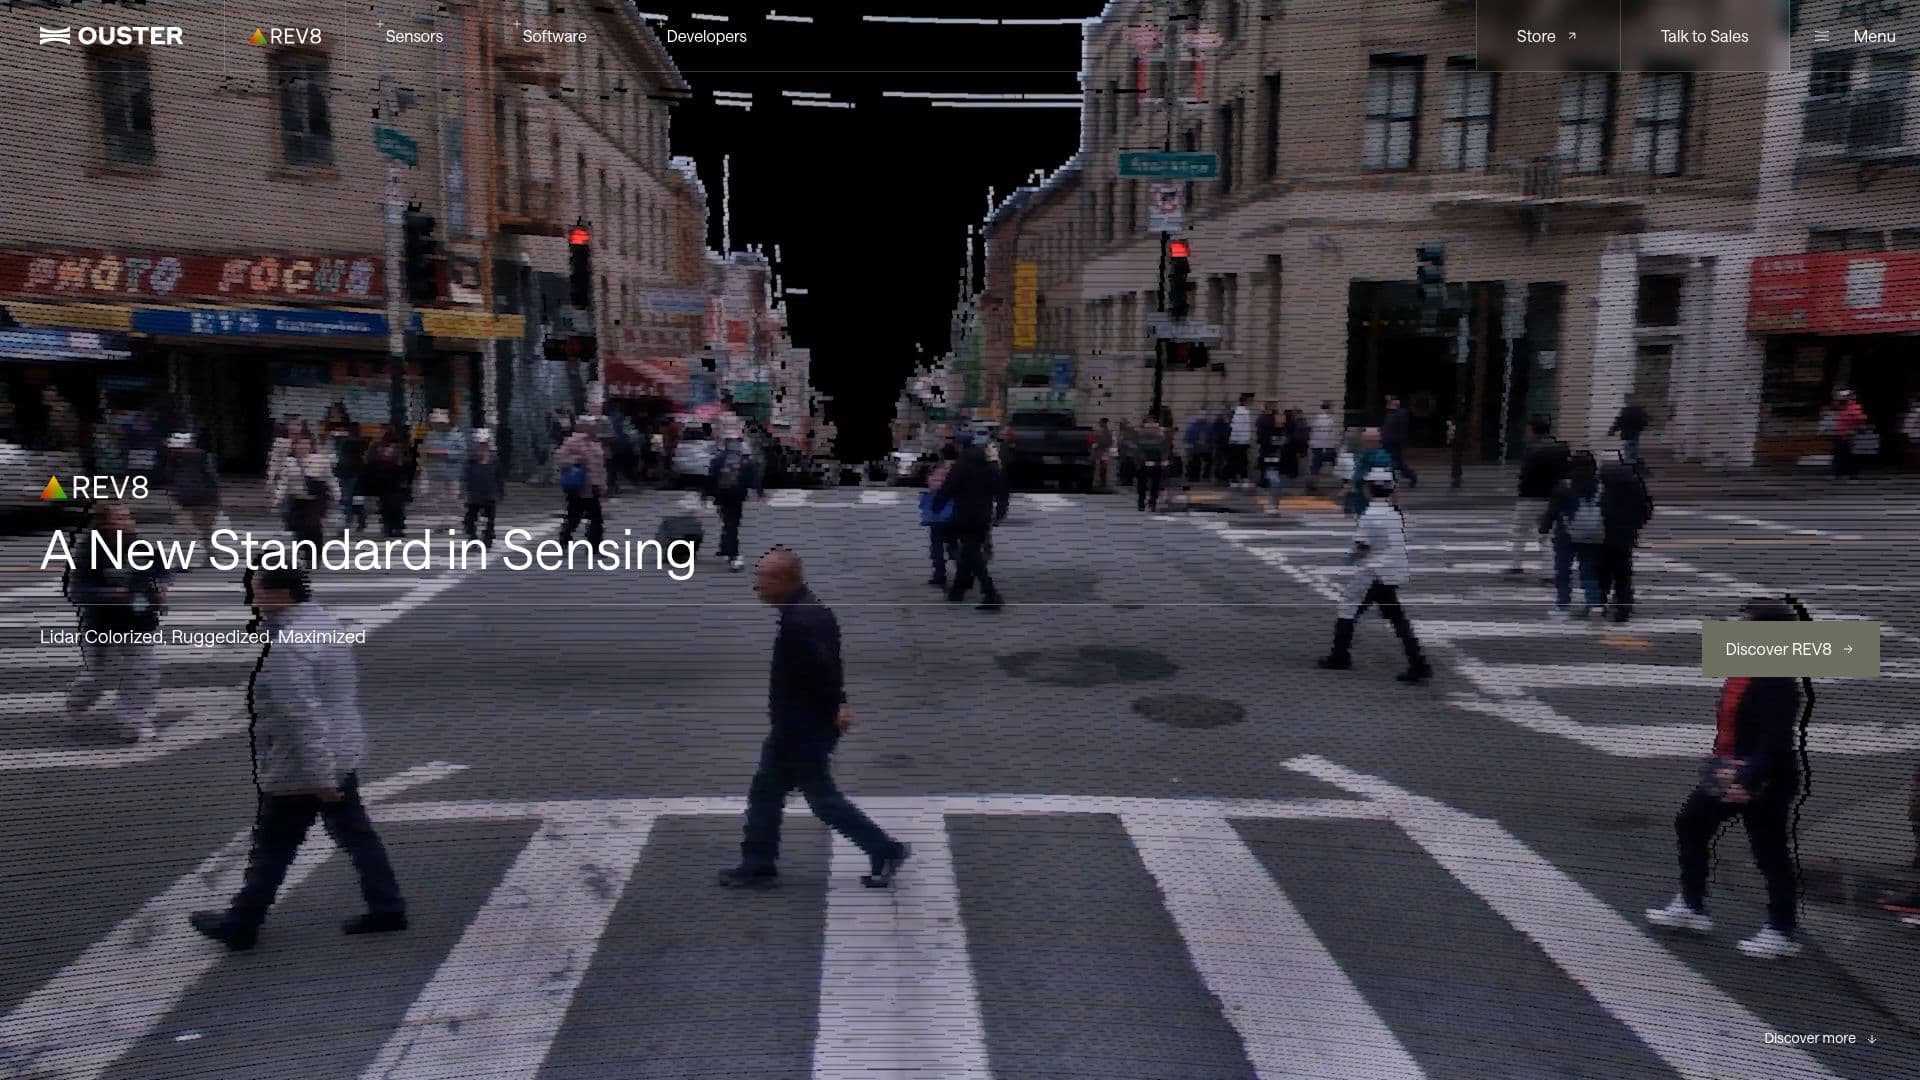
Ouster数字激光雷达传感器 screenshot

描述

Ouster是一家领先的高分辨率数字激光雷达传感器供应商,彻底改变了车辆、机器人和智能城市的运作方式。他们的传感器旨在提供新的传感标准,具有原生彩色激光雷达和超低延迟3D视觉等特点。Ouster的技术能够承受恶劣环境,使其适用于包括自动驾驶车辆、机器人和智能基础设施在内的广泛应用。

该公司的激光雷达传感器由Ouster的L4 Max硅片驱动,与之前的型号相比,范围和分辨率提高了一倍。这项技术实现了精确的时空对齐和功能安全,符合ASIL-B、SIL-2和PLd认证。Ouster的传感器还具备网络安全性,确保数据完整性和保护。

Ouster为开发者提供了一个全面的生态系统,包括Python和C++的开源SDK和API。这些工具允许在包括Linux、MacOS和Windows在内的各种平台上进行无缝集成和开发。Ouster SDK简化了激光雷达数据的使用,使开发者能够高效地可视化点云并构建先进的感知软件。

在安全领域,Ouster的激光雷达技术为关键场所提供精确解决方案,将误报减少了95%,增强了周界安全。传感器提供长距离检测,并且对天气和光照不敏感,确保在任何环境中都能可靠运行。

Ouster还专注于智能城市应用,其BlueCity平台利用AI驱动的激光雷达进行实时交通分析。该系统通过提供全面的交叉口和高速公路交通管理,增强城市规划和安全。Ouster的激光雷达传感器经过工程设计,具有长期可靠性,计划生产寿命为10年,确保市政和交通机构的稳定性和投资保护。

Ouster数字激光雷达传感器的核心功能

  • 高分辨率数字激光雷达传感器

  • 原生彩色激光雷达技术

  • 超低延迟3D视觉

  • 功能安全认证

  • 开源SDK和API

  • 对天气和光照不敏感

  • 长距离检测能力

  • 实时交通分析

如何使用 Ouster数字激光雷达传感器?

  1. 配置:为您的特定应用设置激光雷达传感器

  2. 使用:将传感器与现有系统集成

  3. 优化:利用SDK和API进行高级开发

  4. 监控:分析数据并调整设置以提高性能

Ouster数字激光雷达传感器的使用案例

  • 自动驾驶车辆
  • 机器人
  • 智能城市
  • 安全系统
  • 工业自动化

Ouster数字激光雷达传感器的常见问题

Ouster数字激光雷达传感器 评价

加载中...

与 Ouster数字激光雷达传感器 类似的热门AI工具

AEye 提供具有长距离、高精度检测的软件定义激光雷达解决方案。专为汽车、国防和智能基础设施设计,提供自适应性能和现实世界的可靠性,增强安全性和可扩展性。

机器人与 AI 硬件汽车

Luxonis提供用于机器人、自动化和工业应用的AI深度摄像头和边缘视觉系统。他们的OAK平台提供实时人类感知能力,通过设备内处理减少延迟和带宽需求。

机器人与 AI 硬件医疗健康与生命科学

AI 应用

KommuAssist 2.0 是一款人工智能驱动的 L2+ 级自动驾驶解决方案,具备板载神经网络处理能力,拥有 6 TOPS 的 NPU 和三个汽车级摄像头。它提供无缝连接,并基于开源的 bukapilot 软件构建,提供先进的 ADAS 功能,以增强驾驶安全性和智能化。

机器人与 AI 硬件制造与工业

Stereolabs 提供先进的 AI 感知解决方案,配备高精度摄像头用于自动化和传感。其 ZED 摄像头和 SDK 提供详细的空间感知,增强机器自主性和操作洞察力。

机器人与 AI 硬件制造与工业

Arbe Robotics是4D成像雷达技术的领导者,正在革新自动驾驶汽车的安全性。他们的超高分辨率雷达在各种天气条件下提供可靠的感知,支持自动驾驶和工业应用,并具备先进的传感器融合能力。

机器人与 AI 硬件制造与工业

Yahboom ROSMASTER M3 Pro 是一个先进的人工智能驱动的机器人平台,旨在用于研究和开发。它支持 Jetson NANO、Orin NX 和 Raspberry Pi,提供广泛的 SLAM 映射、机器人手臂控制和基于 AI 的导航能力。

机器人与 AI 硬件教育与在线学习

AgriBot 提供自主农业车辆的安全软件解决方案,使其能够在没有持续人类监督的情况下运行。它确保符合安全标准,在各种农业环境中提供可靠和高效的操作。

机器人与 AI 硬件农业

SECOND PyTorch 是 SECOND 对象检测网络在 KITTI 和 NuScenes 数据集上的开源实现。它利用稀疏卷积技术,通过 LiDAR 数据进行高效的 3D 对象检测。该项目提供了训练和评估的代码,支持 Python 3.6+ 和 PyTorch 1.0.0+。

AI 模型与大语言模型