描述
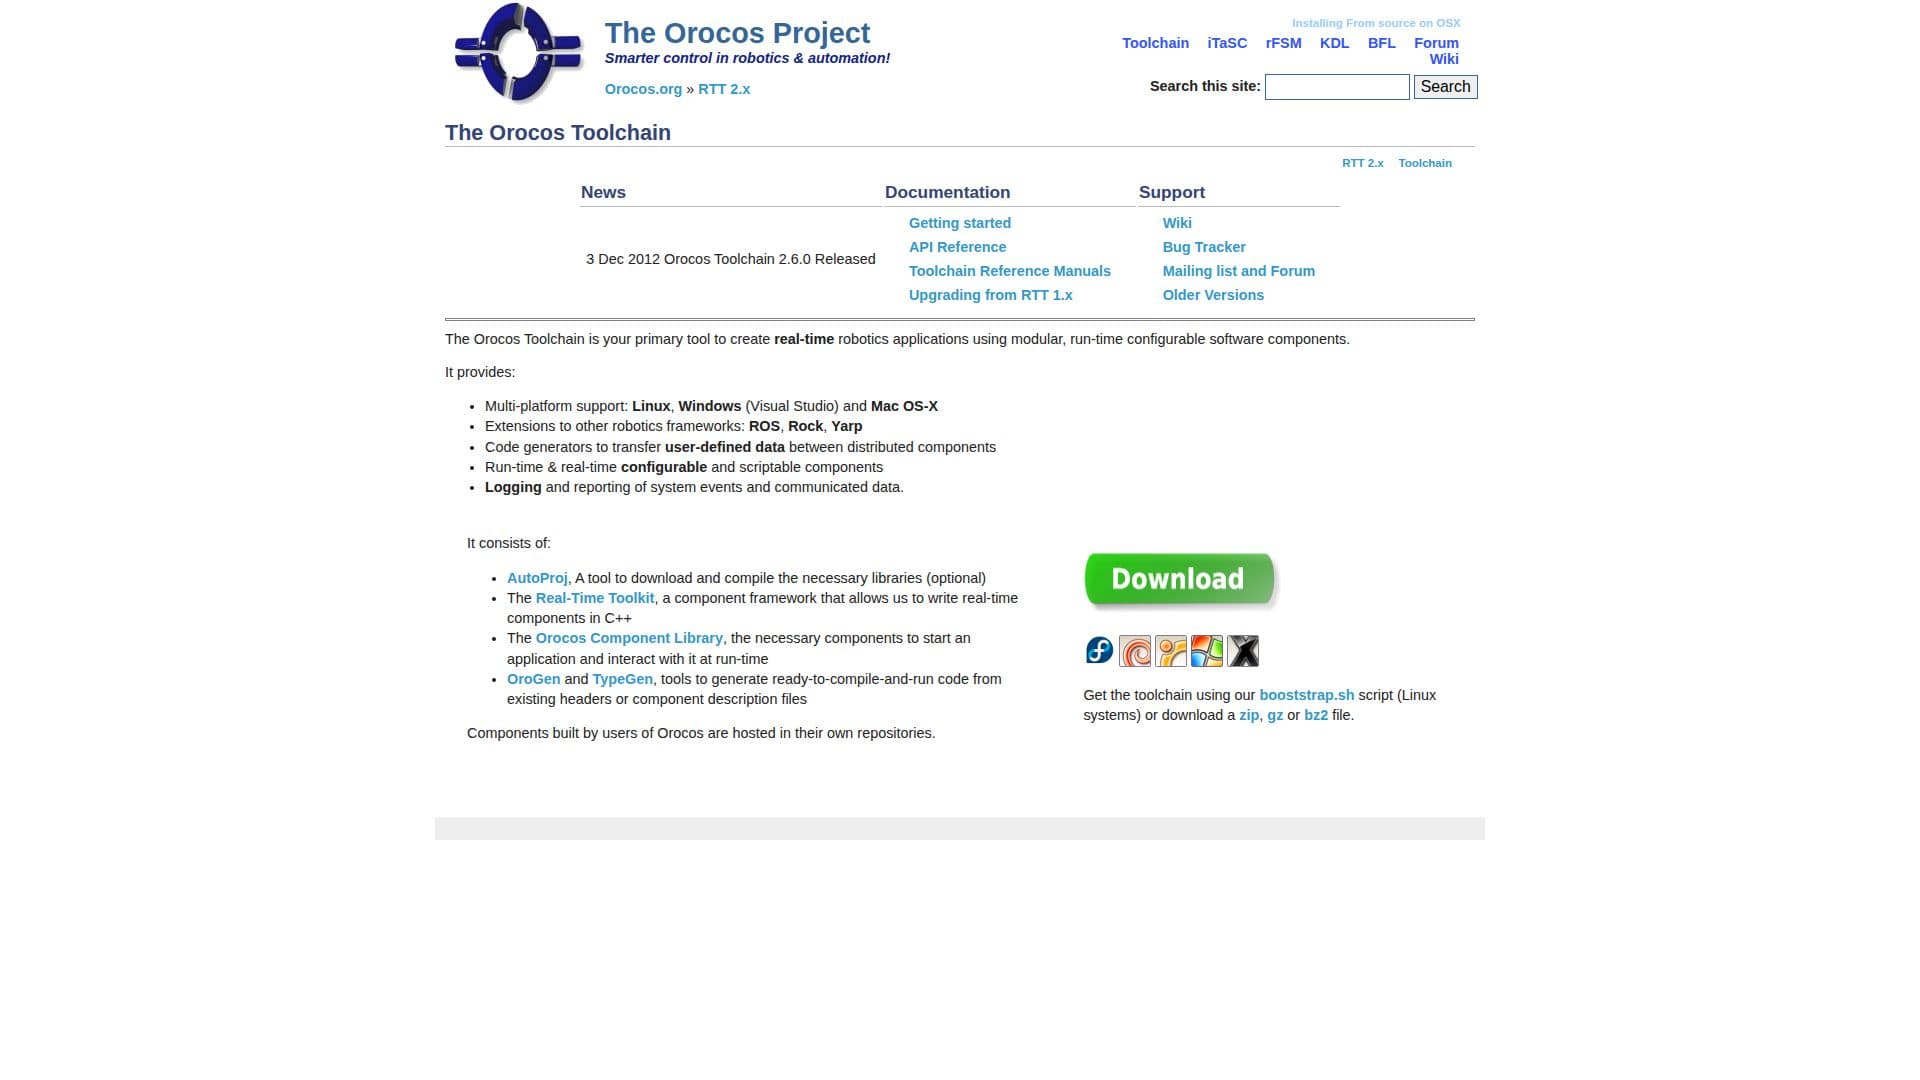
Orocos Toolchain 是一个全面的套件,旨在开发实时机器人应用程序。它提供模块化、运行时可配置的软件组件,这些组件对于创建复杂的机器人系统至关重要。该工具链支持多个平台,包括 Linux、Windows 和 Mac OS-X,使其在各种开发环境中都具有灵活性。
阅读更多
Orocos Toolchain 的一个关键特性是其与其他机器人框架(如 ROS、Rock 和 Yarp)的集成能力。这种集成使开发人员能够将其应用程序扩展到 Orocos 生态系统之外,利用其他框架的优势。该工具链包括代码生成器,便于在分布式组件之间传输用户定义的数据,确保系统内的高效通信。
Orocos Toolchain 由多个组件组成,包括 AutoProj、实时工具包、Orocos 组件库、OroGen 和 TypeGen。AutoProj 是一个可选工具,用于下载和编译所需的库。实时工具包是一个组件框架,使开发人员能够用 C++ 编写实时组件。Orocos 组件库提供启动应用程序和与之交互的基本组件。
OroGen 和 TypeGen 是用于从现有头文件或组件描述文件生成可编译和运行的代码的工具。这些工具简化了组件创建的过程,使其即使对新用户也变得易于访问,用户对 RTT API 的知识要求最低。该工具链还提供系统事件和通信数据的日志记录和报告功能,增强了监控和调试过程。
总体而言,Orocos Toolchain 是机器人和自动化行业开发人员的宝贵资源,提供了一套强大的工具,用于创建和管理实时应用程序。其多平台支持和集成能力使其成为各种项目的灵活选择。
- 类别机器人与 AI 硬件
- 定价模式开源
- 部署动态和静态
- 平台Linux、Windows、Mac OS-X
Orocos Toolchain的核心功能
多平台支持:Linux、Windows、Mac OS-X
与 ROS、Rock、Yarp 的集成
用于数据传输的代码生成器
运行时可配置组件
实时组件框架
Orocos 组件库
日志记录和报告系统
用于库管理的 AutoProj
如何使用 Orocos Toolchain?
安装:使用 bootstrap.sh 或下载文件
配置:设置库和组件
开发:使用 OroGen 创建组件
部署:使用 DeploymentComponent 部署应用程序
监控:利用 TaskBrowser 进行交互
Orocos Toolchain的使用案例
- 实时机器人
- 框架集成
- 组件创建
- 系统监控
- 多平台开发