描述
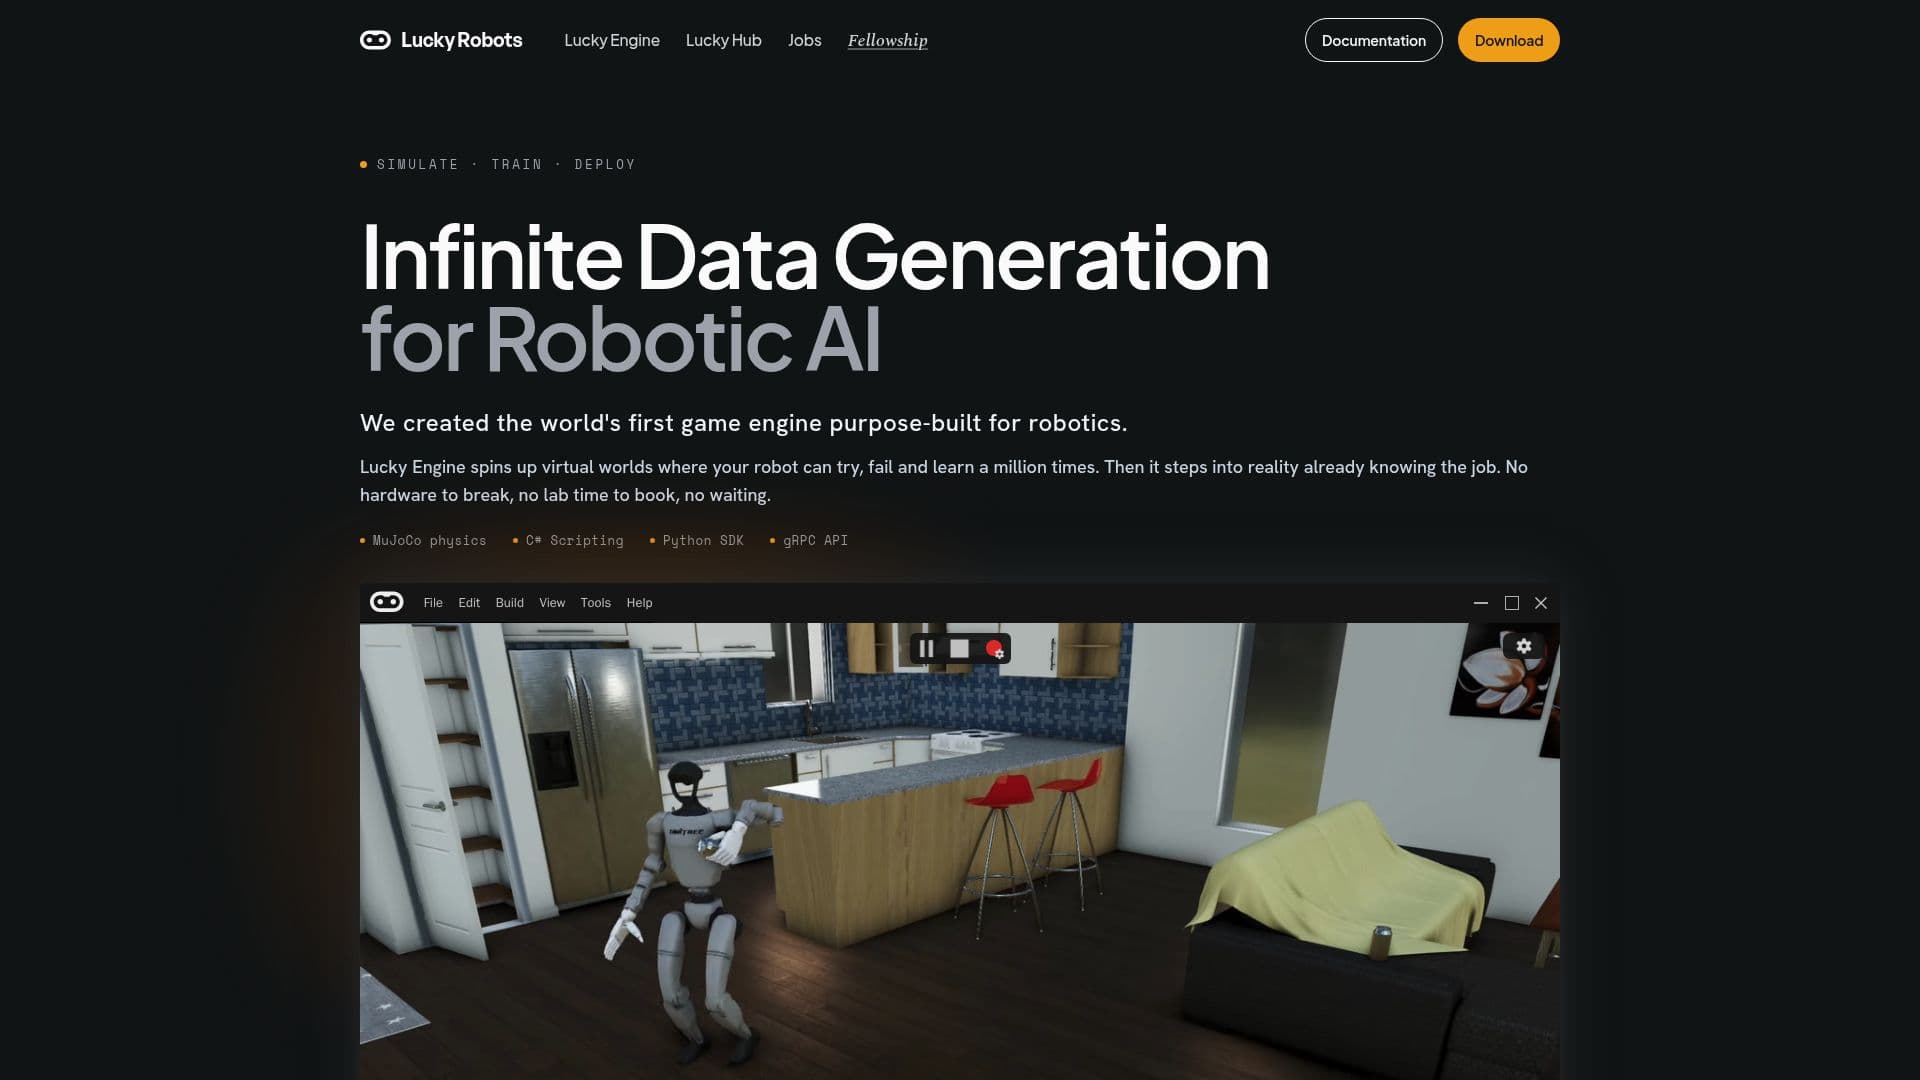
幸运机器人是一个开创性的平台,提供专为机器人技术构建的游戏引擎。它允许机器人在虚拟环境中进行广泛的训练,显著降低了损坏风险和对物理实验室时间的需求。该平台采用MuJoCo物理引擎,准确模拟接触、摩擦和动力学,确保在模拟中学习的技能能够有效转化为现实应用。
阅读更多
幸运引擎配备了Vulkan渲染器,提供逼真的摄像头画面,紧密模拟实际传感器的感知。这一特性对于开发在现实场景中可靠运行的视觉模型至关重要。该平台支持与LeRobot 3.0兼容的数据输出,捕捉每个动作的详细日志,包括摄像头帧、关节状态和传感器流。
开发人员可以利用Python gRPC SDK对机器人进行编程,并自主进行数千次实验。幸运编辑器提供完整的游戏开发体验,允许用户轻松构建场景、放置机器人和设计环境,使用拖放和C#进行操作。
幸运机器人还支持空中机器人技术,使得在同一引擎框架内实现自主无人机飞行。该平台的多功能性扩展到操控复杂环境,模拟中可以打开和关闭冰箱和橱柜等互动物体。
项目、数据集、模型和运行在统一的工作区内管理,促进团队之间的无缝协作。该平台的可扩展性使用户可以免费开始,并根据需要扩展到企业级操作,仅为所使用的资源付费。
- 类别机器人与 AI 硬件
- 定价模式免费增值
- 部署云端
- 平台Python
幸运机器人的核心功能
MuJoCo物理引擎用于准确模拟
Vulkan渲染器提供逼真的摄像头画面
Python gRPC SDK用于编程
与LeRobot 3.0兼容的数据输出
幸运编辑器用于环境设计
支持空中机器人技术
互动物体操控
统一工作区用于项目和数据集
如何使用 幸运机器人?
配置:设置您的模拟环境
使用:运行模拟并训练模型
优化:分析结果并优化模型
部署:在现实应用中实施训练好的模型
幸运机器人的使用案例
- 机器人手臂训练
- 无人机飞行模拟
- 视觉模型开发
- 互动环境设计
- 团队协作