描述
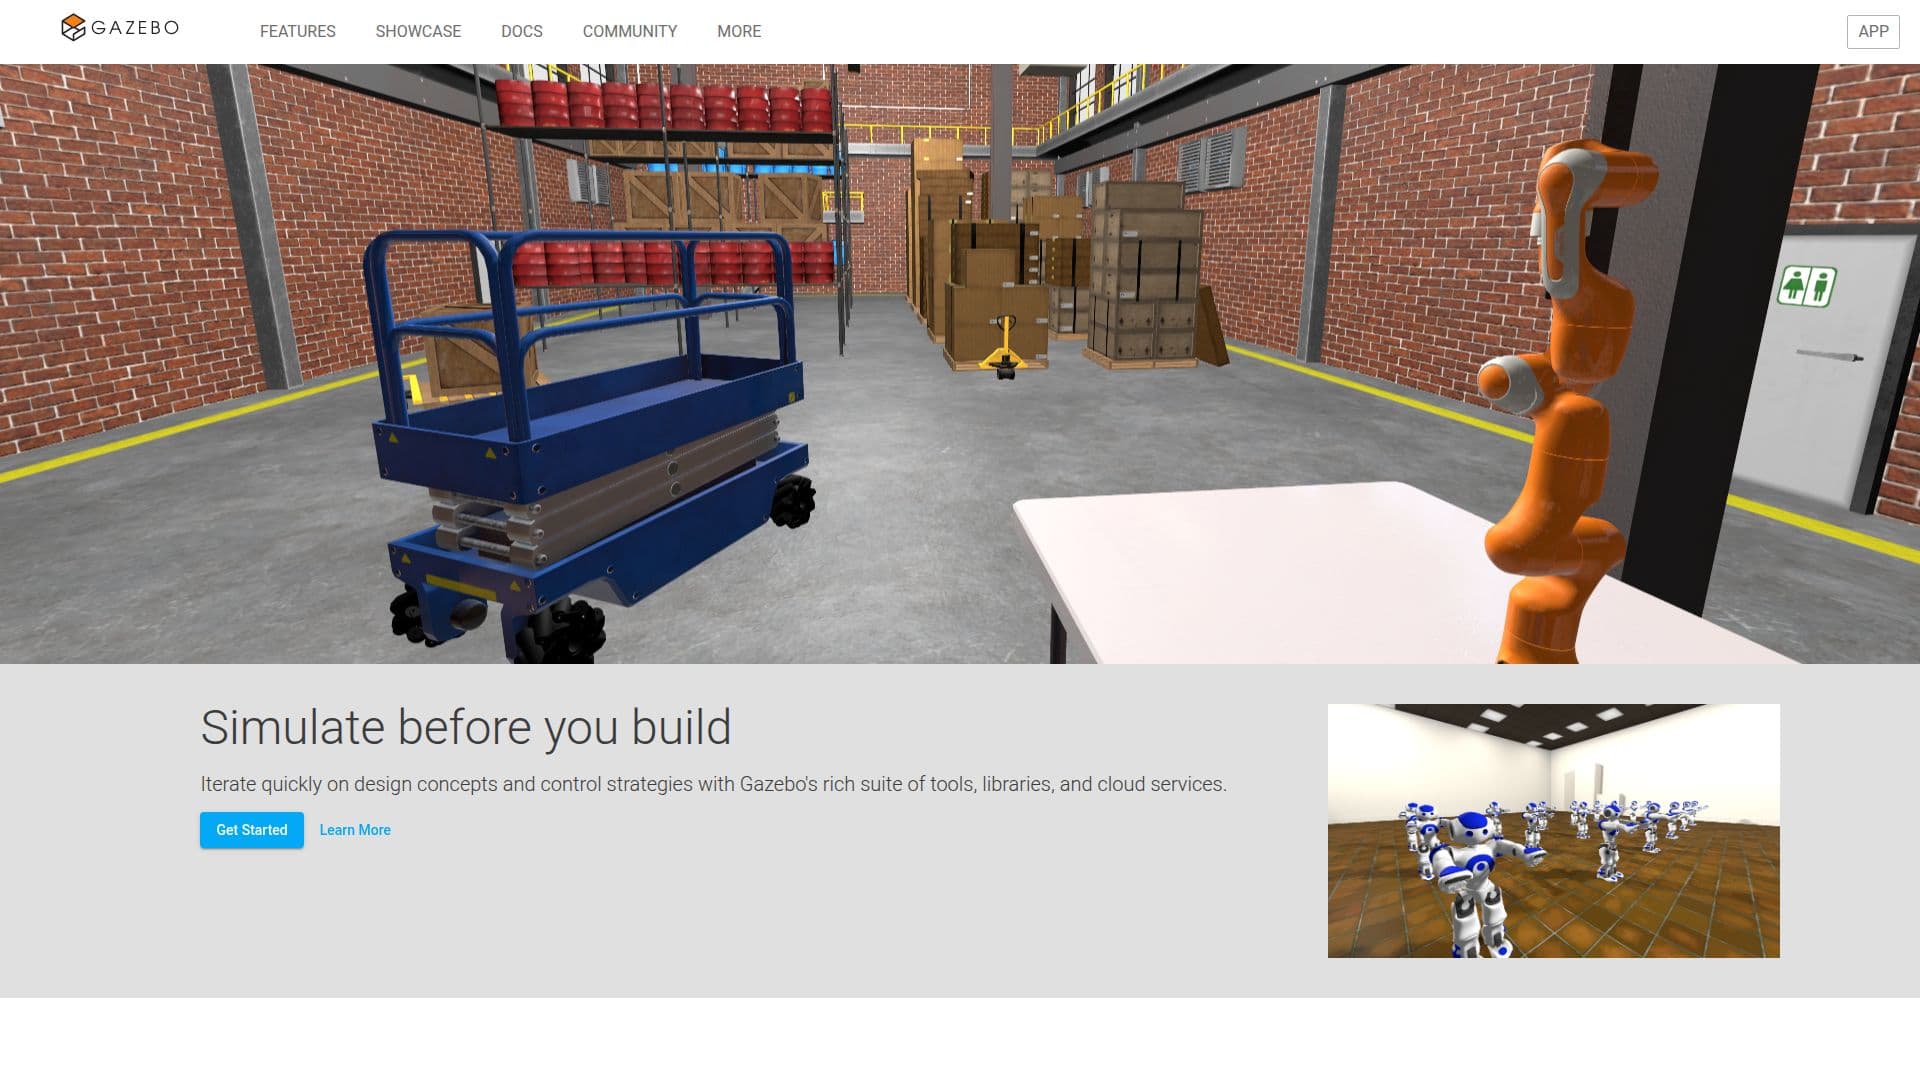
Gazebo 是一个全面的机器人设计、开发和仿真套件,使用户能够在实际构建之前对其项目进行仿真。它提供了一套丰富的工具、库和云服务,使仿真过程变得简单高效。使用 Gazebo,用户可以快速迭代其物理设计,在安全、真实的环境中测试各种控制策略。这一能力对于希望在投入物理原型之前确保其设计按预期功能的开发者至关重要。
阅读更多
该平台具有高保真传感器流,允许进行详细的仿真,使用户能够在各种条件下测试其设计。Gazebo 的开源库封装了基本功能,包括常见的数学数据类型、日志记录、3D 网格管理和异步消息传递。这使得用户和开发者都能更轻松地利用该平台满足其特定需求。
开始使用 Gazebo 需要在适当的平台上安装软件,例如 Ubuntu 或 macOS,并启动仿真器以开始创建自定义世界和仿真。文档为用户和开发者提供了清晰的指导,确保每个人都能找到成功所需的资源。用户可以与社区互动,发现额外的功能、技巧和窍门,增强他们使用软件的体验。Gazebo 对于机器人领域的人士尤其有益,提供了一个强大的测试和开发环境。
- 类别机器人与 AI 硬件
- 定价模式免费
- 部署云端
- 平台Ubuntu,macOS,Windows
Gazebo的核心功能
开源库
高保真传感器流
云服务
3D 网格管理
异步消息传递
持续集成测试
真实环境仿真
自定义插件开发
如何使用 Gazebo?
安装 Gazebo:按照您平台的安装步骤设置 Gazebo。
启动 Gazebo Sim:使用终端启动 Gazebo Sim,包括服务器和 GUI。
创建您自己的世界:使用 SDF 指定仿真内容并修改现有世界。
探索资源:访问教程和示例,以增强您对 Gazebo 的理解和使用。
Gazebo的使用案例
- 机器人仿真
- 设计迭代
- 控制策略测试
- 持续集成
- 自定义插件开发