

Descrição
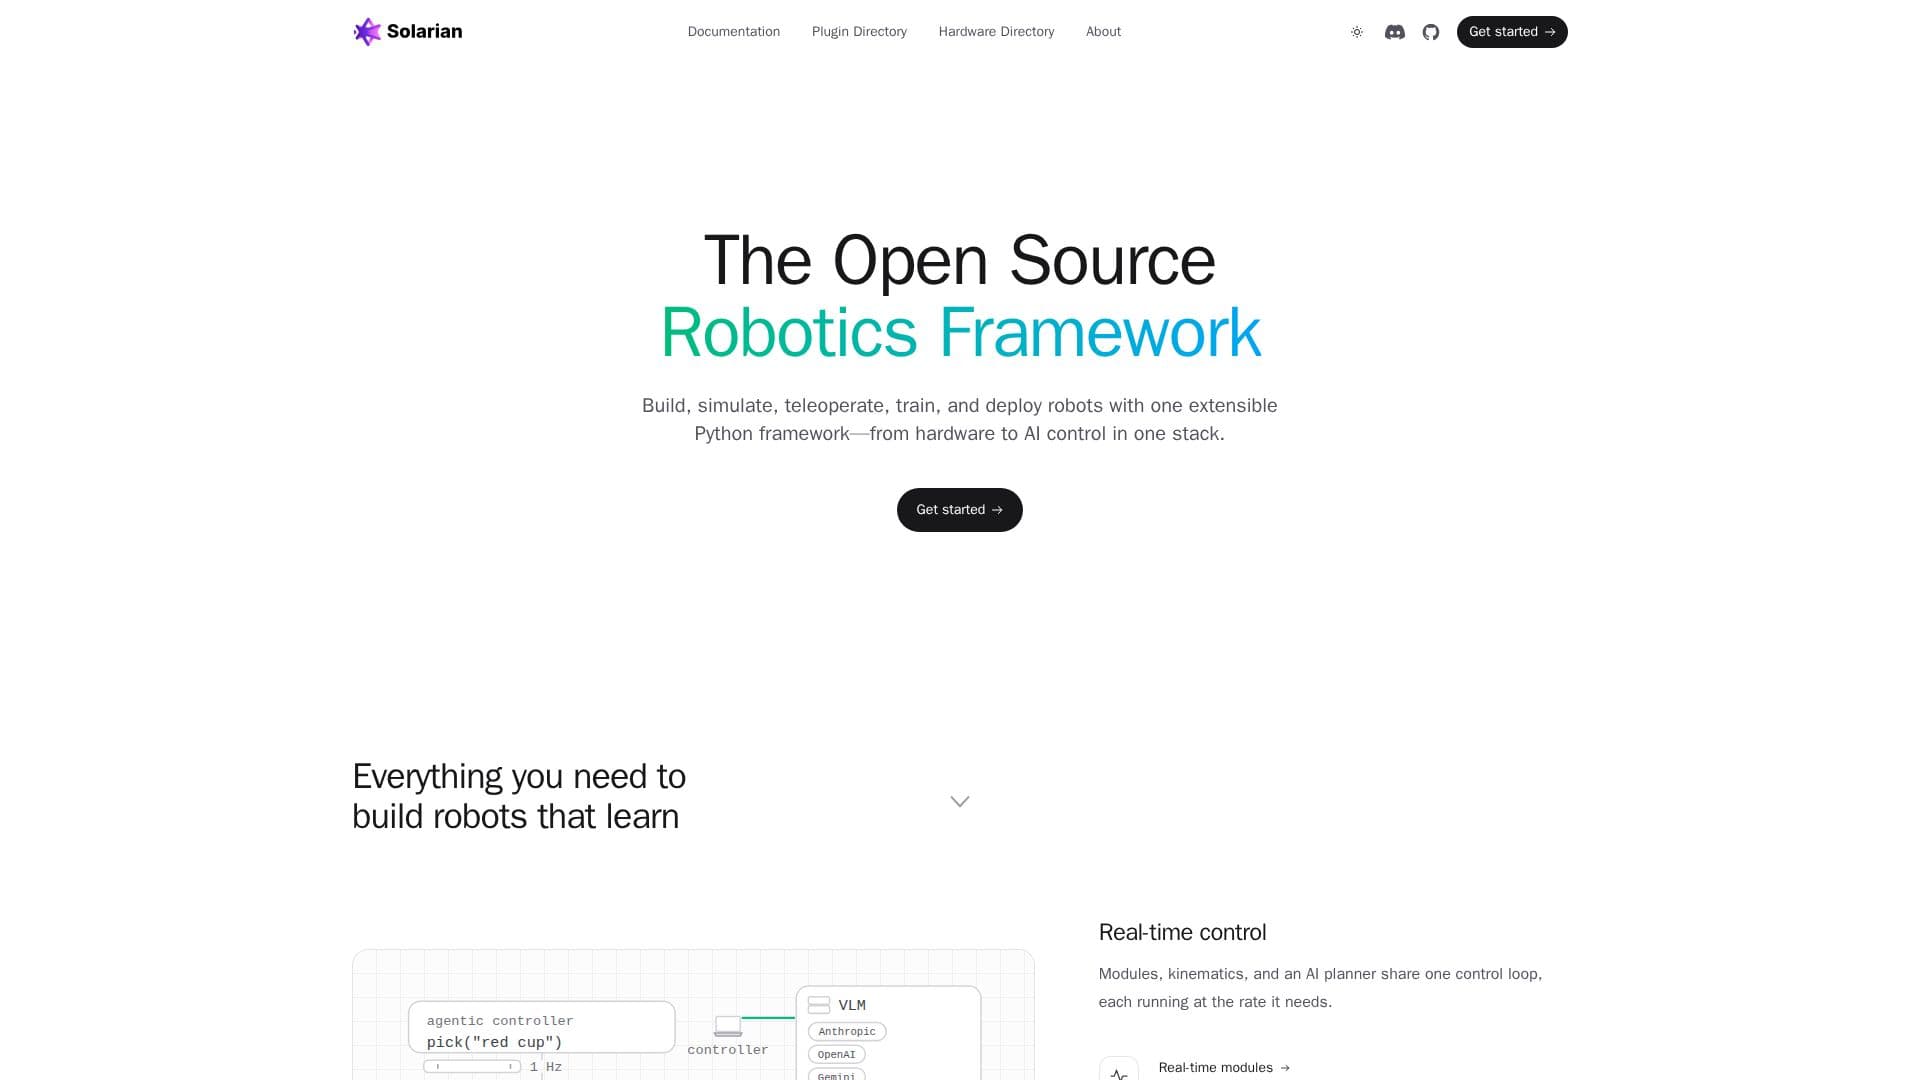
Solarian é um framework Python de código aberto projetado para o desenvolvimento abrangente, controle, teleoperação e treinamento de robôs. Ele fornece uma pilha unificada para projetos de robótica, desde a integração de hardware até o controle avançado de IA, permitindo que os desenvolvedores construam, simulem e implantem robôs de forma eficiente. O framework é construído em torno de uma arquitetura limpa de três nós: Robô, Servidor e Controlador, cada um capaz de ser executado como um processo separado em diferentes máquinas.
Ler mais
A chave do design do Solarian é sua modularidade multi-processo em tempo real. Cada módulo de hardware, como um braço, garra ou câmera, opera em seu próprio processo de sistema operacional a uma taxa configurável, comunicando-se com o loop do robô por meio de buffers de anel de memória compartilhada. Isso garante que componentes de alta frequência não sejam limitados por componentes mais lentos, permitindo um controle preciso e responsivo. O framework também incorpora cinemática embutida, permitindo o comando de efetores finais com resolução automática de cinemática inversa e relatórios de pose ao vivo por meio de cinemática direta.
Solarian enfatiza a reutilização e extensibilidade por meio de um sistema plug-and-play para hardware e habilidades. Os desenvolvedores podem instalar drivers de servo, braços, garras e câmeras como plugins, completos com configuração. Da mesma forma, habilidades — que vão desde planos de movimento até políticas aprendidas — podem ser instaladas e reutilizadas em diferentes robôs que expõem ações compatíveis. O framework suporta simulação pronta para uso, permitindo que as mesmas declarações e configurações de robô acionem um mundo MuJoCo ou hardware físico simplesmente definindo uma flag.
Um recurso destacado é o Controlador Agente de IA, que transforma qualquer Controlador Solarian em um agente de IA. Este envoltório se conecta a um modelo de linguagem-visual (como Anthropic, OpenAI ou servidores compatíveis), permitindo que os usuários atribuam tarefas de alto nível via chat. O agente então planeja a tarefa e a executa chamando as habilidades físicas do robô como ferramentas. Um modelo de monitoramento rápido observa continuamente as habilidades em execução por meio de câmeras, fornecendo feedback em tempo real e permitindo ajustes ou intervenções dinâmicas. Este controlador é altamente configurável, utilizando Hydra para compor configurações YAML em todos os módulos e comandos.
Para aprendizado e desenvolvimento, o Solarian oferece robustas capacidades de gravação e treinamento. Ele permite a gravação de sessões de feeds de câmera e sinais de sensores em suas taxas nativas, garantindo que nenhuma qualidade de dados seja perdida. Ferramentas de gerenciamento de conjuntos de dados facilitam a duplicação, divisão, recorte e fusão de episódios. O framework suporta o treinamento de várias políticas, incluindo difusão e ACT, localmente ou em GPUs na nuvem, e fornece serviços para implantar essas políticas treinadas em habilidades. Utilitários para desenvolvedores, como observações e ações tipadas (usando esquemas Pydantic) e ferramentas de calibração, aprimoram ainda mais a experiência de desenvolvimento, facilitando a transição do conceito para um robô funcional.
- CategoriaRobótica e hardware de IA
- Modelo de preçosCódigo Aberto
- ImplantaçãoOn-premise, Cloud (Solarian Base GPUs)
- PlataformasWeb
Recursos principais de Solarian
Framework Python de código aberto para robótica
Módulos multi-processo em tempo real para hardware
Arquitetura Robot ↔ Server ↔ Controller
Plugins de hardware e habilidades plug-and-play
Controlador Agente de IA para tarefas de robô acionadas por chat
Integração com qualquer modelo de linguagem-visual (Anthropic, OpenAI, vLLM)
Cinemática embutida para controle de efetores finais
Suporte à simulação com MuJoCo
Gravação de sessões e gerenciamento de conjuntos de dados
Capacidades de treinamento e serviço de políticas
Configuração YAML impulsionada por Hydra
Observações e ações tipadas com Pydantic
Utilitários para desenvolvedores, incluindo ferramentas de calibração
ZeroMQ para comunicação inter-nó de alta capacidade
Suporte PyTorch para políticas e inferência
Como usar Solarian?
Instalar Solarian: Use `pip install solarian` e opcionalmente `pip install 'solarian[agent]'` para recursos de agente de IA.
Estruturar um Projeto: Use `solarian create-project` para configurar um novo projeto de robótica.
Anexar Módulos de Hardware: Instale drivers de hardware plug-and-play e suas configurações usando `solarian install <module_name>`.
Configurar o Sistema: Edite `conf/robot.yaml`, `conf/controller.yaml` e arquivos YAML específicos do módulo para definir seu robô e lógica de controle.
Executar Componentes: Inicie o servidor de retransmissão, o loop do robô e os processos do controlador, potencialmente em máquinas separadas.
Definir Habilidades: Crie ou instale habilidades físicas que o Controlador Agente de IA pode usar como ferramentas.
Habilitar Controle Agente de IA: Adicione um bloco `agent:` ao seu `conf/controller.yaml` e declare ferramentas `agent_enabled=True`.
Interagir com o Robô: Atribua tarefas de alto nível ao Controlador Agente de IA via chat para planejar e executar ações.
Casos de uso de Solarian
- Construção de Robôs Personalizados
- Teleoperação de Robôs
- Controle Agente de IA
- Desenvolvimento de Habilidades de Robô
- Simulação de Robótica
- Treinamento de Políticas de Robô
- Pesquisa em Robótica
- Integração de Hardware
- Coleta de Dados para Aprendizado






