Descrição
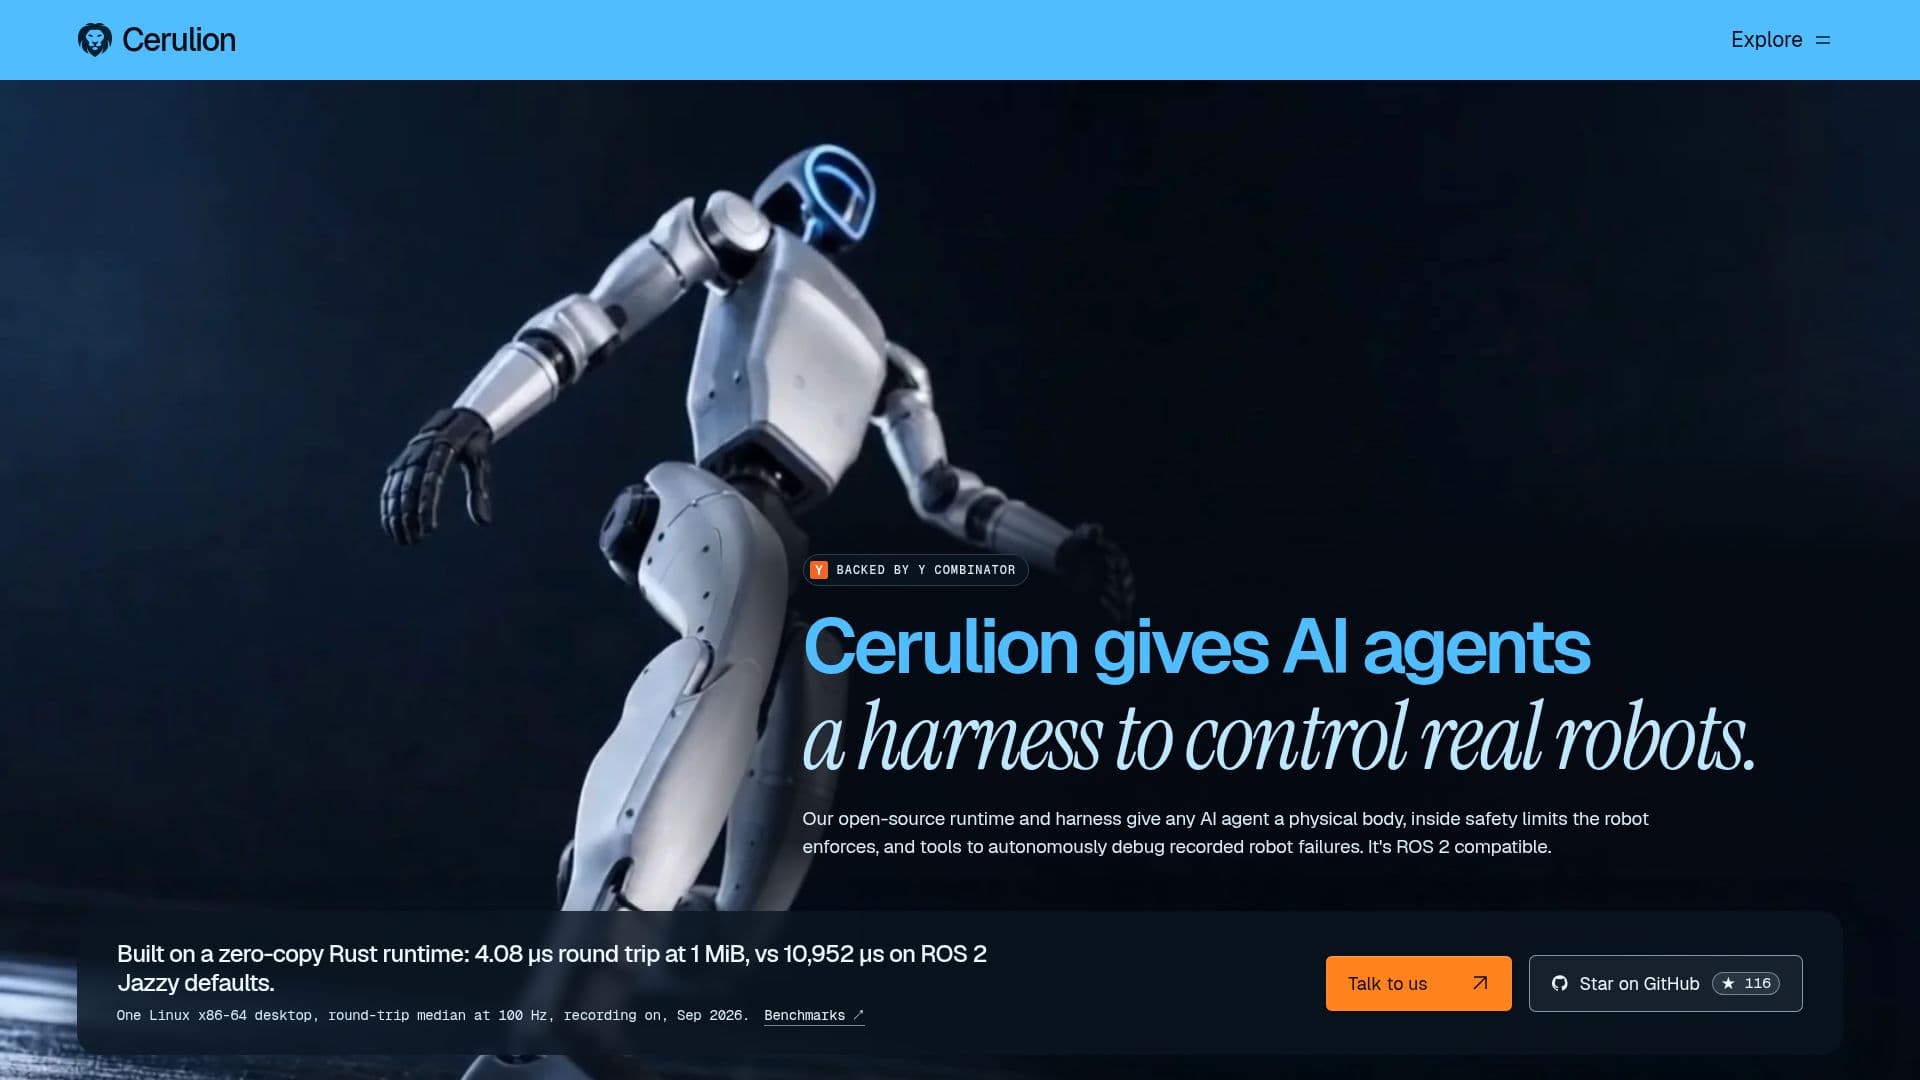
Cerulion é um sistema operacional de código aberto projetado para IA física, permitindo que agentes de IA controlem robôs reais com capacidades aprimoradas de segurança e depuração. Sua oferta principal inclui um runtime de código aberto e um suporte que fornece a qualquer agente de IA um corpo físico, operando dentro de limites de segurança impostos pelo próprio robô. Este sistema é totalmente compatível com ROS 2, tornando-o acessível para ecossistemas robóticos existentes.
Ler mais
Construído em um runtime de Rust sem cópias, Cerulion possui tempos de ida e volta significativamente mais rápidos em comparação com os padrões do ROS 2 Jazzy, alcançando 4,08 μs a 1 MiB em vez de 10.952 μs. Esse desempenho garante controle eficiente e responsivo sobre sistemas robóticos. O componente `cerulion-rcpd` atua como um servidor MCP no robô, onde os agentes só podem chamar ferramentas explicitamente declaradas em `rcp.yaml`. O robô verifica rigorosamente os limites de argumentos, classes de segurança e um bloqueio de parada de emergência para cada chamada, mantendo um recibo detalhado para responsabilidade e segurança.
Um recurso chave é o Flashback, que permite aos usuários manter os momentos em torno de uma falha do robô. O Flashback salva automaticamente o histórico recente do robô como arquivos MCAP em caso de falha de runtime ou sob demanda, fornecendo dados cruciais para análise pós-incidente. Isso é complementado pelo Hindsight (acesso antecipado) e pelo Studio, que ajudam a identificar o momento exato da falha e visualizar os quadros relevantes da telemetria gravada.
Cerulion também suporta a depuração de falhas registradas e a comparação de saídas nativas. Os usuários podem reexecutar gravações nativas suportadas com novo código e os mesmos inputs, com o sistema identificando tópicos que mudaram. Essa capacidade está integrada em fluxos de trabalho de CI, permitindo a verificação automatizada das execuções do robô em relação a tolerâncias definidas. A plataforma também facilita a depuração de gravações de robôs com um agente de IA, conectando o Hindsight a modelos como Claude Code, Codex ou Cursor para perguntar por que uma gravação MCAP falhou e receber respostas citadas a tópicos e timestamps específicos. Este conjunto abrangente de ferramentas torna o Cerulion uma solução robusta para desenvolver, implantar e manter sistemas robóticos controlados por IA.
- CategoriaRobótica e hardware de IA
- Modelo de preçosCódigo Aberto
- ImplantaçãoOn-robot server (cerulion-rcpd)
- PlataformasLinux, macOS
Recursos principais de Cerulion
Runtime e suporte de código aberto para agentes de IA
Permite que agentes de IA controlem robôs reais
Impoe limites de segurança nas ações do robô
Fornece ferramentas para depuração autônoma de falhas de robôs
Sistema operacional compatível com ROS 2
Runtime de Rust sem cópias para alto desempenho (4,08 μs de ida e volta a 1 MiB)
Servidor MCP (`cerulion-rcpd`) para interação controlada entre agente e robô
O robô verifica limites de argumentos, classes de segurança e bloqueio de parada de emergência
Flashback salva o histórico recente do robô como MCAP em caso de falha ou sob demanda
Hindsight (acesso antecipado) e Studio para análise de falhas
Reexecutar gravações nativas suportadas com novo código e mesmos inputs
Comparar saídas nativas em CI com tolerâncias definidas
Depurar gravações de robôs com agentes de IA (por exemplo, Claude Code, Codex, Cursor)
Respostas citadas a tópicos e timestamps para depuração
API de nó ergonômica para desenvolvimento
Como usar Cerulion?
Instalar Cerulion: Configure o runtime de código aberto no Linux ou macOS.
Integrar Agente: Conecte seu agente de IA ao suporte do Cerulion para controlar um robô físico.
Definir Ferramentas: Declare as ferramentas específicas que seu agente pode chamar em `rcp.yaml` para interação com o robô.
Monitorar Operações: Utilize `cerulion-rcpd` para garantir que as ações do robô respeitem os limites de segurança e as verificações de argumentos.
Gravar Histórico: Use o Flashback para salvar automaticamente o histórico do robô como arquivos MCAP durante a operação ou sob demanda.
Depurar Falhas: Utilize o Hindsight e o Studio para analisar arquivos MCAP gravados e identificar pontos de falha.
Repetir e Verificar: Reproduza gravações nativas do Cerulion em CI para comparar saídas e verificar alterações de código.
Depuração Assistida por IA: Conecte o Hindsight a um agente de IA (por exemplo, Claude Code) para obter respostas citadas sobre por que as gravações falharam.
Casos de uso de Cerulion
- Controle de Robô por Agente de IA
- Depuração de Falhas de Robô
- Desenvolvimento e Teste de Robótica
- Integração Contínua para Robótica
- Aprimoramento de Sistema ROS 2
- Sistema Operacional de IA Física
- Operações de Robô Críticas para Segurança