본문으로 건너뛰기
ToolPotion

Orocos KDL 프레임워크

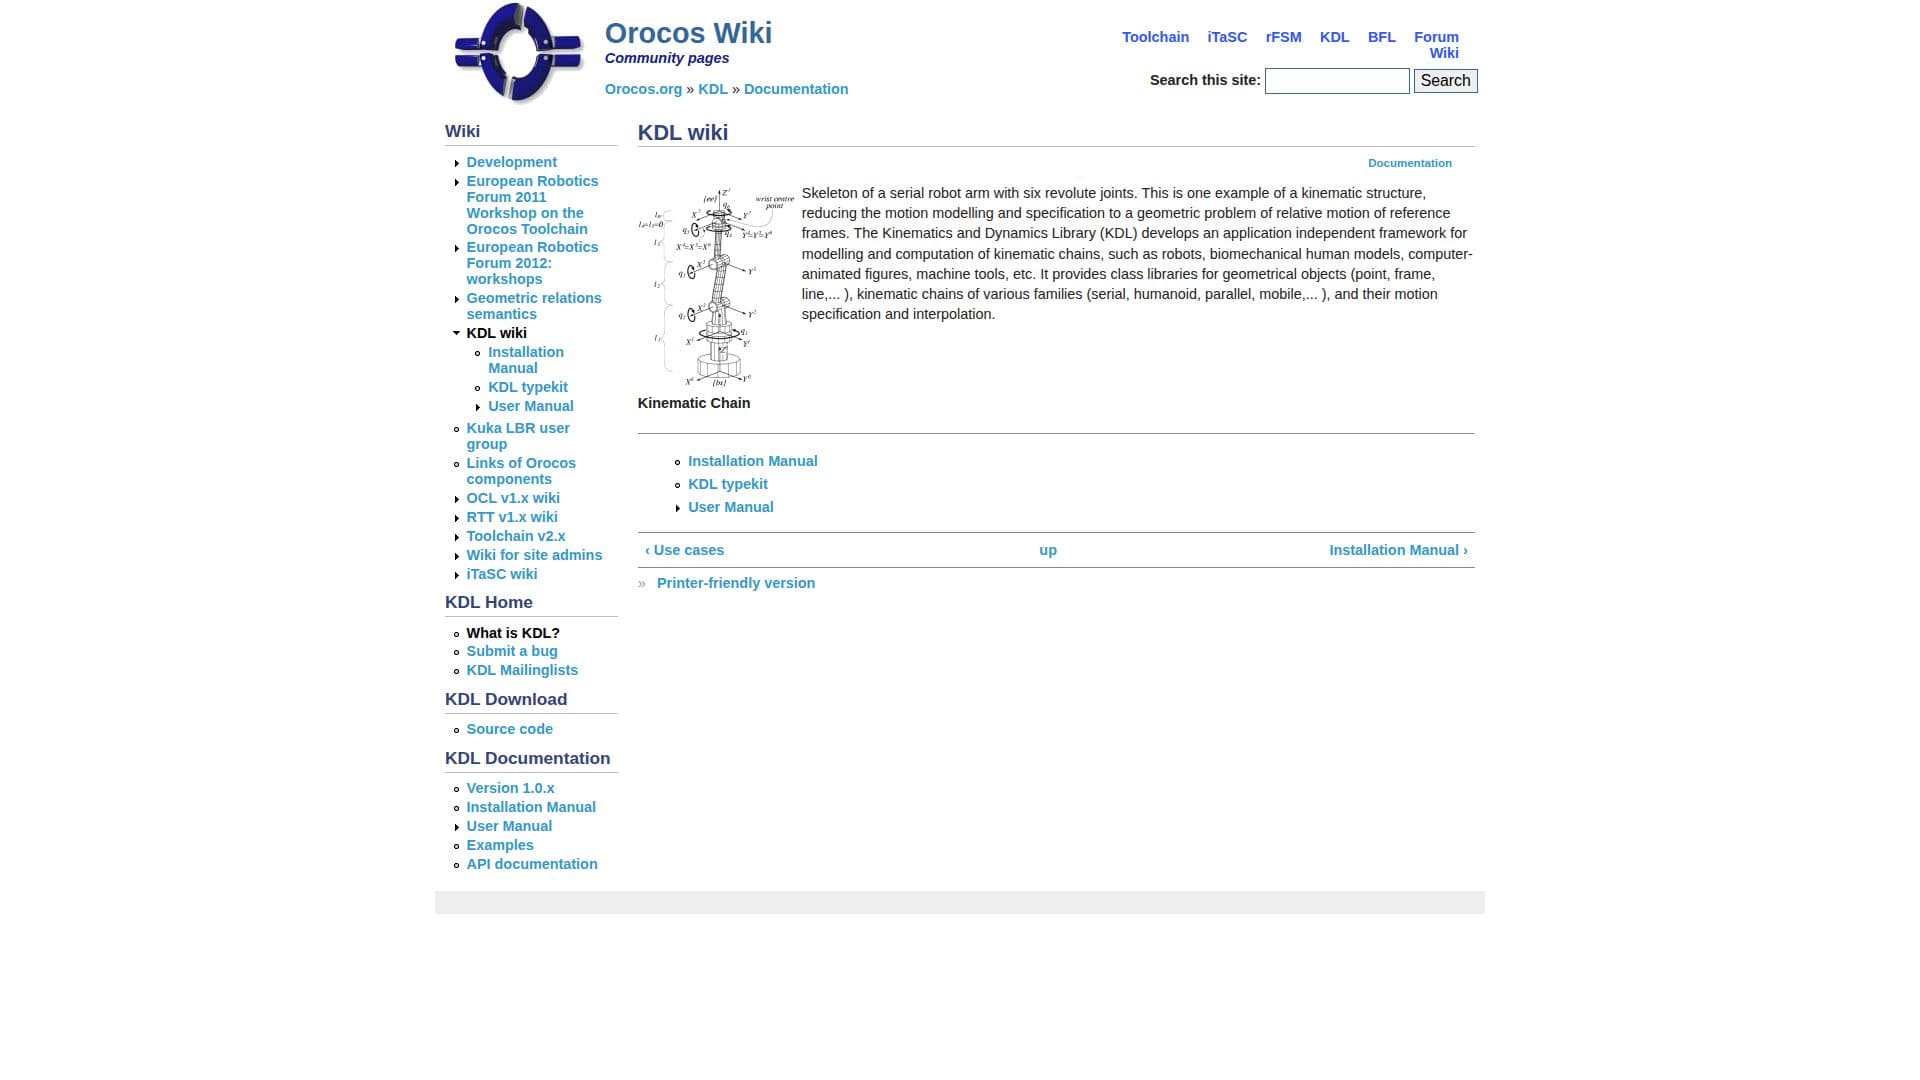
Orocos KDL은 로봇, 생체역학 모델 등 다양한 분야에 적용 가능한 운동 사슬 모델링 및 계산을 위한 다목적 프레임워크입니다. 기하학적 객체와 다양한 운동 사슬 계열을 위한 클래스 라이브러리를 제공합니다.

URL 방문
공유
Orocos KDL 프레임워크 screenshot

설명

Orocos KDL은 Orocos 프로젝트의 일환으로, 운동 사슬의 모델링 및 계산을 위해 설계된 포괄적인 프레임워크입니다. 응용 프로그램에 독립적이어서 로봇 공학, 생체역학적 인간 모델, 컴퓨터 애니메이션 캐릭터 및 기계 공구 등 다양한 용도에 적합합니다. 이 라이브러리는 점, 프레임, 선과 같은 기하학적 객체를 위한 클래스 라이브러리와 직렬, 인간형, 병렬 및 이동형을 포함한 다양한 운동 사슬 계열을 제공합니다.

이 프레임워크는 상대 프레임의 기하학적 문제로 운동 모델링 및 사양 프로세스를 단순화하여 로봇 공학 및 자동화 분야에서 정밀한 제어와 움직임이 중요한 경우에 특히 유용합니다. Orocos KDL은 이러한 분야에서 더 스마트한 제어 시스템 개발을 지원합니다.

사용자는 프레임워크의 기능과 응용 프로그램을 더 잘 이해하기 위해 문서 및 예제에 접근할 수 있습니다. 커뮤니티는 자신의 예제를 추가하여 협력적인 학습 및 개발 환경을 조성하도록 권장됩니다.

프레임워크가 강력하지만, 사용자는 그 기능을 완전히 활용하기 위해 운동학 및 역학에 대한 확고한 이해가 필요하다는 점을 인식해야 합니다. Orocos 프로젝트는 이러한 도전을 극복하는 데 도움을 주기 위해 자원과 커뮤니티 지원을 제공합니다.

Orocos KDL 프레임워크의 핵심 기능

  • 응용 프로그램 독립적인 프레임워크

  • 운동 사슬 모델링

  • 기하학적 객체를 위한 클래스 라이브러리

  • 다양한 운동 사슬 계열 지원

  • 기하학적 문제 해결

  • 문서 및 예제 제공

  • 커뮤니티 기여 장려

  • 로봇 공학 및 자동화에서의 스마트한 제어

Orocos KDL 프레임워크 사용 방법은?

  1. 구성: 운동 사슬 설정

  2. 사용: 로봇 공학 또는 애니메이션에 구현

  3. 최적화: 제어 시스템 향상

  4. 기여: 커뮤니티에 예제 추가

Orocos KDL 프레임워크의 사용 사례

  • 로봇 제어
  • 생체역학 모델링
  • 애니메이션
  • 기계 공구
  • 운동학 연구

Orocos KDL 프레임워크의 FAQ

Orocos KDL 프레임워크 리뷰

로딩 중...

Orocos KDL 프레임워크와(과) 비슷한 인기 AI 도구

NVIDIA 아이작은 자율 이동 로봇(AMR), 로봇 팔, 조작기 및 휴머노이드의 개발을 가속화하기 위해 라이브러리, 프레임워크 및 AI 모델을 제공하는 개방형 로봇 개발 플랫폼입니다.

로보틱스 및 AI 하드웨어제조 및 산업

AI 앱

RoboDK는 로봇 팔을 오프라인으로 시뮬레이션하고 프로그래밍하기 위한 강력한 소프트웨어입니다. 사용자는 프로그래밍 기술이 필요 없는 직관적인 인터페이스를 통해 가공에서 픽 앤 플레이에 이르기까지 다양한 제조 응용 프로그램을 자동화할 수 있습니다.

로보틱스 및 AI 하드웨어제조 및 산업

MoveIt Pro는 로봇 조작을 위한 생산 등급의 물리적 AI 플랫폼으로, 산업 전반에 걸쳐 고급 로봇 팔 애플리케이션의 신속한 개발 및 배포를 가능하게 합니다. 강력한 런타임 엔진, 시뮬레이션 도구 및 AI 통합을 제공하여 효율적이고 맞춤형 솔루션을 제공합니다.

로보틱스 및 AI 하드웨어제조 및 산업

eTaSL은 제약 기반 방법론을 사용하여 로봇 작업 사양을 위한 오픈 소스 프레임워크입니다. 이는 수학적 제약을 통해 유연하고 적응 가능한 로봇 동작을 가능하게 하며, 실시간 센서 기반 제어 및 다중 로봇 시스템을 지원합니다.

로보틱스 및 AI 하드웨어

텔레키네시스 SDK는 생산 품질의 컴퓨터 비전, 로봇 공학 및 물리적 AI 애플리케이션을 구축하기 위해 설계된 통합 파이썬 기술 라이브러리입니다. 개발자는 자연어 프롬프트를 사용하여 복잡한 로봇 파이프라인을 생성하고 이를 실행 가능한 코드로 변환할 수 있습니다.

로보틱스 및 AI 하드웨어제조 및 산업

야붐 DOFBOT은 AI 및 로봇 교육을 위해 설계된 다목적 로봇 팔 키트입니다. 역기구학, 시각 인식 및 다중 기계 동기화와 같은 고급 기능을 제공하여 개발자와 연구자에게 적합합니다.

로보틱스 및 AI 하드웨어교육 및 이러닝

RLWRLD는 로봇이 인간과 유사한 손재주로 물체를 보고, 생각하고, 배우고, 조작할 수 있도록 하는 손재주 중심의 기초 모델을 개발합니다. 이들의 기술은 실제 데이터를 사용하여 산업의 손재주 문제를 해결하는 데 중점을 둡니다.

로보틱스 및 AI 하드웨어제조 및 산업

터틀봇은 저렴한 개인 로봇 키트로, 3D에서 탐색하고 볼 수 있는 로봇을 구축하기 위해 설계된 오픈 소스 소프트웨어를 제공합니다. 윌로우 가라지에서 개발하였으며, 로봇 애호가들을 위한 다목적 플랫폼을 제공합니다.

로보틱스 및 AI 하드웨어교육 및 이러닝