설명
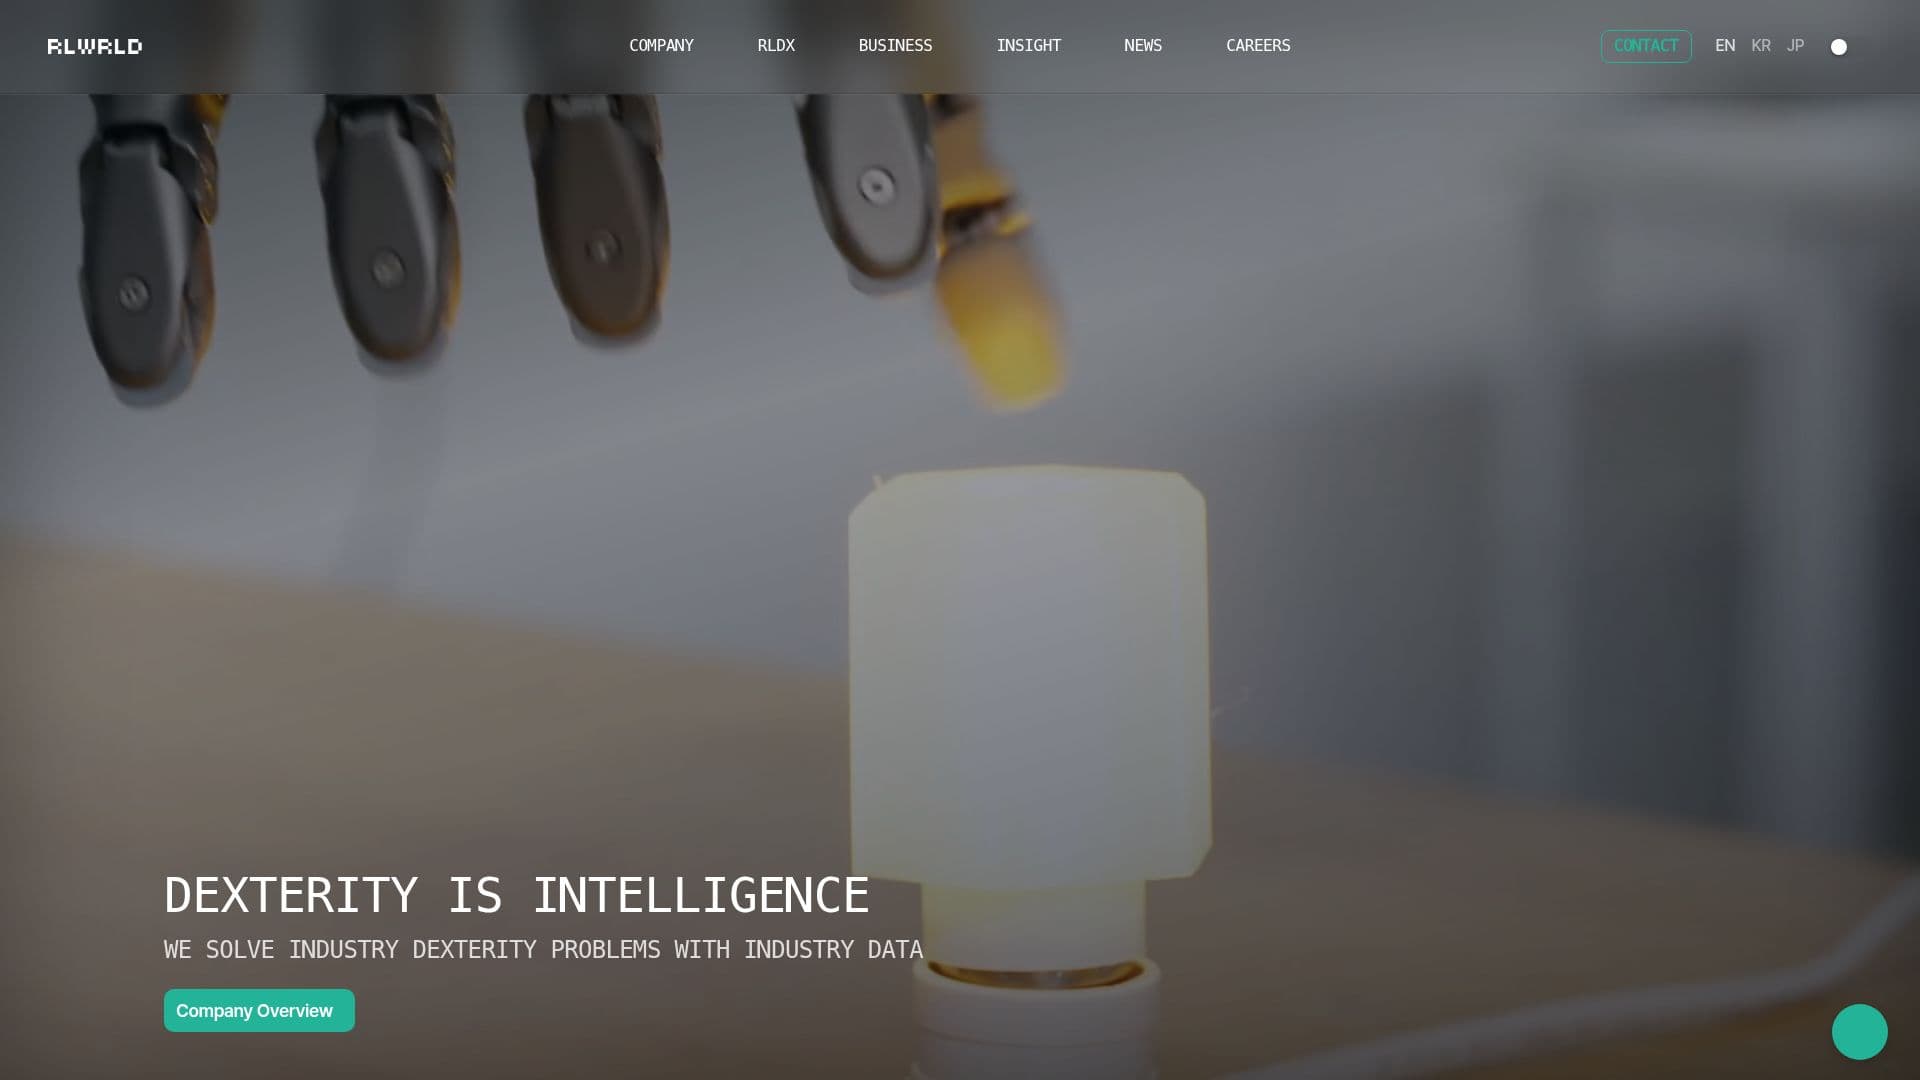
RLWRLD는 손재주 있고 적응 가능한 로봇을 위한 실제 세계 인텔리전스를 구축하는 데 집중하는 로봇 AI 회사입니다. 이들은 로봇 공학에서 가장 어려운 문제인 손재주를 다룹니다. RLWRLD는 독점적인 4D+ 모션 캡처 데이터를 사용하여 로봇이 정밀한 손 작업을 수행하도록 훈련시키고, 물리적 세계를 위해 구축된 최첨단 기초 모델을 사용합니다. 수십 년의 발전에도 불구하고, 고급 제조업에서 상당수의 인력은 여전히 세밀한 운동 능력을 요구하는 작업을 수행하고 있습니다. RLWRLD는 로봇이 손재주를 정복할 수 있도록 하여 이 격차를 해소하는 것을 목표로 합니다.
이들의 로봇 기초 모델인 RLDX-1은 산업 작업에 진정한 다섯 손가락 조작을 제공하여 로봇이 이전에는 불가능했던 복잡한 손 움직임을 수행할 수 있게 합니다. RLWRLD의 접근 방식은 하드웨어에 구애받지 않으며, 이는 그들의 모델이 손재주 있는 손부터 전체 휴머노이드에 이르기까지 모든 로봇 구현체를 훈련할 수 있도록 합니다. 이는 RLWRLD가 로봇 공학을 위한 인텔리전스 레이어가 되게 합니다.
RLWRLD는 일본과 한국의 기업 고객과의 장기 파트너십을 강조하며, 데이터, 더 나은 모델, 그리고 강력한 파트너십의 복합적인 플라이휠을 생성합니다. 그들의 물리적 AI를 위한 풀스택 가치 사슬은 데이터 제공자, 컴퓨팅 플랫폼, 하드웨어 파트너, 그리고 기업 고객을 하나의 응집력 있는 생태계로 연결합니다.
회사는 시뮬레이션이 아닌 공장 바닥에서 직접 수집한 실제 기술 데이터를 모델의 기초로 활용합니다. 이 산업 데이터는 그들의 모델이 실용적이고 실제 세계의 응용에 기반을 두도록 보장하는 방어선 역할을 합니다. RLWRLD의 손재주 우선, 일반화 후속 접근 방식은 전체 신체 이동을 추구하는 다른 회사들과 차별화됩니다.
RLWRLD의 핵심 기능
손재주 중심의 기초 모델
독점적인 4D+ 모션 캡처 데이터
다섯 손가락 조작
하드웨어에 구애받지 않는 인텔리전스
장기 파트너십
실제 세계 기술 데이터
산업 손재주 문제 해결
물리적 AI를 위한 풀스택 가치 사슬
RLWRLD 사용 방법은?
구성: 손재주 모델 설정
훈련: 모델 훈련을 위한 실제 데이터 사용
배포: 로봇 시스템에 모델 구현
최적화: 특정 작업에 맞게 미세 조정
RLWRLD의 사용 사례
- 산업 자동화
- 정밀 손 작업
- 손재주 조작
- 하드웨어에 구애받지 않는 훈련
- 데이터 기반 모델 개선