설명
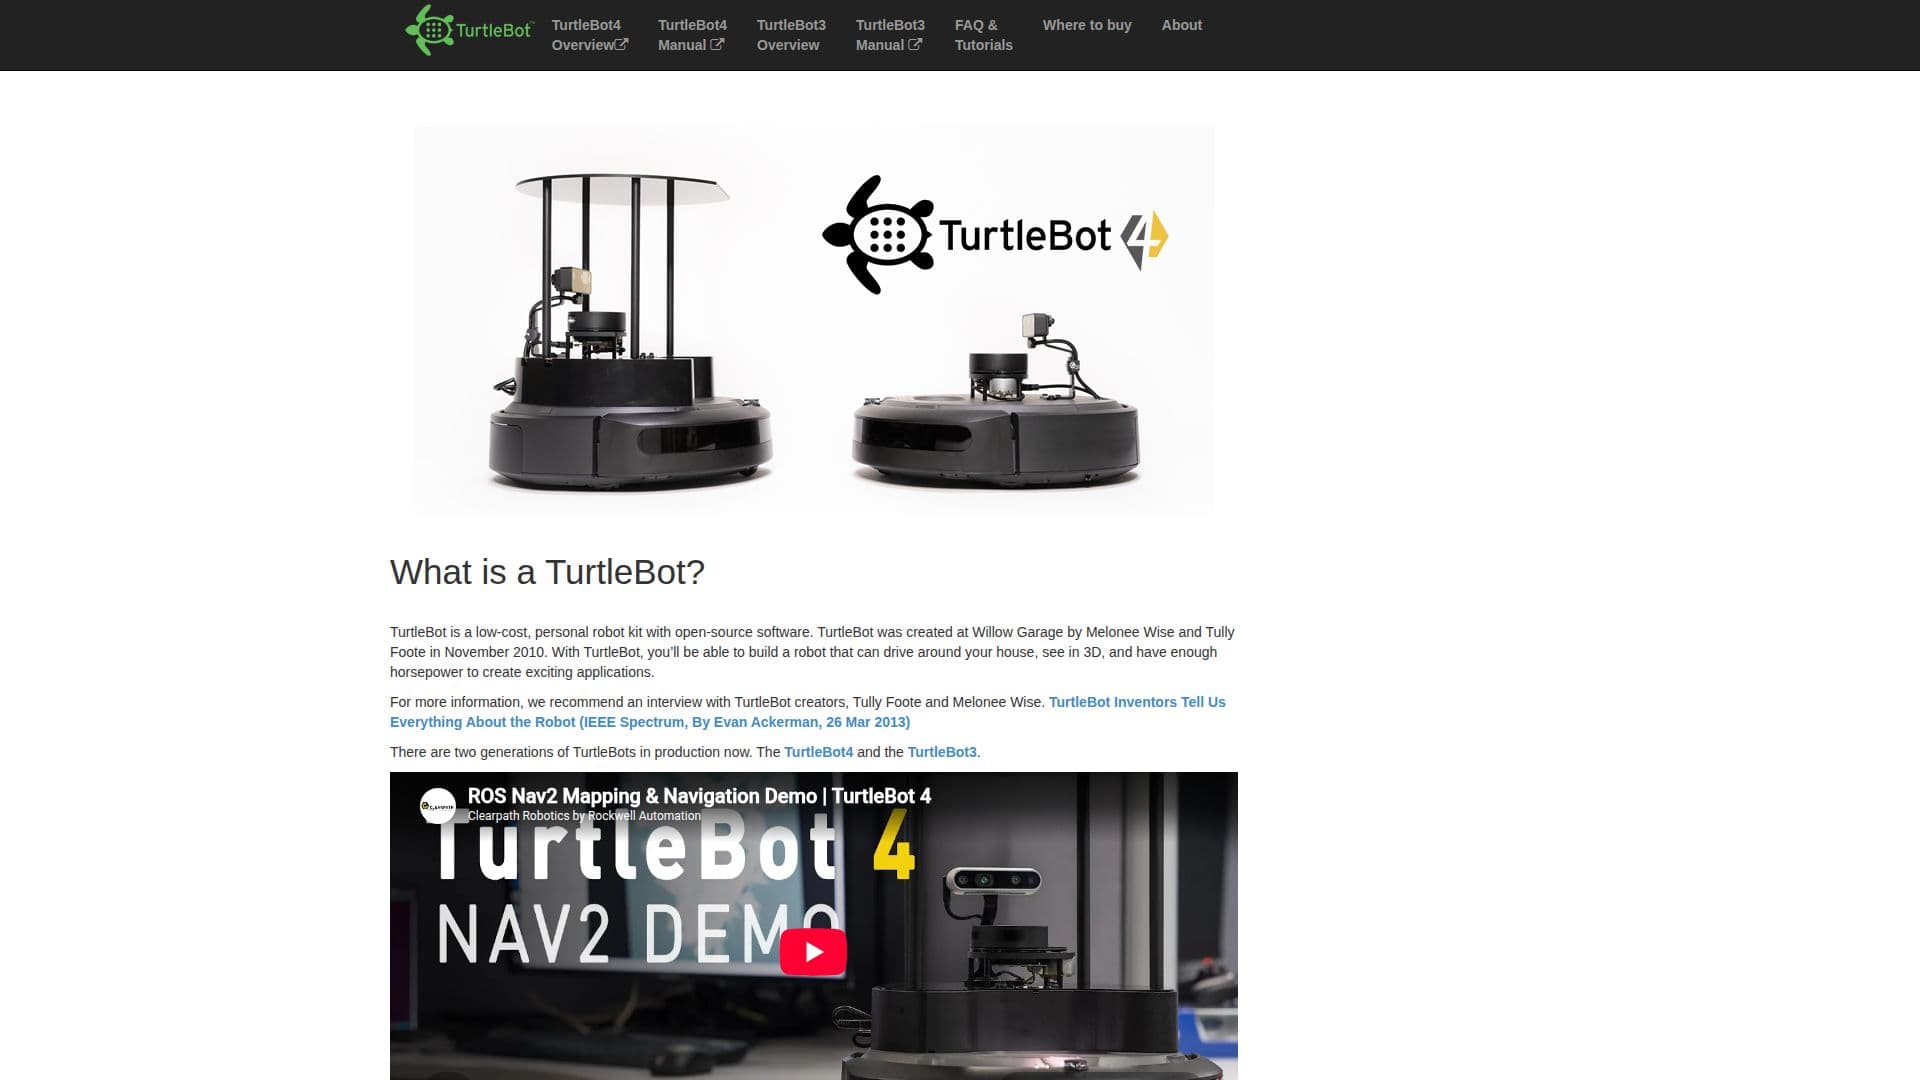
터틀봇은 경제성과 고급 로봇 기능을 결합한 개인 로봇 키트입니다. 윌로우 가라지에서 개발되었으며, 2010년 11월 멜로니 와이즈와 털리 풋에 의해 소개되었습니다. 이 키트에는 이동식 베이스, 2D/3D 거리 센서, 노트북 또는 단일 보드 컴퓨터, 장착 하드웨어가 포함되어 있습니다. 터틀봇은 상용 부품을 사용하여 쉽게 조립할 수 있도록 설계되어, 취미로 하는 사람들과 연구자 모두에게 접근 가능합니다.
터틀봇 가족은 수년 동안 발전해 왔으며, 최신 모델은 터틀봇3와 터틀봇4입니다. 터틀봇3는 모듈형 디자인으로 유명하여 사용자가 형태와 기능을 사용자 정의할 수 있습니다. 이 모델은 베이스, 다이나믹셀 모터, 360도 LIDAR, 카메라를 특징으로 하여 교육, 연구 및 프로토타입 제작에 적합합니다.
터틀봇의 핵심 기술에는 SLAM(동시 위치 추정 및 지도 작성)과 내비게이션이 포함되어 있어, 자율적으로 지도를 작성하고 환경을 탐색할 수 있습니다. 노트북, 조이스틱 또는 안드로이드 스마트폰을 통해 원격으로 제어할 수 있습니다. 또한, 터틀봇은 OpenMANIPULATOR와 같은 조작기와의 통합을 지원하여 이동식 조작기로서의 기능을 향상시킵니다.
터틀봇 소프트웨어는 완전히 오픈 소스이며, 주로 아파치 라이선스 2.0 하에 라이선스가 부여됩니다. 이러한 개방성은 사용자가 플랫폼을 수정하고 확장하도록 장려하여, 로봇 개발에 대한 커뮤니티 주도의 접근 방식을 촉진합니다. 터틀봇은 로봇 운영 체제(ROS)와 호환되어 로봇 애플리케이션 개발을 위한 강력한 프레임워크를 제공합니다.
터틀봇은 로봇에 관심이 있는 학생, 교육자 및 전문 연구자에게 이상적입니다. 오픈 소스 특성과 모듈형 디자인 덕분에 로봇 개념을 탐구하고 혁신적인 애플리케이션을 개발하는 데 유용한 도구입니다.
터틀봇 로보틱스 키트의 핵심 기능
오픈 소스 소프트웨어
모듈형 디자인
SLAM 및 내비게이션 기능
노트북 또는 스마트폰을 통한 원격 제어
OpenMANIPULATOR와의 통합
ROS와 호환
사용자 정의 가능한 하드웨어
360도 LIDAR 센서
터틀봇 로보틱스 키트 사용 방법은?
조립: 문서를 따라 터틀봇을 조립하세요
설치: ROS 위키에서 터틀봇 소프트웨어를 설정하세요
구성: 하드웨어 및 소프트웨어 설정을 사용자 정의하세요
작동: 터틀봇을 원격으로 또는 자율적으로 제어하세요
터틀봇 로보틱스 키트의 사용 사례
- 교육 로봇
- 연구 및 개발
- 홈 자동화
- 프로토타입 제작
- 취미 프로젝트