설명
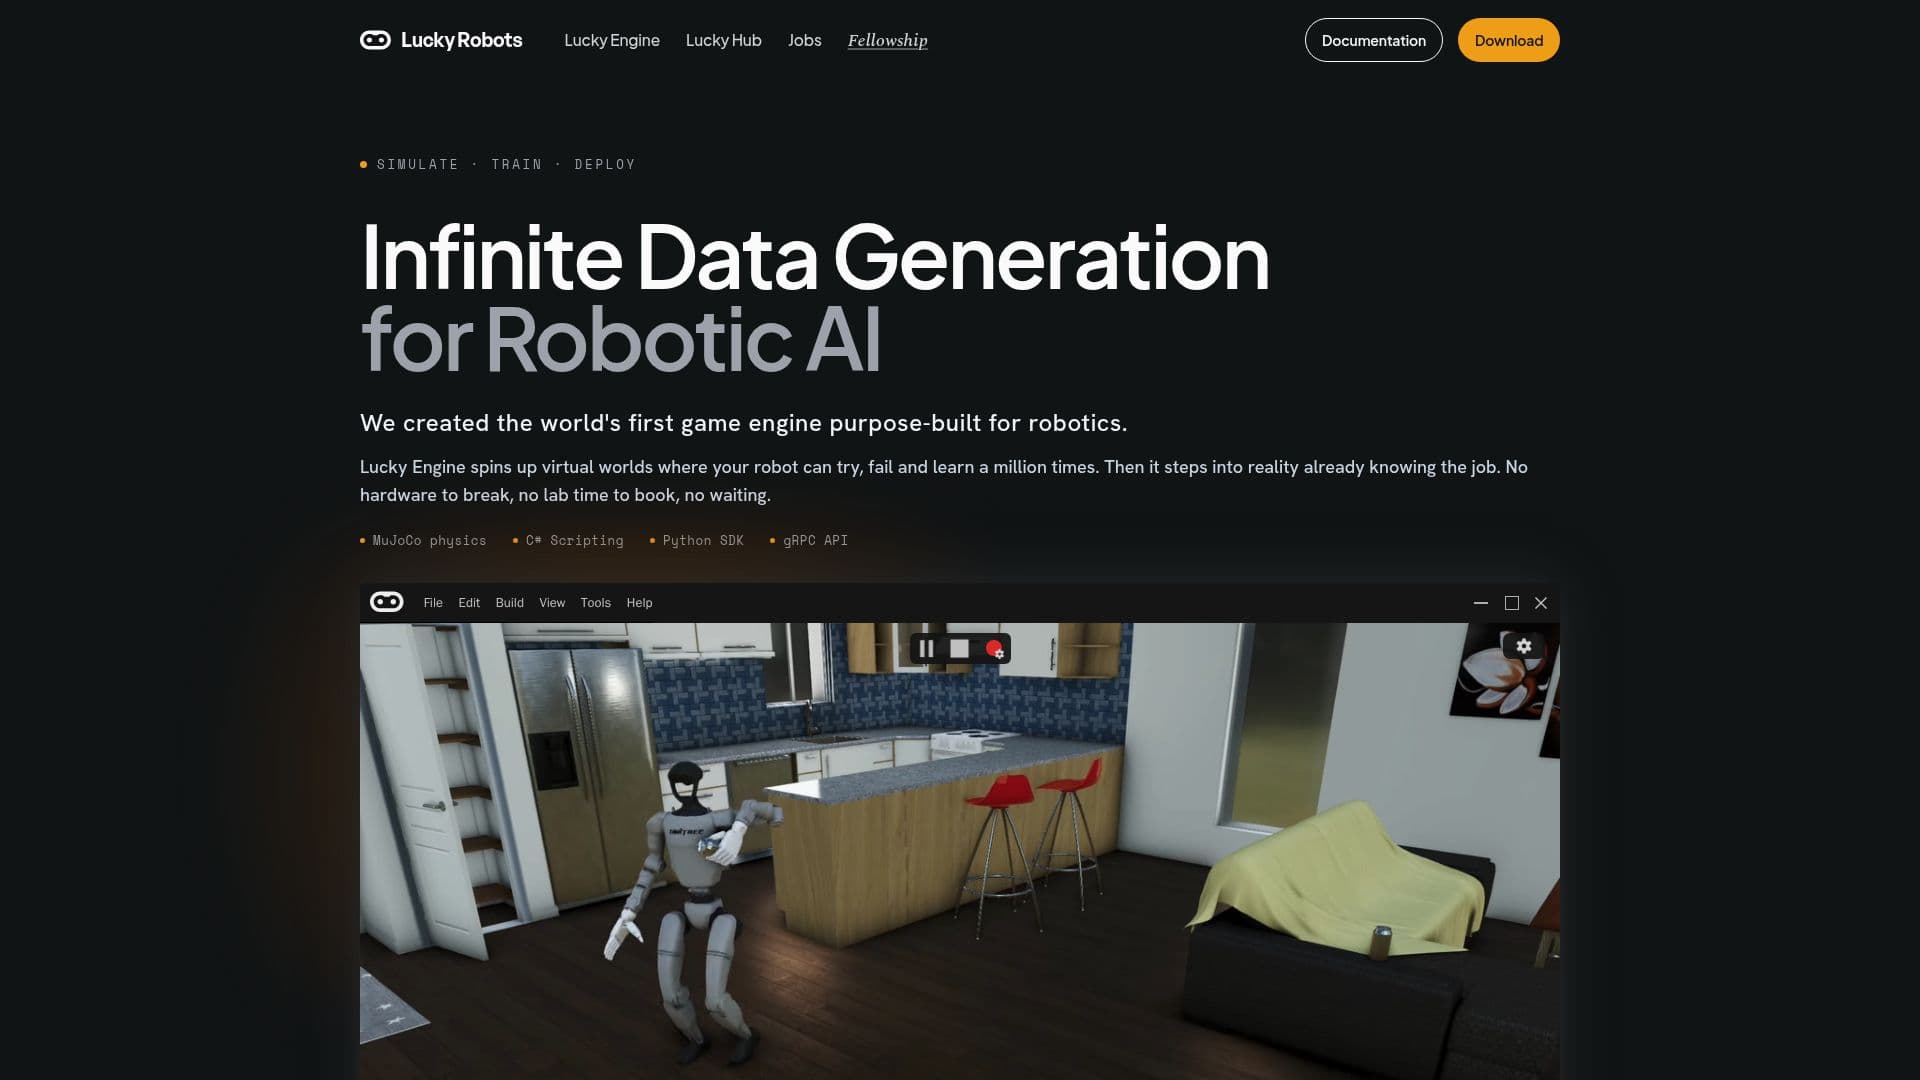
럭키 로봇은 로봇 공학을 위해 특별히 구축된 게임 엔진을 제공하는 선구적인 플랫폼입니다. 이 플랫폼은 로봇이 가상 환경에서 광범위한 훈련을 받을 수 있게 하여 손상 위험과 물리적 실험실 시간을 크게 줄입니다. 이 플랫폼은 접촉, 마찰 및 동역학의 정확한 시뮬레이션을 위해 MuJoCo 물리학을 사용하여 시뮬레이션에서 배운 기술이 실제 응용 프로그램에 효과적으로 전이되도록 보장합니다.
더 읽기
럭키 엔진은 실제 센서가 인식할 수 있는 것을 밀접하게 모방하는 현실적인 카메라 피드를 제공하는 Vulkan 렌더러를 갖추고 있습니다. 이 기능은 실제 시나리오에서 신뢰성 있게 작동하는 비전 모델을 개발하는 데 중요합니다. 이 플랫폼은 LeRobot 3.0과 호환되는 데이터 출력을 지원하며, 카메라 프레임, 관절 상태 및 센서 스트림의 상세 로그를 캡처합니다.
개발자는 Python gRPC SDK를 활용하여 로봇을 스크립트하고 수천 개의 실험을 자율적으로 수행할 수 있습니다. 럭키 편집기는 사용자가 드래그 앤 드롭 및 C#을 사용하여 장면을 구축하고 로봇을 배치하며 환경을 쉽게 설계할 수 있는 완전한 게임 개발 경험을 제공합니다.
럭키 로봇은 공중 로봇 공학도 지원하여 동일한 엔진 프레임워크 내에서 자율 드론 비행을 가능하게 합니다. 이 플랫폼의 다재다능함은 냉장고 및 캐비닛과 같은 복잡한 환경을 조작하는 데까지 확장되며, 시뮬레이션 내에서 열고 닫을 수 있는 대화형 객체를 포함합니다.
프로젝트, 데이터 세트, 모델 및 실행은 통합 작업 공간 내에서 관리되어 팀 간의 원활한 협업을 촉진합니다. 이 플랫폼의 확장성 덕분에 사용자는 무료로 시작하여 필요에 따라 기업 수준의 운영으로 확장할 수 있으며, 사용하는 리소스에 대해서만 비용을 지불하면 됩니다.
- 카테고리로보틱스 및 AI 하드웨어
- 요금제프리미엄
- 배포클라우드
- 플랫폼Python
럭키 로봇의 핵심 기능
정확한 시뮬레이션을 위한 MuJoCo 물리학
현실적인 카메라 피드를 위한 Vulkan 렌더러
스크립팅을 위한 Python gRPC SDK
LeRobot 3.0 호환 데이터 출력
환경 설계를 위한 럭키 편집기
공중 로봇 공학 지원
대화형 객체 조작
프로젝트 및 데이터 세트를 위한 통합 작업 공간
럭키 로봇 사용 방법은?
구성: 시뮬레이션 환경 설정
사용: 시뮬레이션 실행 및 모델 훈련
최적화: 결과 분석 및 모델 개선
배포: 훈련된 모델을 실제 응용 프로그램에 구현
럭키 로봇의 사용 사례
- 로봇 팔 훈련
- 드론 비행 시뮬레이션
- 비전 모델 개발
- 대화형 환경 설계
- 팀 협업