설명
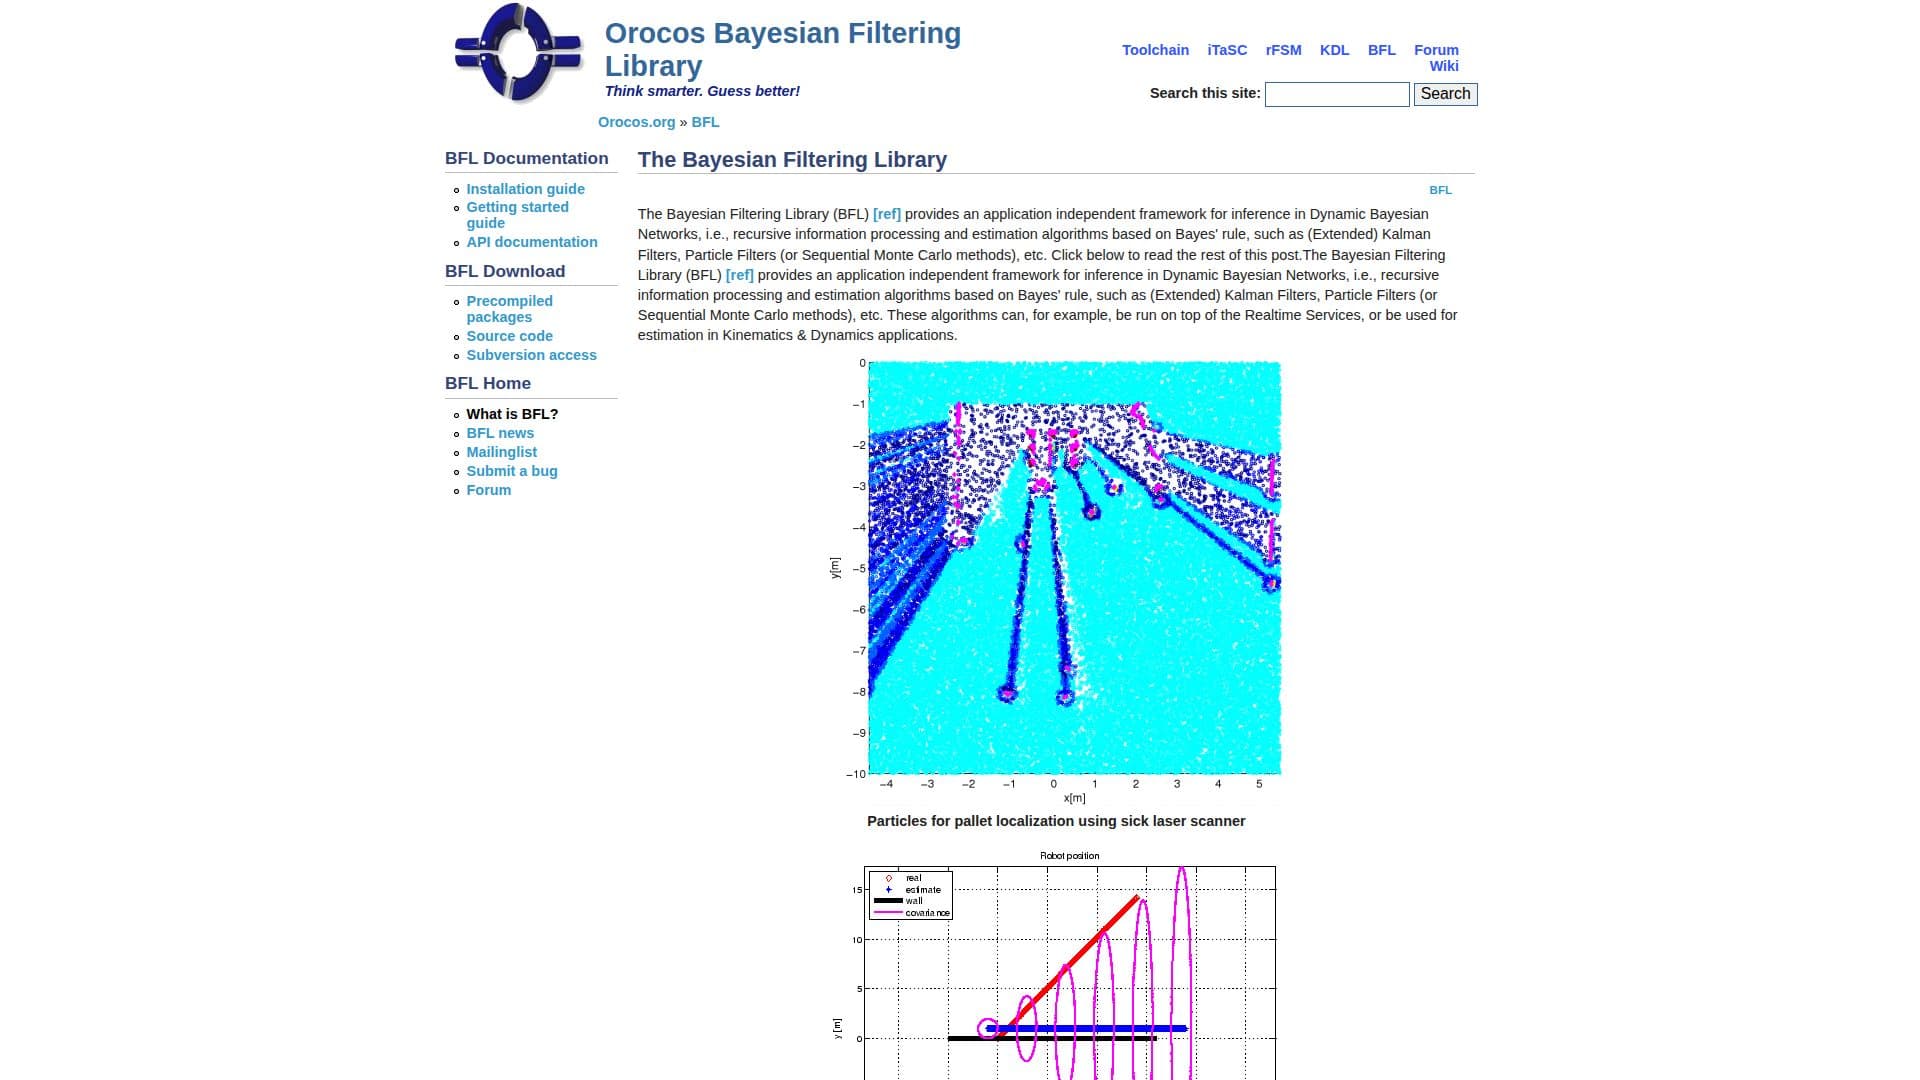
베이지안 필터링 라이브러리(BFL)는 동적 베이지안 네트워크에서 추론을 위해 설계된 포괄적인 프레임워크입니다. 이는 베이즈 규칙에 기반한 재귀 정보 처리 및 추정 알고리즘을 위한 강력한 플랫폼을 제공합니다. BFL이 지원하는 주요 알고리즘에는 확장 칼만 필터와 입자 필터(순차 몬테카를로 방법으로도 알려짐)가 포함됩니다. 이러한 알고리즘은 운동학 및 역학과 같은 정밀한 추정이 필요한 애플리케이션에 필수적입니다.
더 읽기
BFL은 로봇 공학 및 자동화 분야에서 특히 유용하며, 성능 향상을 위해 실시간 서비스와 통합될 수 있습니다. 이 라이브러리는 데드 레킹 및 입자 기반 방법을 사용한 로봇 위치 추적을 포함한 다양한 추정 작업을 지원합니다. 이러한 다재다능함은 정확한 상태 추정이 필요한 복잡한 시스템에서 작업하는 개발자에게 귀중한 도구가 됩니다.
이 라이브러리는 오픈 소스이며, 커뮤니티 기여 및 정기적인 업데이트를 허용합니다. 우분투 및 데비안 배포판을 위한 미리 컴파일된 바이너리 패키지가 제공되어 이러한 플랫폼을 사용하는 개발자에게 접근성을 높입니다. 패키지는 호환성과 성능을 보장하기 위해 정기적으로 업데이트됩니다.
BFL의 애플리케이션 독립적인 프레임워크는 다양한 도메인에서 사용될 수 있도록 하여 개발자에게 유연한 솔루션을 제공합니다. LTI 및 MatrixWrapper와 같은 다른 라이브러리와의 통합 기능은 기능성을 더욱 향상시킵니다. 이는 고급 필터링 기술을 프로젝트에 구현하려는 개발자에게 BFL이 이상적인 선택이 되도록 합니다.
- 카테고리머신러닝 및 데이터 사이언스
- 요금제오픈소스
- 배포클라우드, 셀프 호스팅
- 플랫폼Ubuntu, Debian
베이지안 필터링 라이브러리의 핵심 기능
동적 베이지안 네트워크 추론
확장 칼만 필터
입자 필터
실시간 서비스 통합
운동학 및 역학 추정
오픈 소스 프레임워크
우분투/데비안 패키지 제공
정기 업데이트
베이지안 필터링 라이브러리 사용 방법은?
다운로드: 공식 사이트에서 BFL 패키지를 받으세요
설치: 플랫폼에 맞는 설치 지침을 따르세요
통합: BFL을 실시간 서비스 또는 다른 애플리케이션과 함께 사용하세요
활용: 추정 작업을 위한 필터링 알고리즘을 구현하세요
베이지안 필터링 라이브러리의 사용 사례
- 로봇 위치 추적
- 운동학 추정
- 동적 시스템
- 실시간 애플리케이션
- 연구 및 개발