설명
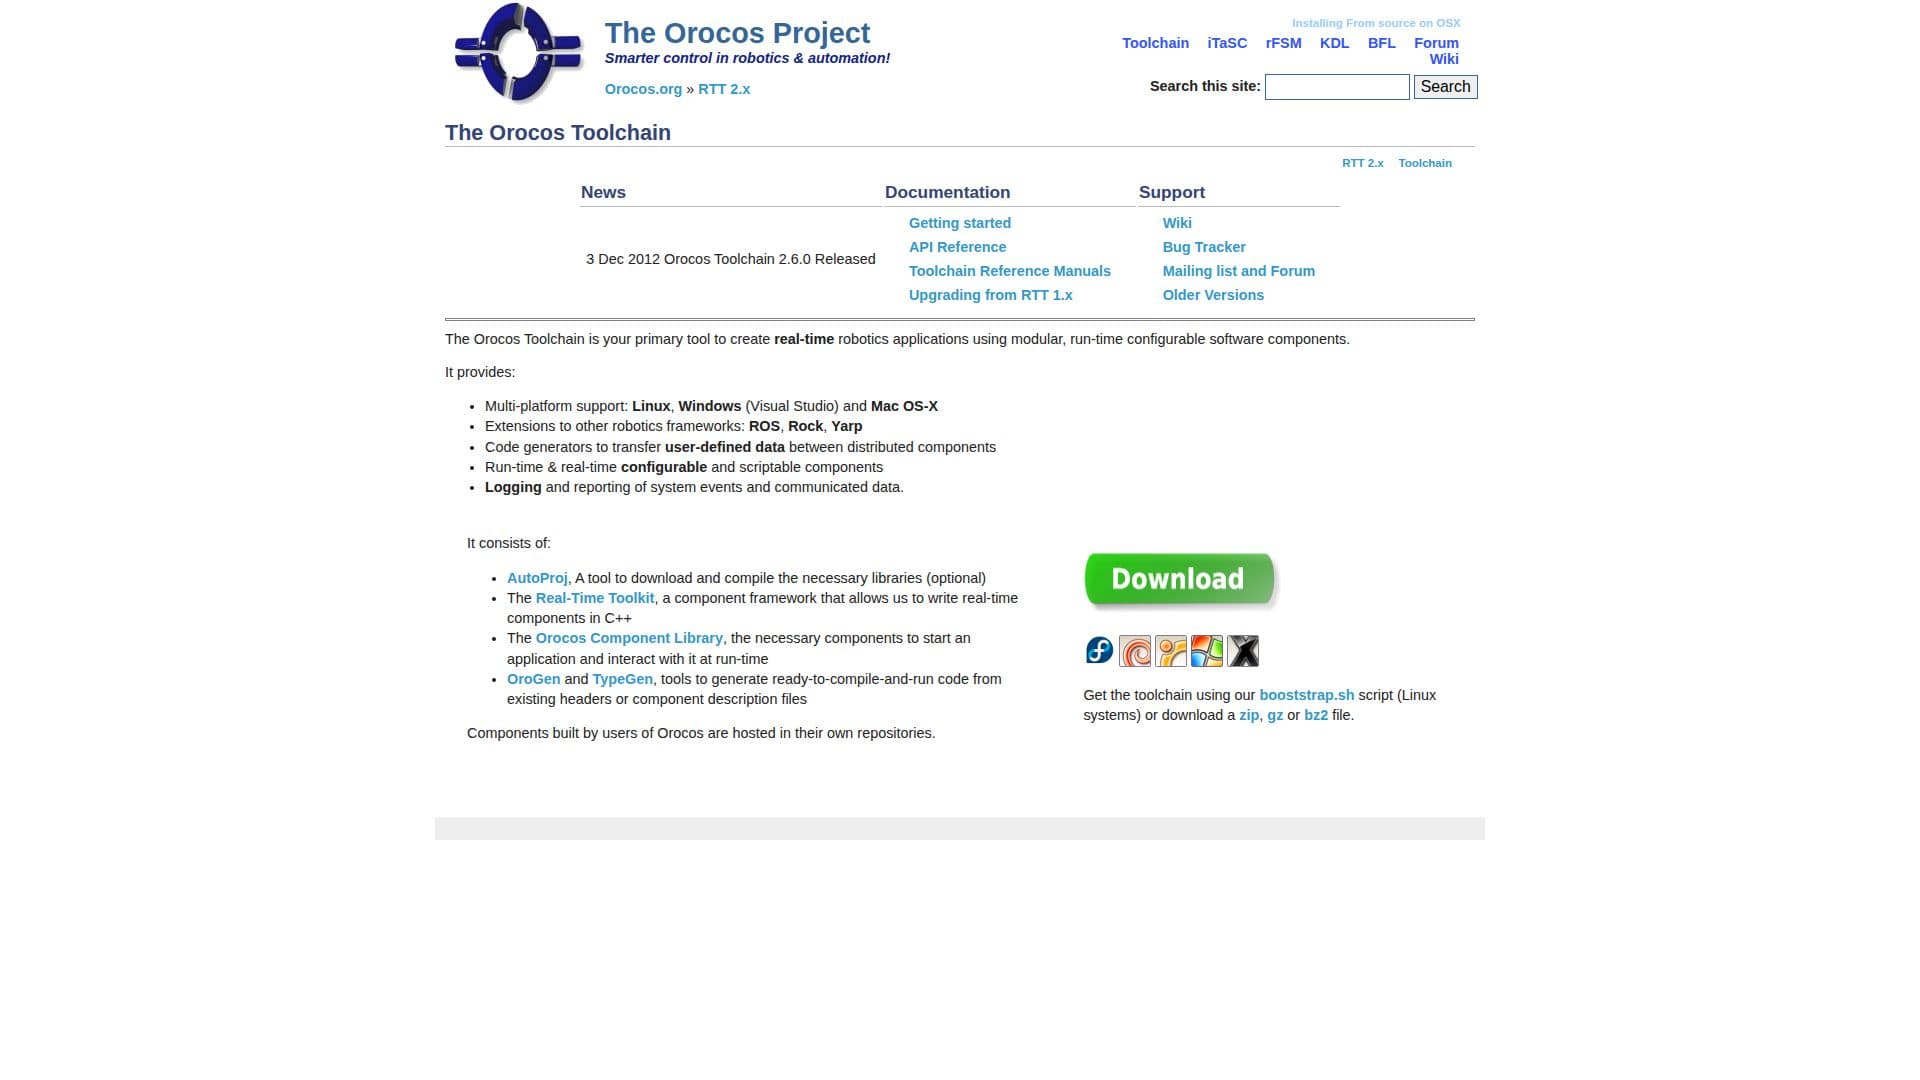
Orocos Toolchain은 실시간 로봇 응용 프로그램 개발을 위해 설계된 종합적인 제품군입니다. 이는 정교한 로봇 시스템을 만드는 데 필수적인 모듈형, 런타임 구성 가능한 소프트웨어 구성 요소를 제공합니다. 이 툴체인은 Linux, Windows 및 Mac OS-X를 포함한 여러 플랫폼을 지원하여 다양한 개발 환경에서 유연하게 사용할 수 있습니다.
더 읽기
Orocos Toolchain의 주요 기능 중 하나는 ROS, Rock 및 Yarp와 같은 다른 로봇 프레임워크와 통합할 수 있는 능력입니다. 이러한 통합은 개발자가 Orocos 생태계를 넘어 응용 프로그램을 확장할 수 있게 하여 다른 프레임워크의 강점을 활용할 수 있도록 합니다. 이 툴체인에는 분산 구성 요소 간의 사용자 정의 데이터 전송을 용이하게 하는 코드 생성기가 포함되어 있어 시스템 내에서 효율적인 통신을 보장합니다.
Orocos Toolchain은 AutoProj, Real-Time Toolkit, Orocos Component Library, OroGen 및 TypeGen을 포함한 여러 구성 요소로 구성됩니다. AutoProj는 필요한 라이브러리를 다운로드하고 컴파일하는 선택적 도구입니다. Real-Time Toolkit은 개발자가 C++로 실시간 구성 요소를 작성할 수 있도록 하는 구성 요소 프레임워크입니다. Orocos Component Library는 응용 프로그램을 시작하고 런타임에 상호 작용하는 데 필요한 구성 요소를 제공합니다.
OroGen과 TypeGen은 기존 헤더 또는 구성 요소 설명 파일에서 컴파일 및 실행할 준비가 된 코드를 생성하는 도구입니다. 이러한 도구는 구성 요소 생성 과정을 단순화하여 RTT API에 대한 최소한의 지식만으로도 신규 사용자에게 접근 가능하게 만듭니다. 이 툴체인은 또한 시스템 이벤트 및 통신된 데이터에 대한 로깅 및 보고 기능을 제공하여 모니터링 및 디버깅 프로세스를 향상시킵니다.
전반적으로 Orocos Toolchain은 로봇 및 자동화 산업의 개발자에게 귀중한 자원으로, 실시간 응용 프로그램을 생성하고 관리하기 위한 강력한 도구 세트를 제공합니다. 다중 플랫폼 지원 및 통합 기능은 다양한 프로젝트에 유연한 선택이 되게 합니다.
- 카테고리로보틱스 및 AI 하드웨어
- 요금제오픈소스
- 배포동적 및 정적
- 플랫폼Linux, Windows, Mac OS-X
Orocos Toolchain의 핵심 기능
다중 플랫폼 지원: Linux, Windows, Mac OS-X
ROS, Rock, Yarp와의 통합
데이터 전송을 위한 코드 생성기
런타임 구성 가능한 구성 요소
실시간 구성 요소 프레임워크
Orocos 구성 요소 라이브러리
로깅 및 보고 시스템
라이브러리 관리를 위한 AutoProj
Orocos Toolchain 사용 방법은?
설치: bootstrap.sh를 사용하거나 파일 다운로드
구성: 라이브러리 및 구성 요소 설정
개발: OroGen을 사용하여 구성 요소 생성
배포: 응용 프로그램을 위한 DeploymentComponent 사용
모니터링: 상호 작용을 위해 TaskBrowser 활용
Orocos Toolchain의 사용 사례
- 실시간 로봇 제어
- 프레임워크 통합
- 구성 요소 생성
- 시스템 모니터링
- 다중 플랫폼 개발