説明
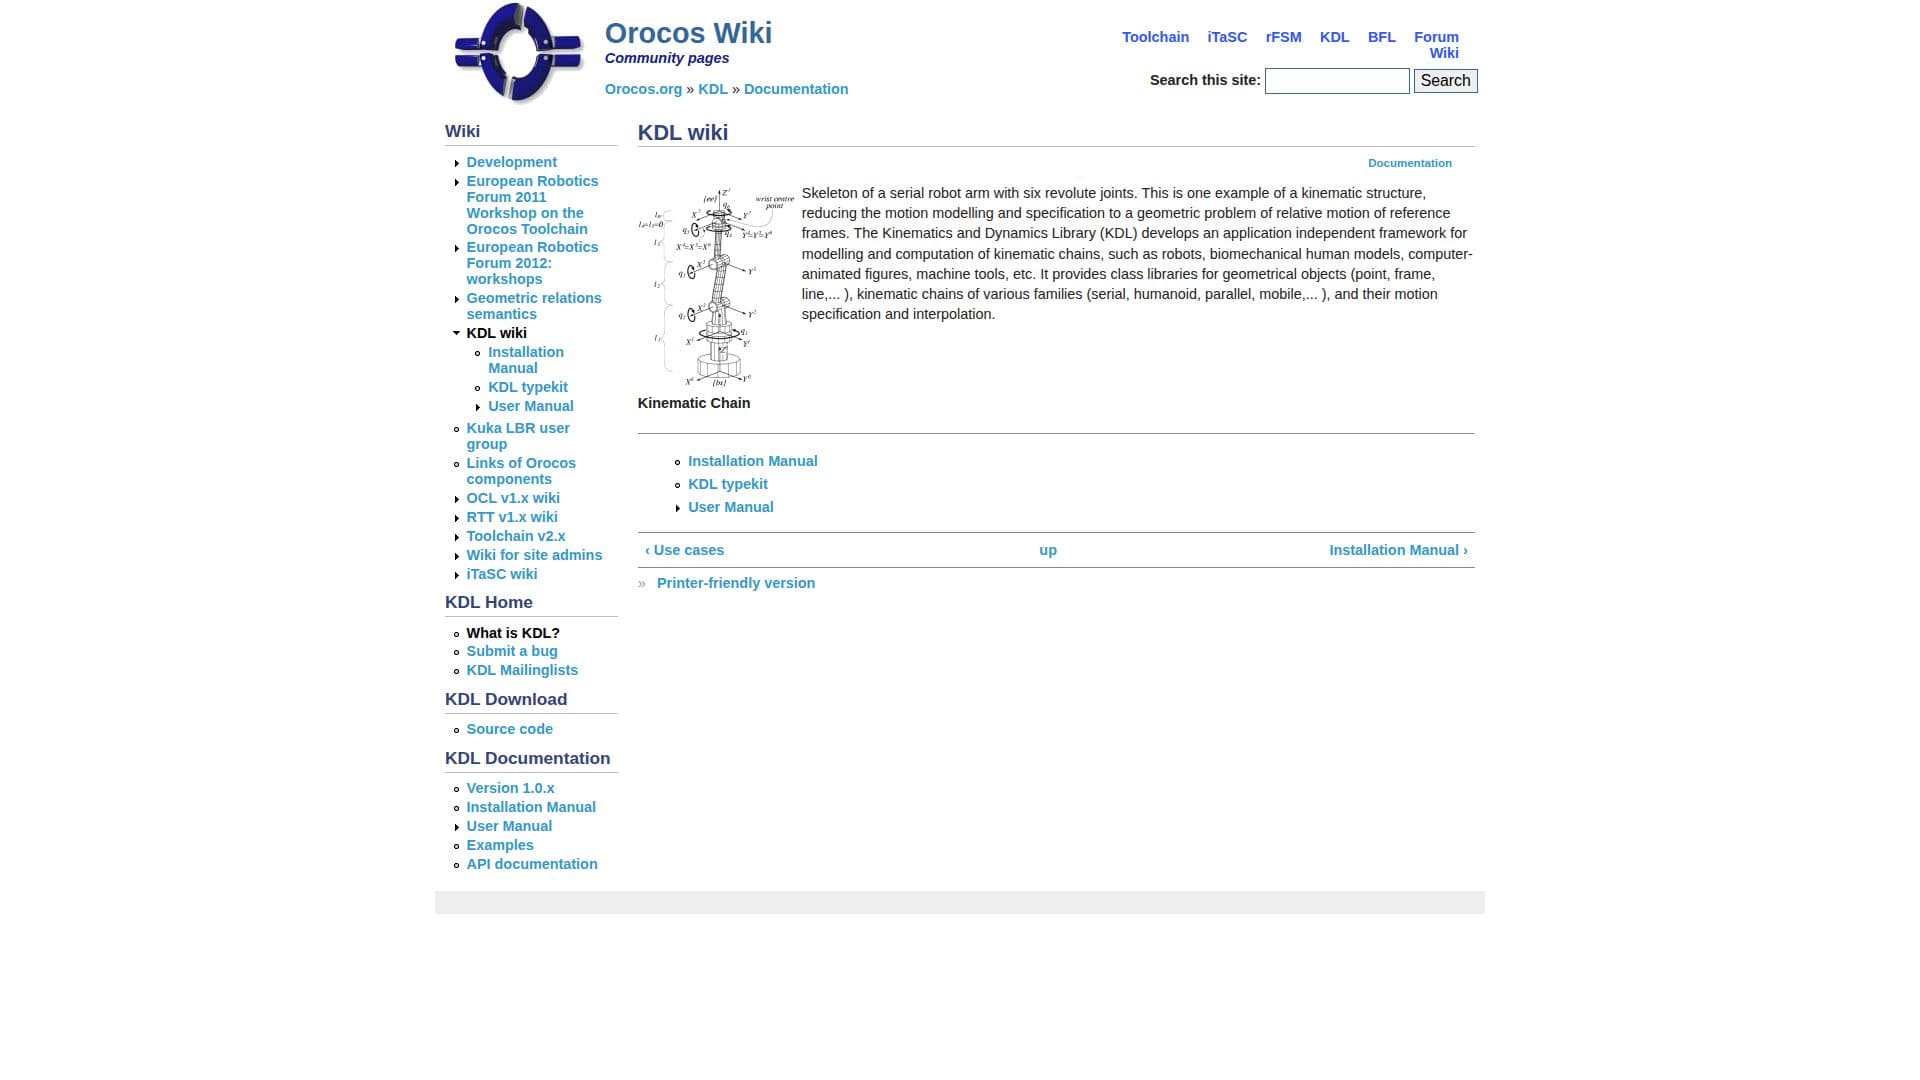
Orocos KDLは、Orocosプロジェクトの一部であり、運動学チェーンのモデル化と計算のために設計された包括的なフレームワークです。アプリケーションに依存しないため、ロボティクス、バイオメカニカルヒューマンモデル、コンピュータアニメーションフィギュア、工作機械など、幅広い用途に適しています。このライブラリは、点、フレーム、線などの幾何学的オブジェクトや、直列型、ヒューマノイド型、並列型、移動型などのさまざまな運動学チェーンファミリーのためのクラスライブラリを提供します。
このフレームワークは、運動のモデル化と仕様のプロセスを、基準フレームの相対運動の幾何学的問題に還元することで簡素化します。これは、正確な制御と動きが重要なロボティクスや自動化の分野で特に有用です。Orocos KDLは、これらの分野におけるよりスマートな制御システムの開発をサポートします。
ユーザーは、フレームワークの機能やアプリケーションをよりよく理解するために、ドキュメントや例にアクセスできます。コミュニティは、自分自身の例を追加することで貢献することが奨励されており、学習と開発のための協力的な環境を育んでいます。
このフレームワークは強力ですが、ユーザーはその機能を最大限に活用するために、運動学と動力学の確固たる理解が必要であることを認識する必要があります。Orocosプロジェクトは、これらの課題を克服するためのリソースとコミュニティサポートを提供しています。
Orocos KDLフレームワークの主要機能
アプリケーションに依存しないフレームワーク
運動学チェーンのモデル化
幾何学的オブジェクトのためのクラスライブラリ
さまざまな運動学チェーンファミリーのサポート
幾何学的問題解決
ドキュメントと例が利用可能
コミュニティ貢献が奨励される
ロボティクスと自動化におけるスマートな制御
Orocos KDLフレームワークの使い方は?
設定: 運動学チェーンを設定する
使用: ロボティクスやアニメーションに実装する
最適化: 制御システムを強化する
貢献: コミュニティに例を追加する
Orocos KDLフレームワークの使用例
- ロボティクス制御
- バイオメカニカルモデリング
- アニメーション
- 工作機械
- 運動学研究