説明
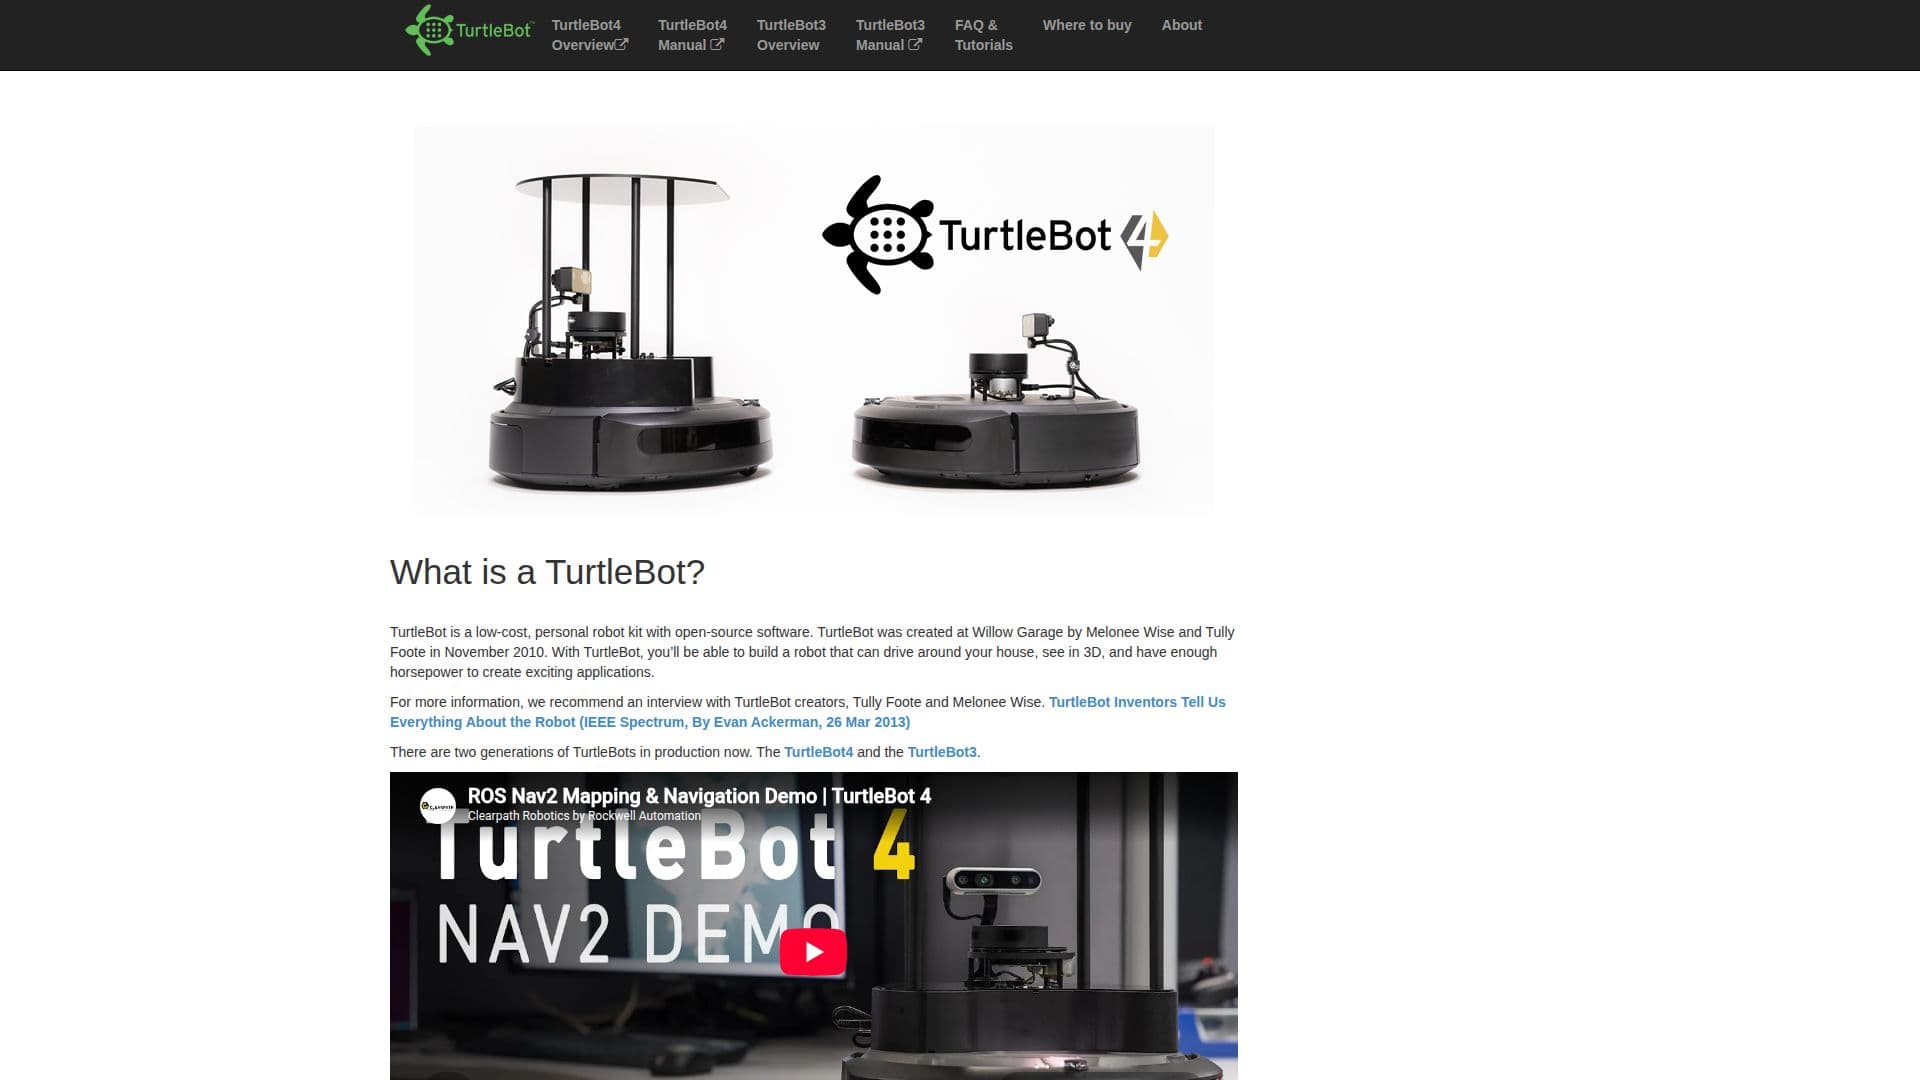
タートルボットは、手頃な価格と高度なロボティクス機能を組み合わせた個人用ロボットキットです。ウィロウガレージによって開発され、2010年11月にメロニー・ワイズとタリー・フートによって紹介されました。このキットには、モバイルベース、2D/3D距離センサー、ノートパソコンまたはシングルボードコンピュータ、取り付けハードウェアが含まれています。タートルボットは、市販のコンポーネントを使用して簡単に組み立てられるように設計されており、ホビー愛好者や研究者にとってアクセスしやすいものとなっています。
タートルボットファミリーは年々進化しており、最新モデルはタートルボット3とタートルボット4です。タートルボット3はモジュラー設計で知られており、ユーザーがその形状や機能をカスタマイズできるようになっています。ベース、ダイナミクセルモーター、360度LIDAR、カメラを備えており、教育、研究、プロトタイピングなどのさまざまなアプリケーションに適しています。
タートルボットのコア技術には、SLAM(同時位置決めと地図作成)とナビゲーションが含まれており、自律的に地図を作成し、環境をナビゲートすることができます。ノートパソコン、ジョイパッド、またはAndroidスマートフォンを介してリモートで制御できます。さらに、タートルボットはOpenMANIPULATORのようなマニピュレーターの統合をサポートしており、モバイルマニピュレーターとしての機能を強化しています。
タートルボットのソフトウェアは完全にオープンソースであり、主にApache License 2.0の下でライセンスされています。このオープン性は、ユーザーがプラットフォームを変更および拡張することを奨励し、ロボティクス開発におけるコミュニティ主導のアプローチを促進します。タートルボットはロボットオペレーティングシステム(ROS)とも互換性があり、ロボティクスアプリケーションの開発に強力なフレームワークを提供します。
タートルボットは、ロボティクスに興味のある学生や教育者からプロの研究者まで、幅広い人々に最適です。そのオープンソースの性質とモジュラー設計により、ロボティクスの概念を探求し、革新的なアプリケーションを開発するための多目的なツールとなっています。
タートルボットロボティクスキットの主要機能
オープンソースソフトウェア
モジュラー設計
SLAMおよびナビゲーション機能
ノートパソコンまたはスマートフォンによるリモート制御
OpenMANIPULATORとの統合
ROSとの互換性
カスタマイズ可能なハードウェア
360度LIDARセンサー
タートルボットロボティクスキットの使い方は?
組み立て: ドキュメントに従ってタートルボットを構築します
インストール: ROSウィキからタートルボットソフトウェアをセットアップします
構成: ハードウェアとソフトウェアの設定をカスタマイズします
操作: タートルボットをリモートまたは自律的に制御します
タートルボットロボティクスキットの使用例
- 教育ロボティクス
- 研究開発
- ホームオートメーション
- プロトタイピング
- ホビープロジェクト