説明
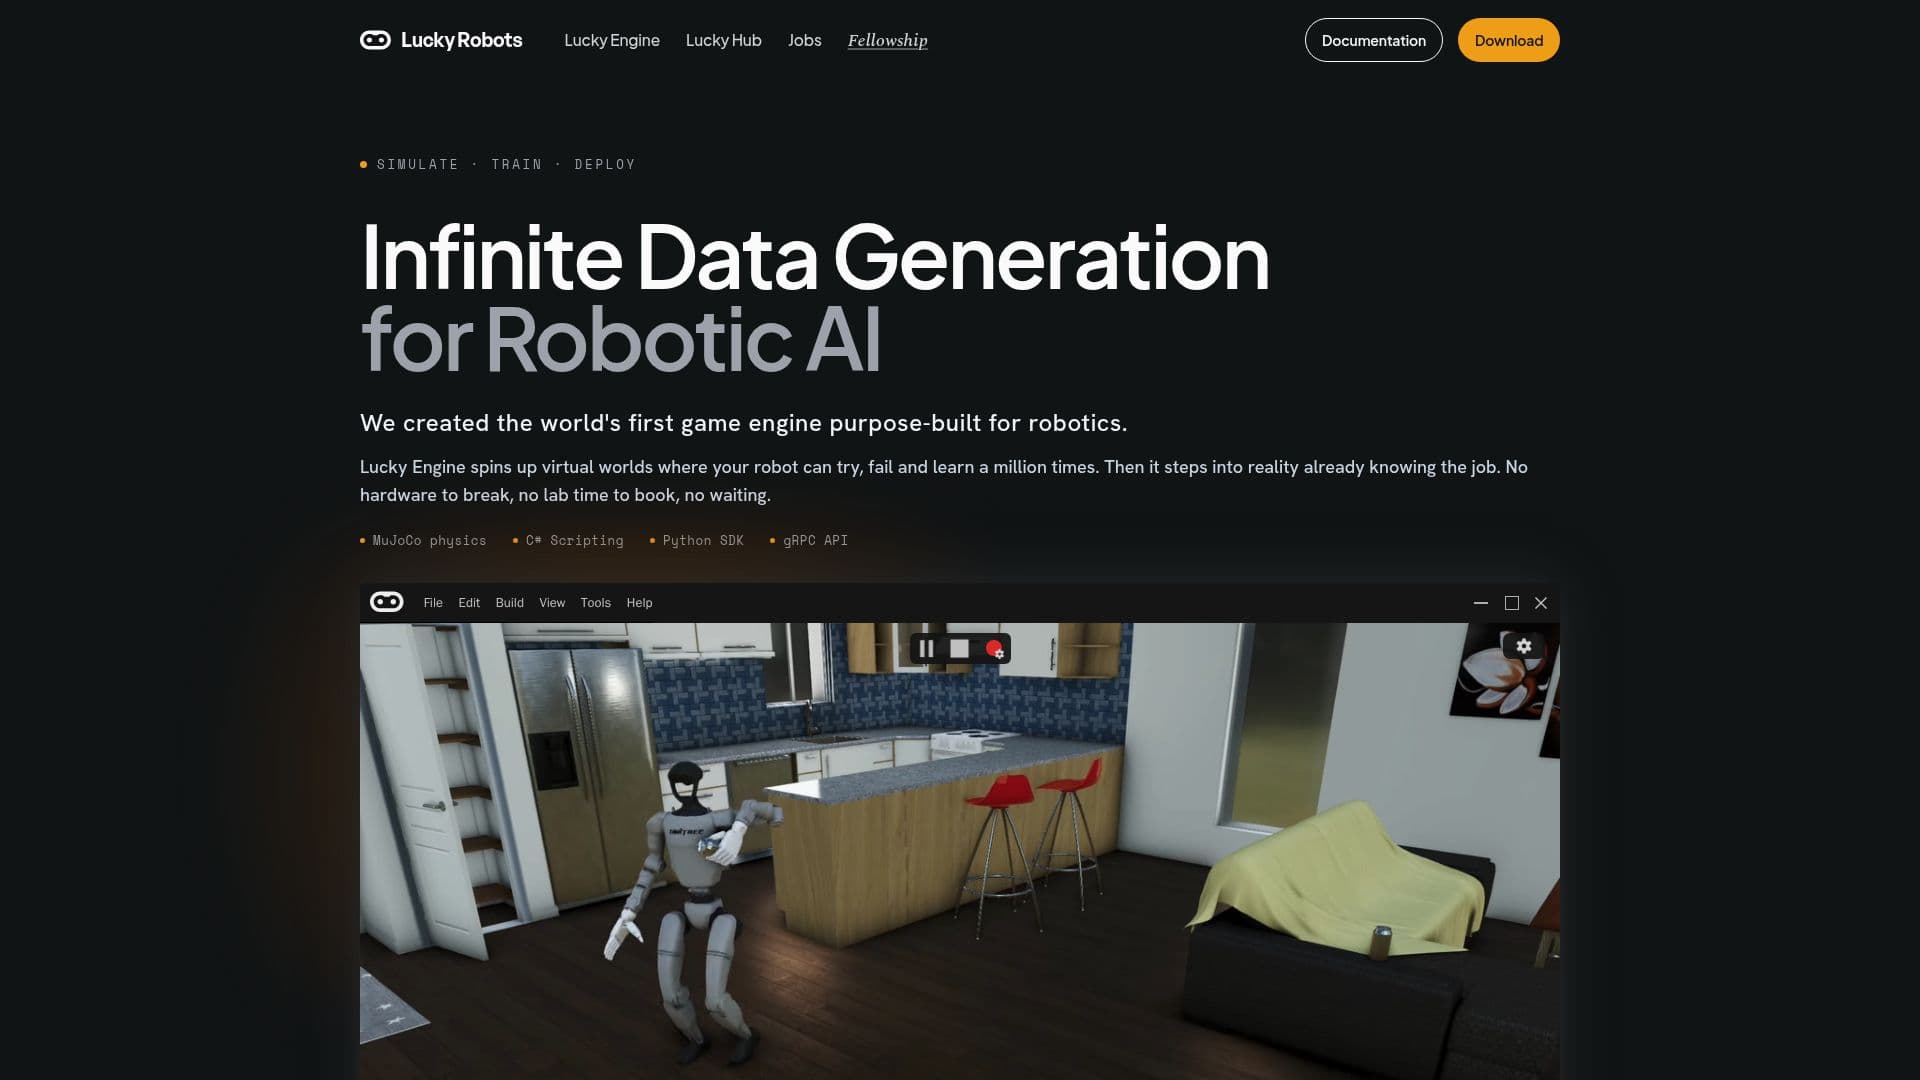
ラッキーロボットは、ロボティクス専用に構築されたゲームエンジンを提供する先駆的なプラットフォームです。これにより、ロボットは仮想環境で広範なトレーニングを受けることができ、物理的なラボ時間の必要性や損傷のリスクを大幅に軽減します。このプラットフォームは、接触、摩擦、ダイナミクスの正確なシミュレーションのためにMuJoCo物理学を採用しており、シミュレーションで学んだスキルが実世界のアプリケーションに効果的に移行することを保証します。
続きを読む
ラッキーエンジンは、実際のセンサーが認識するものに非常に近いリアルなカメラフィードを提供するVulkanレンダラーを搭載しています。この機能は、実世界のシナリオで信頼性のある視覚モデルを開発するために重要です。このプラットフォームは、LeRobot 3.0と互換性のあるデータ出力をサポートし、カメラフレーム、関節状態、センサーストリームの詳細なログをキャプチャします。
開発者は、Python gRPC SDKを活用してロボットをスクリプト化し、数千の実験を自律的に実施できます。ラッキーエディタは、シーンを構築し、ロボットを配置し、ドラッグアンドドロップとC#を使用して環境を簡単に設計できる完全なゲーム開発体験を提供します。
ラッキーロボットは、同じエンジンフレームワーク内で自律的なドローン飛行を可能にする航空ロボティクスもサポートしています。このプラットフォームの柔軟性は、シミュレーション内で開閉可能な冷蔵庫やキャビネットなどのインタラクティブなオブジェクトを操作することにも及びます。
プロジェクト、データセット、モデル、および実行は、統一されたワークスペース内で管理され、チーム間のシームレスなコラボレーションを促進します。このプラットフォームのスケーラビリティにより、ユーザーは無料で始め、必要に応じてエンタープライズレベルの操作に拡張でき、利用するリソースに対してのみ支払うことができます。
- カテゴリーロボティクスと AI ハードウェア
- 料金モデルフリーミアム
- デプロイクラウド
- プラットフォームPython
ラッキーロボットの主要機能
正確なシミュレーションのためのMuJoCo物理学
リアルなカメラフィードのためのVulkanレンダラー
スクリプト用のPython gRPC SDK
LeRobot 3.0互換のデータ出力
環境設計のためのラッキーエディタ
航空ロボティクスのサポート
インタラクティブオブジェクトの操作
プロジェクトとデータセットのための統一されたワークスペース
ラッキーロボットの使い方は?
設定: シミュレーション環境を構築する
使用: シミュレーションを実行し、モデルをトレーニングする
最適化: 結果を分析し、モデルを洗練する
展開: トレーニングされたモデルを実世界のアプリケーションに実装する
ラッキーロボットの使用例
- ロボットアームトレーニング
- ドローン飛行シミュレーション
- 視覚モデル開発
- インタラクティブ環境設計
- チームコラボレーション