

Deskripsi
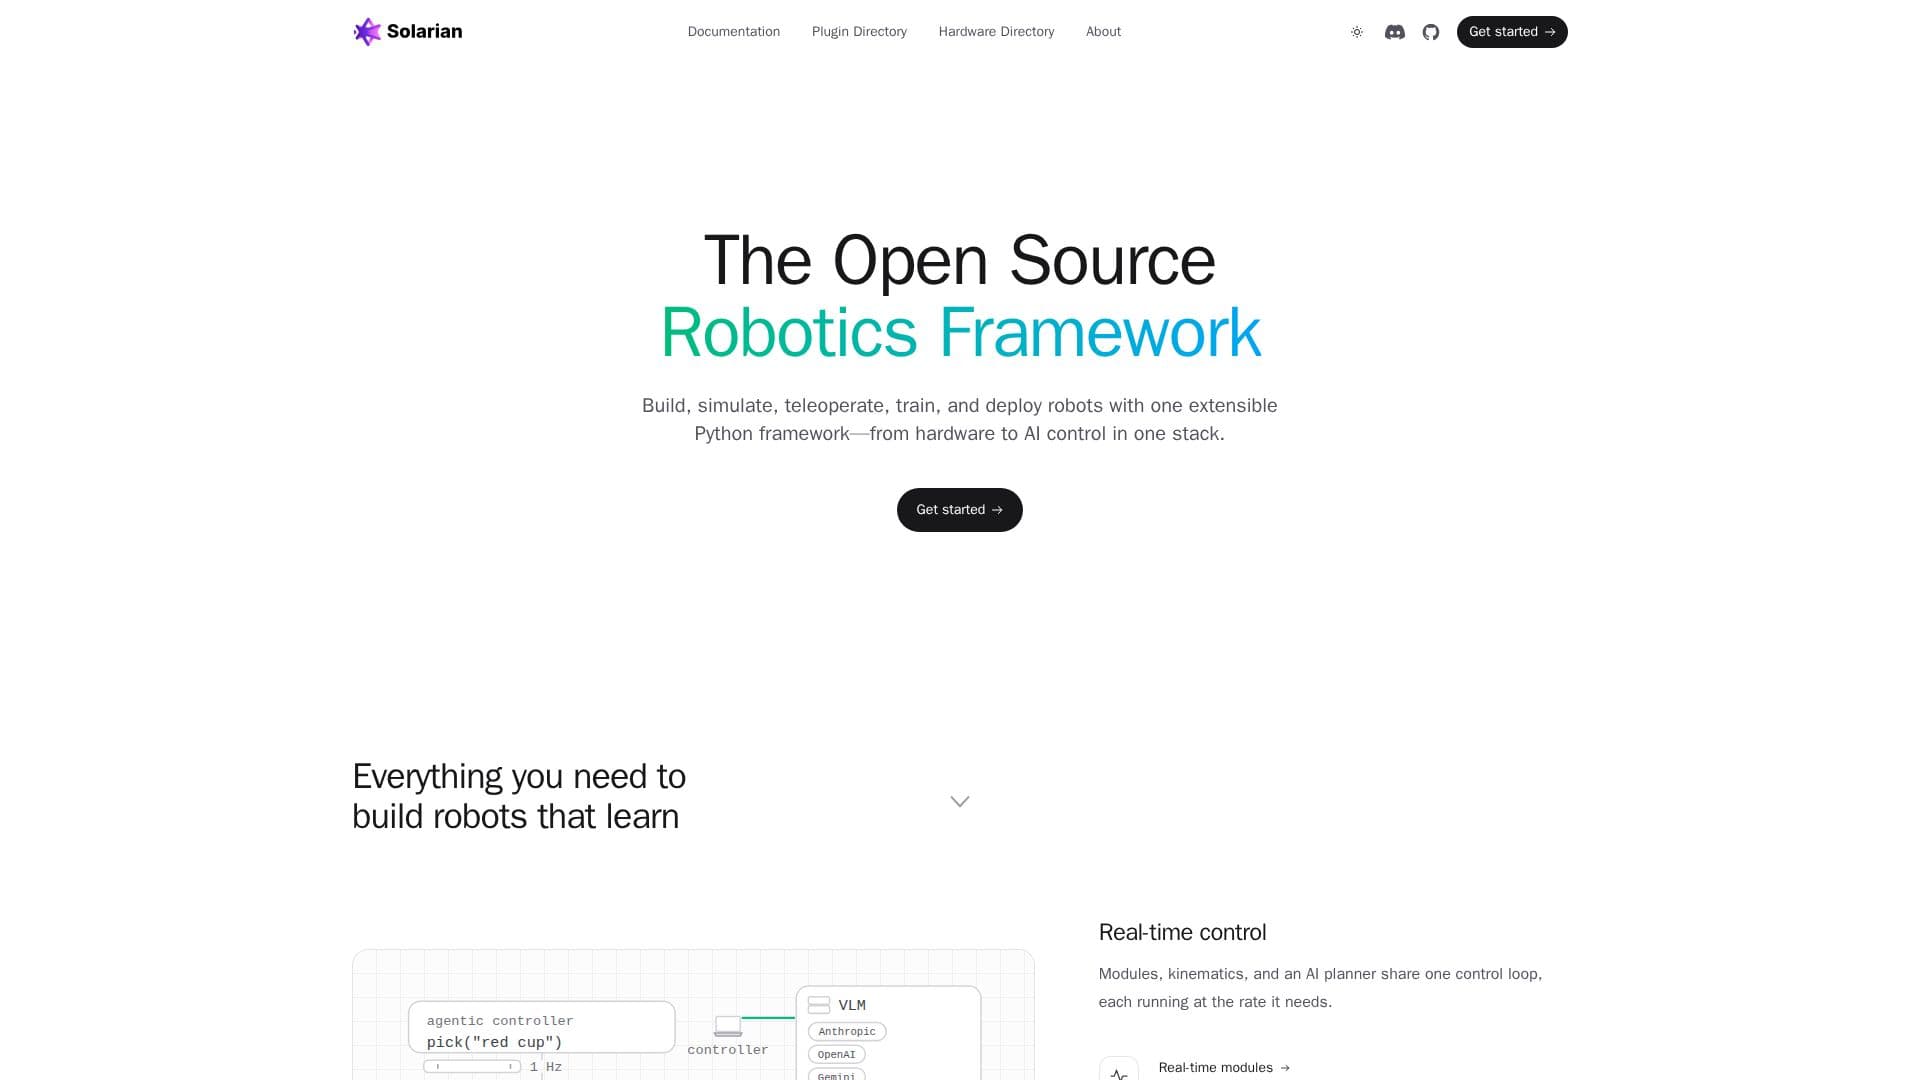
Solarian adalah kerangka kerja Python sumber terbuka yang dirancang untuk pengembangan, pengendalian, teleoperasi, dan pelatihan robot secara komprehensif. Ini menyediakan tumpukan terpadu untuk proyek robotika, dari integrasi perangkat keras hingga kontrol AI yang canggih, memungkinkan pengembang untuk membangun, mensimulasikan, dan menerapkan robot dengan efisien.
Baca Selengkapnya
Kerangka kerja ini dibangun di sekitar arsitektur tiga node yang bersih: Robot, Server, dan Controller, masing-masing mampu berjalan sebagai proses terpisah di mesin yang berbeda.
Kunci desain Solarian adalah modularitas multi-proses waktu nyata. Setiap modul perangkat keras, seperti lengan, penjepit, atau kamera, beroperasi dalam proses OS-nya sendiri pada laju yang dapat dikonfigurasi, berkomunikasi dengan loop robot melalui buffer memori bersama. Ini memastikan bahwa komponen frekuensi tinggi tidak terhambat oleh yang lebih lambat, memungkinkan kontrol yang tepat dan responsif. Kerangka kerja ini juga menggabungkan kinematika bawaan, memungkinkan perintah efek akhir dengan pemecahan kinematika invers otomatis dan pelaporan pose langsung melalui kinematika maju.
Solarian menekankan penggunaan kembali dan perluasan melalui sistem plug-and-play untuk perangkat keras dan keterampilan. Pengembang dapat menginstal penggerak servo, lengan, penjepit, dan kamera sebagai plugin, lengkap dengan konfigurasi. Demikian pula, keterampilan—mulai dari rencana gerakan hingga kebijakan yang dipelajari—dapat diinstal dan digunakan kembali di berbagai robot yang mengekspos tindakan yang kompatibel. Kerangka kerja ini mendukung simulasi secara langsung, memungkinkan deklarasi dan konfigurasi robot yang sama untuk menggerakkan baik dunia MuJoCo atau perangkat keras fisik hanya dengan mengatur sebuah flag.
Fitur menonjol adalah Kontroler Agen AI, yang mengubah setiap Kontroler Solarian menjadi agen AI. Pembungkus ini mengelilingi model bahasa-visual (seperti Anthropic, OpenAI, atau server yang kompatibel), memungkinkan pengguna memberikan tugas tingkat tinggi melalui obrolan. Agen kemudian merencanakan tugas dan mengeksekusinya dengan memanggil keterampilan fisik robot sebagai alat. Model pemantau cepat terus-menerus mengamati keterampilan yang berjalan melalui kamera, memberikan umpan balik waktu nyata dan memungkinkan penyesuaian atau intervensi dinamis. Kontroler ini sangat dapat dikonfigurasi, memanfaatkan Hydra untuk konfigurasi YAML yang disusun di seluruh modul dan perintah.
Untuk pembelajaran dan pengembangan, Solarian menawarkan kemampuan perekaman dan pelatihan yang kuat. Ini memungkinkan perekaman sesi umpan kamera dan sinyal sensor pada laju asli mereka, memastikan tidak ada kualitas data yang hilang. Alat manajemen dataset memfasilitasi pencerminan, pemisahan, pemangkasan, dan penggabungan episode. Kerangka kerja ini mendukung pelatihan berbagai kebijakan, termasuk difusi dan ACT, secara lokal atau di GPU cloud, dan menyediakan layanan untuk menerapkan kebijakan yang dilatih ini ke keterampilan. Utilitas pengembang seperti observasi dan tindakan bertipe (menggunakan skema Pydantic) dan alat kalibrasi lebih lanjut meningkatkan pengalaman pengembangan, membuatnya lebih mudah untuk beralih dari konsep ke robot fungsional.
- KategoriRobotika & Perangkat Keras AI
- Model HargaSumber Terbuka
- PenerapanOn-premise, Cloud (Solarian Base GPUs)
- PlatformWeb
Fitur Inti Solarian
Kerangka kerja Python sumber terbuka untuk robotika
Modul multi-proses waktu nyata untuk perangkat keras
Arsitektur Robot ↔ Server ↔ Controller
Plugin perangkat keras dan keterampilan yang dapat dipasang dan digunakan
Kontroler Agen AI untuk tugas robot yang digerakkan obrolan
Integrasi dengan model bahasa-visual apa pun (Anthropic, OpenAI, vLLM)
Kinematika bawaan untuk kontrol efek akhir
Dukungan simulasi dengan MuJoCo
Perekaman sesi dan manajemen dataset
Kemampuan pelatihan dan penyajian kebijakan
Konfigurasi YAML yang digerakkan Hydra
Observasi dan tindakan bertipe dengan Pydantic
Utilitas pengembang termasuk alat kalibrasi
ZeroMQ untuk komunikasi antar-node berkecepatan tinggi
Dukungan PyTorch untuk kebijakan dan inferensi
Cara menggunakan Solarian?
Instal Solarian: Gunakan `pip install solarian` dan opsional `pip install 'solarian[agent]'` untuk fitur agen AI.
Buat Proyek: Gunakan `solarian create-project` untuk menyiapkan proyek robotika baru.
Pasang Modul Perangkat Keras: Instal penggerak perangkat keras plug-and-play dan konfigurasinya menggunakan `solarian install <module_name>`.
Konfigurasi Sistem: Edit `conf/robot.yaml`, `conf/controller.yaml`, dan file YAML spesifik modul untuk mendefinisikan robot dan logika kontrol Anda.
Jalankan Komponen: Mulai server relay, loop robot, dan proses kontroler, mungkin di mesin yang terpisah.
Definisikan Keterampilan: Buat atau instal keterampilan fisik yang dapat digunakan oleh Kontroler Agen AI sebagai alat.
Aktifkan Kontrol Agen AI: Tambahkan blok `agent:` ke `conf/controller.yaml` Anda dan nyatakan `agent_enabled=True` untuk alat.
Interaksi dengan Robot: Berikan tugas tingkat tinggi kepada Kontroler Agen AI melalui obrolan untuk merencanakan dan mengeksekusi tindakan.
Kasus Penggunaan Solarian
- Membangun Robot Kustom
- Teleoperasi Robot
- Kontrol Agen AI
- Pengembangan Keterampilan Robot
- Simulasi Robotika
- Pelatihan Kebijakan Robot
- Penelitian Robotika
- Integrasi Perangkat Keras
- Pengumpulan Data untuk Pembelajaran






