Deskripsi
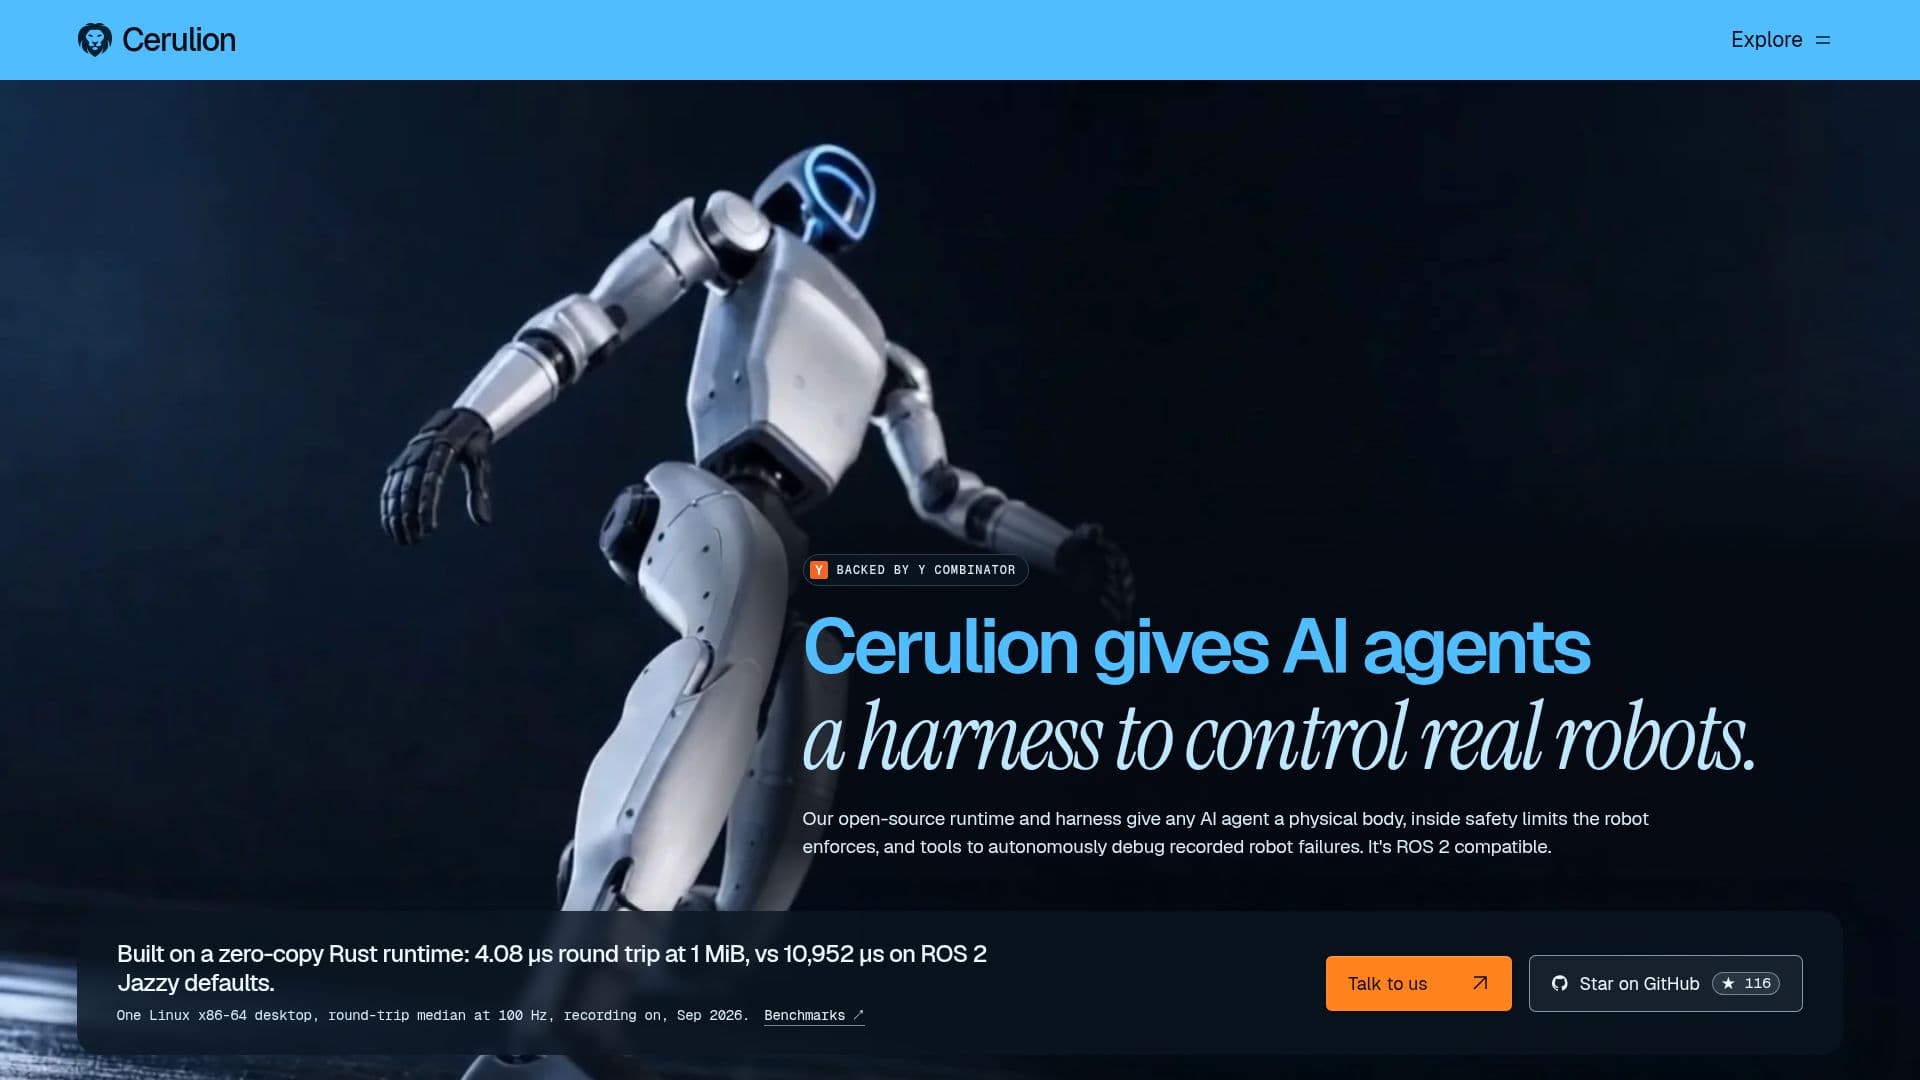
Cerulion adalah sistem operasi sumber terbuka yang dirancang untuk AI fisik, memungkinkan agen AI untuk mengendalikan robot nyata dengan kemampuan keselamatan dan debugging yang ditingkatkan. Penawaran inti ini mencakup runtime sumber terbuka dan harness yang memberikan setiap agen AI tubuh fisik, beroperasi dalam batasan keselamatan yang ditegakkan oleh robot itu sendiri. Sistem ini sepenuhnya kompatibel dengan ROS 2, menjadikannya dapat diakses untuk ekosistem robotika yang ada.
Baca Selengkapnya
Dibangun di atas runtime Rust tanpa salinan, Cerulion memiliki waktu perjalanan pulang yang jauh lebih cepat dibandingkan dengan default ROS 2 Jazzy, mencapai 4,08 μs pada 1 MiB dibandingkan dengan 10.952 μs. Kinerja ini memastikan kontrol yang efisien dan responsif atas sistem robotik. Komponen `cerulion-rcpd` bertindak sebagai server MCP di robot, di mana agen hanya dapat memanggil alat yang secara eksplisit dinyatakan dalam `rcp.yaml`. Robot secara ketat memeriksa batas argumen, kelas keselamatan, dan kunci e-stop untuk setiap panggilan, menjaga bukti rinci untuk akuntabilitas dan keselamatan.
Fitur kunci adalah Flashback, yang memungkinkan pengguna untuk menyimpan momen sekitar kegagalan robot. Flashback secara otomatis menyimpan riwayat robot terbaru sebagai file MCAP pada kesalahan runtime atau atas permintaan, memberikan data penting untuk analisis pasca-insiden. Ini dilengkapi dengan Hindsight (akses awal) dan Studio, yang membantu menentukan momen tepat kegagalan dan memvisualisasikan bingkai relevan dari telemetri yang direkam.
Cerulion juga mendukung debugging terhadap kegagalan yang tercatat dan membandingkan keluaran asli. Pengguna dapat menjalankan ulang rekaman asli yang didukung dengan kode baru dan input yang sama, dengan sistem yang mengidentifikasi topik yang telah berubah. Kemampuan ini terintegrasi ke dalam alur kerja CI, memungkinkan verifikasi otomatis dari jalannya robot terhadap toleransi yang ditetapkan. Platform ini juga memfasilitasi debugging rekaman robot dengan agen AI, menghubungkan Hindsight ke model seperti Claude Code, Codex, atau Cursor untuk menanyakan mengapa rekaman MCAP salah dan menerima jawaban yang dikutip ke topik dan cap waktu tertentu. Kumpulan alat yang komprehensif ini menjadikan Cerulion solusi yang kuat untuk mengembangkan, menerapkan, dan memelihara sistem robotik yang dikendalikan oleh AI.
- KategoriRobotika & Perangkat Keras AI
- Model HargaSumber Terbuka
- PenerapanOn-robot server (cerulion-rcpd)
- PlatformLinux, macOS
Fitur Inti Cerulion
Runtime sumber terbuka dan harness untuk agen AI
Memungkinkan agen AI untuk mengendalikan robot nyata
Menegakkan batas keselamatan pada tindakan robot
Menyediakan alat untuk debugging otonom kegagalan robot
Sistem operasi kompatibel dengan ROS 2
Runtime Rust tanpa salinan untuk kinerja tinggi (4,08 μs perjalanan pulang pada 1 MiB)
Server MCP (`cerulion-rcpd`) untuk interaksi agen-robot yang terkontrol
Robot memeriksa batas argumen, kelas keselamatan, dan kunci e-stop
Flashback menyimpan riwayat robot terbaru sebagai MCAP pada kesalahan atau atas permintaan
Hindsight (akses awal) dan Studio untuk analisis kegagalan
Jalankan ulang rekaman asli yang didukung dengan kode baru dan input yang sama
Bandingkan keluaran asli dalam CI dengan toleransi yang ditetapkan
Debug rekaman robot dengan agen AI (misalnya, Claude Code, Codex, Cursor)
Jawaban yang dikutip ke topik dan cap waktu untuk debugging
API node ergonomis untuk pengembangan
Cara menggunakan Cerulion?
Instal Cerulion: Siapkan runtime sumber terbuka di Linux atau macOS.
Integrasikan Agen: Hubungkan agen AI Anda ke harness Cerulion untuk mengendalikan robot fisik.
Tentukan Alat: Nyatakan alat spesifik yang dapat dipanggil agen Anda dalam `rcp.yaml` untuk interaksi robot.
Pantau Operasi: Gunakan `cerulion-rcpd` untuk memastikan tindakan robot mematuhi batas keselamatan dan pemeriksaan argumen.
Rekam Riwayat: Gunakan Flashback untuk secara otomatis menyimpan riwayat robot sebagai file MCAP selama operasi atau atas permintaan.
Debug Kegagalan: Gunakan Hindsight dan Studio untuk menganalisis file MCAP yang direkam dan mengidentifikasi titik kegagalan.
Putar Ulang dan Verifikasi: Putar ulang rekaman asli Cerulion dalam CI untuk membandingkan keluaran dan memverifikasi perubahan kode.
Debugging Dibantu AI: Hubungkan Hindsight ke agen AI (misalnya, Claude Code) untuk mendapatkan jawaban yang dikutip tentang mengapa rekaman salah.
Kasus Penggunaan Cerulion
- Kontrol Robot Agen AI
- Debugging Kegagalan Robot
- Pengembangan & Pengujian Robotika
- Integrasi Berkelanjutan untuk Robotika
- Peningkatan Sistem ROS 2
- Sistem Operasi AI Fisik
- Operasi Robot Kritis Keselamatan