Deskripsi
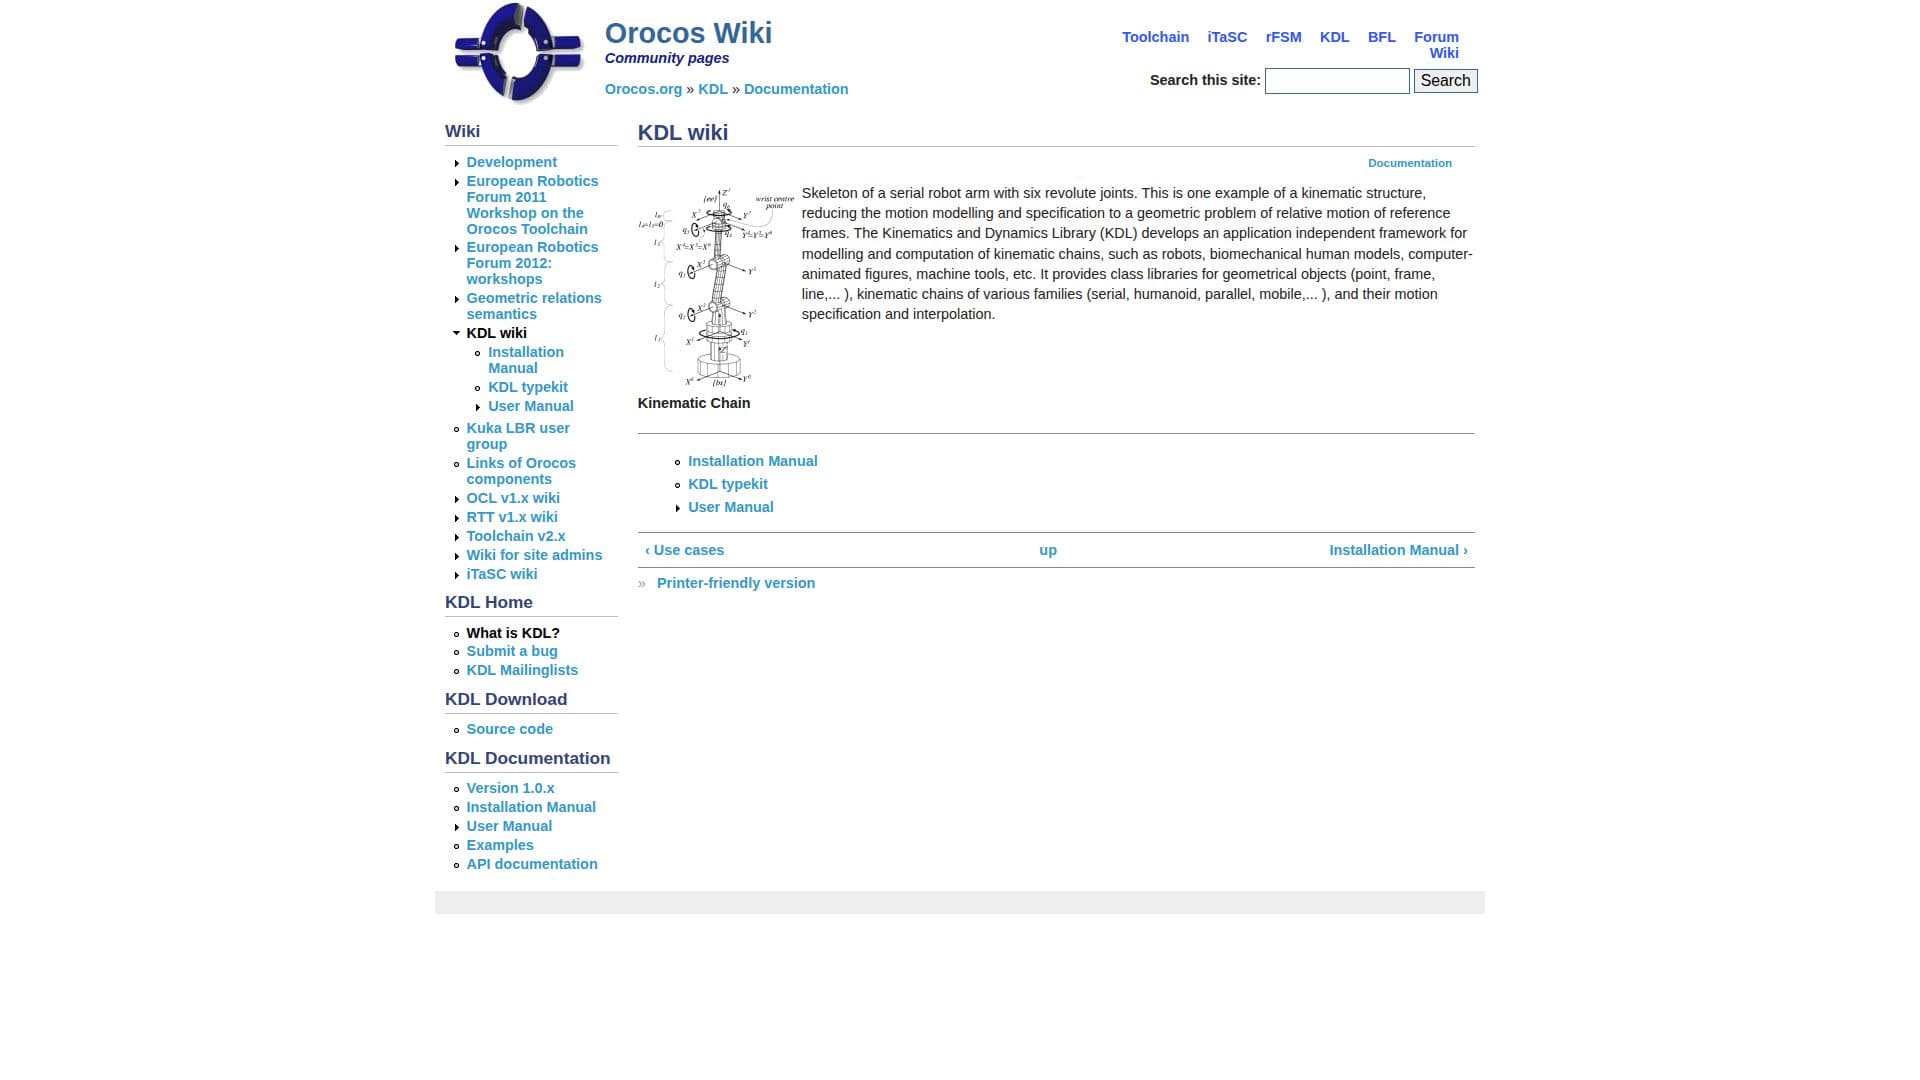
Orocos KDL, bagian dari Proyek Orocos, adalah kerangka kerja komprehensif yang dirancang untuk pemodelan dan perhitungan rantai kinematik. Ini tidak bergantung pada aplikasi tertentu, sehingga cocok untuk berbagai penggunaan termasuk robotika, model manusia biomekanik, figur animasi komputer, dan alat mesin.
Pustaka ini menawarkan pustaka kelas untuk objek geometris seperti titik, bingkai, dan garis, serta rantai kinematik dari berbagai keluarga termasuk serial, humanoid, paralel, dan mobile.
Kerangka kerja ini menyederhanakan proses pemodelan dan spesifikasi gerakan dengan mereduksinya menjadi masalah geometris dari gerakan relatif bingkai referensi. Ini sangat berguna dalam robotika dan otomatisasi, di mana kontrol dan gerakan yang tepat sangat penting. Orocos KDL mendukung pengembangan sistem kontrol yang lebih cerdas di bidang ini.
Pengguna dapat mengakses dokumentasi dan contoh untuk lebih memahami kemampuan dan aplikasi kerangka kerja ini. Komunitas didorong untuk berkontribusi dengan menambahkan contoh mereka sendiri, mendorong lingkungan kolaboratif untuk pembelajaran dan pengembangan.
Meskipun kerangka kerja ini kuat, pengguna harus menyadari bahwa ia memerlukan pemahaman yang solid tentang kinematika dan dinamika untuk memanfaatkan kemampuannya sepenuhnya. Proyek Orocos menyediakan sumber daya dan dukungan komunitas untuk membantu pengguna mengatasi tantangan ini.
Fitur Inti Orocos KDL Framework
Kerangka kerja yang tidak bergantung pada aplikasi
Pemodelan rantai kinematik
Pustaka kelas untuk objek geometris
Dukungan untuk berbagai keluarga rantai kinematik
Penyelesaian masalah geometris
Dokumentasi dan contoh tersedia
Kontribusi komunitas didorong
Kontrol yang lebih cerdas dalam robotika dan otomatisasi
Cara menggunakan Orocos KDL Framework?
Konfigurasi: Siapkan rantai kinematik
Gunakan: Terapkan dalam robotika atau animasi
Optimalkan: Tingkatkan sistem kontrol
Kontribusi: Tambahkan contoh ke komunitas
Kasus Penggunaan Orocos KDL Framework
- Kontrol robotika
- Pemodelan biomekanik
- Animasi
- Alat mesin
- Penelitian kinematik