Deskripsi
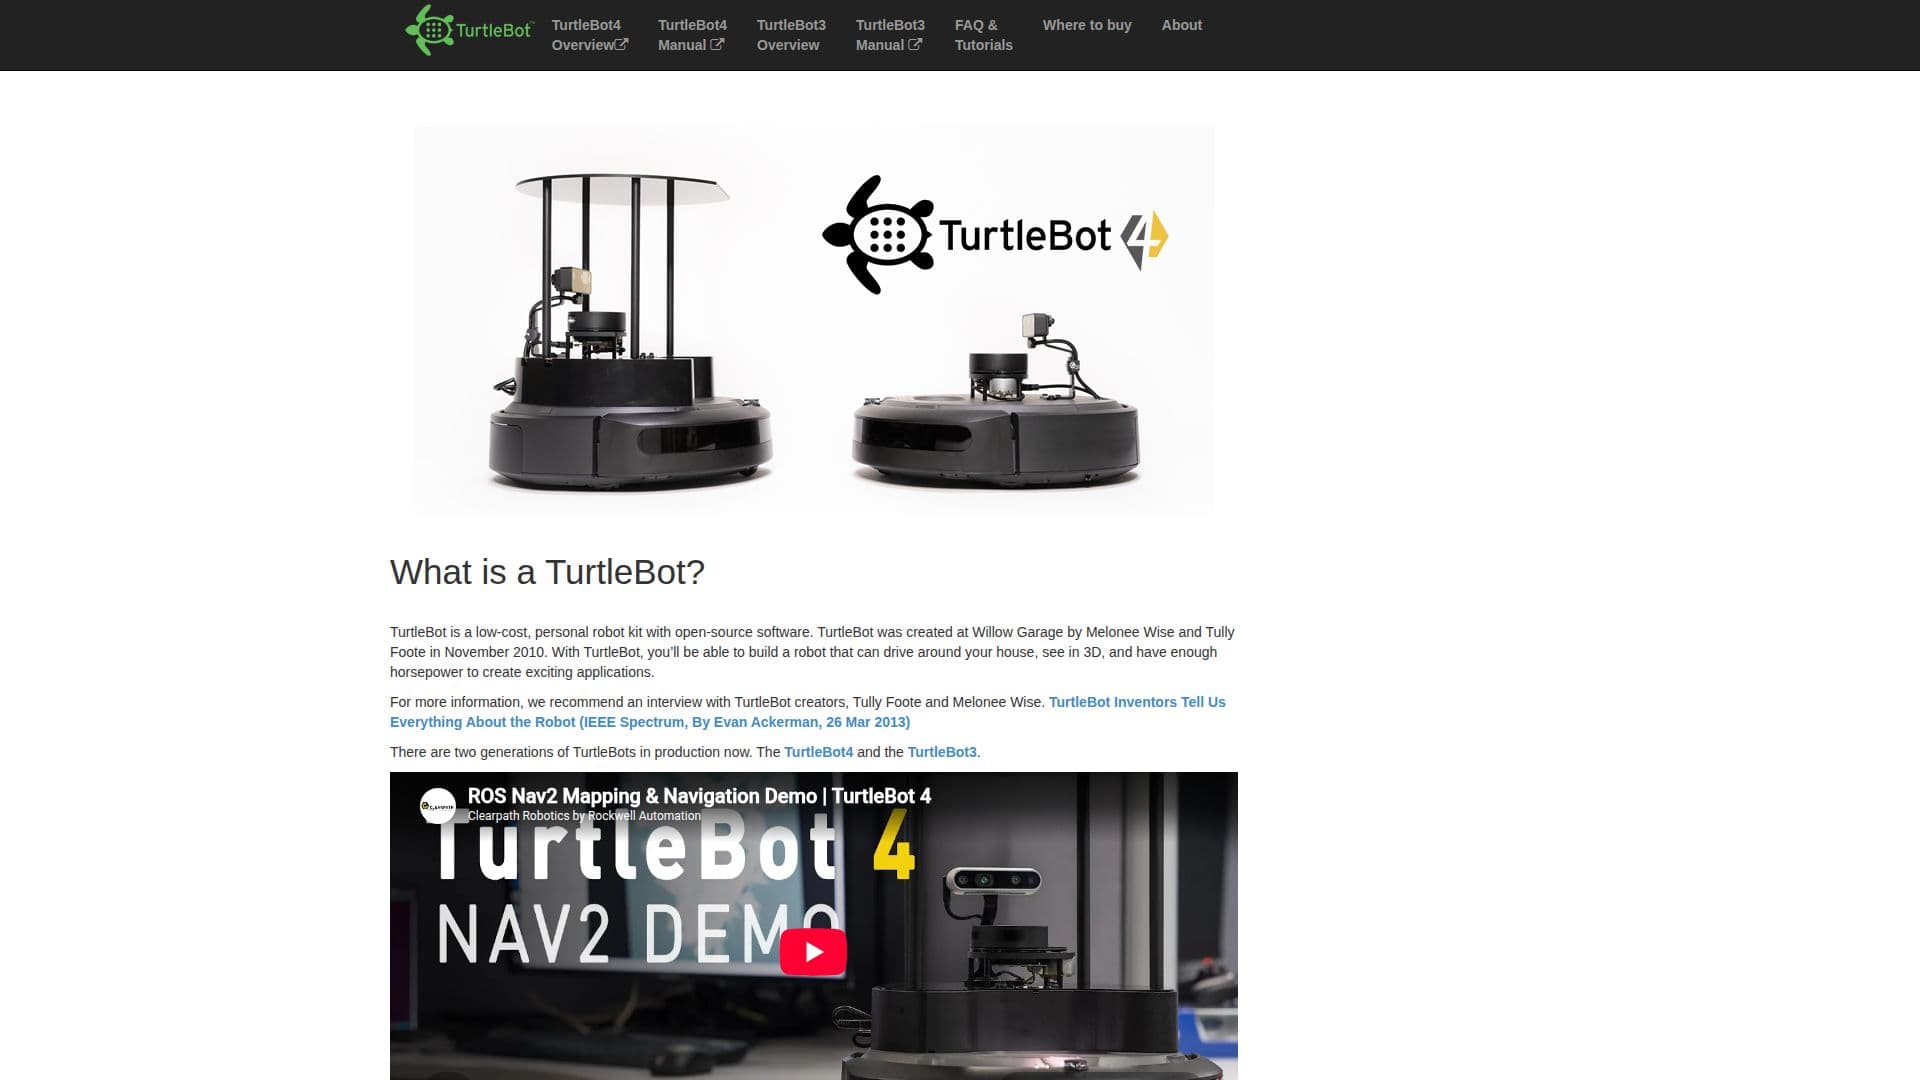
TurtleBot adalah kit robot pribadi yang menggabungkan keterjangkauan dengan kemampuan robotika yang canggih. Dikembangkan oleh Willow Garage, kit ini diperkenalkan pada November 2010 oleh Melonee Wise dan Tully Foote. Kit ini mencakup basis mobile, sensor jarak 2D/3D, laptop atau komputer papan tunggal, dan perangkat keras pemasangan. TurtleBot dirancang untuk mudah dirakit menggunakan komponen yang tersedia di pasaran, sehingga dapat diakses oleh para hobiis dan peneliti.
Keluarga TurtleBot telah berkembang selama bertahun-tahun, dengan model terbaru adalah TurtleBot3 dan TurtleBot4. TurtleBot3 dikenal karena desain modularnya, memungkinkan pengguna untuk menyesuaikan bentuk dan fungsionalitasnya. Ini dilengkapi dengan basis, motor Dynamixel, LIDAR 360 derajat, dan kamera, menjadikannya cocok untuk berbagai aplikasi dalam pendidikan, penelitian, dan prototyping.
Teknologi inti TurtleBot mencakup SLAM (Simultaneous Localization and Mapping) dan Navigasi, memungkinkan robot ini untuk membangun peta dan bernavigasi di lingkungan secara otonom. TurtleBot dapat dikendalikan dari jarak jauh melalui laptop, joypad, atau smartphone Android. Selain itu, TurtleBot mendukung integrasi dengan manipulator seperti OpenMANIPULATOR, meningkatkan kemampuannya sebagai manipulator mobile.
Perangkat lunak untuk TurtleBot sepenuhnya bersumber terbuka, terutama dilisensikan di bawah Apache License 2.0. Keterbukaan ini mendorong pengguna untuk memodifikasi dan memperluas platform, mendorong pendekatan berbasis komunitas dalam pengembangan robotika. TurtleBot juga kompatibel dengan Robot Operating System (ROS), menyediakan kerangka kerja yang kuat untuk mengembangkan aplikasi robotika.
TurtleBot sangat ideal bagi mereka yang tertarik pada robotika, mulai dari pelajar dan pendidik hingga peneliti profesional. Sifatnya yang bersumber terbuka dan desain modularnya menjadikannya alat yang serbaguna untuk menjelajahi konsep robotika dan mengembangkan aplikasi inovatif.
Fitur Inti TurtleBot Robotics Kit
Perangkat lunak sumber terbuka
Desain modular
Kemampuan SLAM dan Navigasi
Kontrol jarak jauh melalui laptop atau smartphone
Integrasi dengan OpenMANIPULATOR
Kompatibel dengan ROS
Perangkat keras yang dapat disesuaikan
Sensor LIDAR 360 derajat
Cara menggunakan TurtleBot Robotics Kit?
Rakit: Ikuti dokumentasi untuk membangun TurtleBot Anda
Instal: Siapkan perangkat lunak TurtleBot dari wiki ROS
Konfigurasi: Sesuaikan pengaturan perangkat keras dan perangkat lunak
Operasikan: Kendalikan TurtleBot dari jarak jauh atau secara otonom
Kasus Penggunaan TurtleBot Robotics Kit
- Robotika Pendidikan
- Penelitian dan Pengembangan
- Automasi Rumah
- Prototyping
- Proyek Hobi