

Deskripsi
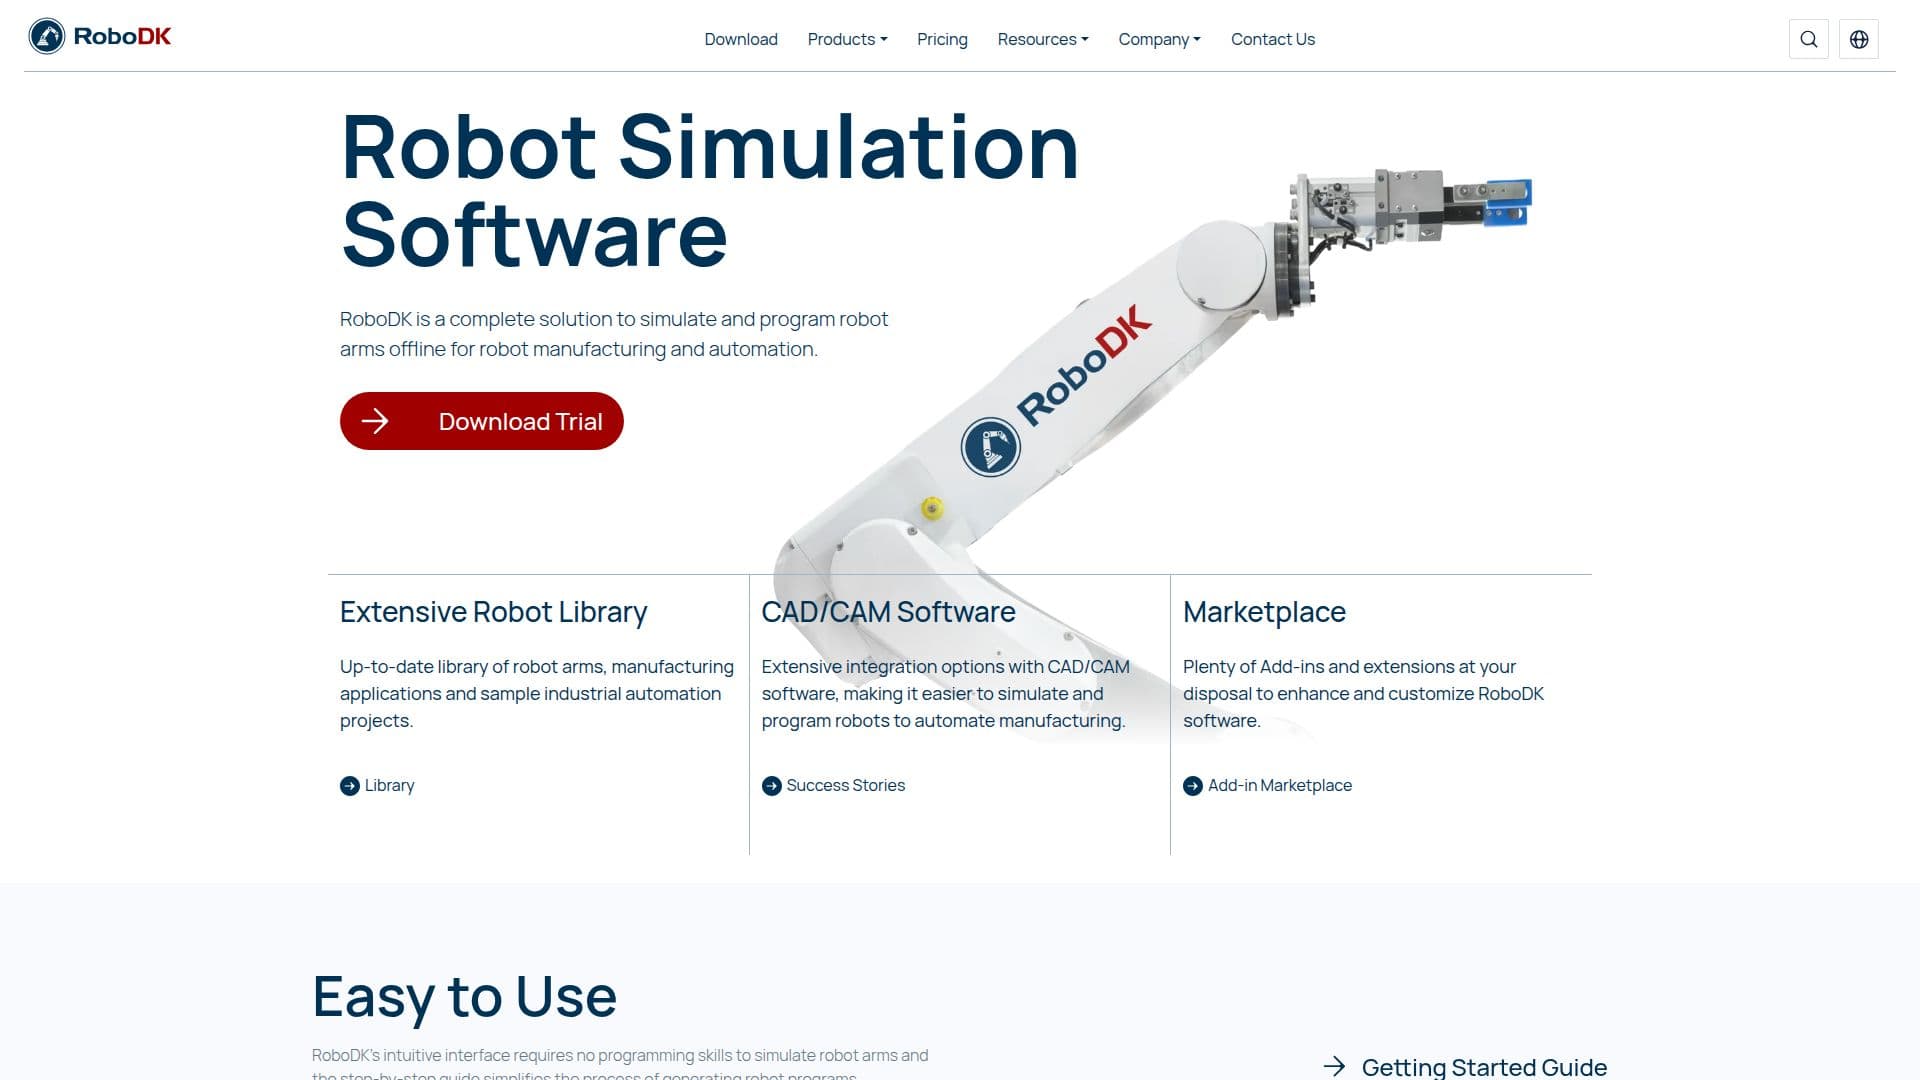
RoboDK adalah solusi perangkat lunak komprehensif yang dirancang untuk simulasi robot dan pemrograman offline, melayani berbagai aplikasi manufaktur. Dengan RoboDK, pengguna dapat membuat simulasi yang akurat dan menghasilkan program robot dengan cepat, menjadikannya alat penting bagi industri yang ingin meningkatkan proses otomatisasi mereka.
Baca Selengkapnya
Perangkat lunak ini memiliki perpustakaan luas yang mencakup lebih dari 1400 model robot dari lebih dari 80 produsen, memungkinkan pengguna untuk memilih robot yang tepat untuk kebutuhan spesifik mereka. RoboDK mendukung berbagai integrasi perangkat lunak CAD/CAM, menyederhanakan proses simulasi dan pemrograman robot untuk tugas manufaktur. Pengguna dapat mengimpor model 3D dalam format seperti STL, STEP, dan IGES, memfasilitasi pembuatan Digital Twin untuk simulasi yang tepat.
Antarmuka intuitif RoboDK dirancang untuk kemudahan penggunaan, tanpa memerlukan pengalaman pemrograman sebelumnya. Panduan langkah demi langkah membantu pengguna menavigasi melalui proses simulasi dan pemrograman, menjadikannya dapat diakses baik untuk pemula maupun pengguna berpengalaman. Perangkat lunak ini juga mencakup fitur untuk kalibrasi robot, memungkinkan pengguna untuk meningkatkan akurasi lengan robot mereka hingga 0,1 mm.
Selain fungsionalitas intinya, RoboDK menawarkan pasar dengan berbagai add-in dan ekstensi, memungkinkan pengguna untuk menyesuaikan pengalaman mereka lebih lanjut. Perangkat lunak ini cocok untuk berbagai aplikasi, termasuk pengelasan, pemesinan, dispensi, pemolesan, pemotongan, dan paletisasi. Dengan kemampuannya yang kuat, RoboDK adalah pilihan utama bagi startup dan pemimpin industri, membantu mereka mengotomatisasi proses manufaktur mereka secara efisien.
- KategoriRobotika & Perangkat Keras AI
- Model HargaFreemium
- PenerapanCloud
- PlatformWindows, macOS, Linux
Fitur Inti RoboDK
Perpustakaan Robot yang Luas
Integrasi Perangkat Lunak CAD/CAM
Antarmuka yang Mudah Digunakan
Alat Kalibrasi Robot
Dukungan untuk Model 3D
Pengolah Pasca untuk Berbagai Pengendali
Pasar untuk Add-in dan Ekstensi
API untuk Pengembangan Kustom
Fitur Penghindaran Tabrakan
Pembuatan Digital Twin
Cara menggunakan RoboDK?
Buat proyek baru: Mulai proyek RoboDK baru untuk mulai mensimulasikan robot Anda.
Pilih robot: Pilih robot dari perpustakaan online yang luas berdasarkan kebutuhan Anda.
Impor model 3D: Muat model 3D Anda dalam format yang didukung untuk membuat Digital Twin.
Tentukan bingkai referensi: Siapkan bingkai referensi untuk memposisikan robot dan objek Anda dengan akurat.
Buat target: Tentukan posisi spesifik yang harus dicapai robot selama operasinya.
Hasilkan program robot: Gunakan simulasi untuk membuat program robot tanpa menulis kode.
Simulasikan operasi: Jalankan simulasi untuk memvisualisasikan gerakan robot dan memastikan akurasi.
Ekspor program: Hasilkan dan ekspor program robot untuk digunakan pada pengendali robot yang sebenarnya.
Kasus Penggunaan RoboDK
- Pemesinan Robot
- Otomatisasi Pengelasan
- Pencetakan 3D
- Paletisasi
- Sistem Inspeksi





