Deskripsi
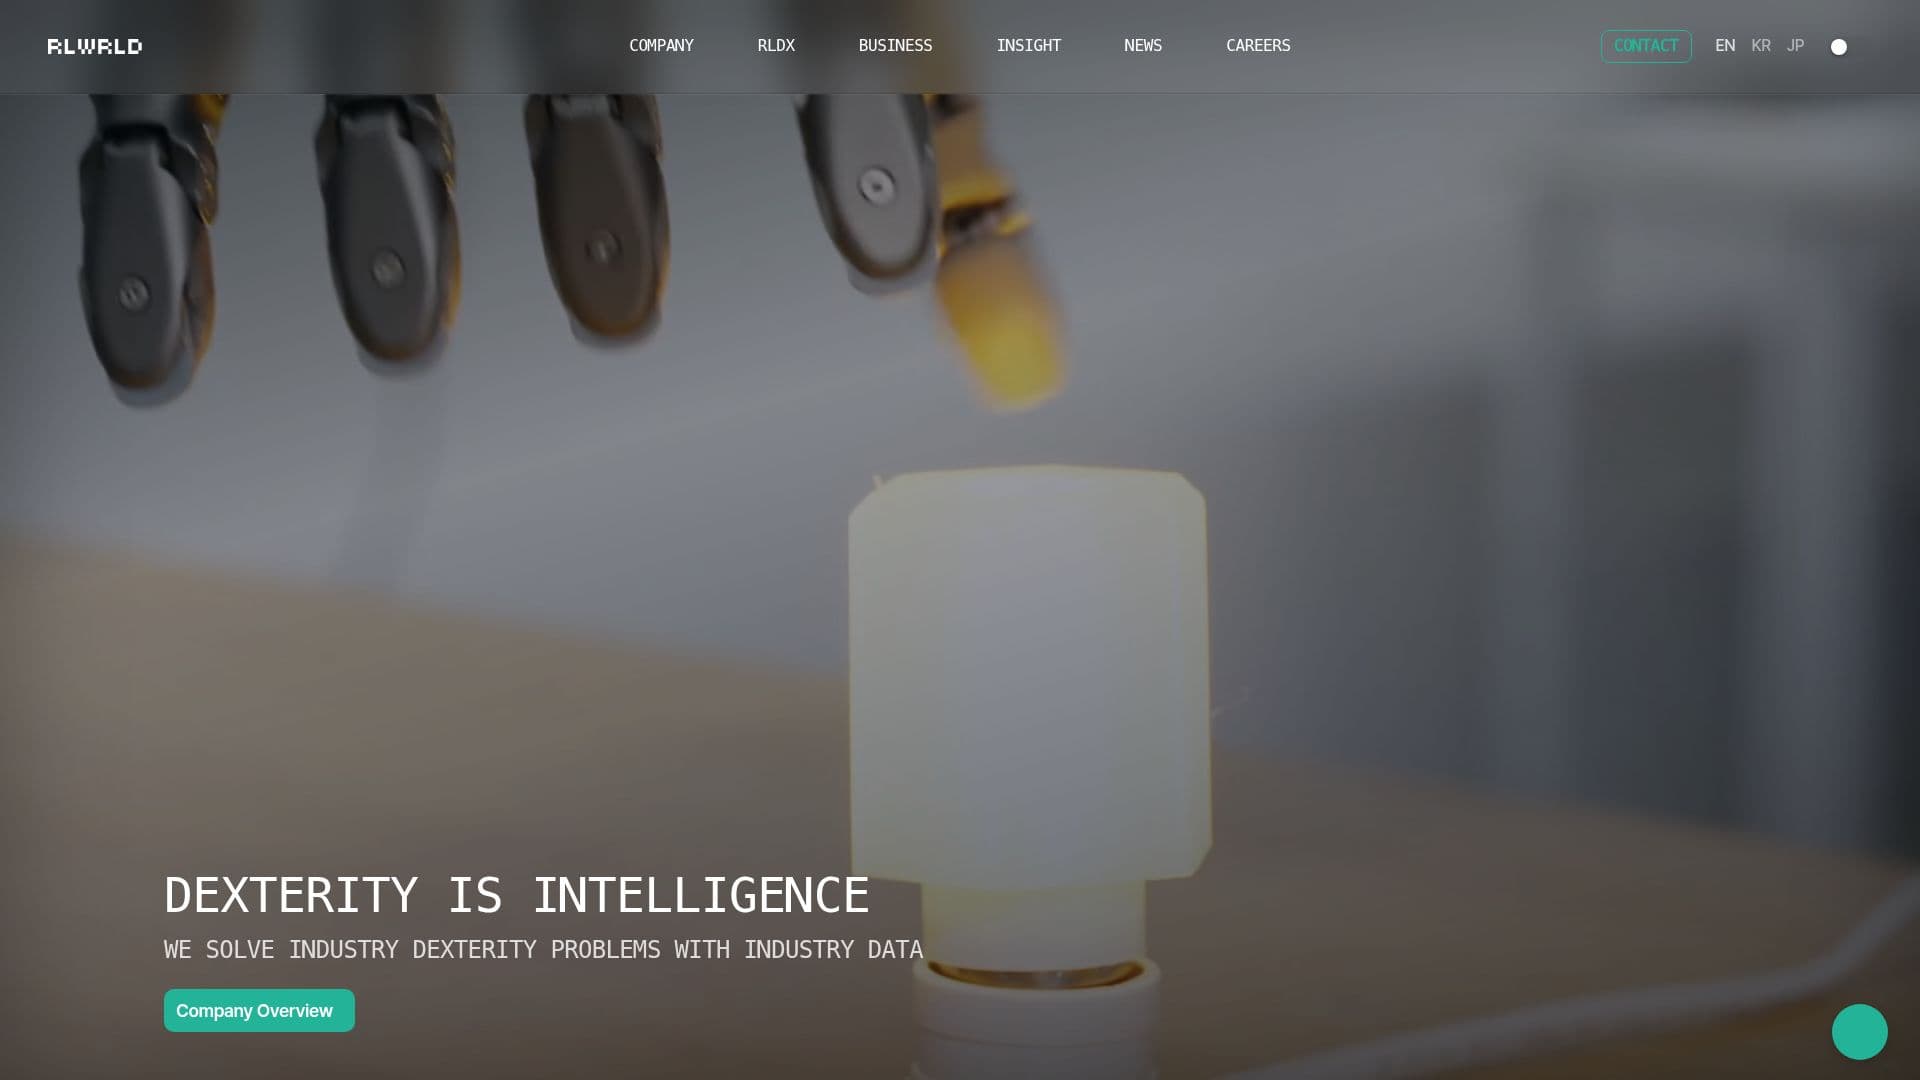
RLWRLD adalah perusahaan AI robotika yang fokus pada pembangunan Kecerdasan Dunia Nyata untuk robot yang tangkas dan dapat beradaptasi. Mereka menangani masalah tersulit dalam robotika: ketangkasan. RLWRLD melatih robot untuk melakukan tugas tangan presisi menggunakan data tangkap gerak 4D+ yang bersifat kepemilikan dan model dasar perbatasan yang dibangun untuk dunia fisik. Meskipun telah ada kemajuan selama beberapa dekade, sebagian besar tenaga kerja manusia di sektor manufaktur maju masih melakukan tugas yang memerlukan keterampilan motorik halus. RLWRLD bertujuan untuk menutup kesenjangan ini dengan memungkinkan robot untuk menguasai ketangkasan.
Model dasar robot mereka, RLDX-1, menghadirkan manipulasi lima jari yang nyata untuk tugas industri, memungkinkan robot untuk melakukan gerakan tangan kompleks yang sebelumnya tidak mungkin dilakukan. Pendekatan RLWRLD bersifat agnostik perangkat keras, yang berarti model mereka dapat melatih setiap perwujudan robotik, dari tangan yang tangkas hingga humanoid penuh, melalui fine-tuning. Ini menjadikan RLWRLD sebagai lapisan kecerdasan untuk robotika.
RLWRLD menekankan kemitraan jangka panjang dengan pelanggan perusahaan di Jepang dan Korea, menciptakan roda terbang yang saling menguntungkan dari data, model yang lebih baik, dan kemitraan yang lebih kuat. Rantai nilai tumpukan penuh mereka untuk AI fisik menghubungkan penyedia data, platform komputasi, mitra perangkat keras, dan pelanggan perusahaan ke dalam satu ekosistem yang kohesif.
Perusahaan ini memanfaatkan data keterampilan dunia nyata yang dikumpulkan langsung dari lantai pabrik, bukan simulasi, sebagai dasar model mereka. Data industri ini berfungsi sebagai perisai, memastikan model mereka terhubung dengan aplikasi praktis di dunia nyata. Fokus RLWRLD pada ketangkasan terlebih dahulu, generalisasi kedua, membedakan mereka dari yang lain yang mengejar lokomosi tubuh secara keseluruhan.
Fitur Inti RLWRLD
Model dasar yang mengutamakan ketangkasan
Data tangkap gerak 4D+ yang bersifat kepemilikan
Manipulasi lima jari
Kecerdasan agnostik perangkat keras
Kemitraan jangka panjang
Data keterampilan dunia nyata
Pemecahan masalah ketangkasan industri
Rantai nilai tumpukan penuh untuk AI fisik
Cara menggunakan RLWRLD?
Konfigurasi: Siapkan model ketangkasan
Latih: Gunakan data dunia nyata untuk pelatihan model
Terapkan: Implementasikan model dalam sistem robotik
Optimalkan: Lakukan fine-tuning untuk tugas tertentu
Kasus Penggunaan RLWRLD
- Otomatisasi industri
- Tugas tangan presisi
- Manipulasi tangkas
- Pelatihan agnostik perangkat keras
- Perbaikan model berbasis data