Описание
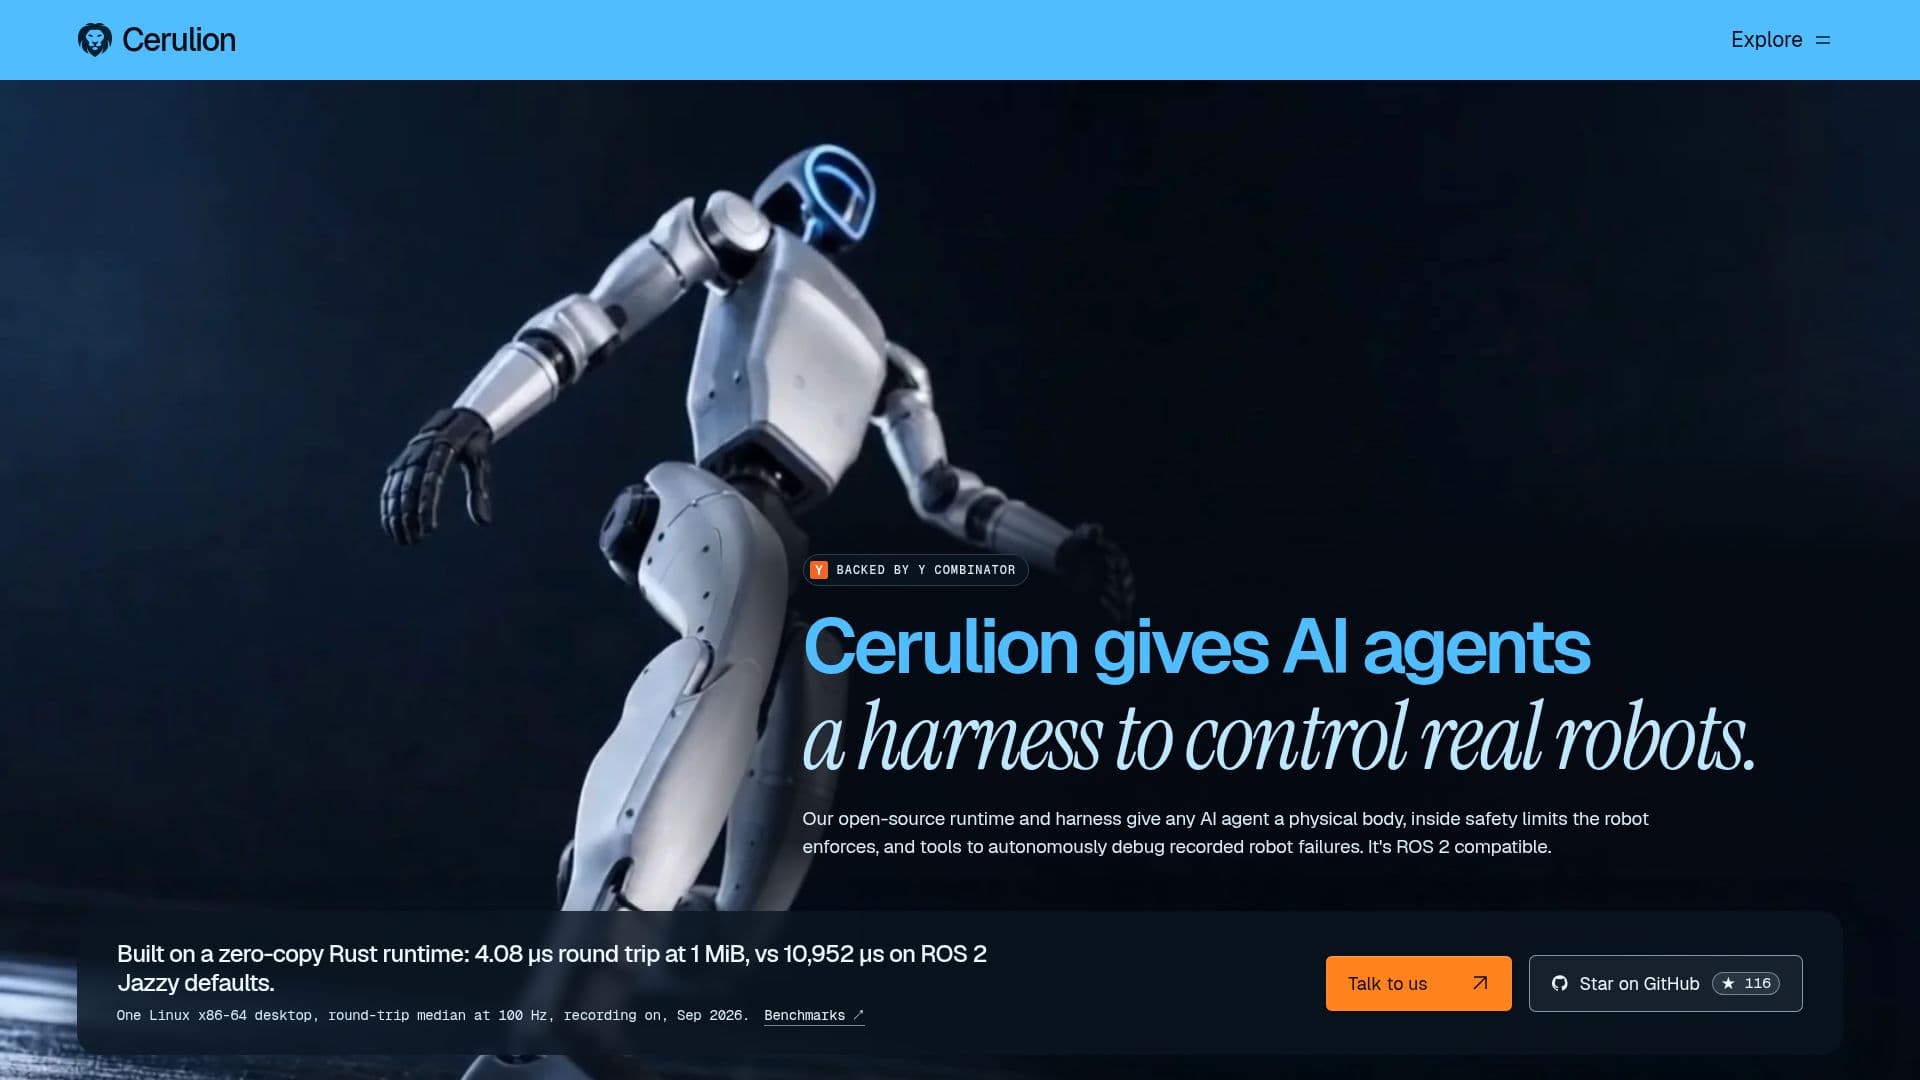
Cerulion — это операционная система с открытым исходным кодом, разработанная для физического ИИ, позволяющая ИИ-агентам управлять реальными роботами с повышенной безопасностью и возможностями отладки. Основное предложение включает в себя открытый исходный код для выполнения и управления, который предоставляет любому ИИ-агенту физическое тело, работающее в рамках пределов безопасности, установленных самим роботом. Эта система полностью совместима с ROS 2, что делает ее доступной для существующих экосистем робототехники.
Читать далее
Созданный на основе Rust-движка без копирования, Cerulion обладает значительно более быстрым временем отклика по сравнению с настройками по умолчанию ROS 2 Jazzy, достигая 4,08 мкс при 1 МиБ против 10,952 мкс. Эта производительность обеспечивает эффективное и отзывчивое управление роботизированными системами. Компонент `cerulion-rcpd` действует как сервер MCP на роботе, где агенты могут вызывать только инструменты, явно объявленные в `rcp.yaml`. Робот строго проверяет пределы аргументов, классы безопасности и механизм аварийной остановки для каждого вызова, поддерживая подробный отчет для учета и безопасности.
Ключевой особенностью является Flashback, который позволяет пользователям сохранять моменты, связанные со сбоем робота. Flashback автоматически сохраняет недавнюю историю робота в виде файлов MCAP при сбое выполнения или по запросу, предоставляя важные данные для анализа после инцидента. Это дополняется Hindsight (доступ на раннем этапе) и Studio, которые помогают точно определить момент сбоя и визуализировать соответствующие кадры из записанной телеметрии.
Cerulion также поддерживает отладку зафиксированных сбоев и сравнение выходных данных. Пользователи могут повторно запускать поддерживаемые нативные записи с новым кодом и теми же входными данными, при этом система определяет изменившиеся темы. Эта возможность интегрирована в рабочие процессы CI, позволяя автоматизированную проверку запусков роботов на соответствие установленным допускам. Платформа также облегчает отладку записей роботов с помощью ИИ-агента, соединяя Hindsight с моделями, такими как Claude Code, Codex или Cursor, чтобы выяснить, почему запись MCAP пошла не так, и получать ответы, указанные на конкретные темы и временные метки. Этот комплекс инструментов делает Cerulion надежным решением для разработки, развертывания и обслуживания роботизированных систем, управляемых ИИ.
- КатегорияРобототехника и AI-оборудование
- Модель ценообразованияОткрытый исходный код
- РазвёртываниеOn-robot server (cerulion-rcpd)
- ПлатформыLinux, macOS
Основные функции Cerulion
Открытый исходный код для выполнения и управления ИИ-агентами
Позволяет ИИ-агентам управлять реальными роботами
Обеспечивает соблюдение пределов безопасности при действиях робота
Предоставляет инструменты для автономной отладки сбоев роботов
Совместимая с ROS 2 операционная система
Rust-движок без копирования для высокой производительности (4,08 мкс время отклика при 1 МиБ)
Сервер MCP (`cerulion-rcpd`) для контролируемого взаимодействия агента и робота
Робот проверяет пределы аргументов, классы безопасности и механизм аварийной остановки
Flashback сохраняет недавнюю историю робота в виде MCAP при сбое или по запросу
Hindsight (доступ на раннем этапе) и Studio для анализа сбоев
Повторный запуск поддерживаемых нативных записей с новым кодом и теми же входными данными
Сравнение выходных данных в CI с установленными допусками
Отладка записей роботов с помощью ИИ-агентов (например, Claude Code, Codex, Cursor)
Ответы, указанные на темы и временные метки для отладки
Эргономичный API узлов для разработки
Как использовать Cerulion?
Установите Cerulion: Настройте открытый исходный код для выполнения на Linux или macOS.
Интегрируйте агента: Подключите вашего ИИ-агента к системе управления Cerulion для управления физическим роботом.
Определите инструменты: Объявите конкретные инструменты, которые ваш агент может вызывать в `rcp.yaml` для взаимодействия с роботом.
Мониторинг операций: Используйте `cerulion-rcpd`, чтобы убедиться, что действия робота соответствуют пределам безопасности и проверкам аргументов.
Запись истории: Используйте Flashback для автоматического сохранения истории робота в виде файлов MCAP во время работы или по запросу.
Отладка сбоев: Используйте Hindsight и Studio для анализа записанных файлов MCAP и определения точек сбоя.
Воспроизведение и проверка: Воспроизводите нативные записи Cerulion в CI для сравнения выходных данных и проверки изменений кода.
Отладка с помощью ИИ: Подключите Hindsight к ИИ-агенту (например, Claude Code), чтобы получить указанные ответы на вопросы о том, почему записи пошли не так.
Варианты использования Cerulion
- Управление роботами ИИ-агентами
- Отладка сбоев роботов
- Разработка и тестирование робототехники
- Непрерывная интеграция для робототехники
- Улучшение системы ROS 2
- Операционная система для физического ИИ
- Операции роботов с критической безопасностью