Description
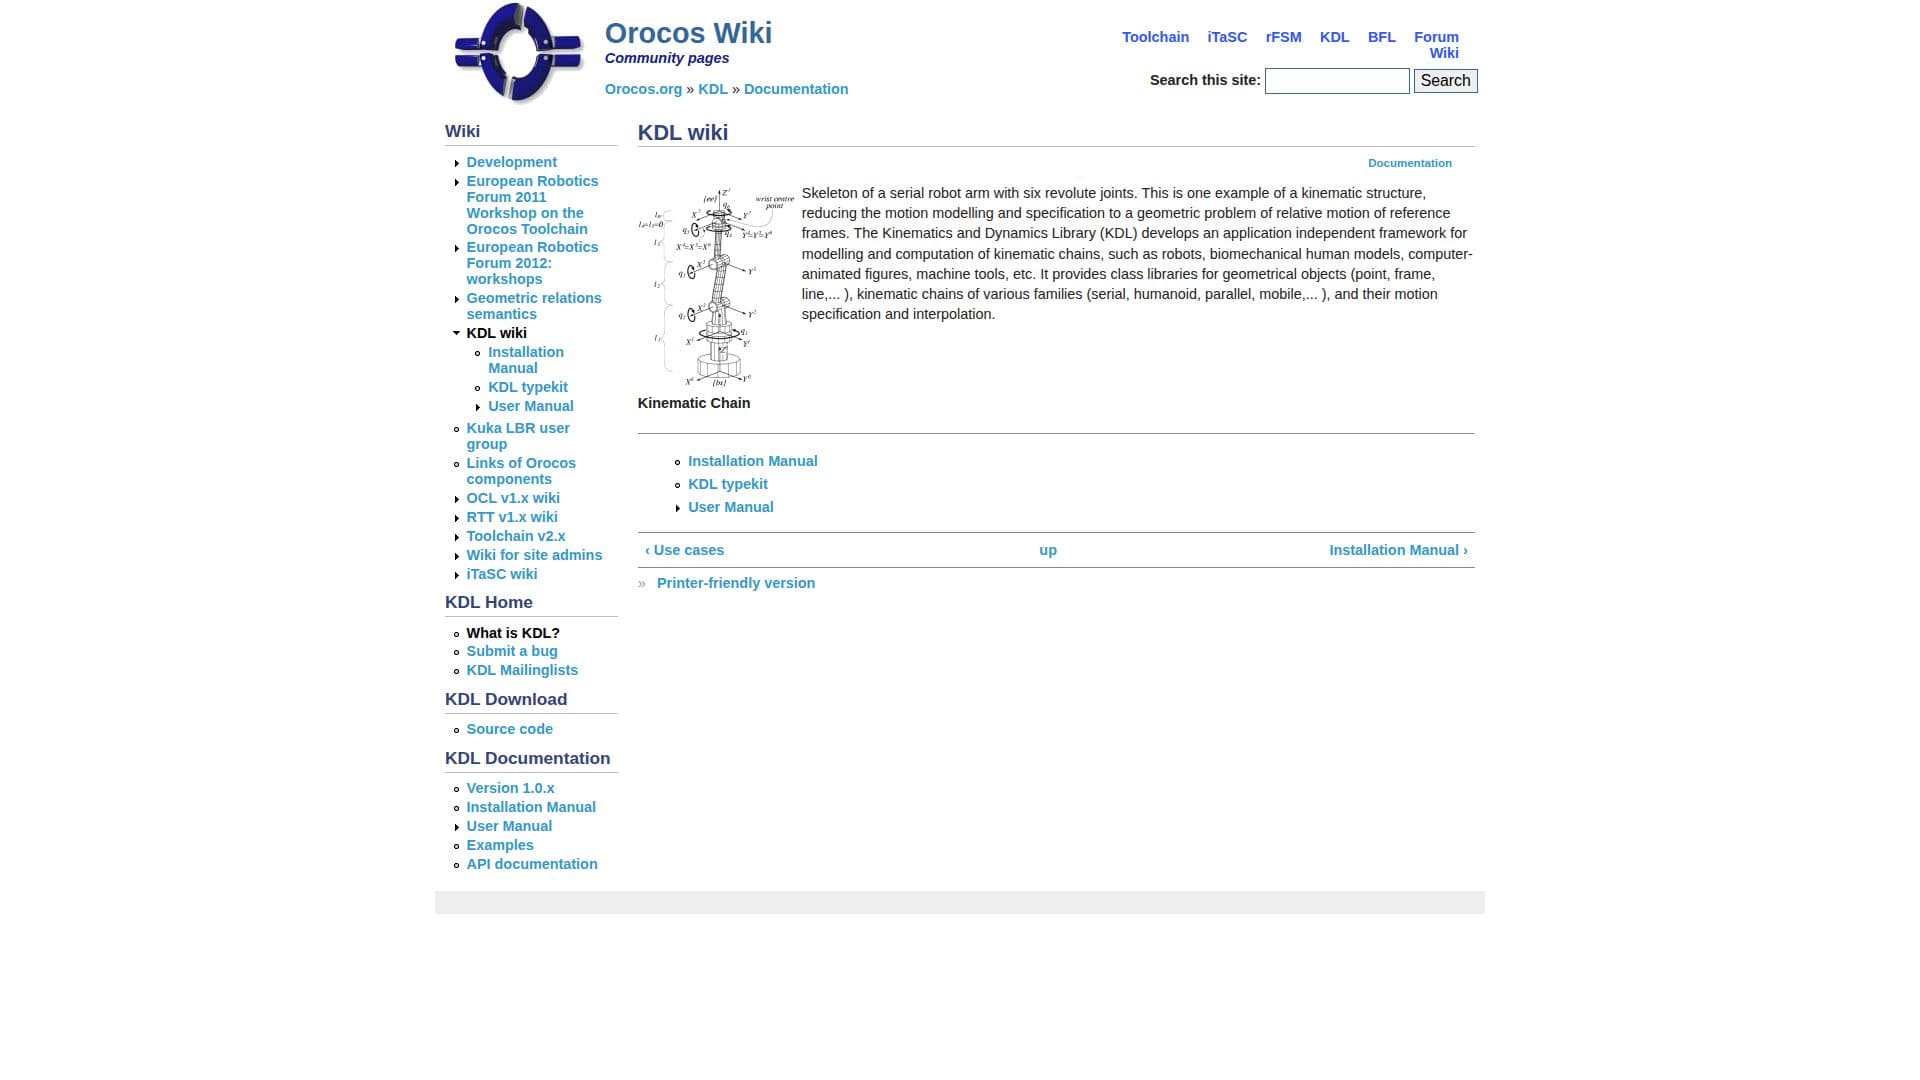
Orocos KDL, faisant partie du projet Orocos, est un cadre complet conçu pour la modélisation et le calcul des chaînes cinématiques. Il est indépendant des applications, ce qui le rend adapté à un large éventail d'utilisations, y compris la robotique, les modèles humains biomécaniques, les figures animées par ordinateur et les outils de machine. La bibliothèque offre des bibliothèques de classes pour des objets géométriques tels que des points, des cadres et des lignes, ainsi que des chaînes cinématiques de diverses familles, y compris série, humanoïde, parallèle et mobile.
Le cadre simplifie le processus de modélisation et de spécification du mouvement en le réduisant à un problème géométrique de mouvement relatif des cadres de référence. Cela est particulièrement utile dans la robotique et l'automatisation, où un contrôle et un mouvement précis sont cruciaux. Orocos KDL soutient le développement de systèmes de contrôle plus intelligents dans ces domaines.
Les utilisateurs peuvent accéder à la documentation et à des exemples pour mieux comprendre les capacités et les applications du cadre. La communauté est encouragée à contribuer en ajoutant ses propres exemples, favorisant ainsi un environnement collaboratif pour l'apprentissage et le développement.
Bien que le cadre soit puissant, les utilisateurs doivent être conscients qu'il nécessite une compréhension solide de la cinématique et de la dynamique pour tirer pleinement parti de ses capacités. Le projet Orocos fournit des ressources et un soutien communautaire pour aider les utilisateurs à surmonter ces défis.
Fonctionnalités principales de Orocos KDL Framework
Cadre indépendant des applications
Modélisation des chaînes cinématiques
Bibliothèques de classes pour objets géométriques
Support pour diverses familles de chaînes cinématiques
Résolution de problèmes géométriques
Documentation et exemples disponibles
Contributions de la communauté encouragées
Contrôle plus intelligent en robotique et automatisation
Comment utiliser Orocos KDL Framework ?
Configurer : Mettre en place des chaînes cinématiques
Utiliser : Implémenter en robotique ou en animation
Optimiser : Améliorer les systèmes de contrôle
Contribuer : Ajouter des exemples à la communauté
Cas d'utilisation de Orocos KDL Framework
- Contrôle robotique
- Modélisation biomécanique
- Animation
- Outils de machine
- Recherche cinématique