Description
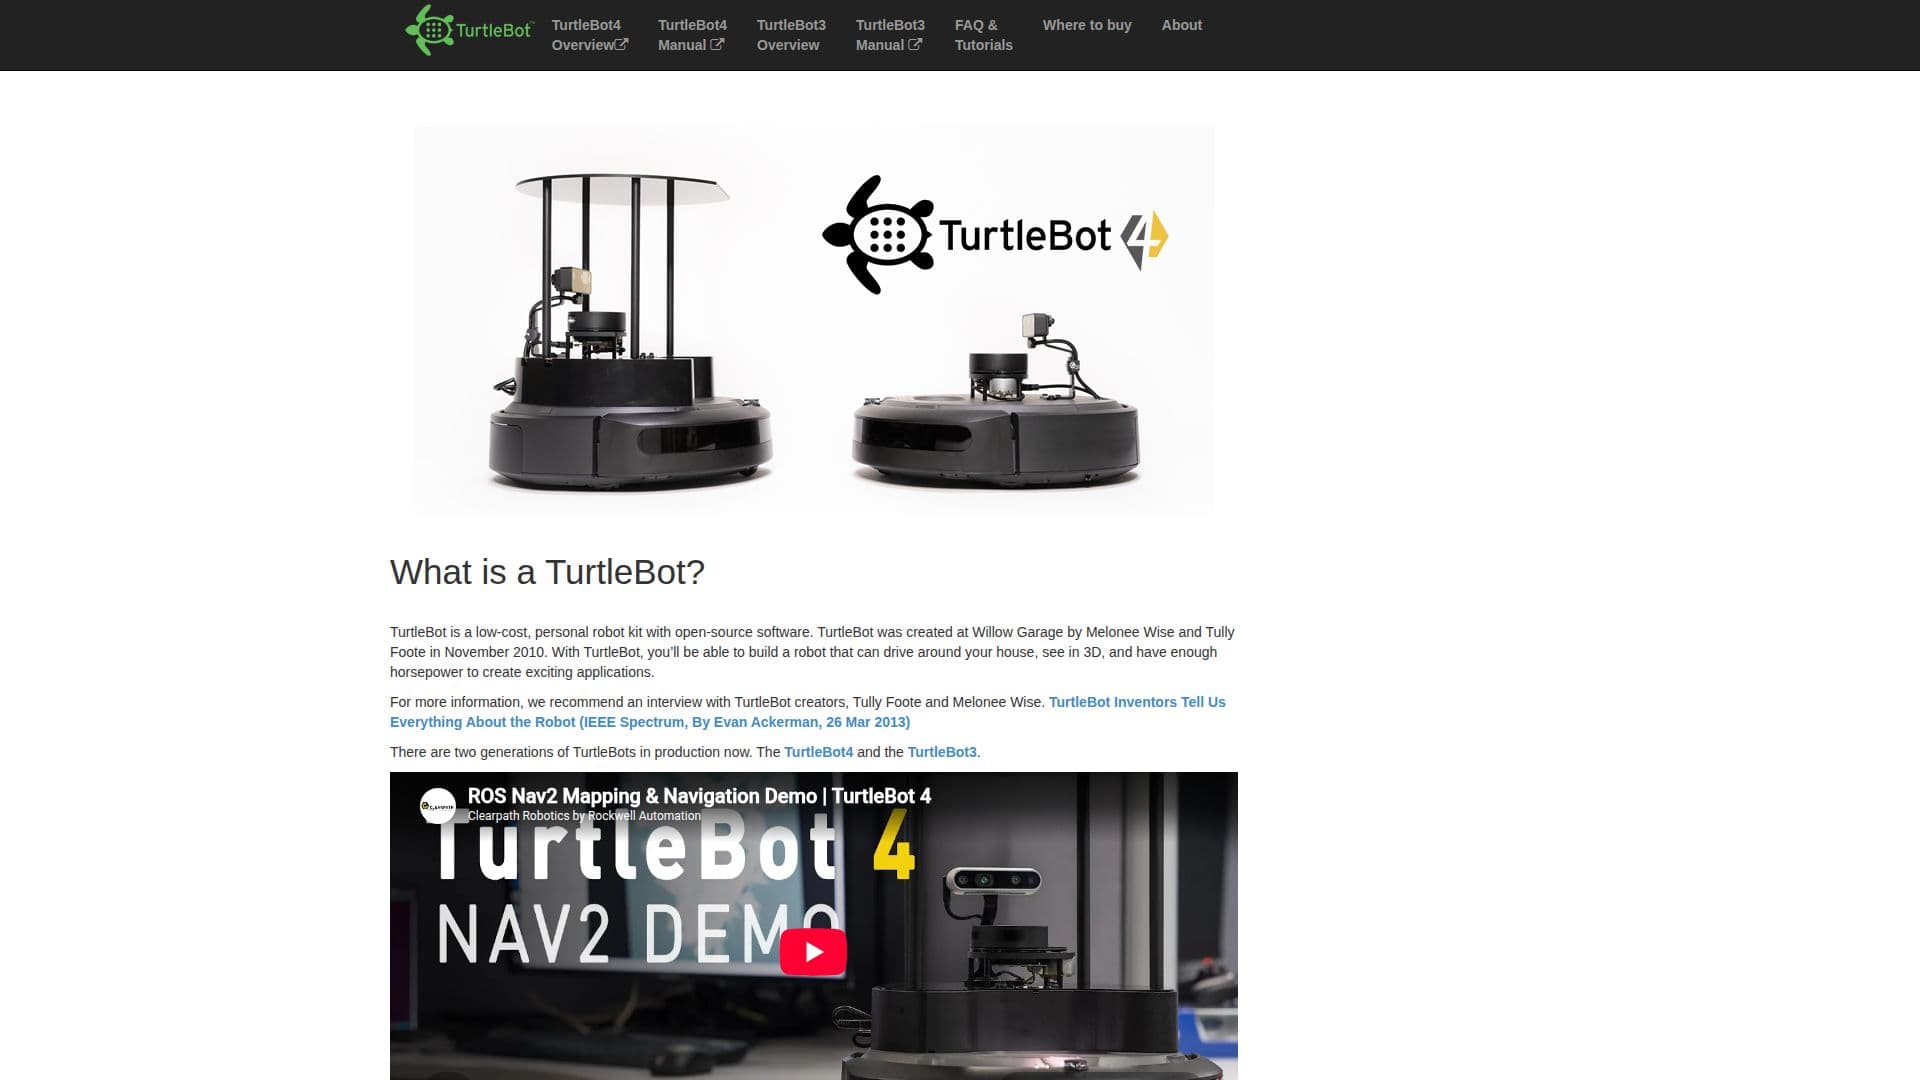
TurtleBot est un kit de robot personnel qui allie accessibilité et capacités avancées en robotique. Développé par Willow Garage, il a été introduit en novembre 2010 par Melonee Wise et Tully Foote. Le kit comprend une base mobile, un capteur de distance 2D/3D, un ordinateur portable ou un ordinateur à carte unique, et du matériel de montage. TurtleBot est conçu pour être facilement assemblé à l'aide de composants disponibles dans le commerce, ce qui le rend accessible aux amateurs et aux chercheurs.
La famille TurtleBot a évolué au fil des ans, les derniers modèles étant TurtleBot3 et TurtleBot4. TurtleBot3 est connu pour son design modulaire, permettant aux utilisateurs de personnaliser sa forme et sa fonctionnalité. Il dispose d'une base, de moteurs Dynamixel, d'un LIDAR à 360 degrés et d'une caméra, ce qui le rend adapté à diverses applications dans l'éducation, la recherche et le prototypage.
La technologie de base de TurtleBot comprend SLAM (Localisation et Cartographie Simultanées) et Navigation, lui permettant de créer des cartes et de naviguer dans des environnements de manière autonome. Il peut être contrôlé à distance via un ordinateur portable, un joystick ou un smartphone Android. De plus, TurtleBot prend en charge l'intégration de manipulateurs comme l'OpenMANIPULATOR, améliorant ses capacités en tant que manipulateur mobile.
Le logiciel de TurtleBot est entièrement open-source, principalement sous la licence Apache 2.0. Cette ouverture encourage les utilisateurs à modifier et à étendre la plateforme, favorisant une approche communautaire du développement en robotique. TurtleBot est également compatible avec le Robot Operating System (ROS), fournissant un cadre robuste pour le développement d'applications robotiques.
TurtleBot est idéal pour ceux qui s'intéressent à la robotique, des étudiants et éducateurs aux chercheurs professionnels. Sa nature open-source et son design modulaire en font un outil polyvalent pour explorer les concepts de robotique et développer des applications innovantes.
Fonctionnalités principales de Kit de Robotique TurtleBot
Logiciel open-source
Design modulaire
Capacités SLAM et de navigation
Contrôle à distance via ordinateur portable ou smartphone
Intégration avec OpenMANIPULATOR
Compatible avec ROS
Matériel personnalisable
Capteur LIDAR à 360 degrés
Comment utiliser Kit de Robotique TurtleBot ?
Assembler : Suivez la documentation pour construire votre TurtleBot
Installer : Configurez le logiciel TurtleBot depuis le wiki ROS
Configurer : Personnalisez les paramètres matériels et logiciels
Opérer : Contrôlez TurtleBot à distance ou de manière autonome
Cas d'utilisation de Kit de Robotique TurtleBot
- Robotique Éducative
- Recherche et Développement
- Automatisation Domestique
- Prototypage
- Projets de Loisirs