تخطَّ إلى المحتوى الرئيسي
ToolPotion

إطار عمل Orocos KDL

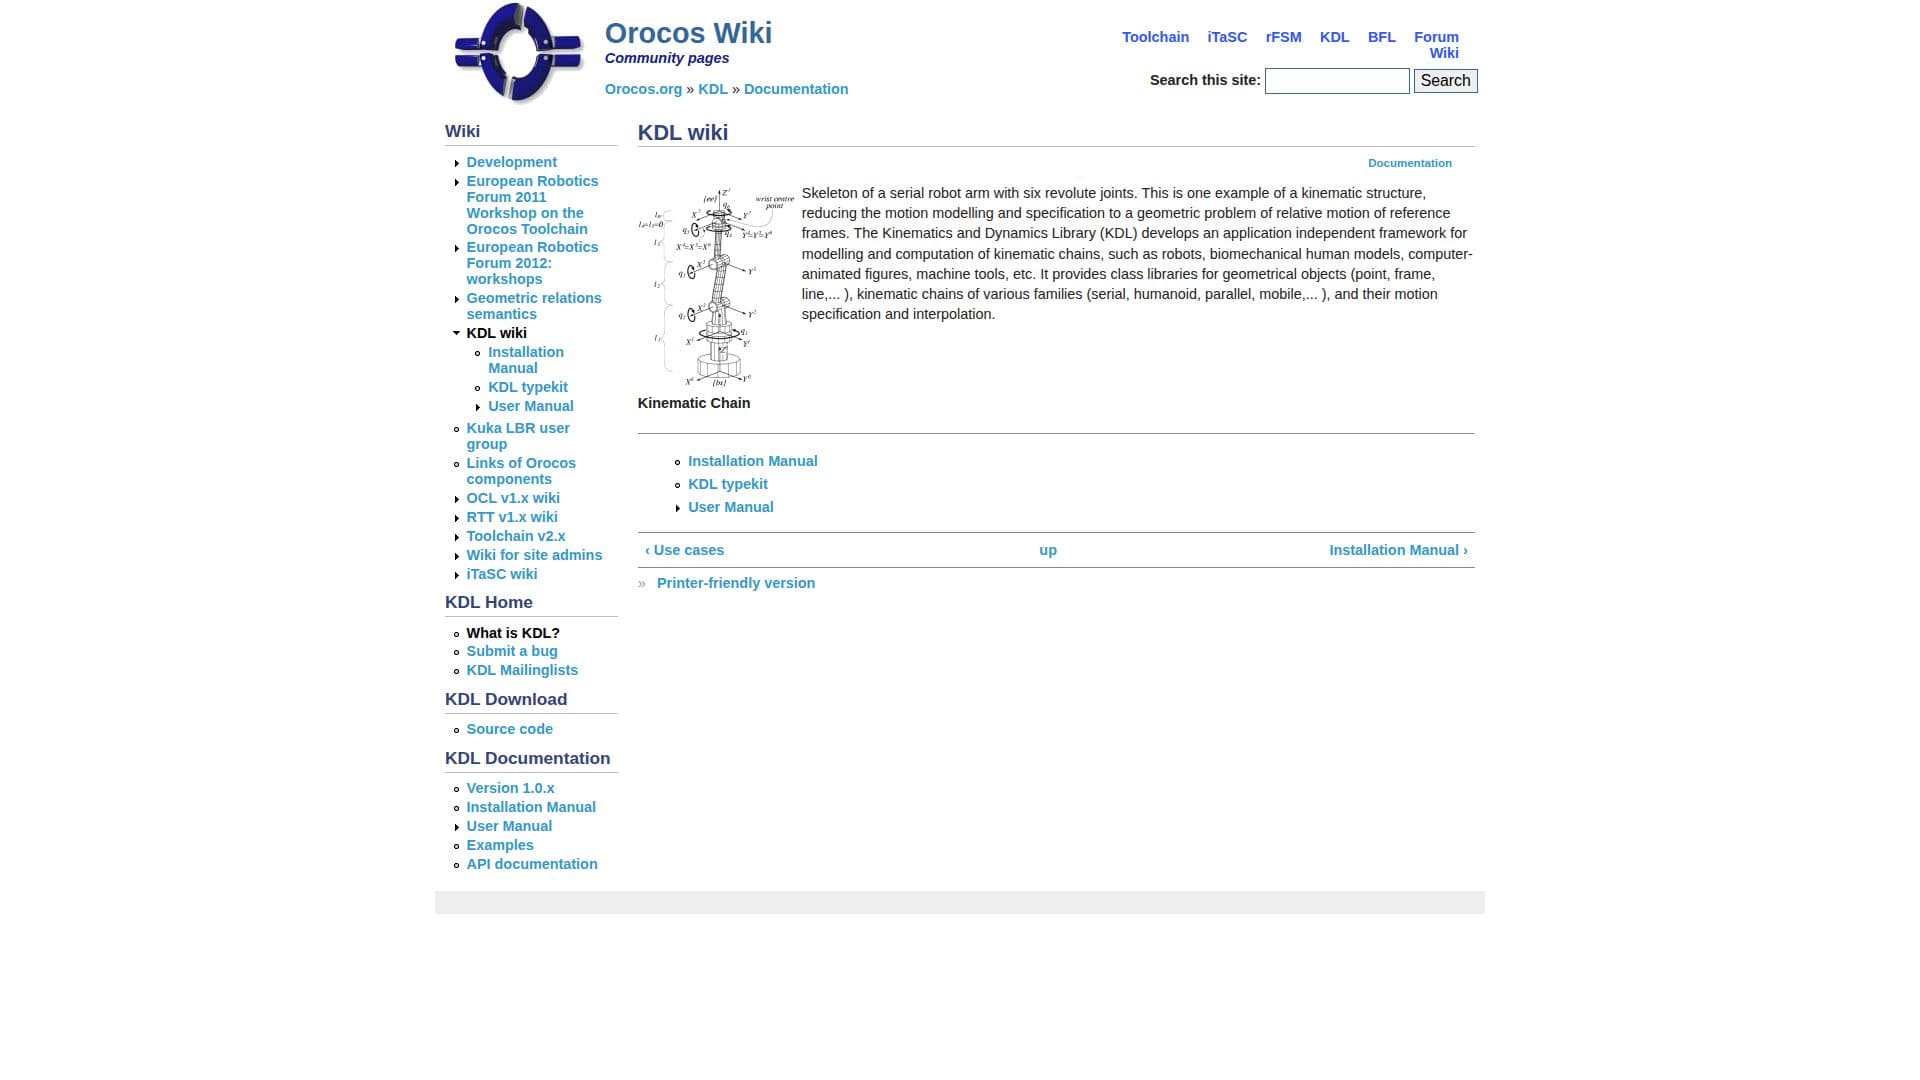
إطار عمل Orocos KDL هو إطار متعدد الاستخدامات لنمذجة وحساب السلاسل الحركية، قابل للتطبيق على الروبوتات، والنماذج البيوميكانيكية، وأكثر. يوفر مكتبات فئة للأجسام الهندسية ومجموعات متنوعة من السلاسل الحركية.

زيارة الرابط
مشاركة
إطار عمل Orocos KDL screenshot

الوصف

إطار عمل Orocos KDL، جزء من مشروع Orocos، هو إطار شامل مصمم لنمذجة وحساب السلاسل الحركية. إنه مستقل عن التطبيقات، مما يجعله مناسبًا لمجموعة واسعة من الاستخدامات بما في ذلك الروبوتات، والنماذج البيوميكانيكية البشرية، والشخصيات المتحركة بالكمبيوتر، وأدوات الآلات.

تسهل المكتبة عملية نمذجة الحركة وتحديدها من خلال تقليلها إلى مشكلة هندسية تتعلق بالحركة النسبية لإطارات المرجع. هذا مفيد بشكل خاص في الروبوتات والأتمتة، حيث يكون التحكم الدقيق والحركة أمرًا حاسمًا. يدعم Orocos KDL تطوير أنظمة تحكم أكثر ذكاءً في هذه المجالات.

يمكن للمستخدمين الوصول إلى الوثائق والأمثلة لفهم قدرات وإمكانيات الإطار بشكل أفضل. يتم تشجيع المجتمع على المساهمة من خلال إضافة أمثلة خاصة بهم، مما يعزز بيئة تعاونية للتعلم والتطوير.

بينما يعد الإطار قويًا، يجب أن يكون المستخدمون على دراية بأنه يتطلب فهمًا قويًا للحركة والديناميكا للاستفادة الكاملة من إمكانياته. يوفر مشروع Orocos موارد ودعمًا مجتمعيًا لمساعدة المستخدمين في التغلب على هذه التحديات.

الميزات الأساسية لـ إطار عمل Orocos KDL

  • إطار عمل مستقل عن التطبيقات

  • نمذجة السلاسل الحركية

  • مكتبات فئة للأجسام الهندسية

  • دعم لمجموعات متنوعة من السلاسل الحركية

  • حل المشكلات الهندسية

  • توفر الوثائق والأمثلة

  • تشجيع المساهمات المجتمعية

  • تحكم أكثر ذكاءً في الروبوتات والأتمتة

كيفية استخدام إطار عمل Orocos KDL؟

  1. تكوين: إعداد السلاسل الحركية

  2. استخدام: تنفيذ في الروبوتات أو الرسوم المتحركة

  3. تحسين: تعزيز أنظمة التحكم

  4. المساهمة: إضافة أمثلة إلى المجتمع

حالات استخدام إطار عمل Orocos KDL

  • تحكم الروبوتات
  • نمذجة بيوميكانيكية
  • الرسوم المتحركة
  • أدوات الآلات
  • البحث الحركي

الأسئلة الشائعة من إطار عمل Orocos KDL

تقييمات إطار عمل Orocos KDL

جاري التحميل...

أدوات ذكاء اصطناعي شائعة مثل إطار عمل Orocos KDL

إيزاك من NVIDIA هي منصة مفتوحة لتطوير الروبوتات توفر مكتبات وأطر عمل ونماذج ذكاء اصطناعي لتسريع تطوير الروبوتات المتنقلة المستقلة (AMRs) وأذرع الروبوتات والمناورات والروبوتات…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة

تطبيقات الذكاء الاصطناعي

RoboDK هو برنامج قوي لمحاكاة وبرمجة أذرع الروبوتات بشكل غير متصل. يمكّن المستخدمين من أتمتة تطبيقات التصنيع المختلفة، من المعالجة إلى الالتقاط والتوزيع، من خلال واجهة بديهية لا…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة

تطبيقات الذكاء الاصطناعي

برنامج MoveIt Pro هو منصة ذكاء اصطناعي مادية من الدرجة الإنتاجية للتلاعب الروبوتي، مما يمكّن من تطوير ونشر سريع لتطبيقات ذراع الروبوت المتقدمة عبر الصناعات. يوفر محرك تشغيل قوي،…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة

تطبيقات الذكاء الاصطناعي

eTaSL هو إطار عمل مفتوح المصدر لتحديد مهام الروبوت باستخدام منهجيات قائمة على القيود. يتيح حركة الروبوت المرنة والتكيفية من خلال القيود الرياضية، ويدعم التحكم القائم على…

الروبوتات وعتاد الذكاء الاصطناعي

تطبيقات الذكاء الاصطناعي

SDK التحريك الذهني هو مكتبة مهارات موحدة بلغة بايثون مصممة لبناء تطبيقات الرؤية الحاسوبية والروبوتات والذكاء الاصطناعي الفيزيائي ذات الجودة الإنتاجية. يتيح للمطورين إنشاء خطوط…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة

تطبيقات الذكاء الاصطناعي

روبوت Yahboom DOFBOT هو مجموعة ذراع روبوتية متعددة الاستخدامات مصممة لتعليم الذكاء الاصطناعي والروبوتات. يوفر ميزات متقدمة مثل الديناميكا العكسية، والتعرف البصري، وتزامن الآلات…

الروبوتات وعتاد الذكاء الاصطناعيالتعليم والتعلّم الإلكتروني

تقوم RLWRLD بتطوير نماذج أساسية تركز على البراعة تمكّن الروبوتات من الرؤية والتفكير والتعلم والتلاعب بالأشياء بمهارة تشبه البشر. تركز تقنيتهم على حل تحديات البراعة في الصناعة…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة

تطبيقات الذكاء الاصطناعي

TurtleBot هو طقم روبوت شخصي منخفض التكلفة مع برنامج مفتوح المصدر، مصمم لبناء روبوتات يمكنها التنقل، والرؤية ثلاثية الأبعاد، ودعم تطبيقات مثيرة. تم إنشاؤه بواسطة Willow Garage،…

الروبوتات وعتاد الذكاء الاصطناعيالتعليم والتعلّم الإلكتروني