Описание
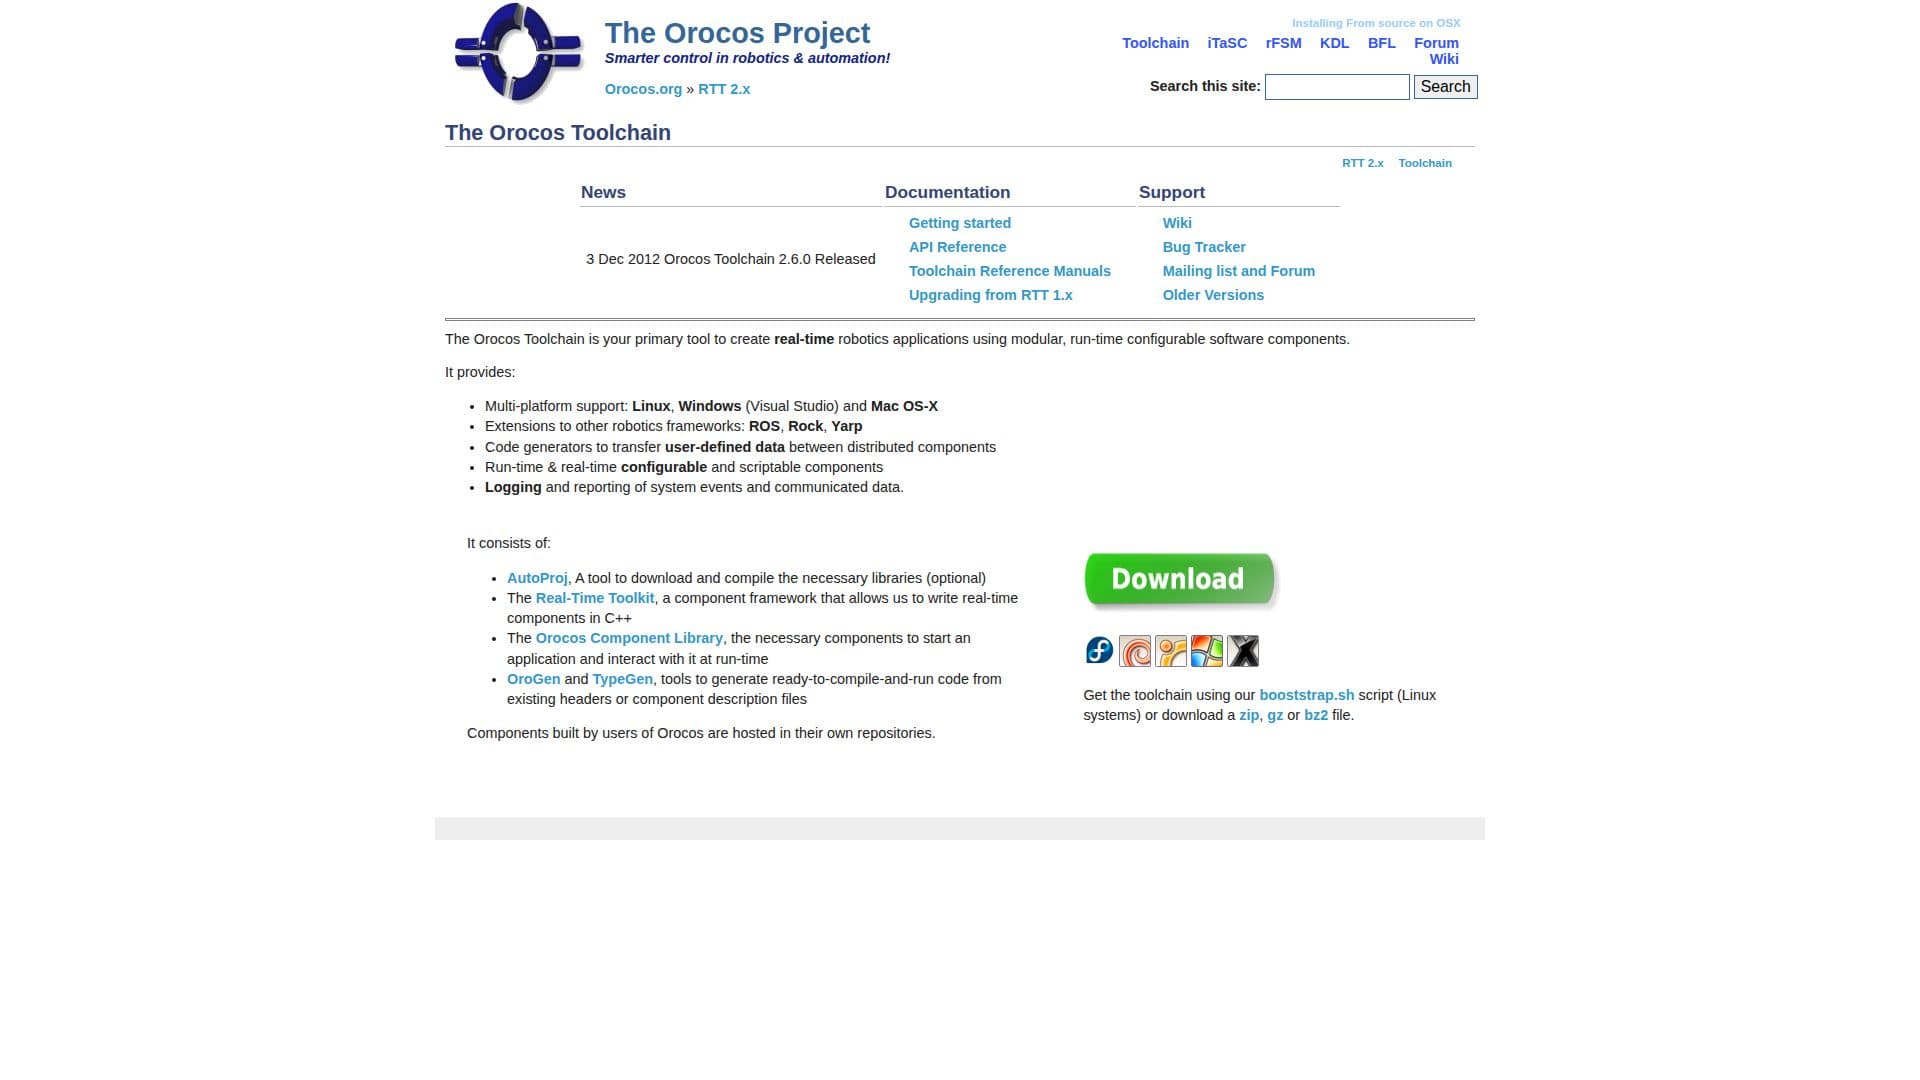
Orocos Toolchain — это комплексный пакет, разработанный для создания приложений в области робототехники в реальном времени. Он предоставляет модульные, настраиваемые во время выполнения программные компоненты, которые необходимы для создания сложных робототехнических систем. Этот инструмент поддерживает несколько платформ, включая Linux, Windows и Mac OS-X, что делает его универсальным для различных сред разработки.
Читать далее
Одной из ключевых особенностей Orocos Toolchain является его способность интегрироваться с другими робототехническими фреймворками, такими как ROS, Rock и Yarp. Эта интеграция позволяет разработчикам расширять свои приложения за пределами экосистемы Orocos, используя сильные стороны других фреймворков. Пакет включает генераторы кода, которые упрощают передачу пользовательских данных между распределенными компонентами, обеспечивая эффективное взаимодействие внутри системы.
Orocos Toolchain состоит из нескольких компонентов, включая AutoProj, Real-Time Toolkit, Orocos Component Library, OroGen и TypeGen. AutoProj — это необязательный инструмент для загрузки и компиляции необходимых библиотек. Real-Time Toolkit — это компонентный фреймворк, который позволяет разработчикам писать компоненты в реальном времени на C++. Orocos Component Library предоставляет основные компоненты для запуска приложений и взаимодействия с ними во время выполнения.
OroGen и TypeGen — это инструменты для генерации готового к компиляции и запуску кода из существующих заголовков или файлов описания компонентов. Эти инструменты упрощают процесс создания компонентов, делая его доступным даже для новых пользователей с минимальными знаниями о RTT API. Пакет также предлагает возможности ведения журналов и отчетности о системных событиях и переданных данных, что улучшает процессы мониторинга и отладки.
В целом, Orocos Toolchain является ценным ресурсом для разработчиков в области робототехники и автоматизации, предлагая надежный набор инструментов для создания и управления приложениями в реальном времени. Его поддержка нескольких платформ и возможности интеграции делают его универсальным выбором для различных проектов.
- КатегорияРобототехника и AI-оборудование
- Модель ценообразованияОткрытый код
- РазвёртываниеДинамический и статический
- ПлатформыLinux, Windows, Mac OS-X
Основные функции Orocos Toolchain
Поддержка нескольких платформ: Linux, Windows, Mac OS-X
Интеграция с ROS, Rock, Yarp
Генераторы кода для передачи данных
Компоненты, настраиваемые во время выполнения
Компонентный фреймворк в реальном времени
Библиотека компонентов Orocos
Система ведения журналов и отчетности
AutoProj для управления библиотеками
Как использовать Orocos Toolchain?
Установка: Используйте bootstrap.sh или загрузите файлы
Настройка: Настройте библиотеки и компоненты
Разработка: Создавайте компоненты с помощью OroGen
Развертывание: Используйте DeploymentComponent для приложений
Мониторинг: Используйте TaskBrowser для взаимодействия
Варианты использования Orocos Toolchain
- Робототехника в реальном времени
- Интеграция фреймворков
- Создание компонентов
- Мониторинг системы
- Мультиплатформенная разработка