Descrição
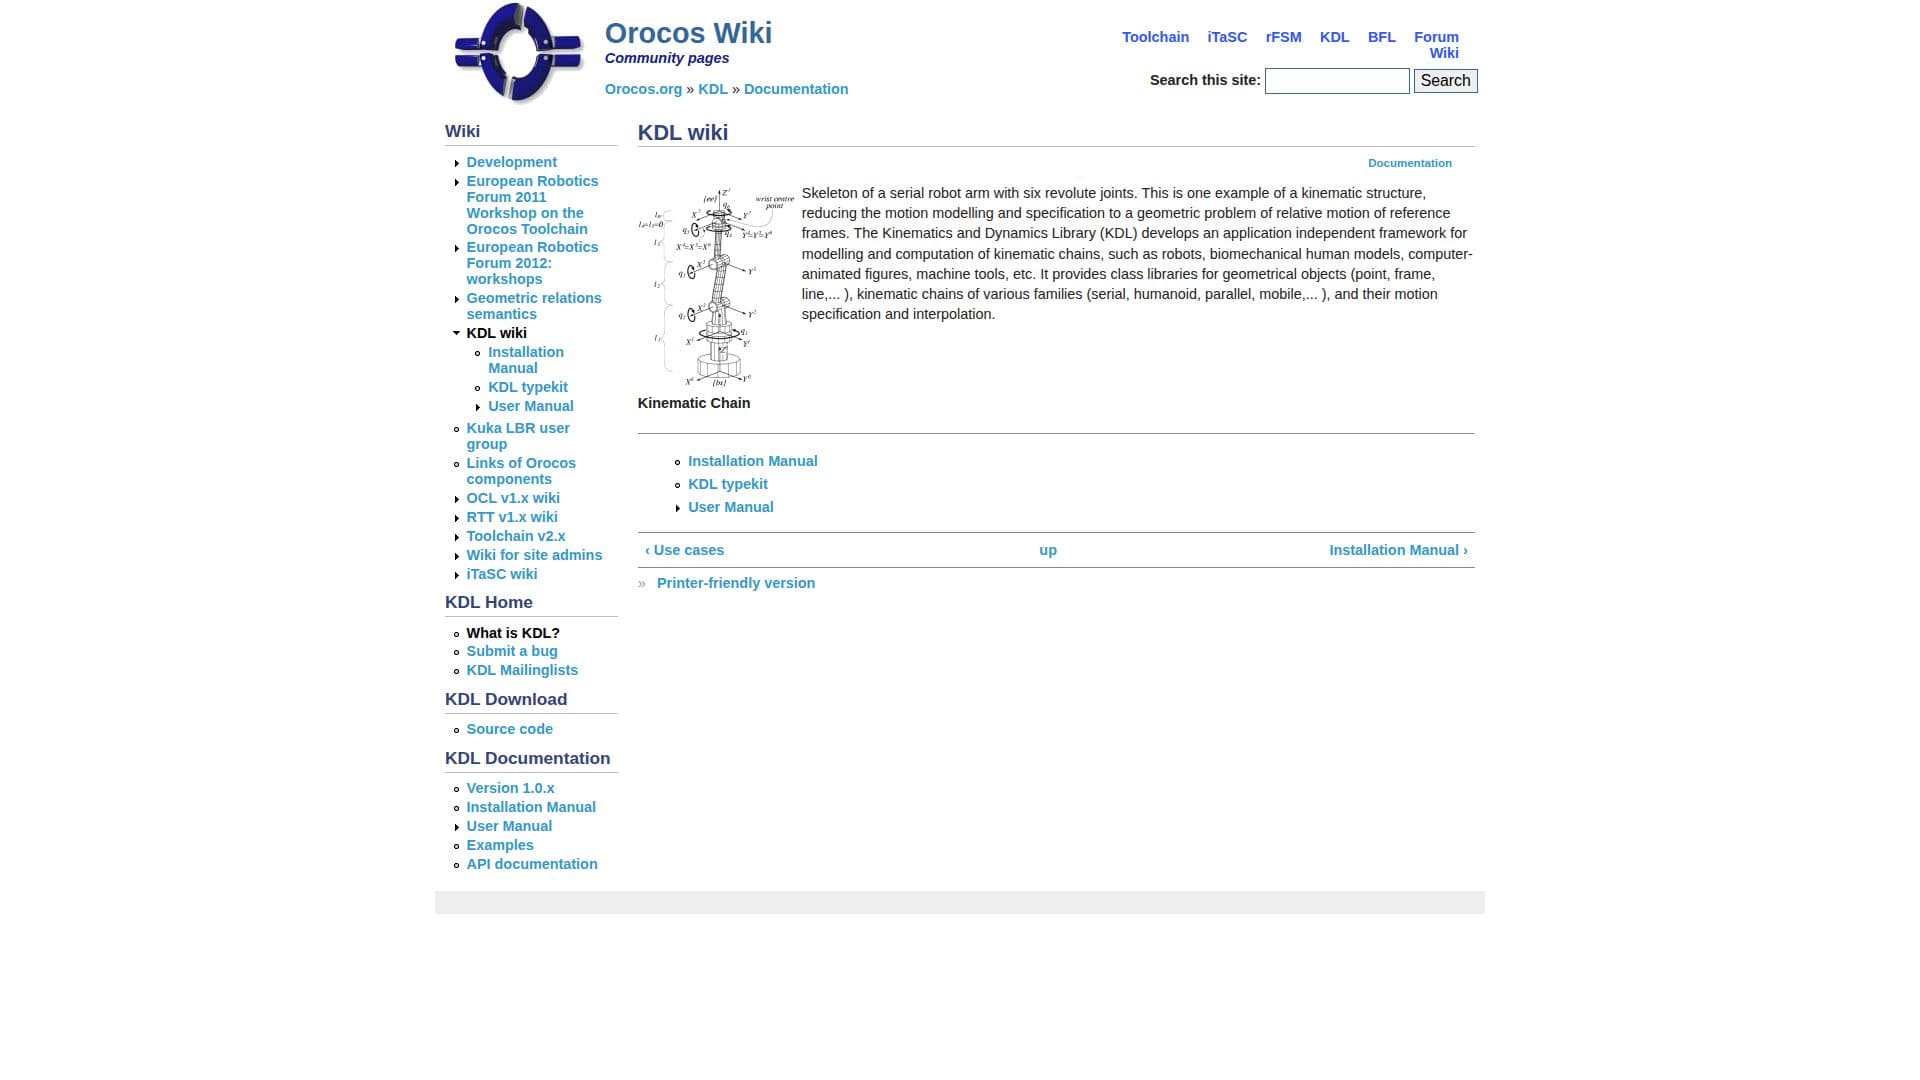
Orocos KDL, parte do Projeto Orocos, é um framework abrangente projetado para a modelagem e computação de cadeias cinemáticas. É independente de aplicação, tornando-o adequado para uma ampla gama de usos, incluindo robótica, modelos biomecânicos humanos, figuras animadas por computador e ferramentas de máquina.
A biblioteca oferece bibliotecas de classes para objetos geométricos, como pontos, quadros e linhas, bem como cadeias cinemáticas de várias famílias, incluindo serial, humanoide, paralela e móvel.
O framework simplifica o processo de modelagem e especificação de movimento, reduzindo-o a um problema geométrico de movimento relativo de quadros de referência. Isso é particularmente útil em robótica e automação, onde o controle e movimento precisos são cruciais. Orocos KDL apoia o desenvolvimento de sistemas de controle mais inteligentes nesses campos.
Os usuários podem acessar documentação e exemplos para entender melhor as capacidades e aplicações do framework. A comunidade é incentivada a contribuir adicionando seus próprios exemplos, promovendo um ambiente colaborativo para aprendizado e desenvolvimento.
Embora o framework seja poderoso, os usuários devem estar cientes de que é necessário um entendimento sólido de cinemática e dinâmica para aproveitar totalmente suas capacidades. O Projeto Orocos fornece recursos e suporte comunitário para ajudar os usuários a superar esses desafios.
Recursos principais de Orocos KDL Framework
Framework independente de aplicação
Modelagem de cadeias cinemáticas
Bibliotecas de classes para objetos geométricos
Suporte para várias famílias de cadeias cinemáticas
Resolução de problemas geométricos
Documentação e exemplos disponíveis
Contribuições da comunidade incentivadas
Controle mais inteligente em robótica e automação
Como usar Orocos KDL Framework?
Configurar: Configurar cadeias cinemáticas
Usar: Implementar em robótica ou animação
Otimizar: Melhorar sistemas de controle
Contribuir: Adicionar exemplos à comunidade
Casos de uso de Orocos KDL Framework
- Controle de robótica
- Modelagem biomecânica
- Animação
- Ferramentas de máquina
- Pesquisa cinemática