Descrição
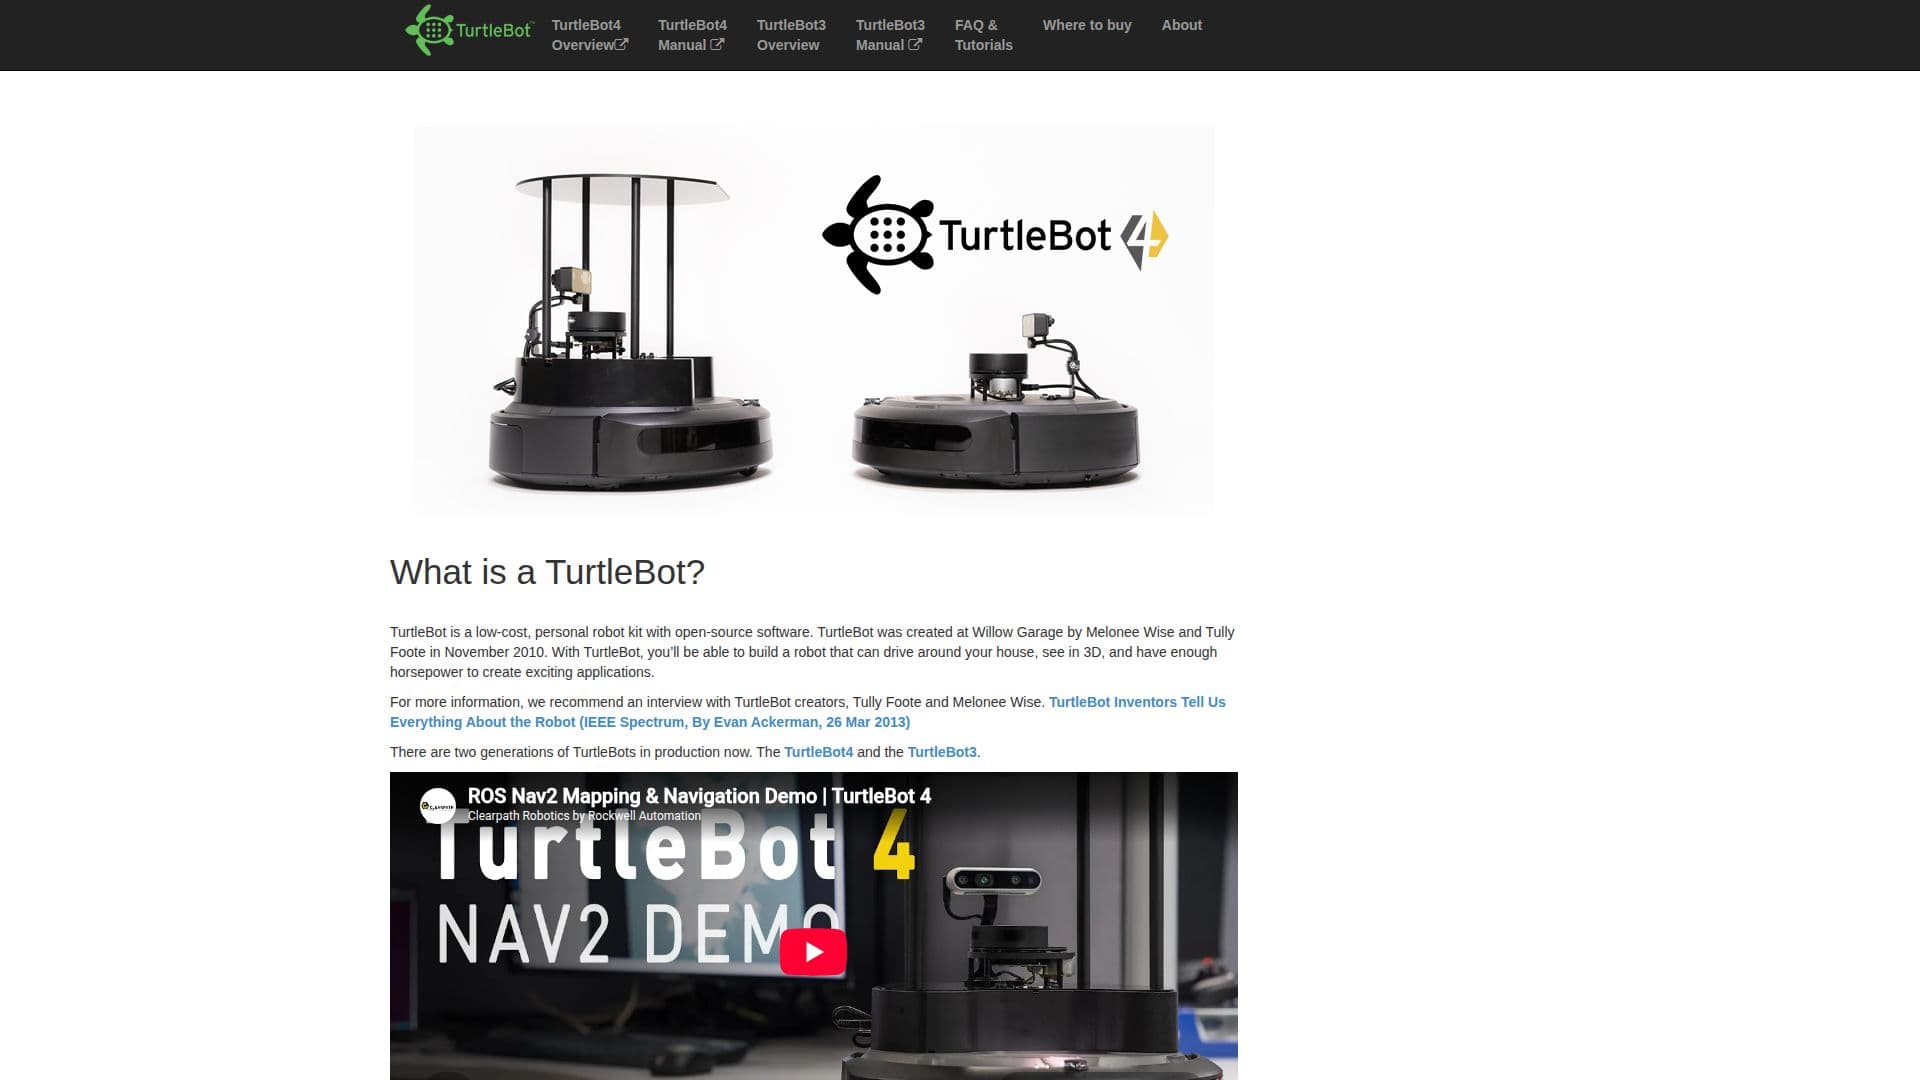
TurtleBot é um kit de robô pessoal que combina acessibilidade com capacidades avançadas de robótica. Desenvolvido pela Willow Garage, foi introduzido em novembro de 2010 por Melonee Wise e Tully Foote. O kit inclui uma base móvel, sensor de distância 2D/3D, laptop ou computador de placa única e hardware de montagem. O TurtleBot foi projetado para ser facilmente montado usando componentes disponíveis no mercado, tornando-o acessível para hobbyistas e pesquisadores.
A família TurtleBot evoluiu ao longo dos anos, com os modelos mais recentes sendo TurtleBot3 e TurtleBot4. O TurtleBot3 é conhecido por seu design modular, permitindo que os usuários personalizem sua forma e funcionalidade. Ele apresenta uma base, motores Dynamixel, um LIDAR de 360 graus e uma câmera, tornando-o adequado para várias aplicações em educação, pesquisa e prototipagem.
A tecnologia central do TurtleBot inclui SLAM (Localização e Mapeamento Simultâneos) e Navegação, permitindo que ele construa mapas e navegue em ambientes de forma autônoma. Pode ser controlado remotamente via laptop, joystick ou smartphone Android. Além disso, o TurtleBot suporta a integração de manipuladores como o OpenMANIPULATOR, ampliando suas capacidades como manipulador móvel.
O software do TurtleBot é totalmente de código aberto, licenciado principalmente sob a Licença Apache 2.0. Essa abertura incentiva os usuários a modificar e expandir a plataforma, promovendo uma abordagem comunitária para o desenvolvimento de robótica. O TurtleBot também é compatível com o Sistema Operacional de Robôs (ROS), fornecendo uma estrutura robusta para o desenvolvimento de aplicações robóticas.
O TurtleBot é ideal para aqueles interessados em robótica, desde estudantes e educadores até pesquisadores profissionais. Sua natureza de código aberto e design modular o tornam uma ferramenta versátil para explorar conceitos de robótica e desenvolver aplicações inovadoras.
Recursos principais de Kit de Robótica TurtleBot
Software de código aberto
Design modular
Capacidades de SLAM e Navegação
Controle remoto via laptop ou smartphone
Integração com OpenMANIPULATOR
Compatível com ROS
Hardware personalizável
Sensor LIDAR de 360 graus
Como usar Kit de Robótica TurtleBot?
Montar: Siga a documentação para construir seu TurtleBot
Instalar: Configure o software do TurtleBot a partir da wiki do ROS
Configurar: Personalize as configurações de hardware e software
Operar: Controle o TurtleBot remotamente ou de forma autônoma
Casos de uso de Kit de Robótica TurtleBot
- Robótica Educacional
- Pesquisa e Desenvolvimento
- Automação Residencial
- Prototipagem
- Projetos de Hobby