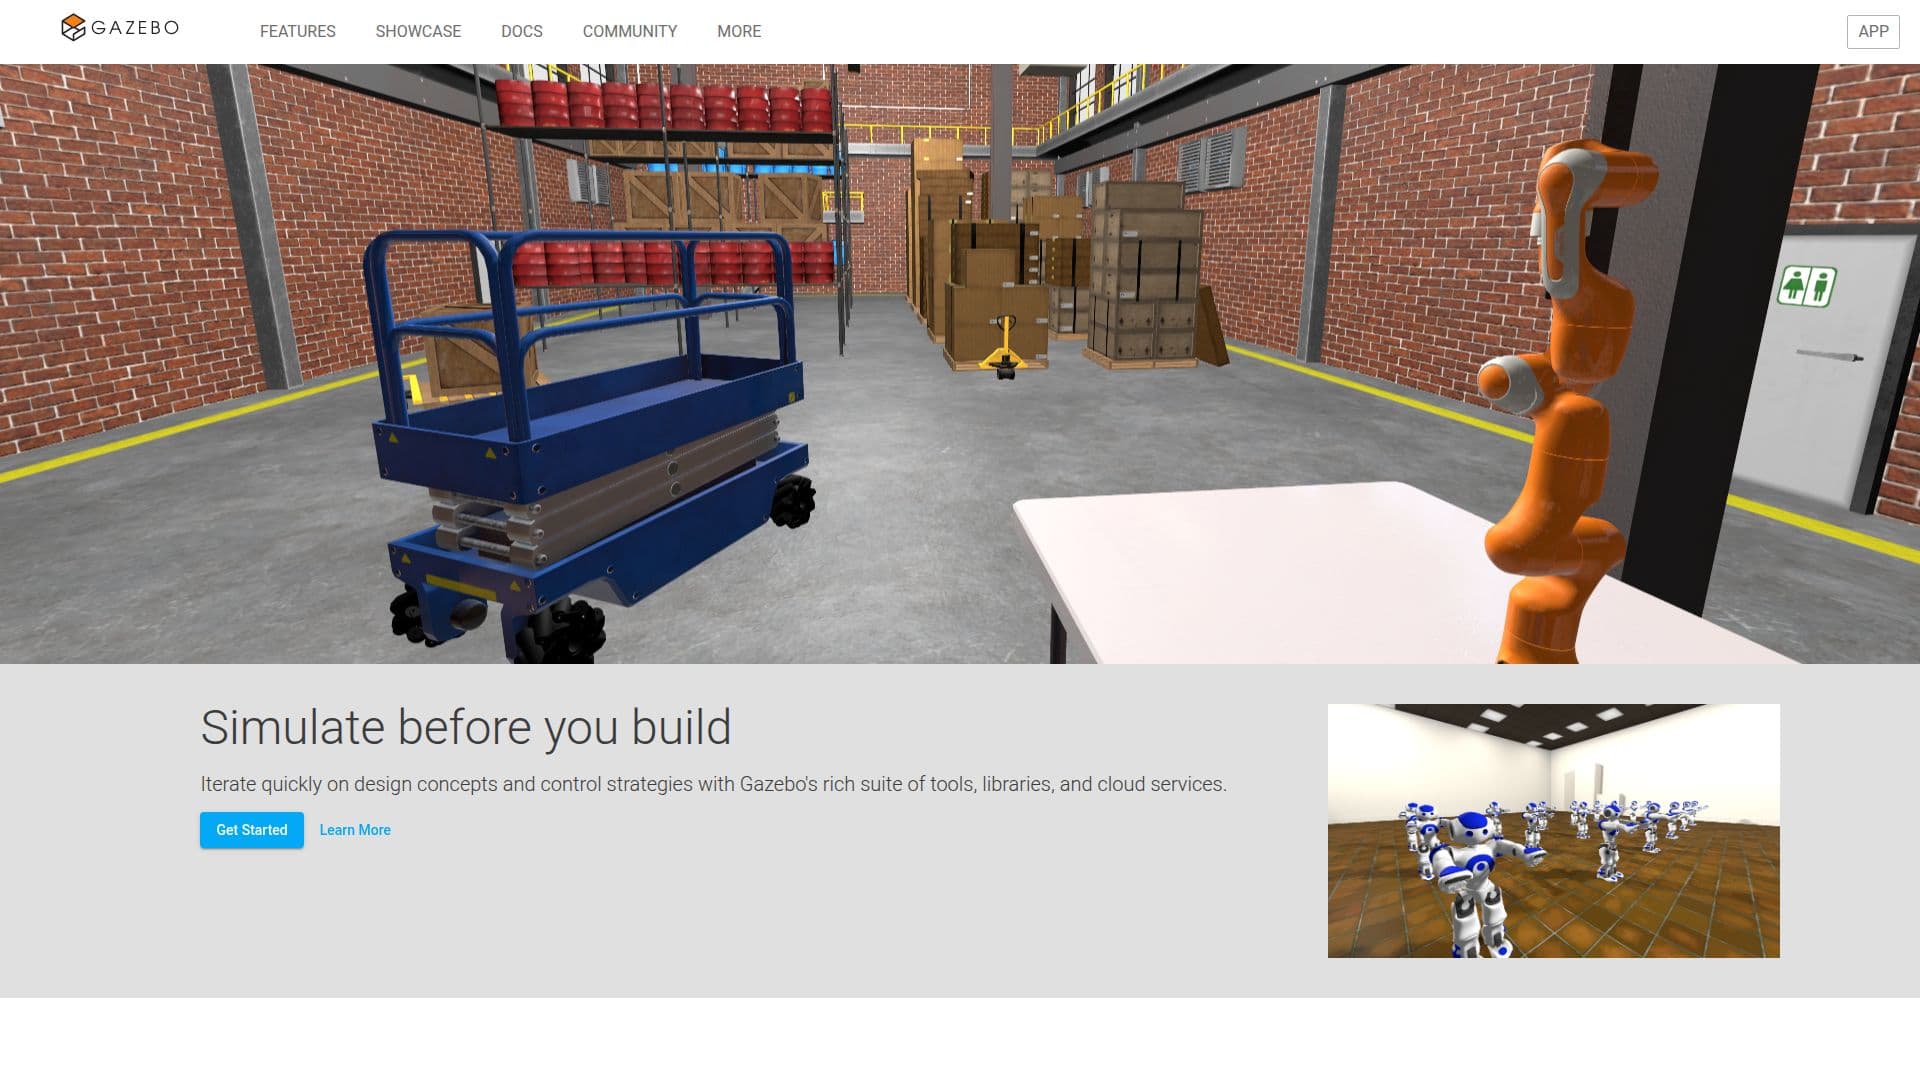
説明
Gazeboは、ユーザーが実際の構築前にプロジェクトをシミュレーションできる包括的なロボティクス設計、開発、シミュレーションスイートです。シミュレーションプロセスを簡単かつ効率的にするための豊富なツール、ライブラリ、クラウドサービスを提供します。Gazeboを使用することで、ユーザーは物理的な設計を迅速に反復し、安全で現実的な環境でさまざまな制御戦略をテストできます。この機能は、物理的なプロトタイプにコミットする前に設計が意図した通りに機能することを確認したい開発者にとって重要です。
続きを読む
このプラットフォームは、高忠実度のセンサーストリームを特徴としており、詳細なシミュレーションを可能にし、ユーザーがさまざまな条件下で設計をテストできるようにします。Gazeboのオープンソースライブラリは、一般的な数学データ型、ロギング、3Dメッシュ管理、非同期メッセージパッシングなどの基本的な機能をカプセル化しています。これにより、ユーザーと開発者の両方が特定のニーズに応じてプラットフォームを活用しやすくなります。
Gazeboを始めるには、UbuntuやmacOSなどの適切なプラットフォームにソフトウェアをインストールし、シミュレーターを起動してカスタムワールドやシミュレーションを作成します。ドキュメントは、ユーザーと開発者の両方に明確なガイダンスを提供し、誰もが成功するために必要なリソースを見つけられるようにしています。ユーザーはコミュニティに参加して、追加の機能、ヒント、トリックを発見し、ソフトウェアの体験を向上させることができます。Gazeboは、ロボティクス分野の人々に特に有益であり、テストと開発のための堅牢な環境を提供します。
- カテゴリーロボティクスと AI ハードウェア
- 料金モデル無料
- デプロイクラウド
- プラットフォームUbuntu、macOS、Windows
Gazeboの主要機能
オープンソースライブラリ
高忠実度センサーストリーム
クラウドサービス
3Dメッシュ管理
非同期メッセージパッシング
継続的インテグレーションテスト
現実的な環境シミュレーション
カスタムプラグイン開発
Gazeboの使い方は?
Gazeboをインストール: プラットフォームに応じたインストール手順に従ってGazeboをセットアップします。
Gazebo Simを起動: ターミナルを使用して、サーバーとGUIの両方を含むGazebo Simを起動します。
自分のワールドを作成: SDFを使用してシミュレーションの内容を指定し、既存のワールドを変更します。
リソースを探索: チュートリアルや例にアクセスして、Gazeboの理解と使用を深めます。
Gazeboの使用例
- ロボティクスシミュレーション
- 設計反復
- 制御戦略テスト
- 継続的インテグレーション
- カスタムプラグイン開発