Descripción
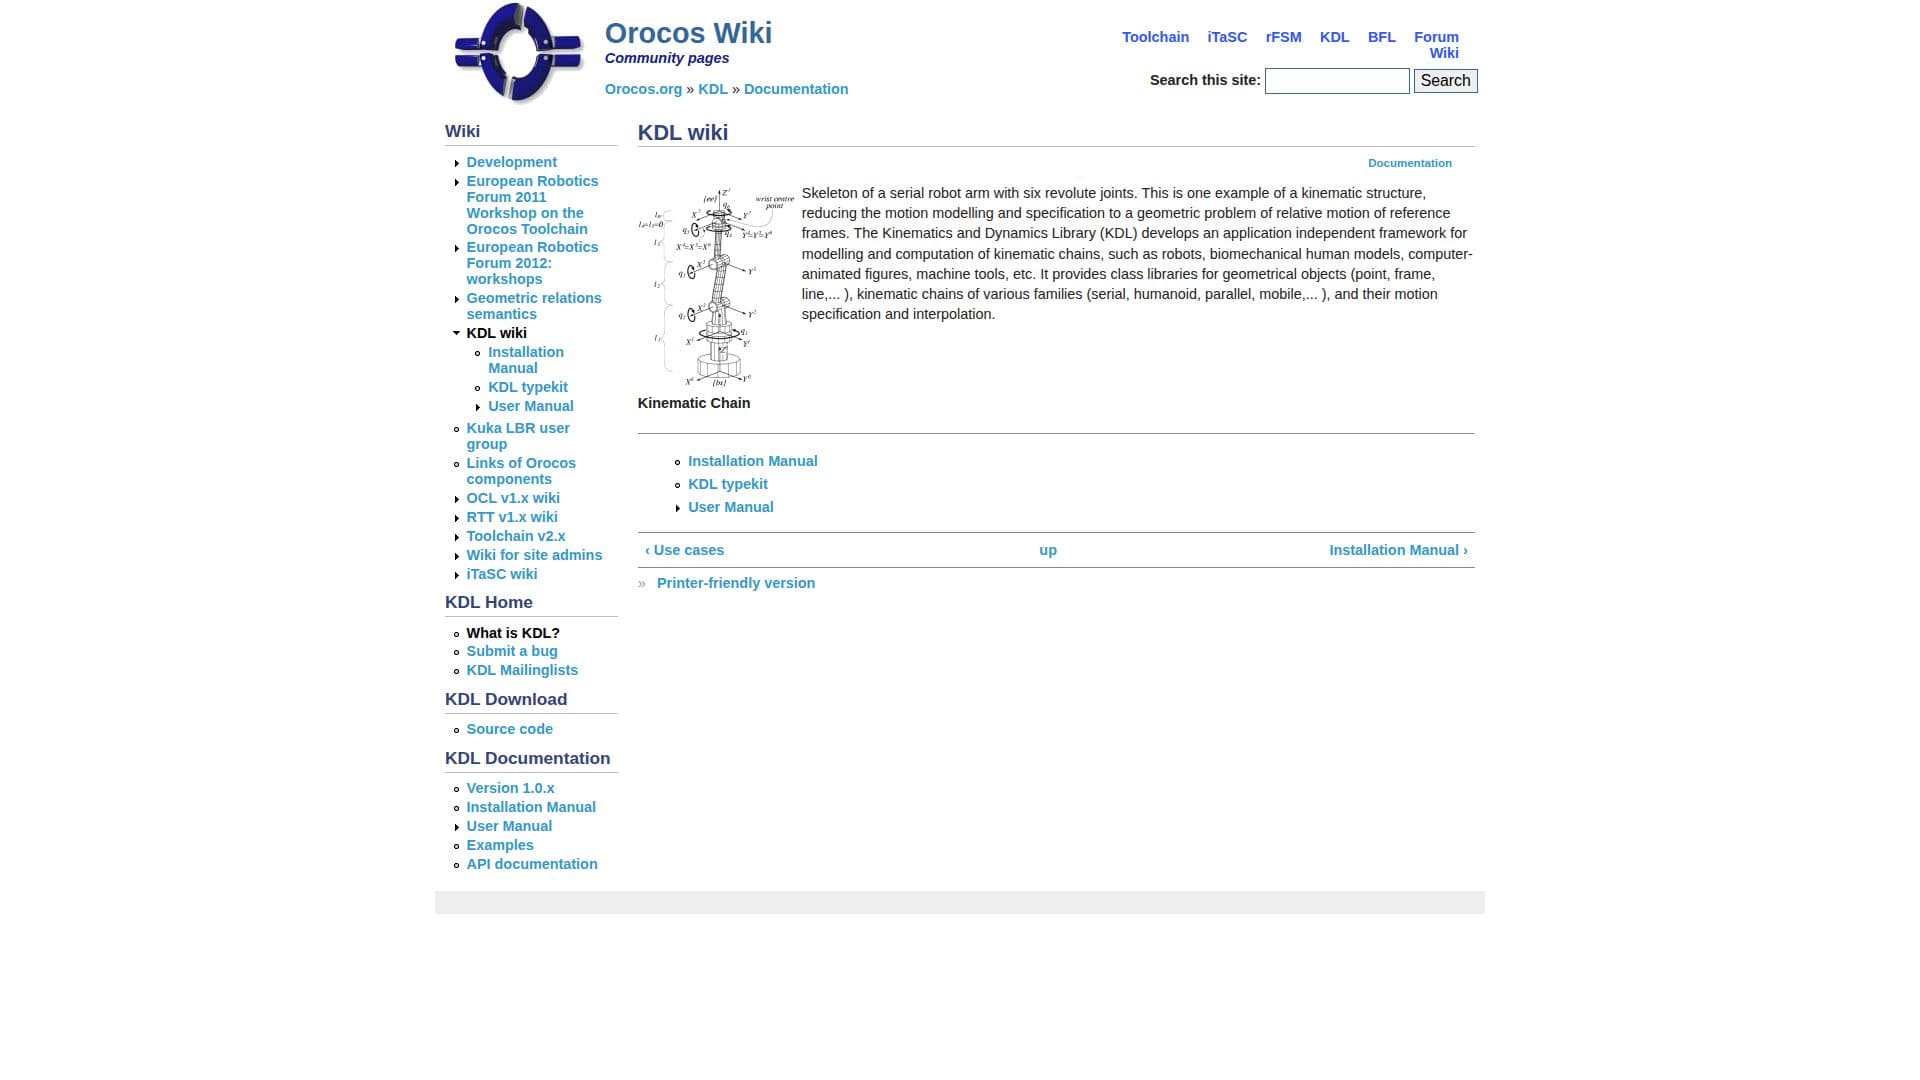
Orocos KDL, parte del Proyecto Orocos, es un marco integral diseñado para el modelado y cálculo de cadenas cinemáticas. Es independiente de la aplicación, lo que lo hace adecuado para una amplia gama de usos, incluyendo robótica, modelos humanos biomecánicos, figuras animadas por computadora y herramientas de máquina.
La biblioteca ofrece bibliotecas de clases para objetos geométricos como puntos, marcos y líneas, así como cadenas cinemáticas de varias familias, incluyendo seriales, humanoides, paralelas y móviles.
El marco simplifica el proceso de modelado y especificación de movimiento al reducirlo a un problema geométrico de movimiento relativo de marcos de referencia. Esto es particularmente útil en robótica y automatización, donde el control y movimiento precisos son cruciales. Orocos KDL apoya el desarrollo de sistemas de control más inteligentes en estos campos.
Los usuarios pueden acceder a documentación y ejemplos para comprender mejor las capacidades y aplicaciones del marco. Se alienta a la comunidad a contribuir añadiendo sus propios ejemplos, fomentando un entorno colaborativo para el aprendizaje y desarrollo.
Si bien el marco es poderoso, los usuarios deben ser conscientes de que requiere un sólido entendimiento de la cinemática y la dinámica para aprovechar plenamente sus capacidades. El Proyecto Orocos proporciona recursos y apoyo comunitario para ayudar a los usuarios a superar estos desafíos.
Características principales de Orocos KDL Framework
Marco independiente de la aplicación
Modelado de cadenas cinemáticas
Bibliotecas de clases para objetos geométricos
Soporte para diversas familias de cadenas cinemáticas
Resolución de problemas geométricos
Documentación y ejemplos disponibles
Contribuciones de la comunidad alentadas
Control más inteligente en robótica y automatización
¿Cómo usar Orocos KDL Framework?
Configurar: Establecer cadenas cinemáticas
Usar: Implementar en robótica o animación
Optimizar: Mejorar sistemas de control
Contribuir: Añadir ejemplos a la comunidad
Casos de uso de Orocos KDL Framework
- Control de robótica
- Modelado biomecánico
- Animación
- Herramientas de máquina
- Investigación cinemática