Descripción
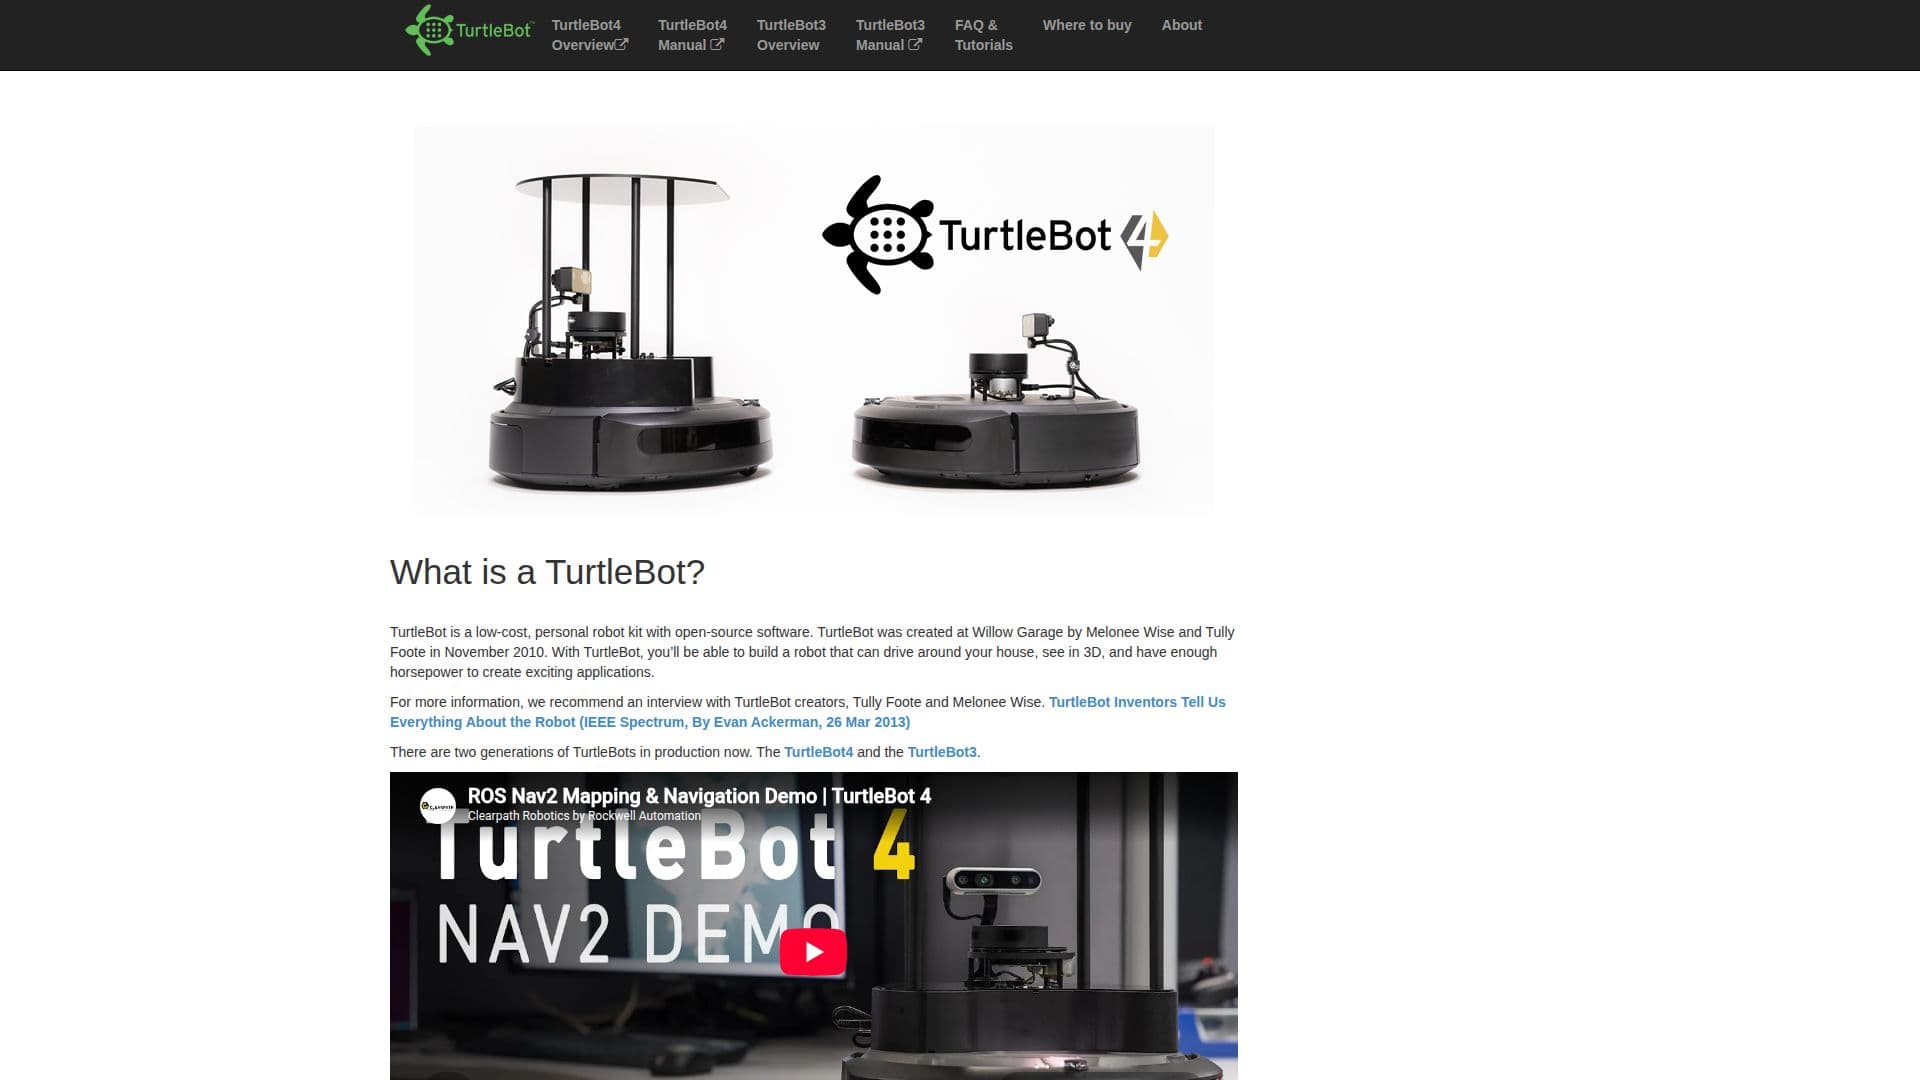
TurtleBot es un kit de robot personal que combina asequibilidad con capacidades avanzadas de robótica. Desarrollado por Willow Garage, fue presentado en noviembre de 2010 por Melonee Wise y Tully Foote. El kit incluye una base móvil, un sensor de distancia 2D/3D, una computadora portátil o una computadora de placa única, y hardware de montaje. TurtleBot está diseñado para ser ensamblado fácilmente utilizando componentes disponibles en el mercado, lo que lo hace accesible para aficionados e investigadores por igual.
La familia TurtleBot ha evolucionado a lo largo de los años, siendo los modelos más recientes TurtleBot3 y TurtleBot4. TurtleBot3 es conocido por su diseño modular, que permite a los usuarios personalizar su forma y funcionalidad. Cuenta con una base, motores Dynamixel, un LIDAR de 360 grados y una cámara, lo que lo hace adecuado para diversas aplicaciones en educación, investigación y prototipado.
La tecnología central de TurtleBot incluye SLAM (Localización y Mapeo Simultáneos) y Navegación, lo que le permite construir mapas y navegar por entornos de manera autónoma. Puede ser controlado de forma remota a través de una computadora portátil, un joystick o un teléfono inteligente Android. Además, TurtleBot admite la integración de manipuladores como el OpenMANIPULATOR, mejorando sus capacidades como manipulador móvil.
El software para TurtleBot es completamente de código abierto, principalmente bajo la Licencia Apache 2.0. Esta apertura fomenta que los usuarios modifiquen y amplíen la plataforma, promoviendo un enfoque impulsado por la comunidad para el desarrollo de la robótica. TurtleBot también es compatible con el Sistema Operativo de Robots (ROS), proporcionando un marco robusto para desarrollar aplicaciones de robótica.
TurtleBot es ideal para aquellos interesados en la robótica, desde estudiantes y educadores hasta investigadores profesionales. Su naturaleza de código abierto y su diseño modular lo convierten en una herramienta versátil para explorar conceptos de robótica y desarrollar aplicaciones innovadoras.
Características principales de Kit de Robótica TurtleBot
Software de código abierto
Diseño modular
Capacidades de SLAM y Navegación
Control remoto a través de computadora portátil o teléfono inteligente
Integración con OpenMANIPULATOR
Compatible con ROS
Hardware personalizable
Sensor LIDAR de 360 grados
¿Cómo usar Kit de Robótica TurtleBot?
Ensamblar: Sigue la documentación para construir tu TurtleBot
Instalar: Configura el software de TurtleBot desde la wiki de ROS
Configurar: Personaliza la configuración de hardware y software
Operar: Controla TurtleBot de forma remota o autónomamente
Casos de uso de Kit de Robótica TurtleBot
- Robótica Educativa
- Investigación y Desarrollo
- Automatización del Hogar
- Prototipado
- Proyectos de Aficionados