

الوصف
الذكاء الجسدي، المعروف باسم π، هو شركة بحث وهندسة في مجال الذكاء الاصطناعي للروبوتات تعمل على نماذج متعددة الأغراض تتحكم في الروبوتات لأداء المهام الجسدية. يحاول فريقها، الذي يُوصف على موقعه الخاص بأنه يتكون من مهندسين وعلماء وخبراء روبوتات وبناة شركات، بناء نموذج واحد قادر على التحكم في أنواع مختلفة من الروبوتات عبر مهام متعددة، بدلاً من تدريب نموذج منفصل لكل روبوت أو وظيفة.
قراءة المزيد
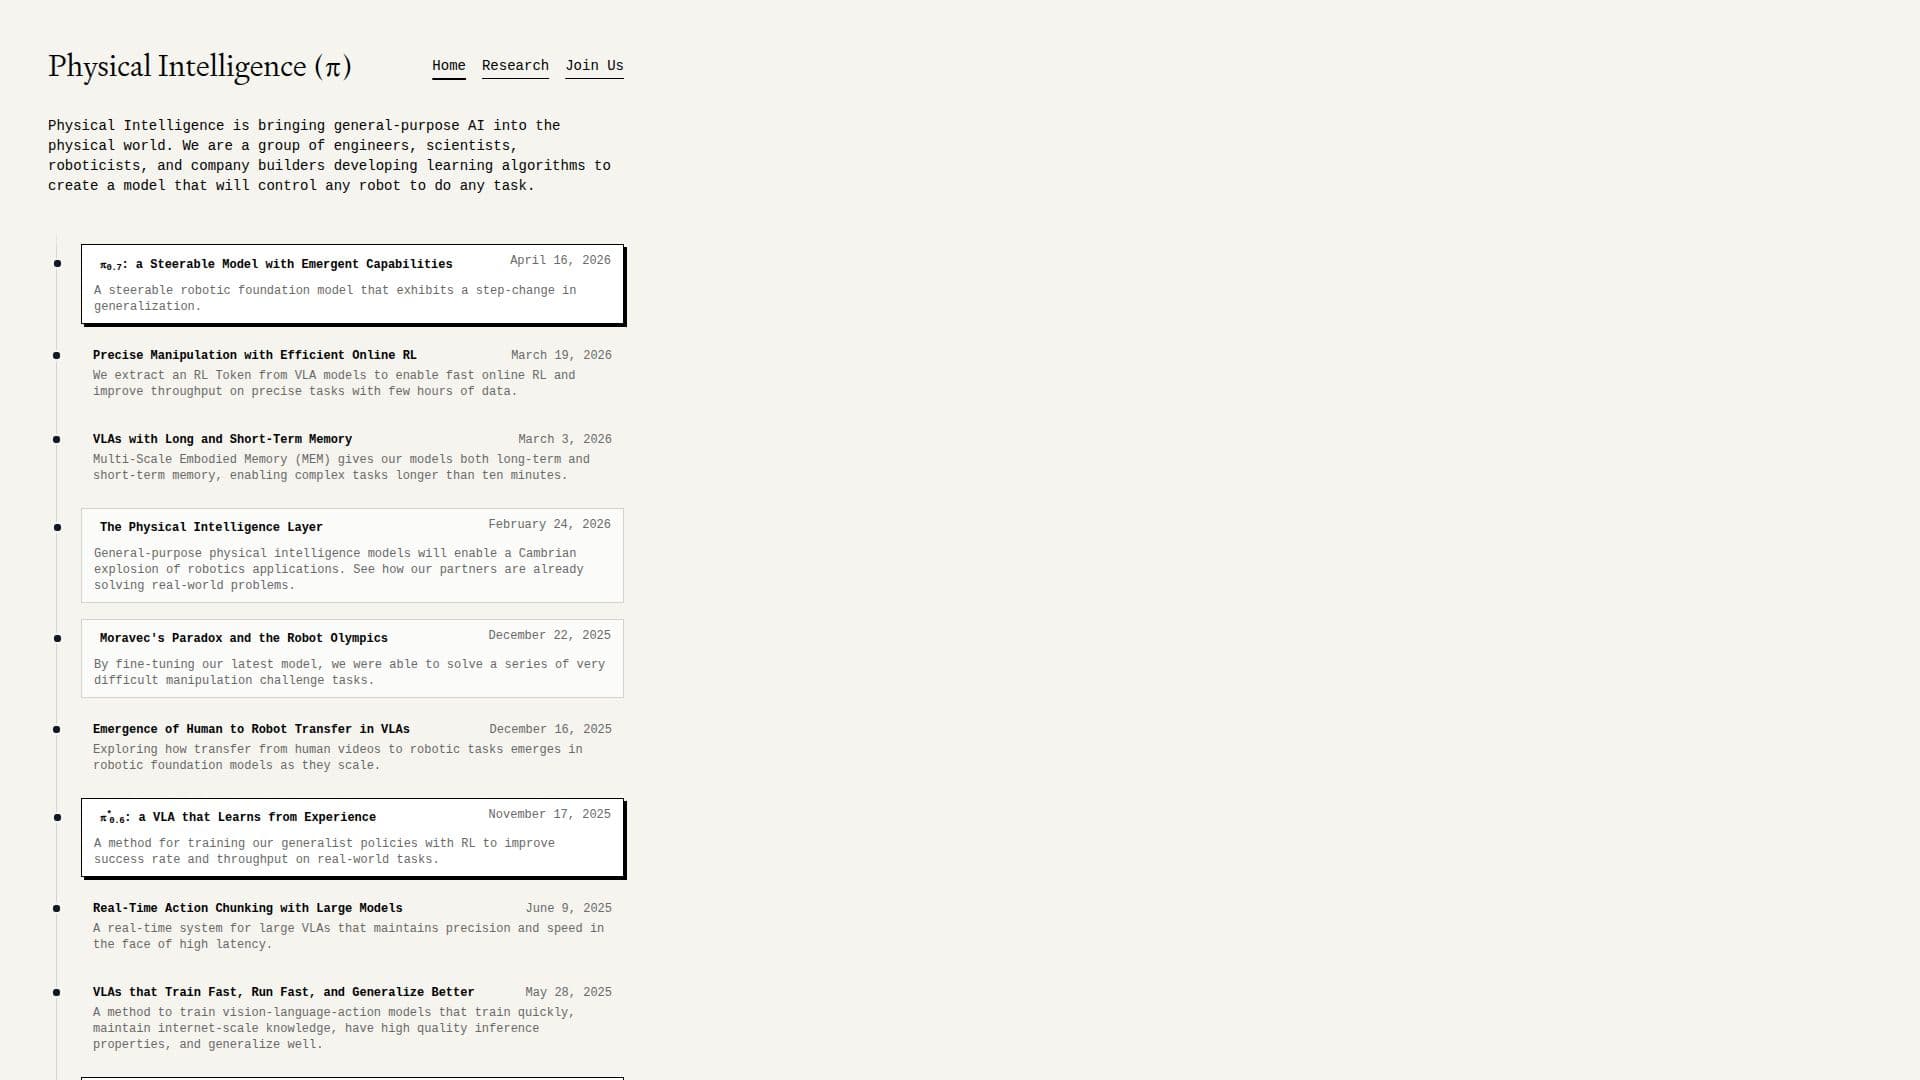
تنشر الشركة أعمالها كسلسلة مستمرة من المشاركات البحثية حول عائلة نماذجها من الرؤية-اللغة-العمل (VLA) الخاصة بـ π. تم إصدار π0 في أكتوبر 2024، وكان أول سياسة عامة للشركة، حيث جمع بين بيانات متعددة المهام والروبوتات على نطاق واسع مع بنية شبكة جديدة؛ ثم قامت شركة الذكاء الجسدي بفتح مصدر أوزانها ورمزها، جنبًا إلى جنب مع مُرمز العمل المرافق المعروف باسم π0-FAST الذي تقول الشركة إنه يدرب السياسات العامة بسرعة تصل إلى خمس مرات أسرع من الأساليب السابقة. تم نشر π0.5 في أبريل 2025، حيث وسع π0 نحو التعميم في العالم المفتوح، بما في ذلك التحكم في مُعالج متنقل لتنظيف مطبخ أو غرفة نوم غير مألوفة. تصف المشاركات اللاحقة π*0.6، المدربة باستخدام التعلم المعزز لتحسين معدل النجاح والإنتاجية في المهام الواقعية، و π0.7، التي توصف بأنها نموذج قابل للتوجيه مع قدرات ناشئة. خط بحث منفصل، الذاكرة المجسدة متعددة المقاييس (MEM)، يمنح النماذج ذاكرة طويلة وقصيرة الأمد حتى تتمكن من تنفيذ مهام تستمر لأكثر من عشر دقائق، وتتناول المشاركات الأخرى تقسيم العمل في الوقت الحقيقي للنماذج الكبيرة وتقنيات نقل المهارات المكتسبة من مقاطع الفيديو البشرية إلى الروبوتات.
تقول شركة الذكاء الجسدي إن نماذجها تُستخدم بالفعل من قبل شركاء يحلون مشاكل الروبوتات في العالم الحقيقي، على الرغم من أن موقعها لا يذكر هؤلاء الشركاء ولا يقدم منتجًا عامًا أو صفحة تسعير أو تسجيل حساب؛ يبدو أن الوصول إلى النماذج بخلاف إصدار π0 المفتوح المصدر يتم من خلال شراكات مباشرة بدلاً من أدوات الخدمة الذاتية. تدعم الشركة مستثمرون بما في ذلك بوند، جيف بيزوس، كوسلا فنتشرز، لوكس كابيتال، أوبن أي، ريد بوينت فنتشرز، سيكويا كابيتال، كابيتال جي وثرايف كابيتال. يمكن للقراء الذين يرغبون في التفاصيل الفنية وراء أي من نماذجها العثور على كتابات كاملة، وفي حالة π0 أوزان ورمز قابلة للتنزيل، على صفحة الأبحاث الخاصة بالشركة.
- الفئةالروبوتات وعتاد الذكاء الاصطناعي
- نموذج التسعيرغير محدد
- النشرسحابي
- المنصاتروبوتات
الميزات الأساسية لـ الذكاء الجسدي (π)
عائلة نماذج الرؤية-اللغة-العمل (VLA) للتحكم في الروبوتات متعددة الأغراض
π0، أول سياسة روبوت عامة مفتوحة المصدر للشركة، مع أوزان ورمز تم إصداره
π0.5، توسيع التعميم في العالم المفتوح إلى بيئات جديدة مثل المطابخ غير المألوفة
π*0.6، المدربة باستخدام التعلم المعزز لتحسين نجاح المهام الواقعية وسرعتها
π0.7، توصف بأنها نموذج قابل للتوجيه مع قدرات ناشئة
الذاكرة المجسدة متعددة المقاييس (MEM) لذاكرة المهام الطويلة والقصيرة الأمد لأكثر من عشر دقائق
مُرمز العمل π0-FAST لتدريب أسرع للسياسات العامة
تقسيم العمل في الوقت الحقيقي للنماذج الكبيرة من الرؤية-اللغة-العمل
كتابات بحثية منشورة لكل إصدار نموذج
كيفية استخدام الذكاء الجسدي (π)؟
اقرأ الأبحاث: تصفح صفحة أبحاث الذكاء الجسدي للحصول على كتابات حول كل إصدار من نماذج π.
احصل على الأوزان المفتوحة: قم بتنزيل أوزان ورمز π0 المصدرة لتشغيل النموذج أو تحسينه بنفسك.
تابع الإصدارات الجديدة: تحقق من تغذية الأبحاث أو حساب الشركة على X للحصول على منشورات جديدة حول نماذج π.
استكشف شراكة: اتصل بالشركة مباشرة من خلال موقعها لمناقشة الوصول إلى ما وراء النماذج المفتوحة المصدر، حيث لا يوجد تسجيل عام.
حالات استخدام الذكاء الجسدي (π)
- سياسة روبوت مفتوحة المصدر
- ذاكرة المهام طويلة الأمد
- أبحاث نموذج أساس الروبوت







