

تخطَّ إلى المحتوى الرئيسي
ToolPotion
مستشار الذكاء الاصطناعي
إرسال (مجاني)

CROSPI - إطار عمل الروبوتات التفاعلية

CROSPI هو إطار عمل مفتوح المصدر لإنشاء سلوكيات روبوتية تفاعلية متقدمة. يدمج إشارات المستشعرات وواجهات المستخدم، ويدعم التفاعل متعدد الوسائط، ويسهل التطوير السهل باستخدام تنسيق Python وJSON Schema.

زيارة الرابط
مشاركة
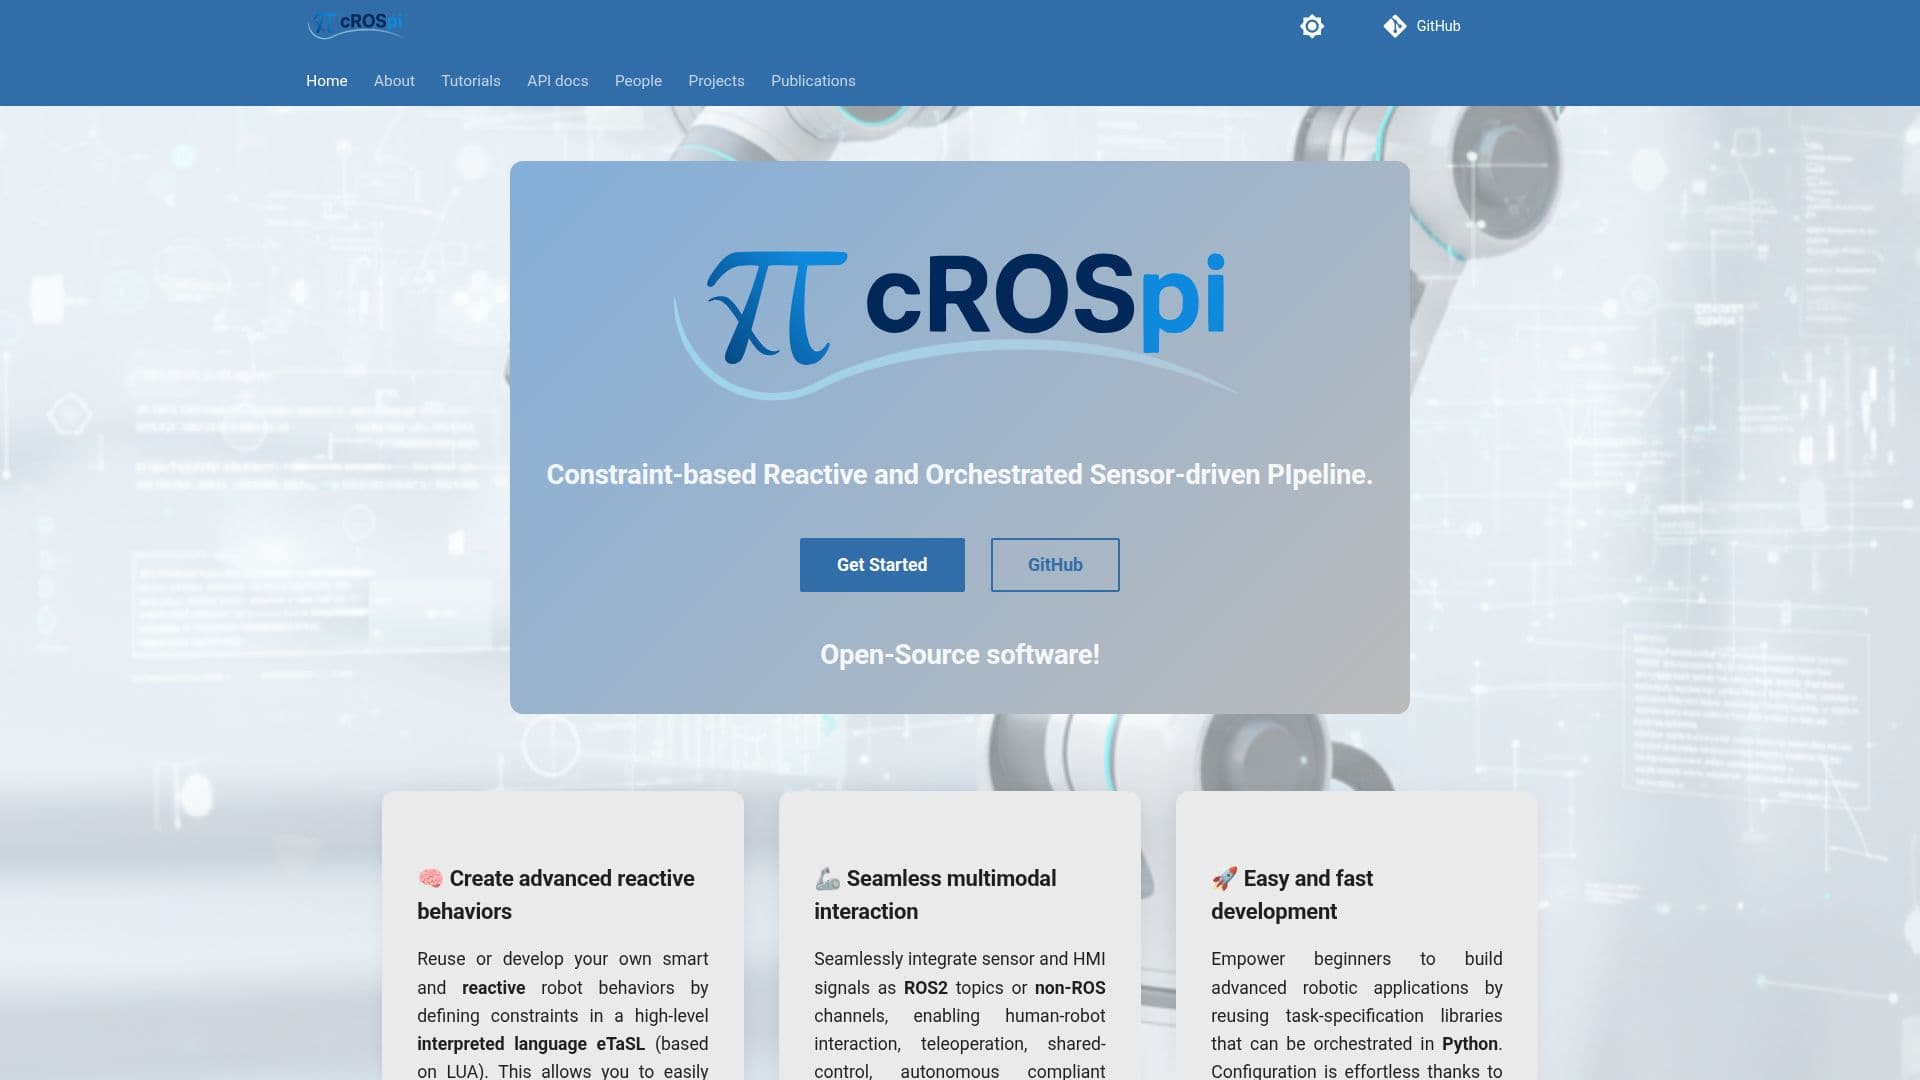
لقطة شاشة لـ CROSPI - إطار عمل الروبوتات التفاعلية

CROSPI هو إطار عمل برمجي مفتوح المصدر مصمم لإنشاء سلوكيات روبوتية تفاعلية متقدمة. تم تطويره بواسطة فريق أبحاث الروبوتات في جامعة KU Leuven، ويسمح للمستخدمين بتعريف القيود بلغة عالية المستوى تُسمى eTaSL، والتي تستند إلى LUA. وهذا يمكّن من تطوير سلوكيات روبوتية ذكية وتفاعلية باستخدام مدخلات متعددة الحواس.

قراءة المزيد

يدعم الإطار تفاعلًا سلسًا متعدد الوسائط من خلال دمج إشارات المستشعرات وواجهات المستخدم كمواضيع ROS2 أو قنوات غير ROS. تتيح هذه القدرة تطبيقات متنوعة مثل التفاعل بين الإنسان والروبوت، والتحكم عن بُعد، والتحكم المشترك، والسلوكيات المستقلة المتوافقة. تم تصميم CROSPI لتمكين المبتدئين من بناء تطبيقات روبوتية متقدمة من خلال إعادة استخدام مكتبات تحديد المهام التي يمكن تنسيقها في Python. يتم تبسيط عملية التكوين من خلال التوثيق الذاتي المدفوع بـ JSON Schema وإكمال المعلمات الذكي.

CROSPI هو أصلي لـ ROS2، مما يسمح للمستخدمين بتحسين تطبيقاتهم باستخدام حزم وأدوات ROS2 الأخرى مثل RViz وPlotJuggler وURDF وكشف ChArUco. يدعم هيكله القابل للتوسيع بالكامل استخدام المكونات الإضافية C++ الحالية أو المخصصة لإضافة محاكيات جديدة أو معالجات إدخال/إخراج أو حلول أو برامج تشغيل روبوتات ذات زمن استجابة منخفض. يضمن هذا التوسع أنه بعد التثبيت، يتم اكتشاف المكونات الإضافية تلقائيًا وقابلة للتكوين بالكامل ضمن إعداد المستخدم.

يدعم الإطار التحكم في الوقت الحقيقي في تكوينات روبوتية متنوعة، بما في ذلك الأذرع الفردية، والأذرع الثنائية، والمعالجات المتنقلة، والروبوتات المتوازية. تكمن قوة CROSPI في قدرته على تمكين سلوكيات روبوتية قوية وتفاعلية مع تقليل الخبرة المطلوبة من مختلف الأطراف المعنية. يسهل التعاون من خلال تعريف الأدوار والتطورات بشكل منهجي، مما يجعل من الأسهل على الأطراف المعنية فهم مدخلات بعضهم البعض. تم استخدام الإطار بنجاح في دراسات حالة متنوعة، مما يبرز مرونته وفعاليته في التطبيقات الواقعية.

  • الفئةالروبوتات وعتاد الذكاء الاصطناعي
  • نموذج التسعيرمفتوح المصدر
  • النشرداخل المنشأة
  • المنصاتROS2

  • برنامج مفتوح المصدر

  • لغة عالية المستوى eTaSL

  • تفاعل سلس متعدد الوسائط

  • تكامل أصلي مع ROS2

  • هيكل قابل للتوسيع بالكامل

  • تحكم في الوقت الحقيقي في روبوتات متنوعة

  • تكوين مدفوع بـ JSON Schema

  • تنسيق باستخدام Python

  1. تكوين: تعريف إعدادات الروبوت والحل في JSON

  2. تنسيق: تجميع المهارات في شجرة سلوك

  3. إطلاق: بدء العقد باستخدام ملفات إطلاق ROS2

  4. تشغيل: تنفيذ المهام على الروبوت في المحاكاة أو الأجهزة الحقيقية

  • المناورة المتنقلة
  • أتمتة الشركات الصغيرة والمتوسطة
  • مراقبة الجودة
  • إزالة قشرة الجبن
  • التجميع الروبوتي

تقييمات CROSPI

جاري التحميل...

أدوات ذكاء اصطناعي شائعة مثل CROSPI

eTaSL

أطر عمل الذكاء الاصطناعي

eTaSL هو إطار عمل مفتوح المصدر لتحديد مهام الروبوت باستخدام منهجيات قائمة على القيود. يتيح حركة الروبوت المرنة والتكيفية من خلال القيود الرياضية، ويدعم التحكم القائم على…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة
عرض الأداة

أطر عمل الذكاء الاصطناعي

إطار عمل مفتوح المصدر لتحديد مهام الروبوت باستخدام منهجيات قائمة على القيود. يتيح حركة الروبوت المرنة والتكيفية من خلال القيود الرياضية، ويدعم التحكم القائم على…eTaSL هو إطار عمل مفتوح المصدر لتحديد مهام الروبوت باستخدام منهجيات قائمة على القيود. يتيح حركة الروبوت المرنة والتكيفية من خلال القيود الرياضية، ويدعم التحكم القائم على…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة
عرض أفضل 50 من أطر عمل الذكاء الاصطناعي

Viam

تطبيقات الذكاء الاصطناعي

Viam هي منصة برمجيات روبوتية مصممة لمهندسي البرمجيات، مما يمكّن من بناء ونشر وإدارة تطبيقات الروبوتات. تقدم SDKs متعددة اللغات، وتجريد الأجهزة، وقدرات إدارة الأسطول، مما يسهل…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة

المرتبة 8 في الروبوتات وعتاد الذكاء الاصطناعي

عرض الأداة

تطبيقات الذكاء الاصطناعي

منصة برمجيات روبوتية مصممة لمهندسي البرمجيات، مما يمكّن من بناء ونشر وإدارة تطبيقات الروبوتات. تقدم SDKs متعددة اللغات، وتجريد الأجهزة، وقدرات إدارة الأسطول، مما يسهل…Viam هي منصة برمجيات روبوتية مصممة لمهندسي البرمجيات، مما يمكّن من بناء ونشر وإدارة تطبيقات الروبوتات. تقدم SDKs متعددة اللغات، وتجريد الأجهزة، وقدرات إدارة الأسطول، مما يسهل…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة
المرتبة 8 في الروبوتات وعتاد الذكاء الاصطناعي

برنامج MoveIt Pro للروبوتات

منصات الذكاء الاصطناعي

برنامج MoveIt Pro هو منصة ذكاء اصطناعي مادية من الدرجة الإنتاجية للتلاعب الروبوتي، مما يمكّن من تطوير ونشر سريع لتطبيقات ذراع الروبوت المتقدمة عبر الصناعات. يوفر محرك تشغيل قوي،…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة

المرتبة 146 في منصات الذكاء الاصطناعي

عرض الأداة

منصات الذكاء الاصطناعي

منصة ذكاء اصطناعي مادية من الدرجة الإنتاجية للتلاعب الروبوتي، مما يمكّن من تطوير ونشر سريع لتطبيقات ذراع الروبوت المتقدمة عبر الصناعات. يوفر محرك تشغيل قوي،…برنامج MoveIt Pro هو منصة ذكاء اصطناعي مادية من الدرجة الإنتاجية للتلاعب الروبوتي، مما يمكّن من تطوير ونشر سريع لتطبيقات ذراع الروبوت المتقدمة عبر الصناعات. يوفر محرك تشغيل قوي،…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة
المرتبة 146 في منصات الذكاء الاصطناعي

ROS

أطر عمل الذكاء الاصطناعي

ROS، نظام تشغيل الروبوت، هو إطار عمل مرن لكتابة برامج الروبوت. يوفر مكتبات وأدوات لبناء تطبيقات روبوتية معقدة، ويدعم مجموعة واسعة من عمليات تكامل الأجهزة والبرامج. يسهل ROS تطوير…

الروبوتات وعتاد الذكاء الاصطناعي
عرض الأداة

أطر عمل الذكاء الاصطناعي

ROS، نظام تشغيل الروبوت، هو إطار عمل مرن لكتابة برامج الروبوت. يوفر مكتبات وأدوات لبناء تطبيقات روبوتية معقدة، ويدعم مجموعة واسعة من عمليات تكامل الأجهزة والبرامج. يسهل ROS تطوير…

مميزةالروبوتات وعتاد الذكاء الاصطناعي
عرض أفضل 50 من أطر عمل الذكاء الاصطناعي

وثائق جيمنازيوم-روبوتيكس

تطبيقات الذكاء الاصطناعي

يقدم جيمنازيوم-روبوتيكس مجموعة من بيئات محاكاة الروبوتات المصممة لتعلم التعزيز. باستخدام واجهة برمجة التطبيقات الخاصة بجيمنازيوم ومحرك الفيزياء MuJoCo، يوفر منصة قوية لتطوير…

الروبوتات وعتاد الذكاء الاصطناعي
عرض الأداة

تطبيقات الذكاء الاصطناعي

يقدم جيمنازيوم-روبوتيكس مجموعة من بيئات محاكاة الروبوتات المصممة لتعلم التعزيز. باستخدام واجهة برمجة التطبيقات الخاصة بجيمنازيوم ومحرك الفيزياء MuJoCo، يوفر منصة قوية لتطوير…

الروبوتات وعتاد الذكاء الاصطناعي
عرض أفضل 250 من تطبيقات الذكاء الاصطناعي

SDK التحريك الذهني

أطر عمل الذكاء الاصطناعي

SDK التحريك الذهني هو مكتبة مهارات موحدة بلغة بايثون مصممة لبناء تطبيقات الرؤية الحاسوبية والروبوتات والذكاء الاصطناعي الفيزيائي ذات الجودة الإنتاجية. يتيح للمطورين إنشاء خطوط…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة
عرض الأداة

أطر عمل الذكاء الاصطناعي

مكتبة مهارات موحدة بلغة بايثون مصممة لبناء تطبيقات الرؤية الحاسوبية والروبوتات والذكاء الاصطناعي الفيزيائي ذات الجودة الإنتاجية. يتيح للمطورين إنشاء خطوط…SDK التحريك الذهني هو مكتبة مهارات موحدة بلغة بايثون مصممة لبناء تطبيقات الرؤية الحاسوبية والروبوتات والذكاء الاصطناعي الفيزيائي ذات الجودة الإنتاجية. يتيح للمطورين إنشاء خطوط…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة
عرض أفضل 50 من أطر عمل الذكاء الاصطناعي

تقوم Skild AI بتطوير الذكاء الاصطناعي الروبوتي العام الذي يمكّن الروبوتات من أداء مهام متنوعة في العالم المادي. تهدف تقنيتهم إلى أتمتة المهام الفيزيائية، مما يوفر عوائد كبيرة من…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة

المرتبة 6 في الروبوتات وعتاد الذكاء الاصطناعي

عرض الأداة

تقوم Skild AI بتطوير الذكاء الاصطناعي الروبوتي العام الذي يمكّن الروبوتات من أداء مهام متنوعة في العالم المادي. تهدف تقنيتهم إلى أتمتة المهام الفيزيائية، مما يوفر عوائد كبيرة من…

الروبوتات وعتاد الذكاء الاصطناعيالتصنيع والصناعة
المرتبة 6 في الروبوتات وعتاد الذكاء الاصطناعي

الذكاء الجسدي (π)

تطبيقات الذكاء الاصطناعي

الذكاء الجسدي، المعروف باسم π، هو شركة بحث في الذكاء الاصطناعي في مجال الروبوتات تقوم ببناء نماذج متعددة الأغراض تسمح للروبوتات بالتعلم وأداء المهام الجسدية. ينشر مهندسوها…

الروبوتات وعتاد الذكاء الاصطناعي

المرتبة 4 في الروبوتات وعتاد الذكاء الاصطناعي

عرض الأداة

تطبيقات الذكاء الاصطناعي

الذكاء الجسدي، المعروف باسم π، هو شركة بحث في الذكاء الاصطناعي في مجال الروبوتات تقوم ببناء نماذج متعددة الأغراض تسمح للروبوتات بالتعلم وأداء المهام الجسدية. ينشر مهندسوها…

الروبوتات وعتاد الذكاء الاصطناعي
المرتبة 4 في الروبوتات وعتاد الذكاء الاصطناعي
1 من 8


