الوصف
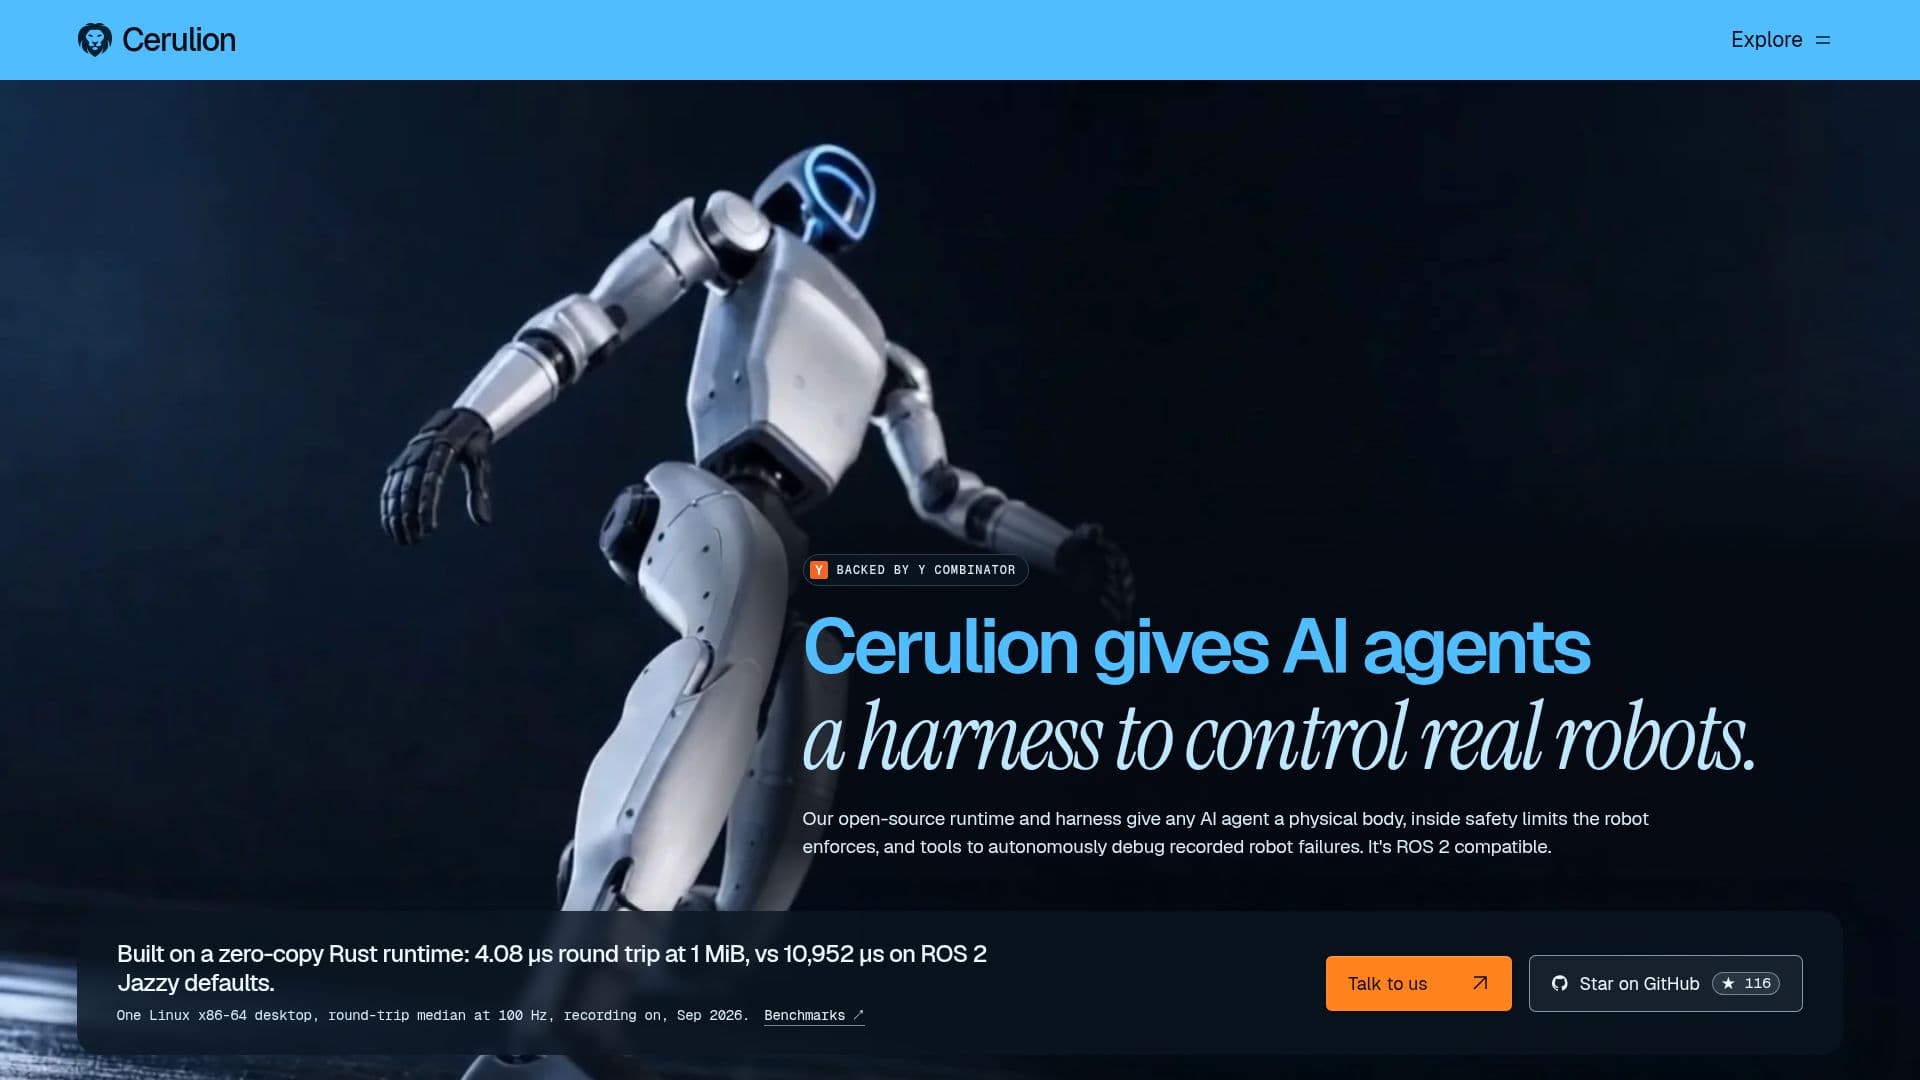
Cerulion هو نظام تشغيل مفتوح المصدر مصمم للذكاء الاصطناعي الفيزيائي، مما يمكّن الوكالات الذكية من التحكم في الروبوتات الحقيقية مع تعزيز السلامة وقدرات تصحيح الأخطاء. تشمل ميزته الأساسية بيئة تشغيل مفتوحة المصدر وأدوات توفر لأي وكالة ذكاء اصطناعي جسماً فيزيائياً، تعمل ضمن حدود السلامة التي يفرضها الروبوت نفسه. هذا النظام متوافق تماماً مع ROS 2، مما يجعله متاحاً للأنظمة الروبوتية الحالية.
قراءة المزيد
مبني على بيئة تشغيل Rust بدون نسخ، تتمتع Cerulion بأوقات استجابة أسرع بكثير مقارنةً بالإعدادات الافتراضية لـ ROS 2 Jazzy، حيث تحقق 4.08 ميكروثانية عند 1 ميغابايت مقابل 10,952 ميكروثانية. تضمن هذه الأداء التحكم الفعال والسريع في الأنظمة الروبوتية. يعمل مكون `cerulion-rcpd` كخادم MCP على الروبوت، حيث يمكن للوكالات استدعاء الأدوات المعلنة فقط في `rcp.yaml`. يتحقق الروبوت بدقة من حدود المعاملات، وفئات السلامة، وقفل الإيقاف الطارئ لكل استدعاء، مما يحافظ على إيصال مفصل للمسؤولية والسلامة.
تعتبر ميزة Flashback أساسية، حيث تتيح للمستخدمين الاحتفاظ باللحظات المحيطة بفشل الروبوت. يقوم Flashback تلقائياً بحفظ تاريخ الروبوت الأخير كملفات MCAP عند حدوث خطأ في التشغيل أو عند الطلب، مما يوفر بيانات حيوية لتحليل ما بعد الحادث. يتم تكملة ذلك بواسطة Hindsight (الوصول المبكر) وStudio، اللذان يساعدان في تحديد اللحظة الدقيقة للفشل وتصور الإطارات ذات الصلة من بيانات القياس المسجلة.
تدعم Cerulion أيضاً تصحيح الأخطاء في الفشل المسجل ومقارنة المخرجات الأصلية. يمكن للمستخدمين إعادة تشغيل التسجيلات الأصلية المدعومة مع كود جديد ونفس المدخلات، مع تحديد النظام للمواضيع التي تغيرت. يتم دمج هذه القدرة في سير العمل CI، مما يسمح بالتحقق التلقائي من تشغيل الروبوتات مقابل التسامحات المحددة. كما تسهل المنصة تصحيح الأخطاء في تسجيلات الروبوتات مع وكالة ذكاء اصطناعي، حيث تربط Hindsight بالنماذج مثل Claude Code وCodex أو Cursor للسؤال عن سبب فشل تسجيل MCAP والحصول على إجابات مستندة إلى مواضيع وأوقات محددة. تجعل هذه المجموعة الشاملة من الأدوات Cerulion حلاً قوياً لتطوير ونشر وصيانة الأنظمة الروبوتية التي تتحكم فيها الذكاء الاصطناعي.
- الفئةالروبوتات وعتاد الذكاء الاصطناعي
- نموذج التسعيرمفتوح المصدر
- النشرOn-robot server (cerulion-rcpd)
- المنصاتLinux, macOS
الميزات الأساسية لـ Cerulion
بيئة تشغيل مفتوحة المصدر وأدوات لوكالات الذكاء الاصطناعي
تمكن وكالات الذكاء الاصطناعي من التحكم في الروبوتات الحقيقية
تفرض حدود السلامة على إجراءات الروبوت
توفر أدوات لتصحيح الأخطاء بشكل مستقل لفشل الروبوتات
نظام تشغيل متوافق مع ROS 2
بيئة تشغيل Rust بدون نسخ لأداء عالي (4.08 ميكروثانية جولة عند 1 ميغابايت)
خادم MCP (`cerulion-rcpd`) لتفاعل الوكالات والروبوتات بشكل منظم
يتحقق الروبوت من حدود المعاملات وفئات السلامة وقفل الإيقاف الطارئ
يحفظ Flashback تاريخ الروبوت الأخير كملف MCAP عند حدوث خطأ أو عند الطلب
Hindsight (الوصول المبكر) وStudio لتحليل الفشل
إعادة تشغيل التسجيلات الأصلية المدعومة مع كود جديد ونفس المدخلات
مقارنة المخرجات الأصلية في CI مع التسامحات المحددة
تصحيح الأخطاء في تسجيلات الروبوتات مع وكالات الذكاء الاصطناعي (مثل Claude Code وCodex وCursor)
إجابات مستندة إلى مواضيع وأوقات محددة لتصحيح الأخطاء
واجهة برمجة تطبيقات مريحة لتطوير العقد
كيفية استخدام Cerulion؟
تثبيت Cerulion: إعداد بيئة التشغيل المفتوحة المصدر على Linux أو macOS.
دمج الوكالة: ربط وكالة الذكاء الاصطناعي الخاصة بك بأدوات Cerulion للتحكم في روبوت فيزيائي.
تحديد الأدوات: إعلان الأدوات المحددة التي يمكن لوكالتك استدعاؤها في `rcp.yaml` لتفاعل الروبوت.
مراقبة العمليات: استخدام `cerulion-rcpd` لضمان التزام إجراءات الروبوت بحدود السلامة وفحوصات المعاملات.
تسجيل التاريخ: استخدام Flashback لحفظ تاريخ الروبوت تلقائياً كملفات MCAP أثناء التشغيل أو عند الطلب.
تصحيح الأخطاء: استخدام Hindsight وStudio لتحليل ملفات MCAP المسجلة وتحديد نقاط الفشل.
إعادة التشغيل والتحقق: إعادة تشغيل تسجيلات Cerulion الأصلية في CI لمقارنة المخرجات والتحقق من تغييرات الكود.
تصحيح الأخطاء بمساعدة الذكاء الاصطناعي: ربط Hindsight بوكالة ذكاء اصطناعي (مثل Claude Code) للحصول على إجابات مستندة إلى أسباب فشل التسجيلات.
حالات استخدام Cerulion
- تحكم وكالة الذكاء الاصطناعي في الروبوت
- تصحيح أخطاء الروبوتات
- تطوير واختبار الروبوتات
- التكامل المستمر للروبوتات
- تعزيز نظام ROS 2
- نظام تشغيل الذكاء الاصطناعي الفيزيائي
- عمليات الروبوتات الحرجة للسلامة