Description
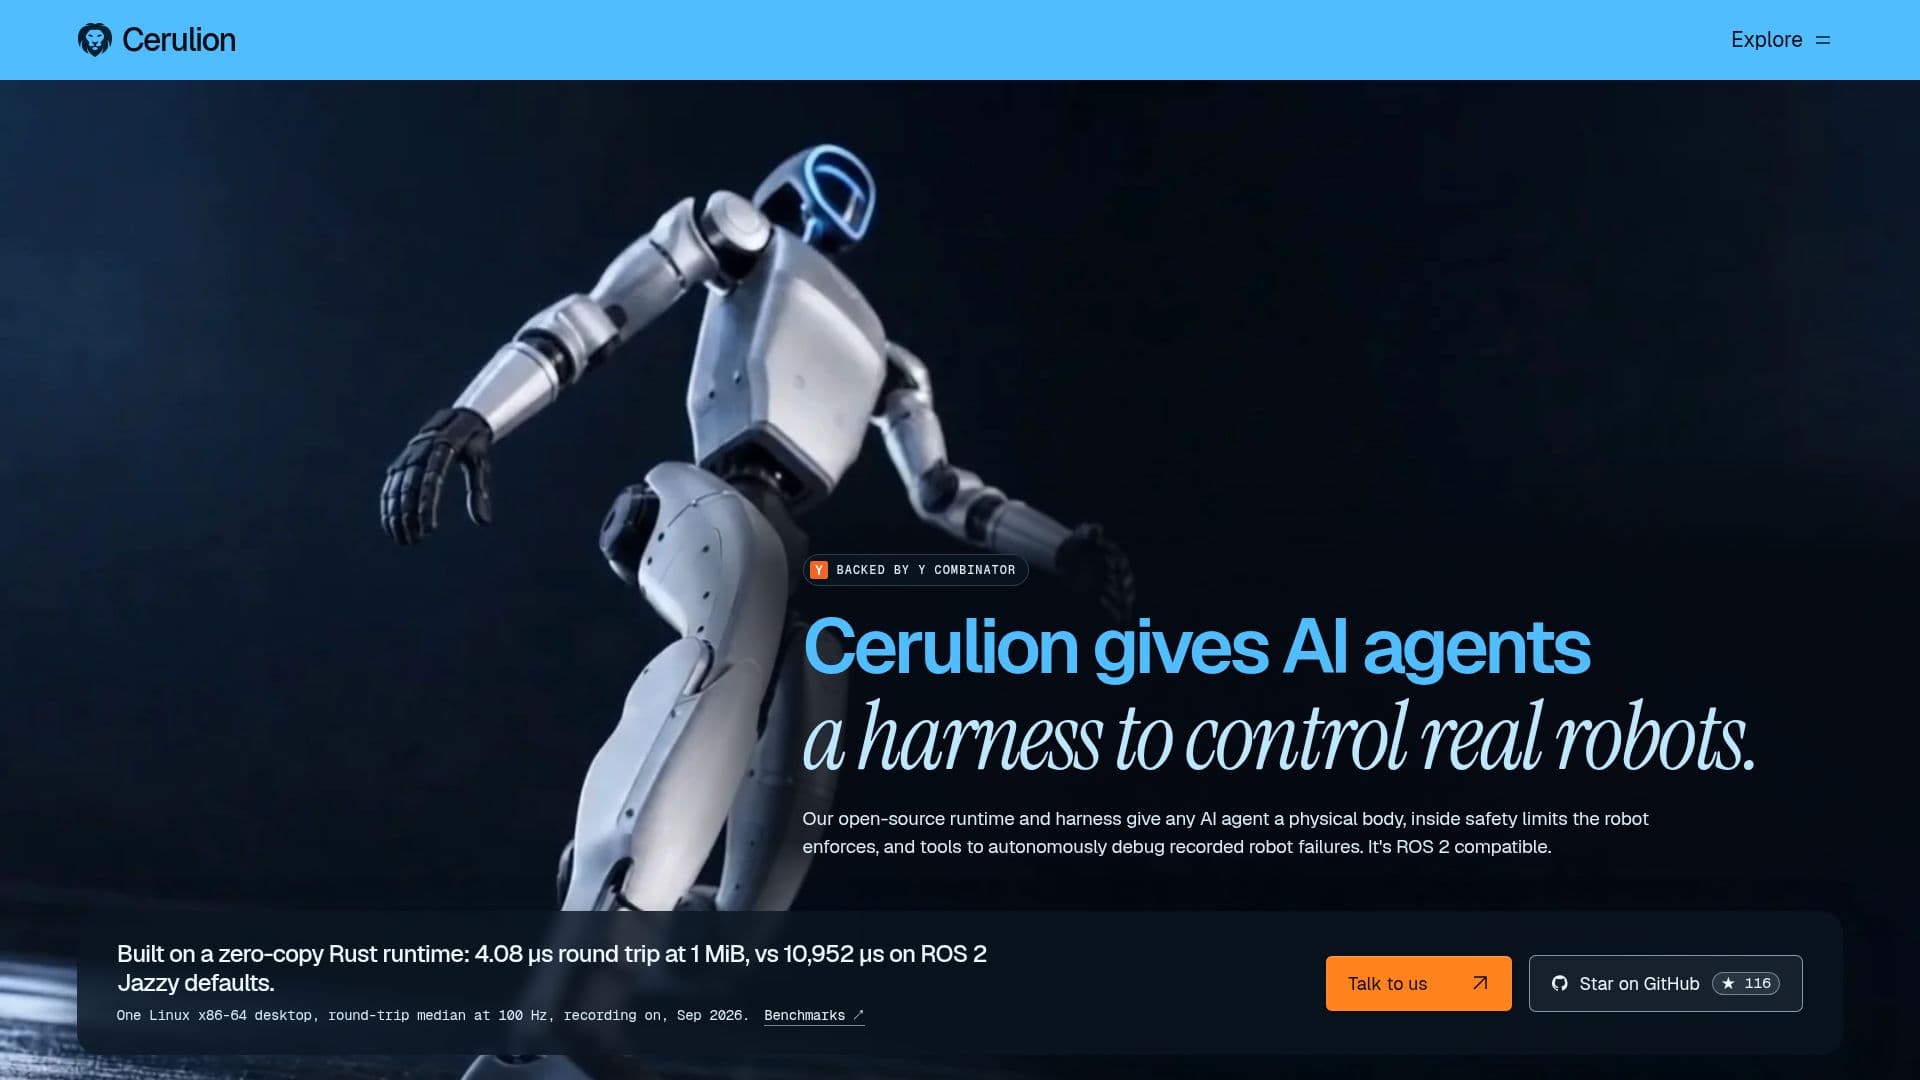
Cerulion est un système d'exploitation open-source conçu pour l'IA physique, permettant aux agents IA de contrôler des robots réels avec des capacités de sécurité et de débogage améliorées. Son offre principale comprend un environnement d'exécution open-source et un harnais qui fournit à tout agent IA un corps physique, fonctionnant dans des limites de sécurité imposées par le robot lui-même. Ce système est entièrement compatible avec ROS 2, le rendant accessible aux écosystèmes robotiques existants.
Lire la suite
Construit sur un environnement d'exécution Rust sans copie, Cerulion présente des temps de réponse aller-retour significativement plus rapides par rapport aux valeurs par défaut de ROS 2 Jazzy, atteignant 4,08 μs à 1 MiB contre 10 952 μs. Cette performance garantit un contrôle efficace et réactif des systèmes robotiques. Le composant `cerulion-rcpd` agit comme un serveur MCP sur le robot, où les agents ne peuvent appeler que des outils explicitement déclarés dans `rcp.yaml`. Le robot vérifie rigoureusement les limites des arguments, les classes de sécurité et un verrou d'arrêt d'urgence pour chaque appel, maintenant un reçu détaillé pour la responsabilité et la sécurité.
Une fonctionnalité clé est Flashback, qui permet aux utilisateurs de conserver les moments autour d'un échec de robot. Flashback enregistre automatiquement l'historique récent du robot sous forme de fichiers MCAP lors d'une défaillance d'exécution ou à la demande, fournissant des données cruciales pour l'analyse post-incident. Cela est complété par Hindsight (accès anticipé) et Studio, qui aident à identifier le moment exact de l'échec et à visualiser les images pertinentes des télémétries enregistrées.
Cerulion prend également en charge le débogage des échecs enregistrés et la comparaison des sorties natives. Les utilisateurs peuvent relancer des enregistrements natifs pris en charge avec un nouveau code et les mêmes entrées, le système identifiant les sujets qui ont changé. Cette capacité est intégrée dans les flux de travail CI, permettant une vérification automatisée des exécutions de robots par rapport aux tolérances définies. La plateforme facilite également le débogage des enregistrements de robots avec un agent IA, connectant Hindsight à des modèles comme Claude Code, Codex ou Cursor pour demander pourquoi un enregistrement MCAP a échoué et recevoir des réponses citées à des sujets et des horodatages spécifiques. Cet ensemble complet d'outils fait de Cerulion une solution robuste pour le développement, le déploiement et la maintenance de systèmes robotiques contrôlés par IA.
- CatégorieRobotique et matériel IA
- Modèle tarifaireOpen Source
- DéploiementOn-robot server (cerulion-rcpd)
- PlateformesLinux, macOS
Fonctionnalités principales de Cerulion
Environnement d'exécution open-source et harnais pour agents IA
Permet aux agents IA de contrôler des robots réels
Impose des limites de sécurité sur les actions des robots
Fournit des outils pour le débogage autonome des échecs des robots
Système d'exploitation compatible avec ROS 2
Environnement d'exécution Rust sans copie pour des performances élevées (4,08 μs aller-retour à 1 MiB)
Serveur MCP (`cerulion-rcpd`) pour une interaction contrôlée agent-robot
Le robot vérifie les limites des arguments, les classes de sécurité et le verrou d'arrêt d'urgence
Flashback enregistre l'historique récent du robot sous forme de MCAP en cas de défaillance ou à la demande
Hindsight (accès anticipé) et Studio pour l'analyse des échecs
Relance des enregistrements natifs pris en charge avec un nouveau code et les mêmes entrées
Comparaison des sorties natives dans CI avec des tolérances définies
Débogage des enregistrements de robots avec des agents IA (par exemple, Claude Code, Codex, Cursor)
Réponses citées à des sujets et des horodatages pour le débogage
API de nœud ergonomique pour le développement
Comment utiliser Cerulion ?
Installer Cerulion : Configurez l'environnement d'exécution open-source sur Linux ou macOS.
Intégrer l'agent : Connectez votre agent IA au harnais Cerulion pour contrôler un robot physique.
Définir les outils : Déclarez les outils spécifiques que votre agent peut appeler dans `rcp.yaml` pour l'interaction avec le robot.
Surveiller les opérations : Utilisez `cerulion-rcpd` pour garantir que les actions du robot respectent les limites de sécurité et les vérifications des arguments.
Enregistrer l'historique : Utilisez Flashback pour enregistrer automatiquement l'historique du robot sous forme de fichiers MCAP pendant l'opération ou à la demande.
Déboguer les échecs : Utilisez Hindsight et Studio pour analyser les fichiers MCAP enregistrés et identifier les points de défaillance.
Rejouer et vérifier : Rejouez les enregistrements natifs de Cerulion dans CI pour comparer les sorties et vérifier les modifications de code.
Débogage assisté par IA : Connectez Hindsight à un agent IA (par exemple, Claude Code) pour obtenir des réponses citées sur les raisons pour lesquelles les enregistrements ont échoué.
Cas d'utilisation de Cerulion
- Contrôle de Robot par Agent IA
- Débogage des Échecs de Robot
- Développement et Test de Robotique
- Intégration Continue pour la Robotique
- Amélioration du Système ROS 2
- Système d'Exploitation IA Physique
- Opérations de Robot Critiques pour la Sécurité