Descripción
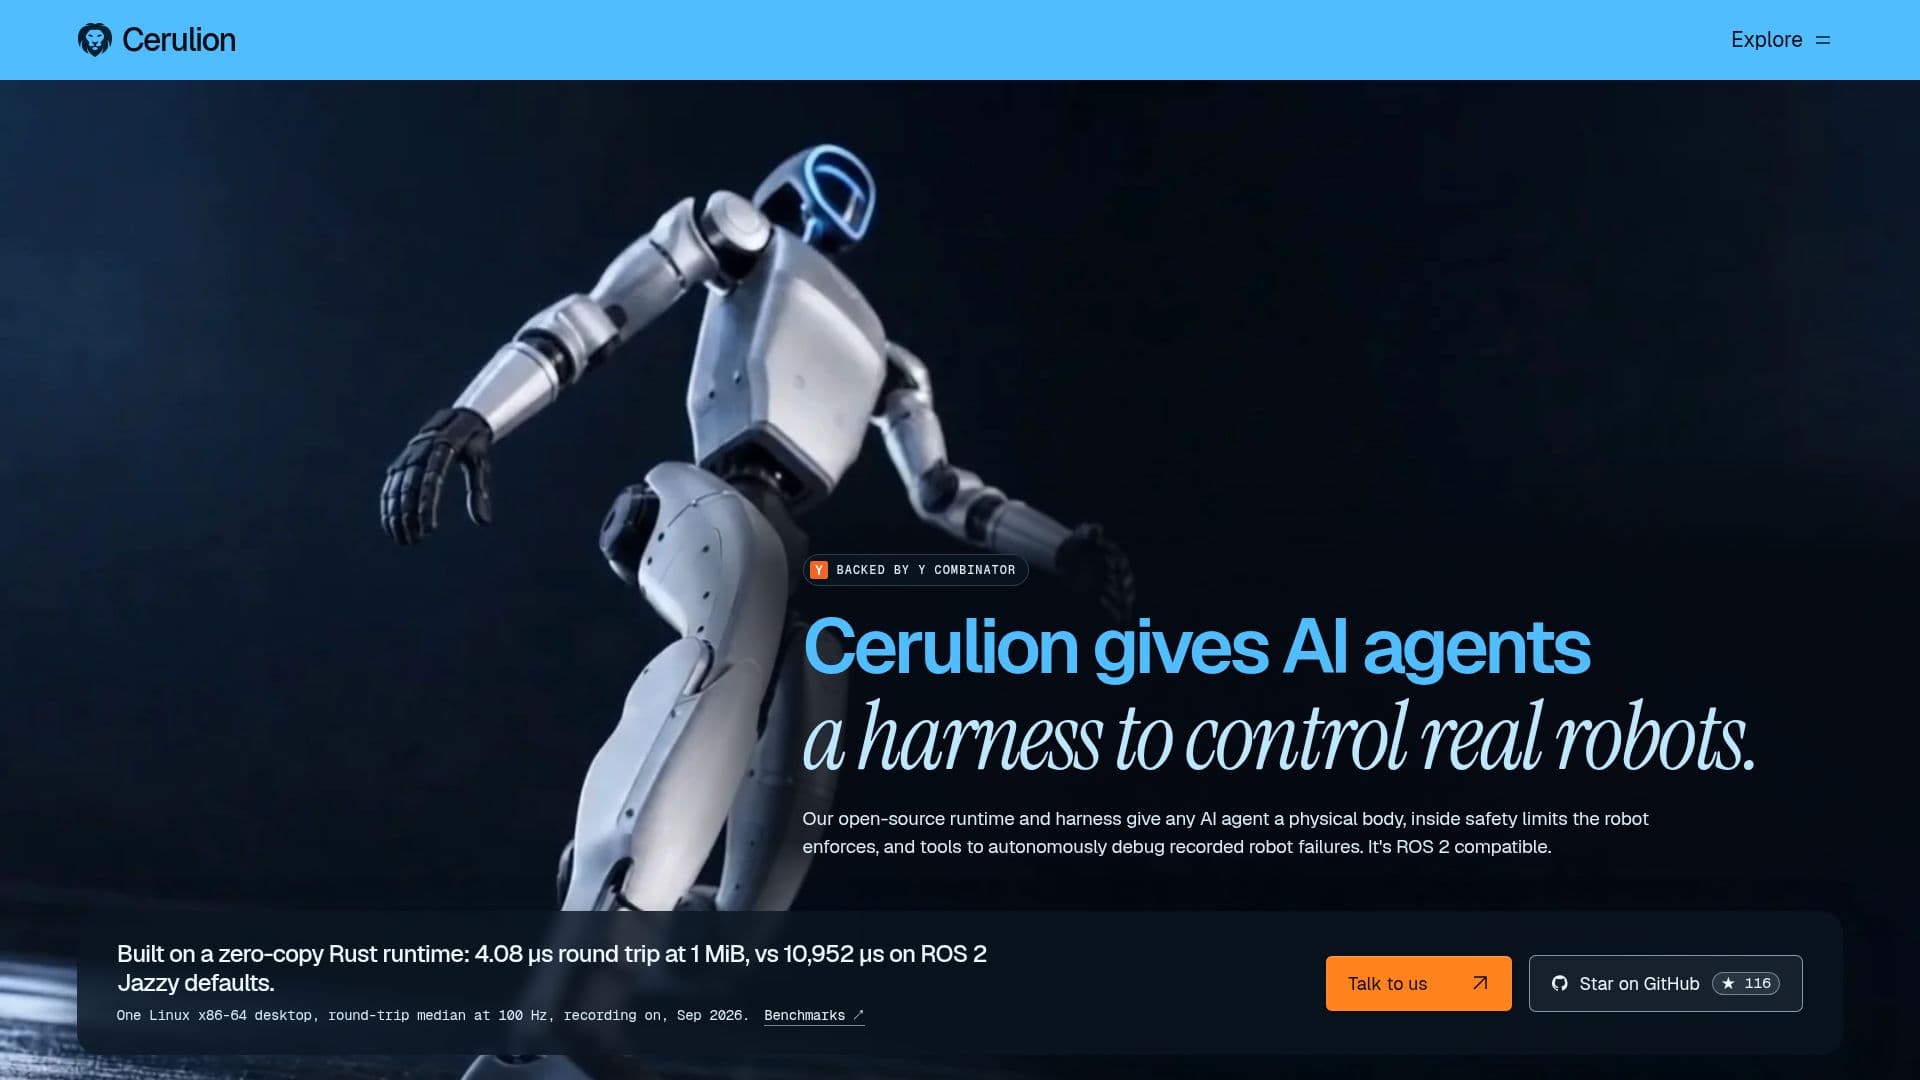
Cerulion es un sistema operativo de código abierto diseñado para IA física, que permite a los agentes de IA controlar robots reales con capacidades mejoradas de seguridad y depuración. Su oferta principal incluye un entorno de ejecución de código abierto y un arnés que proporciona a cualquier agente de IA un cuerpo físico, operando dentro de límites de seguridad impuestos por el propio robot. Este sistema es completamente compatible con ROS 2, lo que lo hace accesible para ecosistemas robóticos existentes.
Leer más
Construido sobre un entorno de ejecución en Rust sin copias, Cerulion presenta tiempos de ida y vuelta significativamente más rápidos en comparación con los valores predeterminados de ROS 2 Jazzy, logrando 4.08 μs a 1 MiB frente a 10,952 μs. Este rendimiento asegura un control eficiente y receptivo sobre los sistemas robóticos. El componente `cerulion-rcpd` actúa como un servidor MCP en el robot, donde los agentes solo pueden llamar a herramientas explícitamente declaradas en `rcp.yaml`. El robot verifica rigurosamente los límites de los argumentos, las clases de seguridad y un pestillo de parada de emergencia para cada llamada, manteniendo un recibo detallado para la responsabilidad y la seguridad.
Una característica clave es Flashback, que permite a los usuarios conservar los momentos alrededor de un fallo del robot. Flashback guarda automáticamente el historial reciente del robot como archivos MCAP en caso de un fallo de ejecución o a demanda, proporcionando datos cruciales para el análisis posterior al incidente. Esto se complementa con Hindsight (acceso anticipado) y Studio, que ayudan a identificar el momento exacto del fallo y visualizar los fotogramas relevantes de la telemetría grabada.
Cerulion también admite la depuración de fallos registrados y la comparación de salidas nativas. Los usuarios pueden volver a ejecutar grabaciones nativas compatibles con nuevo código y los mismos inputs, con el sistema identificando los temas que han cambiado. Esta capacidad está integrada en flujos de trabajo de CI, permitiendo la verificación automatizada de las ejecuciones de robots contra tolerancias establecidas. La plataforma también facilita la depuración de grabaciones de robots con un agente de IA, conectando Hindsight a modelos como Claude Code, Codex o Cursor para preguntar por qué una grabación MCAP falló y recibir respuestas citadas a temas y marcas de tiempo específicas. Este conjunto integral de herramientas convierte a Cerulion en una solución robusta para desarrollar, implementar y mantener sistemas robóticos controlados por IA.
- CategoríaRobótica y hardware de IA
- Modelo de preciosCódigo abierto
- ImplementaciónOn-robot server (cerulion-rcpd)
- PlataformasLinux, macOS
Características principales de Cerulion
Entorno de ejecución y arnés de código abierto para agentes de IA
Permite a los agentes de IA controlar robots reales
Impone límites de seguridad en las acciones del robot
Proporciona herramientas para la depuración autónoma de fallos de robots
Sistema operativo compatible con ROS 2
Entorno de ejecución en Rust sin copias para alto rendimiento (4.08 μs de ida y vuelta a 1 MiB)
Servidor MCP (`cerulion-rcpd`) para interacción controlada entre agente y robot
El robot verifica límites de argumentos, clases de seguridad y pestillo de parada de emergencia
Flashback guarda el historial reciente del robot como MCAP en caso de fallo o a demanda
Hindsight (acceso anticipado) y Studio para análisis de fallos
Reejecutar grabaciones nativas compatibles con nuevo código y mismos inputs
Comparar salidas nativas en CI con tolerancias establecidas
Depurar grabaciones de robots con agentes de IA (por ejemplo, Claude Code, Codex, Cursor)
Respuestas citadas a temas y marcas de tiempo para depuración
API de nodo ergonómica para desarrollo
¿Cómo usar Cerulion?
Instalar Cerulion: Configura el entorno de ejecución de código abierto en Linux o macOS.
Integrar Agente: Conecta tu agente de IA al arnés de Cerulion para controlar un robot físico.
Definir Herramientas: Declara las herramientas específicas que tu agente puede llamar en `rcp.yaml` para la interacción con el robot.
Monitorear Operaciones: Utiliza `cerulion-rcpd` para asegurar que las acciones del robot cumplan con los límites de seguridad y las verificaciones de argumentos.
Grabar Historia: Usa Flashback para guardar automáticamente el historial del robot como archivos MCAP durante la operación o a demanda.
Depurar Fallos: Emplea Hindsight y Studio para analizar archivos MCAP grabados e identificar puntos de fallo.
Repetir y Verificar: Repite grabaciones nativas de Cerulion en CI para comparar salidas y verificar cambios en el código.
Depuración Asistida por IA: Conecta Hindsight a un agente de IA (por ejemplo, Claude Code) para obtener respuestas citadas sobre por qué las grabaciones fallaron.
Casos de uso de Cerulion
- Control de Robots por Agentes de IA
- Depuración de Fallos de Robots
- Desarrollo y Pruebas de Robótica
- Integración Continua para Robótica
- Mejora del Sistema ROS 2
- Sistema Operativo para IA Física
- Operaciones de Robots Críticos para la Seguridad