

Beschreibung
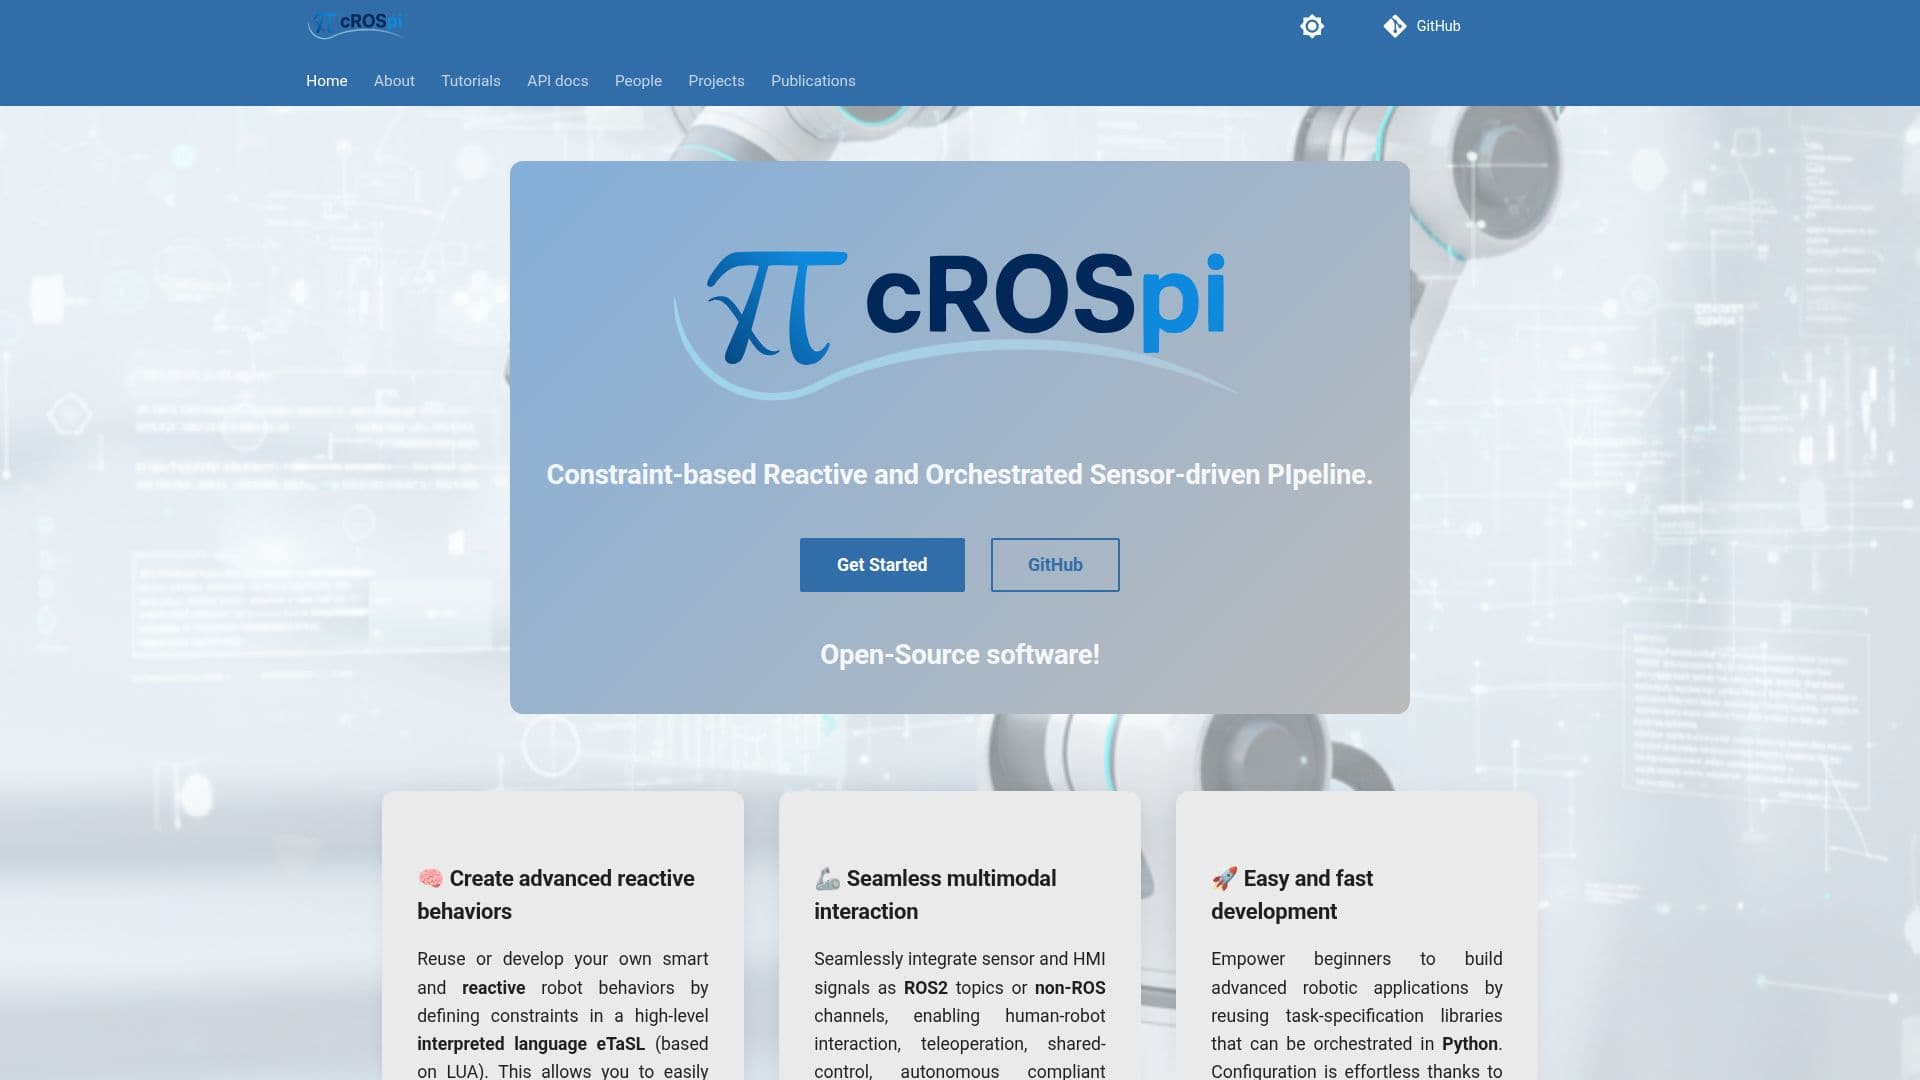
CROSPI ist ein Open-Source-Software-Framework, das entwickelt wurde, um fortschrittliche reaktive Robotikverhalten zu schaffen. Entwickelt vom Robotics Research Team der KU Leuven, ermöglicht es den Nutzern, Einschränkungen in einer hochgradig interpretierten Sprache namens eTaSL zu definieren, die auf LUA basiert. Dies ermöglicht die Entwicklung intelligenter und reaktiver Robotikverhalten unter Verwendung multisensorischer Eingaben.
Weiterlesen
Das Framework unterstützt nahtlose multimodale Interaktionen, indem es Sensor- und HMI-Signale als ROS2-Themen oder Nicht-ROS-Kanäle integriert. Diese Fähigkeit ermöglicht verschiedene Anwendungen wie Mensch-Roboter-Interaktion, Teleoperation, gemeinsame Steuerung und autonome nachgiebige Verhaltensweisen. CROSPI ist darauf ausgelegt, Anfängern zu helfen, fortschrittliche Robotikanwendungen zu erstellen, indem sie wiederverwendbare Bibliotheken zur Aufgabenbeschreibung nutzen, die in Python orchestriert werden können. Der Konfigurationsprozess wird durch JSON-Schema-gesteuerte Selbstdokumentation und intelligente Parameterautovervollständigung optimiert.
CROSPI ist ROS2-nativ, was es den Nutzern ermöglicht, ihre Anwendungen mit anderen ROS2-Paketen und -Tools wie RViz, PlotJuggler, URDF und ChArUco-Erkennung zu erweitern. Seine vollständig erweiterbare Architektur unterstützt die Verwendung bestehender oder benutzerdefinierter C++-Plugins, um neue Simulatoren, I/O-Handler, Solver oder latenzarme Roboter-Treiber hinzuzufügen. Diese Erweiterbarkeit stellt sicher, dass nach der Installation Plugins automatisch erkannt und vollständig konfigurierbar innerhalb der Benutzerumgebung sind.
Das Framework unterstützt die Echtzeitsteuerung verschiedener Roboterkonfigurationen, einschließlich einzelner Arme, bimanualer Arme, mobiler Manipulatoren und paralleler Roboter. Die hierarchische Architektur von CROSPI trennt die Belange der Robotikanwendungsentwicklung in vier Blöcke und minimiert das erforderliche Wissen über die Nutzung der bereitgestellten Bibliotheken.
Die Stärke von CROSPI liegt in seiner Fähigkeit, leistungsstarke und reaktive Robotikverhalten zu ermöglichen, während der erforderliche Fachwissen der verschiedenen Interessengruppen reduziert wird. Es erleichtert die Zusammenarbeit, indem es systematisch Rollen und Entwicklungen definiert, was es den Interessengruppen erleichtert, die Eingaben der anderen zu verstehen. Das Framework wurde erfolgreich in verschiedenen Fallstudien eingesetzt, die seine Vielseitigkeit und Effektivität in realen Anwendungen demonstrieren.
- KategorieRobotik & KI-Hardware
- PreismodellOpen Source
- BereitstellungOn-Premises
- PlattformenROS2
CROSPI's Kernfunktionen
Open-Source-Software
Hochgradig interpretierte Sprache eTaSL
Nahtlose multimodale Interaktion
ROS2-native Integration
Vollständig erweiterbare Architektur
Echtzeitsteuerung verschiedener Roboter
JSON-Schema-gesteuerte Konfiguration
Python-Orchestrierung
Wie verwendet man CROSPI?
Konfigurieren: Definieren Sie Roboter- und Solver-Einstellungen in JSON
Orchestrieren: Komponieren Sie Fähigkeiten in einen Verhaltenbaum
Starten: Starten Sie Knoten mit ROS2-Startdateien
Ausführen: Führen Sie Aufgaben auf dem Roboter in Simulation oder echter Hardware aus
CROSPI's Anwendungsfälle
- Mobile Manipulation
- SME-Automatisierung
- Qualitätskontrolle
- Käseentkrustung
- Robotische Montage





