Beschreibung
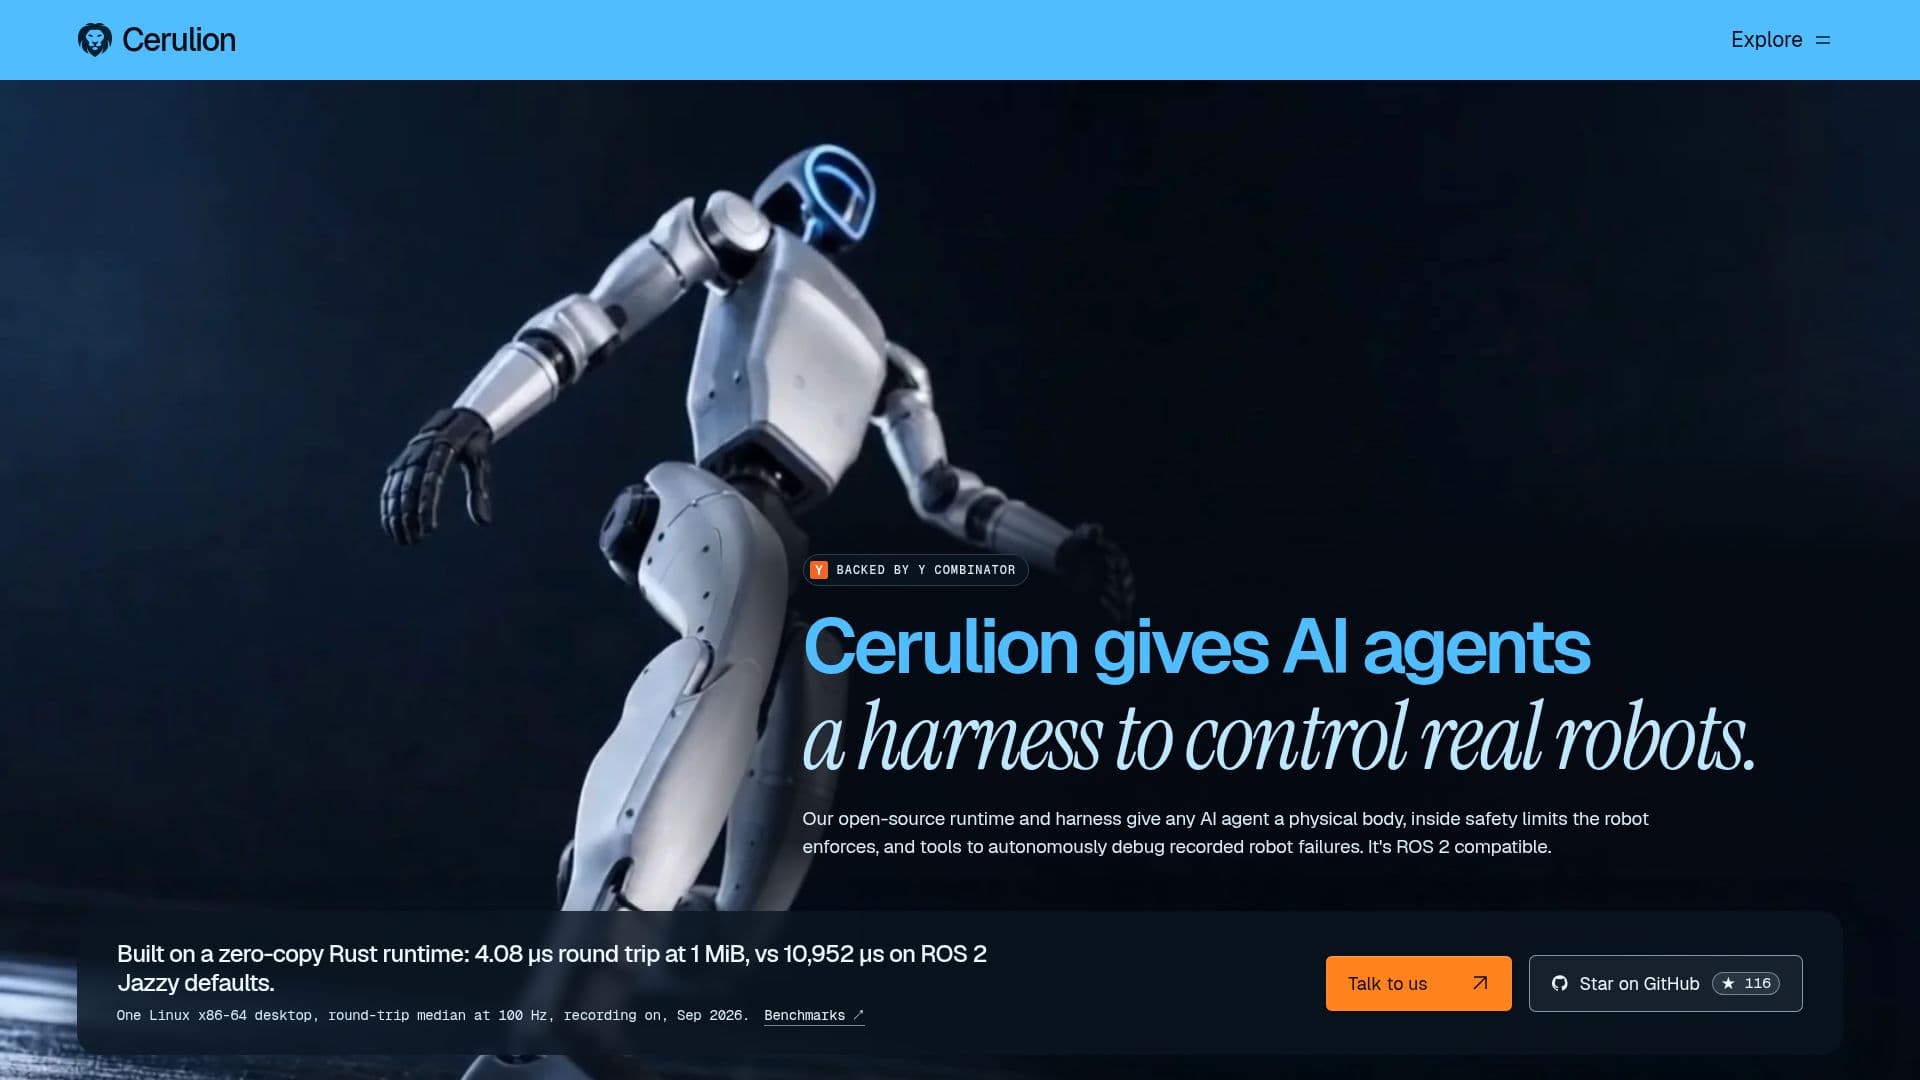
Cerulion ist ein Open-Source-Betriebssystem, das für physische KI entwickelt wurde und es KI-Agenten ermöglicht, reale Roboter mit verbesserten Sicherheits- und Fehlersuche-Funktionen zu steuern. Das Hauptangebot umfasst eine Open-Source-Laufzeit und ein Gestell, das jedem KI-Agenten einen physischen Körper zur Verfügung stellt, der innerhalb der vom Roboter selbst durchgesetzten Sicherheitsgrenzen arbeitet. Dieses System ist vollständig mit ROS 2 kompatibel, was es für bestehende Robotik-Ökosysteme zugänglich macht.
Weiterlesen
Basierend auf einer Zero-Copy-Rust-Laufzeit bietet Cerulion deutlich schnellere Round-Trip-Zeiten im Vergleich zu den Standardwerten von ROS 2 Jazzy und erreicht 4,08 μs bei 1 MiB im Vergleich zu 10.952 μs. Diese Leistung gewährleistet eine effiziente und reaktionsschnelle Steuerung über robotische Systeme. Die Komponente `cerulion-rcpd` fungiert als MCP-Server auf dem Roboter, wobei Agenten nur Werkzeuge aufrufen können, die in `rcp.yaml` ausdrücklich deklariert sind. Der Roboter überprüft rigoros die Argumentgrenzen, Sicherheitsklassen und einen Not-Aus-Verschluss für jeden Aufruf und führt eine detaillierte Quittung zur Rechenschaft und Sicherheit.
Ein zentrales Merkmal ist Flashback, das es Benutzern ermöglicht, die Momente rund um einen Roboterfehler festzuhalten. Flashback speichert automatisch die jüngste Roboterhistorie als MCAP-Dateien bei einem Laufzeitfehler oder auf Anfrage und liefert wichtige Daten für die Nachanalyse von Vorfällen. Dies wird ergänzt durch Hindsight (früher Zugang) und Studio, die helfen, den genauen Moment des Fehlers zu identifizieren und die relevanten Frames aus der aufgezeichneten Telemetrie zu visualisieren.
Cerulion unterstützt auch die Fehlersuche bei aufgezeichneten Fehlern und den Vergleich nativer Ausgaben. Benutzer können unterstützte native Aufzeichnungen mit neuem Code und denselben Eingaben erneut ausführen, wobei das System Themen identifiziert, die sich geändert haben. Diese Fähigkeit ist in CI-Workflows integriert, die eine automatisierte Überprüfung der Roboterläufe gegen festgelegte Toleranzen ermöglichen. Die Plattform erleichtert auch die Fehlersuche bei Roboteraufzeichnungen mit einem KI-Agenten, indem Hindsight mit Modellen wie Claude Code, Codex oder Cursor verbunden wird, um zu fragen, warum eine MCAP-Aufzeichnung fehlerhaft war, und Antworten zu spezifischen Themen und Zeitstempeln zu erhalten. Dieses umfassende Werkzeugset macht Cerulion zu einer robusten Lösung für die Entwicklung, Bereitstellung und Wartung von KI-gesteuerten robotischen Systemen.
- KategorieRobotik & KI-Hardware
- PreismodellOpen Source
- BereitstellungOn-robot server (cerulion-rcpd)
- PlattformenLinux, macOS
Cerulion's Kernfunktionen
Open-Source-Laufzeit und Gestell für KI-Agenten
Ermöglicht KI-Agenten die Steuerung realer Roboter
Durchsetzung von Sicherheitsgrenzen bei Roboteraktionen
Bietet Werkzeuge zur autonomen Fehlersuche bei Roboterfehlern
ROS 2 kompatibles Betriebssystem
Zero-Copy-Rust-Laufzeit für hohe Leistung (4,08 μs Round-Trip bei 1 MiB)
MCP-Server (`cerulion-rcpd`) für kontrollierte Agent-Roboter-Interaktion
Roboter überprüft Argumentgrenzen, Sicherheitsklassen und Not-Aus-Verschluss
Flashback speichert die jüngste Roboterhistorie als MCAP bei Fehler oder auf Anfrage
Hindsight (früher Zugang) und Studio zur Fehleranalyse
Unterstützte native Aufzeichnungen mit neuem Code und denselben Eingaben erneut ausführen
Vergleich nativer Ausgaben in CI mit festgelegten Toleranzen
Fehlersuche bei Roboteraufzeichnungen mit KI-Agenten (z. B. Claude Code, Codex, Cursor)
Antworten zitiert zu Themen und Zeitstempeln für die Fehlersuche
Ergonomische Node-API für die Entwicklung
Wie verwendet man Cerulion?
Cerulion installieren: Richten Sie die Open-Source-Laufzeit auf Linux oder macOS ein.
Agent integrieren: Verbinden Sie Ihren KI-Agenten mit dem Cerulion-Gestell, um einen physischen Roboter zu steuern.
Werkzeuge definieren: Deklarieren Sie die spezifischen Werkzeuge, die Ihr Agent in `rcp.yaml` für die Roboterinteraktion aufrufen kann.
Betrieb überwachen: Nutzen Sie `cerulion-rcpd`, um sicherzustellen, dass die Roboteraktionen den Sicherheitsgrenzen und Argumentprüfungen entsprechen.
Historie aufzeichnen: Verwenden Sie Flashback, um die Roboterhistorie automatisch als MCAP-Dateien während des Betriebs oder auf Anfrage zu speichern.
Fehler debuggen: Nutzen Sie Hindsight und Studio, um aufgezeichnete MCAP-Dateien zu analysieren und Fehlerpunkte zu identifizieren.
Wiedergeben und überprüfen: Spielen Sie native Cerulion-Aufzeichnungen in CI erneut ab, um Ausgaben zu vergleichen und Codeänderungen zu überprüfen.
KI-unterstützte Fehlersuche: Verbinden Sie Hindsight mit einem KI-Agenten (z. B. Claude Code), um zitierte Antworten zu erhalten, warum Aufzeichnungen fehlerhaft waren.
Cerulion's Anwendungsfälle
- KI-Agenten-Robotersteuerung
- Roboterfehlersuche
- Robotikentwicklung & -test
- Continuous Integration für Robotik
- ROS 2 Systemverbesserung
- Physisches KI-Betriebssystem
- Sicherheitskritische Roboteroperationen